Entwicklung mit Inverse3
Dieser Artikel knüpft an die Schnellstartanleitung an und dient als Einführung in „ Inverse3 “ als haptisches Entwicklungswerkzeug. Zu diesem Zweck werden verschiedene Hardwarekonfigurationen, Steuerungsmethoden und wichtige Funktionen behandelt, die das Verhalten des Geräts beeinflussen.
Gerätehandhabung und Koordinatensystem
Das „ Inverse3 “ verfügt über zwei Hardwarekonfigurationen, die für unterschiedliche Szenarien optimiert sind.
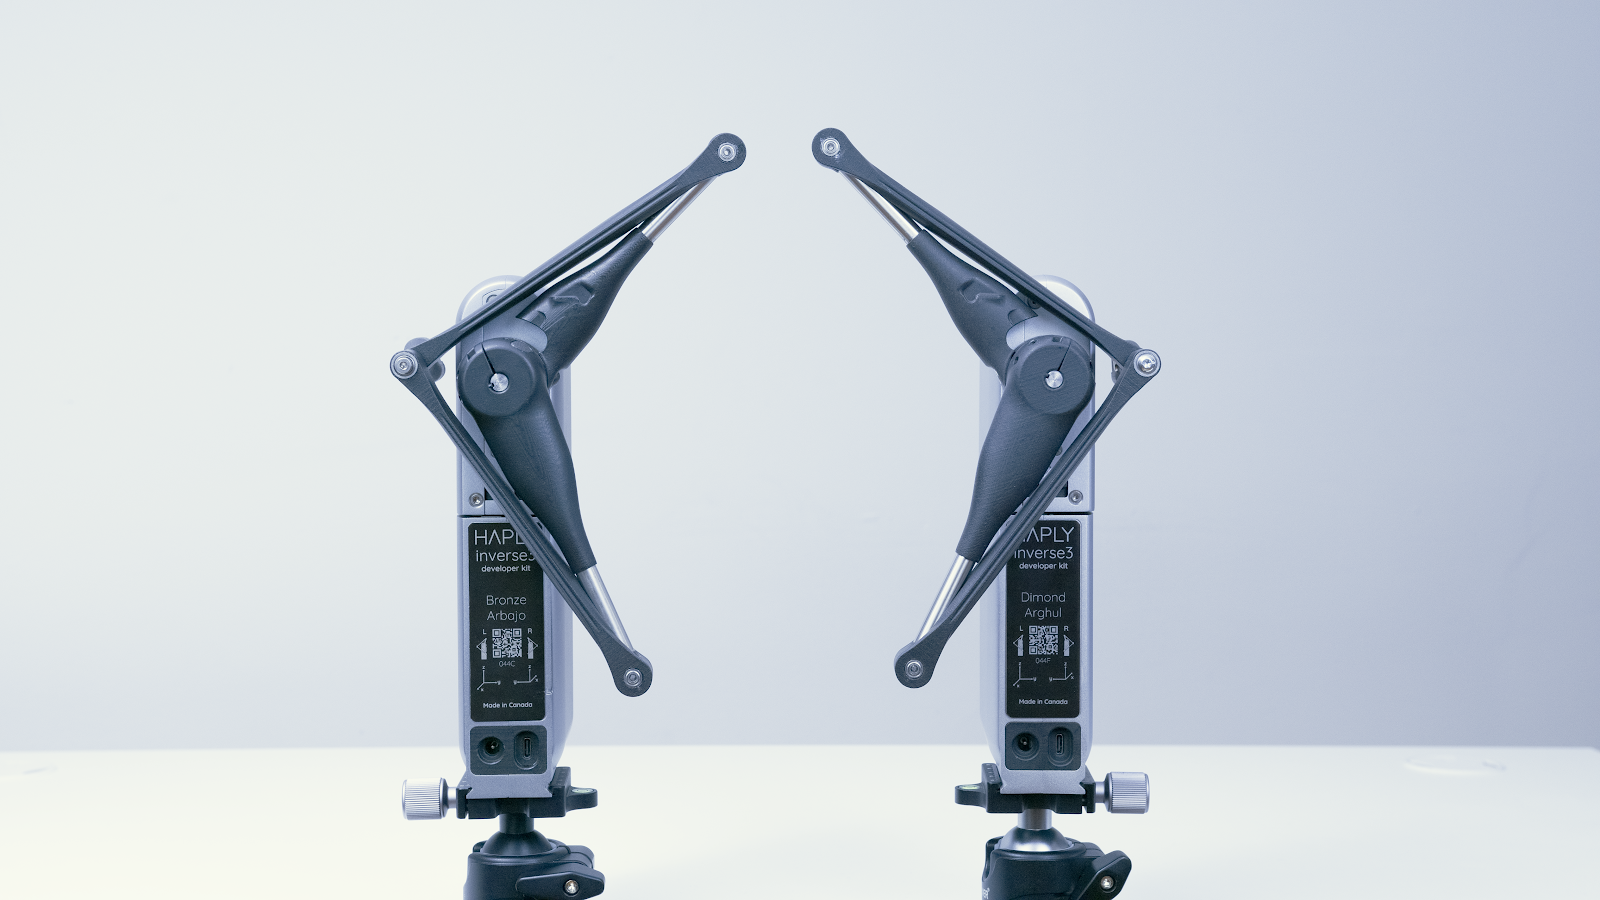
Jedes Gerät kann sowohl von Links- als auch von Rechtshändern verwendet werden. Rechtshänder finden jedoch in manchen Situationen möglicherweise, dass rechtshändig konfigurierte Geräte einfacher zu bedienen sind.
Bei der gemeinsamen Verwendung zweier Geräte in einem bimanuellen Szenario sollte das für Linkshänder konfigurierte Gerät auf der linken Seite und das für Rechtshänder konfigurierte Gerät auf der rechten Seite platziert werden, um Kollisionen und Störungen zu minimieren.
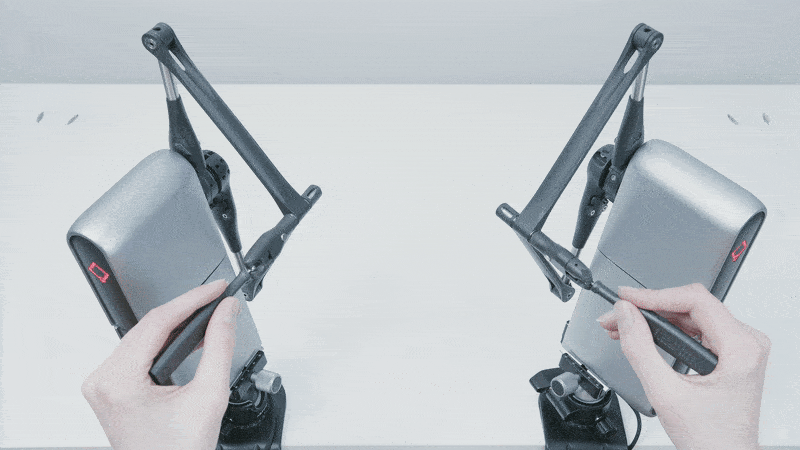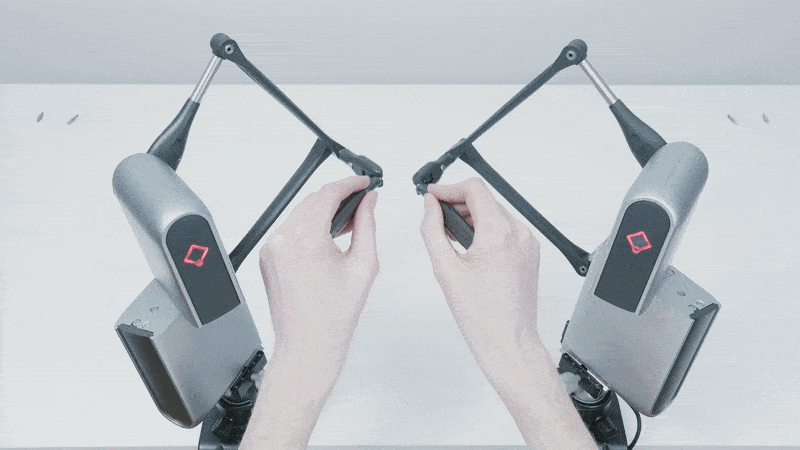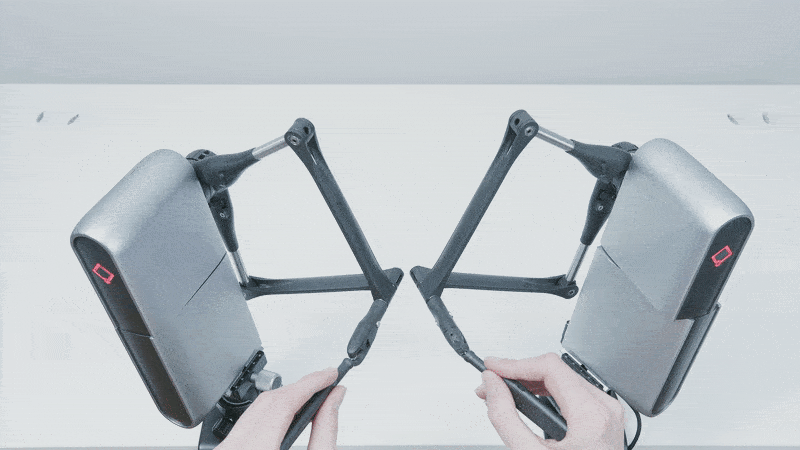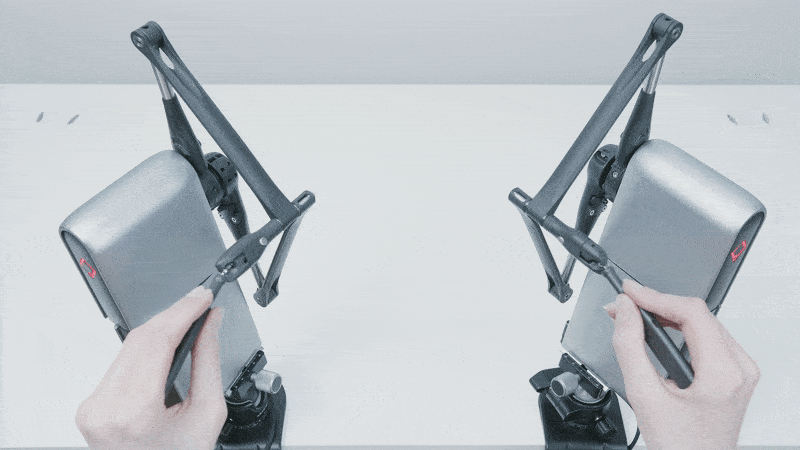
Beide Geräte verwenden ein rechtshändiges Koordinatensystem, das auf den Typenschildern an der Armseite von Inverse3 abgebildet ist. Der Ursprung des Koordinatensystems befindet sich auf der flachen Seite der Montageplatte des Geräts, nahe der Mitte.
Schauen Sie in der InverseSDK-Dokumentation nach, welche Sprache oder welches Plugin Sie verwenden möchten, da das in den SDKs bereitgestellte Koordinatensystem möglicherweise bereits dem Koordinatensystem der jeweiligen Game-Engine entspricht.
Steuerung von Inverse3
Die Steuerung von Inverse3 beschränkt sich nicht auf die Kraftsteuerung; es ist auch möglich, seine Gelenkdrehmomente und Gelenkwinkel zu steuern. In diesem Abschnitt werden die verschiedenen Steuerungsmodi sowie die jeweils relevanten Ein- und Ausgänge mit ihren Einheiten beschrieben.
Die Verwendung eines dieser beiden Modi birgt inhärente Risiken für Benutzer und Gerät. Sicherheitshinweise finden Sie unter Inverse3 – Sichere Verwendung.
Kartesische Steuerung
Die Kraftsteuerung ist die bevorzugte Methode für den Einsatz von Inverse3, da sie die Kraft in Newton (N) entgegennimmt und die Position in Metern (m) sowie die Geschwindigkeit in Metern pro Sekunde (m/s) zurückgibt. Im Positionssteuerungsmodus fährt Inverse3 eine festgelegte Position an und hält sie. Der Wechsel zwischen den beiden Modi erfolgt nahtlos, sodass sie gemeinsam eingesetzt werden können, um ein besseres Benutzererlebnis zu bieten. Beispielsweise kann das Gerät zu Beginn einer Simulation von interaktiven Objekten wegbewegt werden oder, bei Verwendung eines getrackten VerseGrip, kann der Positionssteuerungsmodus die Cursorposition beim Werkzeugwechsel beibehalten.
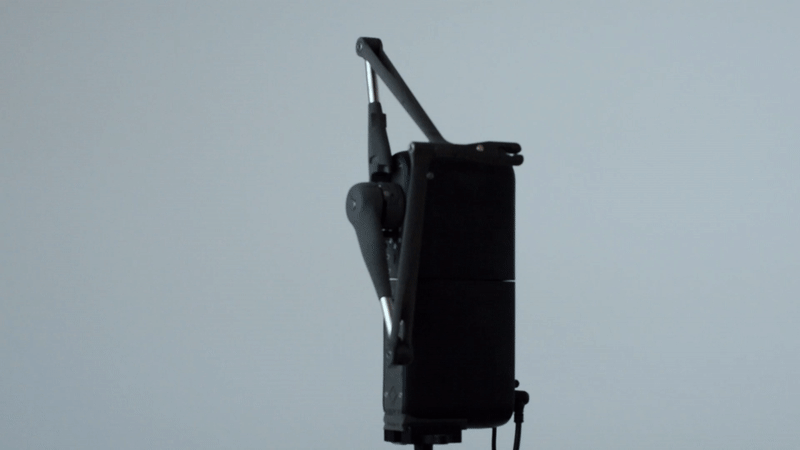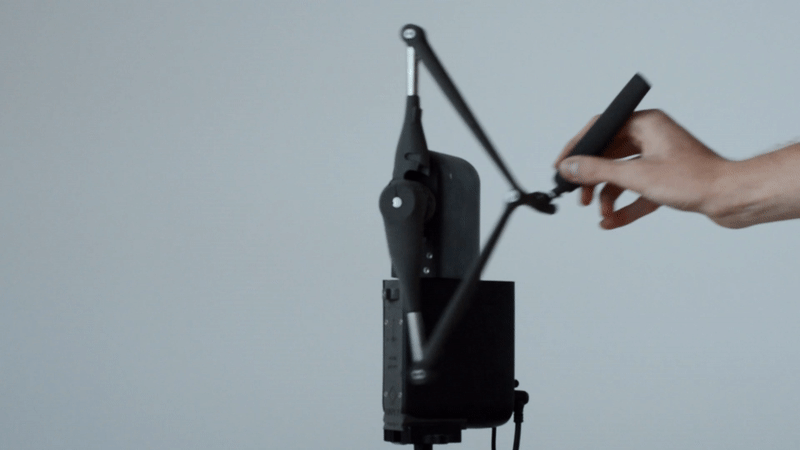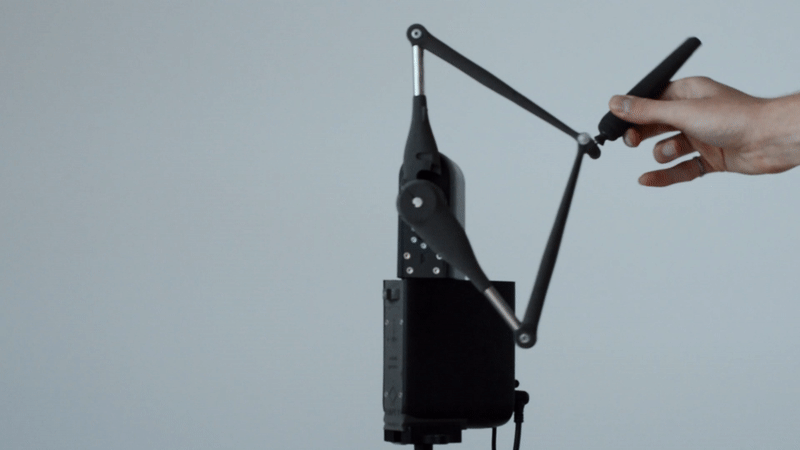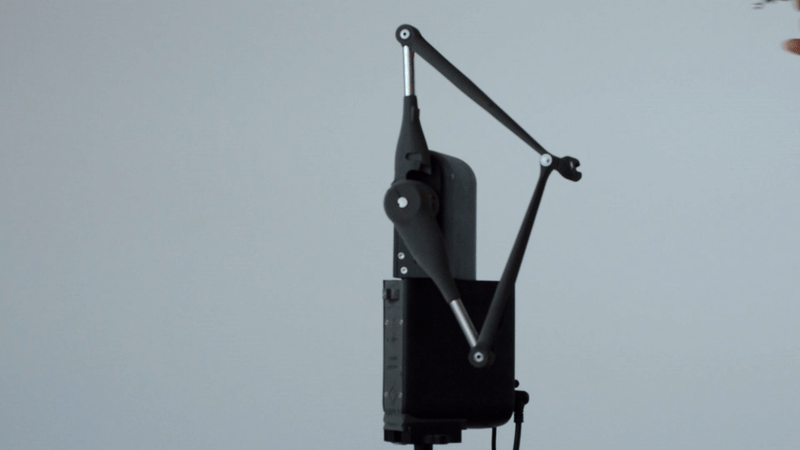
Gelenksteuerung
Analog dazu lassen sich die Gelenkdrehmomente und Gelenkwinkel von Inverse3 direkt steuern. Im Drehmomentsteuerungsmodus erzeugt das Gerät ein Drehmoment in Newton pro Millimeter (N·mm), und bei der Gelenkwinkelsteuerung fährt es auf einen in Grad angegebenen Winkel (°) zu. In beiden Fällen gibt das Gerät seine Position in ° und seine Geschwindigkeit in Grad pro Sekunde (°/s) zurück.
Farbcodes
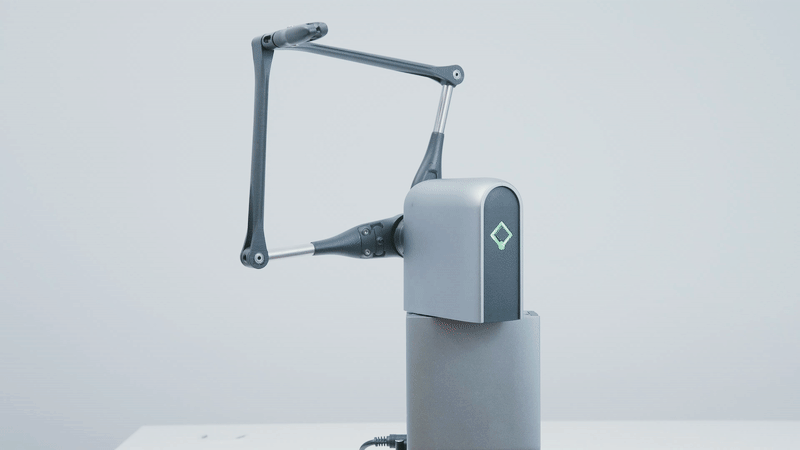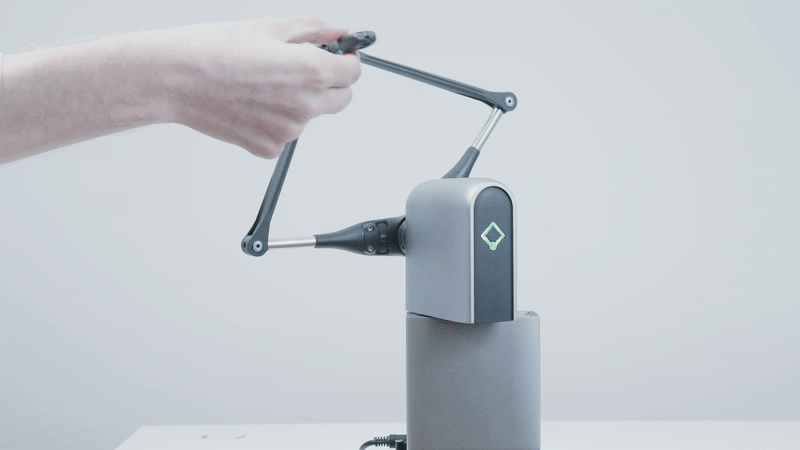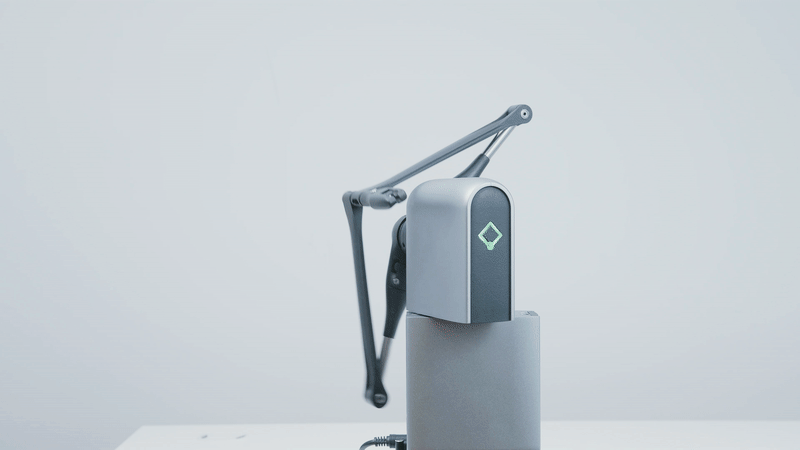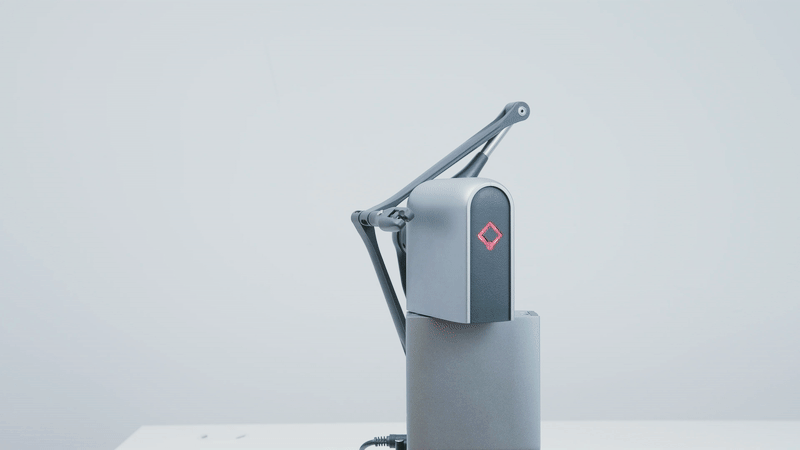
Die Statusleuchte am Logo von Haply wechselt ihre Farbe je nach Betriebsmodus des Geräts. Die Tabelle zeigt die Farben der Statusleuchten für die neueste Firmware (die Farben früherer Firmware-Versionen finden Sie im Abschnitt „Farben der Statusleuchten älterer Versionen“ weiter unten).
| Farbe | Lichtsequenz | Zustand | Beschreibung |
|---|---|---|---|
| Aus | Aus | Nicht angeschlossen | Das USB-C-Kabel ist abgezogen. |
| Rot | Blinken | Kein Händedruck | Es wurde keine Verbindung zum Dienst hergestellt |
| SOS-Blinken | Zeitüberschreitung | Kommunikations-Timeout erkannt, keine Befehle vom Dienst empfangen | |
| Gelb | Blinken | Nicht kalibriert und ohne Stromversorgung | Netzteil getrennt und Kalibrierung erforderlich |
| Ein-/Ausblenden | Nicht kalibriert | Gerätekalibrierung erforderlich | |
| Weiß | Dauerleuchten | Leerlauf | Kein Steuerungsmodus aktiv |
| Blinken | Leerlauf und ohne Stromversorgung | Netzteil getrennt und kein Steuerungsmodus aktiv | |
| Grün | Dauerleuchten | Kraftsteuerung | Gerät im Kraftsteuerungsmodus aktiv |
| Blinken | Kraftsteuerung und ohne Stromversorgung | Netzteil getrennt und Gerät im Kraftsteuerungsmodus | |
| Cyan | Dauerleuchten | Positionssteuerung | Gerät im Positionssteuerungsmodus aktiv |
| Blinken | Positionssteuerung und ohne Stromversorgung | Netzteil getrennt und Gerät im Positionssteuerungsmodus | |
| Orange | Dauerleuchten | Sicherheitsauslösung | Instabilität erkannt, der Sicherheitsauslöser wurde aktiviert |
Hinweis: Wenn die Statusleuchte rot bleibt, überträgt Ihr USB-Kabel möglicherweise keine Daten. Vergewissern Sie sich, dass alle Anschlüsse fest sitzen, oder tauschen Sie Ihr Kabel aus. Falls die Statusleuchte keinem der erwarteten Muster entspricht, reichen Sie bitte eine Support-Anfrage ein.
Optionale Funktionen zur Leistungsverbesserung
Inverse3 verfügt über mehrere Funktionen, mit denen sich die Leistung und das Bediengefühl steuern lassen. Dieser Abschnitt bietet einen kurzen Überblick über diese Funktionen und ihre Verwendung.
Geschwindigkeitsschätzung
Die Geschwindigkeit wird nicht direkt gemessen, sondern aus Positionsdaten abgeleitet. Dies kann zu verrauschten und ungenauen Signalen führen, die gefiltert werden müssen. „ Inverse3 “ verfügt über einen integrierten Algorithmus zur Geschwindigkeitsschätzung, der die eingebaute Hardware nutzt, um ein Geschwindigkeitssignal zu erzeugen, das keine zusätzliche Filterung erfordert.
Bitte beachten Sie, dass die Geschwindigkeitsschätzung nur eine ungefähre Angabe ist und möglicherweise nicht ganz genau ist. Leistung und Genauigkeit können durch fortlaufende Verbesserungen weiter optimiert werden.
Schwerkraftkompensation
Die Schwerkraftkompensation gleicht die Kräfte aus, die sich aus der Masse der Komponenten von Inverse3 ergeben, und sorgt so dafür, dass sich das Gerät unabhängig von der Einbaulage schwerelos anfühlt. Zu Beginn einer Simulation kalibriert das Gerät den Algorithmus mithilfe eines integrierten Sensors; eine Änderung der Geräteausrichtung während des Betriebs führt zu unregelmäßigem Verhalten.
Die Schwerkraftkompensation funktioniert nur im Kraftsteuerungsmodus.
Die Stärke der Schwerkraftkompensation lässt sich über einen Schwerkraft-Skalierungsfaktor anpassen (standardmäßig auf 0,75 eingestellt). Sie kann außerdem mit SDK-spezifischen Befehlen vollständig deaktiviert werden (Einzelheiten finden Sie in der SDK-Referenz).
Skalierung der Leistung
Inverse3 erzeugt in verschiedenen Richtungen unterschiedlich starke Kräfte. Daher kann der Versuch, eine Kraft zu erzeugen, die die Leistungsgrenzen von Inverse3 überschreitet, zu einer Kraft führen, deren Richtung von der gewünschten abweicht. Die Aktivierung der Kraftskalierung bewahrt die Richtung der Kraft, verringert jedoch ihre Stärke. Diese Funktion ist standardmäßig aktiviert, kann aber über die SDK-spezifischen Befehle deaktiviert werden.
Orientierungsverfolgung für VerseGrip
Zur Erfassung der Werkzeugausrichtung mit „ Inverse3 “ ist ein VerseGrip erforderlich.
Weitere Informationen zu den VerseGrips finden Sie im Artikel „Erste Schritte: VerseGrip“.
Ältere Statusleuchten
Firmware 7.4.x und älter
| Farbe | Lichtsequenz | Zustand | Beschreibung |
|---|---|---|---|
| Aus | Aus | Getrennt | Das USB-C-Kabel ist abgezogen. |
| Rot | Blinken | Kein Händedruck | Es besteht keine Verbindung zum Dienst |
| Lila | Dauerhaft an | Nicht kalibriert | Gerätekalibrierung erforderlich |
| Blinken | Nicht kalibriert und ohne Stromversorgung | Netzteil getrennt und Kalibrierung erforderlich | |
| Weiß | Dauerhaft an | Leerlauf | Kein Steuerungsmodus aktiv |
| Blinken | Leerlauf & ohne Stromversorgung | Netzteil getrennt und kein Steuerungsmodus aktiv | |
| Grün | Dauerhaft an | Kraftregelung | Gerät im Kraftregelungsmodus aktiv |
| Blinken | Leistungsregelung & ohne Stromversorgung | Netzteil getrennt und Gerät im Leistungsregelungsmodus | |
| Königsblau | Dauerhaft an | Positionsregelung | Gerät im Positionsregelungsmodus aktiv |
| Blinken | Positionsregelung & ohne Stromversorgung | Netzteil getrennt und Gerät im Positionsregelungsmodus | |
| Cyan | Dauerhaft an | Dämpfungssicherheit | Geschwindigkeits-/Kraftdämpfung: Sicherheitsfunktion ausgelöst |
| Rosa | Dauerhaft an | Stabilitätsobergrenze | Wiederholte Instabilitäten, die Belastungsgrenze wurde gesenkt |
| Violett | Dauerhaft an | Stabilitätsunterstützung ausgelöst | Instabilität erkannt, Kraft wird automatisch reduziert |
| Orange | Dauerhaft an | Notbremse | Sofortiger Stopp, Notbremse ist aktiviert |
| Gelb | Schnell blinkend | Zeitüberschreitung | Kommunikations-Zeitüberschreitung erkannt |