Entwicklung mit Inverse3
Dieser Artikel baut auf den Inhalten des Schnellstartleitfadens auf und stellt Inverse3 als haptisches Entwicklungstool vor. Daher werden verschiedene Aspekte erläutert, darunter die Hardwarekonfiguration, die Steuerungsmethoden sowie wichtige Funktionen, die den Betrieb des Geräts beeinflussen.
Handdominanz des Geräts und Koordinatensystem
Inverse3 verfügt über zwei Hardwarekonfigurationen, die für unterschiedliche Szenarien optimiert sind.
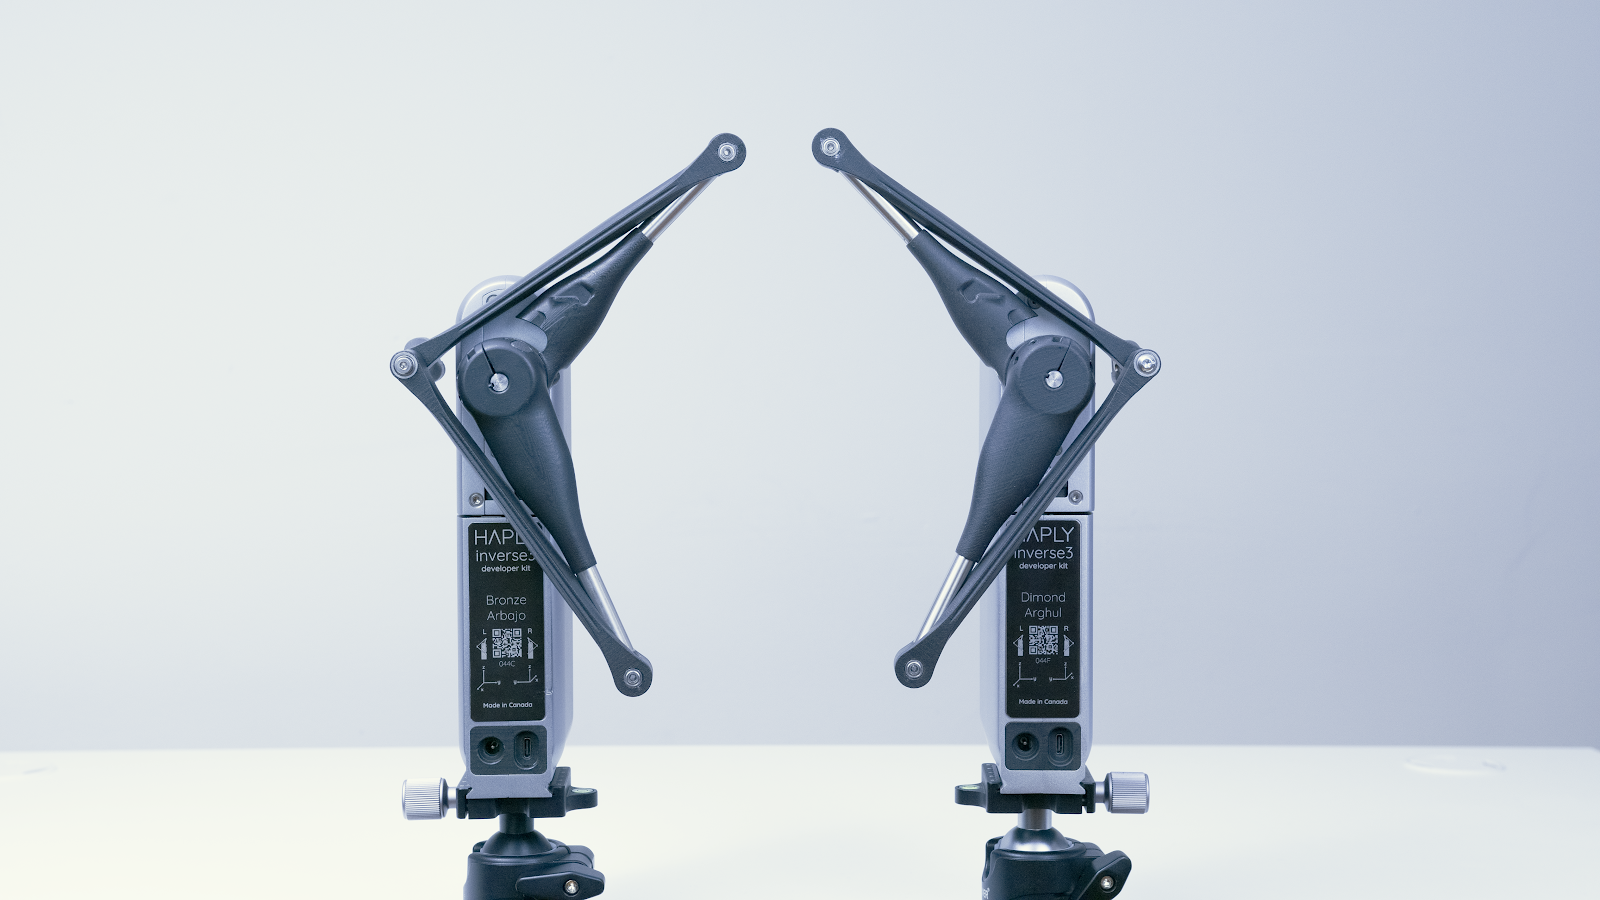
Beide Geräte können sowohl von Linkshändern als auch von Rechtshändern verwendet werden, doch je nach Situation kann ein für Rechtshänder konfiguriertes Gerät unter Umständen benutzerfreundlicher sein.
Wenn Sie im Rahmen eines Szenarios mit beidhändiger Bedienung zwei Geräte gleichzeitig verwenden, platzieren Sie bitte das für Linkshänder konfigurierte Gerät auf der linken Seite und das für Rechtshänder konfigurierte Gerät auf der rechten Seite, um Kollisionen und gegenseitige Störungen auf ein Minimum zu beschränken.
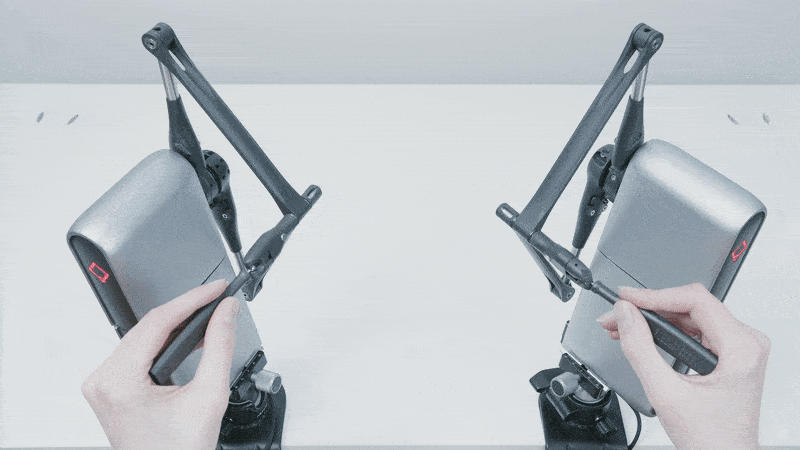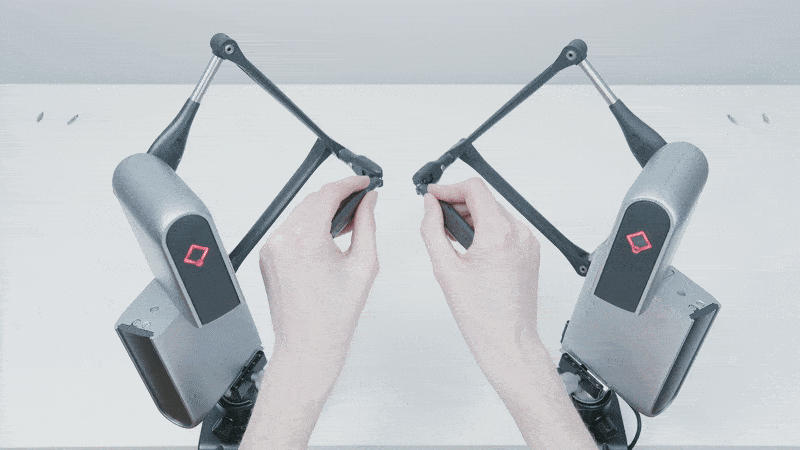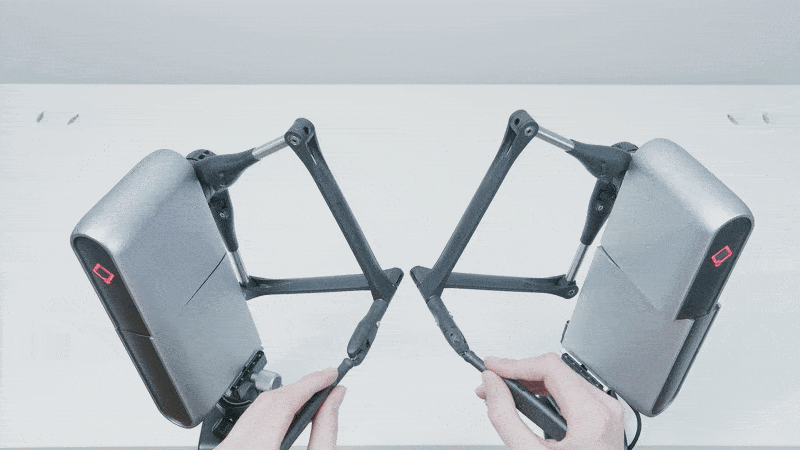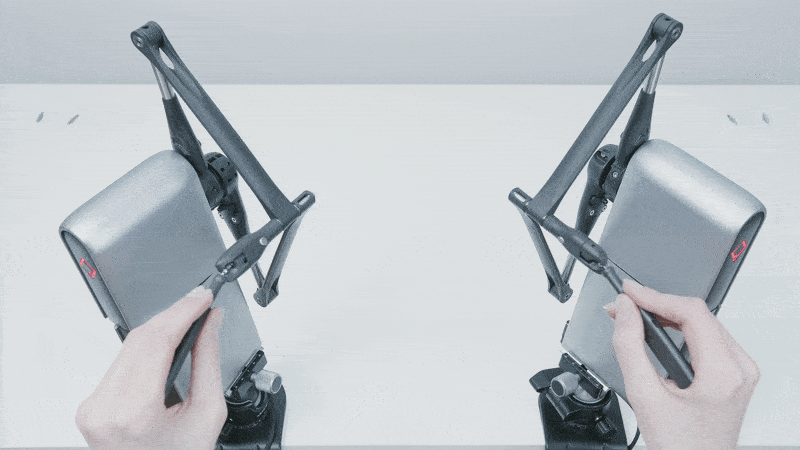
Beide Geräte orientieren sich an dem auf der Geräteplatte an der Armseite des Inverse3 angegebenen Rechtshand-Koordinatensystem. Der Ursprung des Koordinatensystems befindet sich auf der ebenen Oberfläche der Montageplatte, etwa in der Mitte.
Bitte lesen Sie die Dokumentation zum InverseSDK, die Ihrer Sprache oder Ihrem Plugin entspricht. Die vom SDK bereitgestellten Koordinatensysteme entsprechen möglicherweise bereits den spezifischen Koordinatensystemen Ihrer Spiel-Engine.
Steuerung von Inverse3
Die Steuerung von Inverse3 beschränkt sich nicht nur auf die Kraftsteuerung, sondern ermöglicht auch die Steuerung von Drehmomenten und Winkeln an den Gelenken. In diesem Abschnitt werden die verschiedenen Steuerungsmodi sowie die jeweils zugehörigen Ein- und Ausgangsgrößen und deren Einheiten erläutert.
Unabhängig davon, welchen Modus Sie verwenden, bestehen sowohl für den Benutzer als auch für das Gerät spezifische Risiken. Informationen zur Sicherheit finden Sie unter „Inverse3 : Safe Use“.
Kartesische Koordinatensteuerung
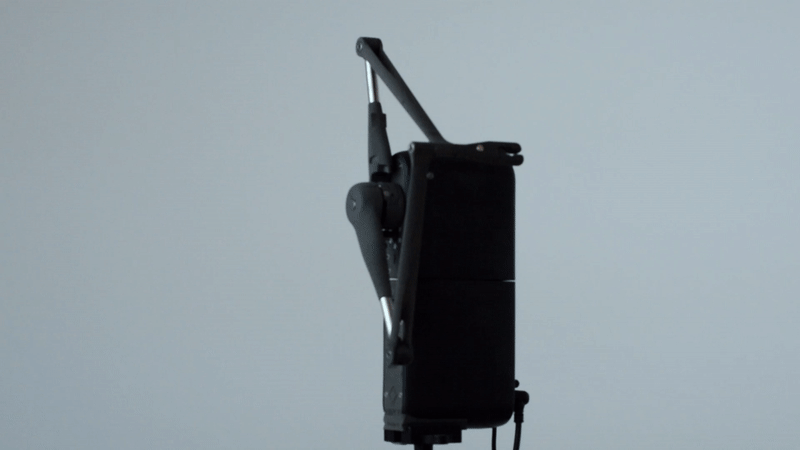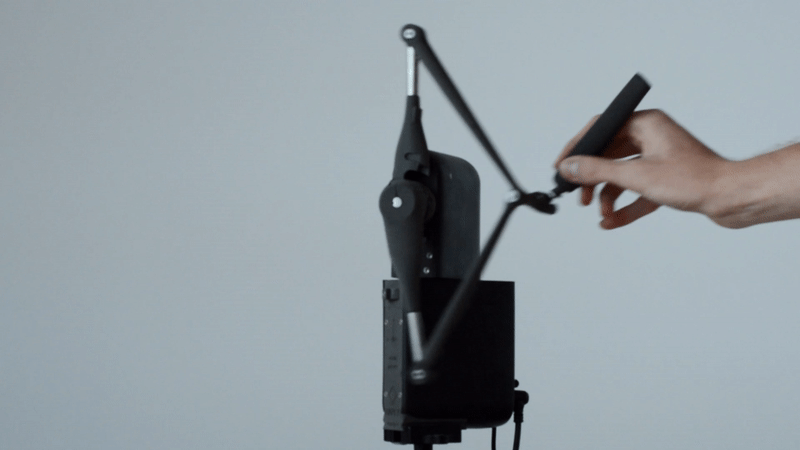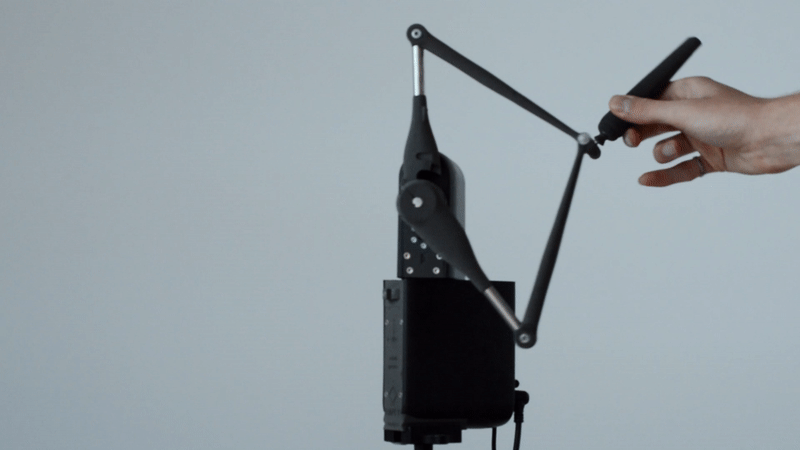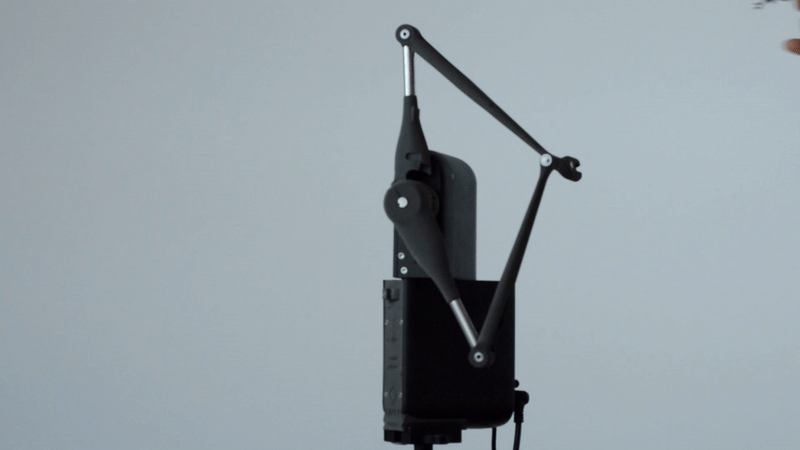
Die Kraftsteuerung ist die empfohlene Methode bei der Verwendung von Inverse3. Die Kraft wird in Newton (N) eingegeben , die Position in Metern (m) und die Geschwindigkeit in Metern pro Sekunde (m/s) ausgegeben.Im Positionssteuerungsmodus bewegt sich Inverse3 an die angegebene Position und hält diese bei. Da der Wechsel zwischen den beiden Modi nahtlos erfolgt, lässt sich durch deren kombinierte Verwendung ein besseres Benutzererlebnis bieten. So kann beispielsweise zu Beginn einer Simulation das Gerät von interaktiven Objekten wegbewegt werden, oder bei Verwendung eines getrackten VerseGrip kann die Cursorposition beim Wechseln des Werkzeugs im Positionssteuerungsmodus beibehalten werden.
Gelenksteuerung
Ebenso lassen sich das Drehmoment und der Winkel der Gelenke von Inverse3 direkt steuern. Im Drehmoment-Steuerungsmodus erzeugt das Gerät ein Drehmoment, das in Newton-Millimeter (N·mm) angegeben wird, während es im Winkel-Steuerungsmodus den Gelenkwinkel auf einen in Grad (°) angegebenen Wert einstellt. In beiden Fällen gibt das Gerät die Position in Grad (° ) und die Geschwindigkeit in Grad pro Sekunde (°/s) zurück.
Farbcode
Die Statusleuchte des Haply-Logos wechselt je nach Betriebsmodus des Geräts ihre Farbe. Die folgende Tabelle zeigt die Farben der Statusleuchte in der aktuellen Firmware (Informationen zu den Farben in früheren Firmware-Versionen finden Sie im Abschnitt „Farben der Statusleuchte in älteren Versionen“ weiter unten).
| Farbe | Leuchtmuster der Leuchte | Zustand | Erläuterung |
|---|---|---|---|
| Aus | Aus | Keine Verbindung | Das USB-C-Kabel ist unterbrochen. |
| Rot | Blinken | Handshake noch nicht abgeschlossen | Es wurde keine Verbindung zum Dienst hergestellt. |
| SOS-Blinklicht | Zeitüberschreitung | Es wurde ein Kommunikations-Timeout festgestellt. Es wurden keine Befehle vom Dienst empfangen. | |
| Gelb | Blinken | Nicht kalibriert – keine Stromversorgung | Das Netzteil ist nicht angeschlossen, daher ist eine Kalibrierung erforderlich. |
| Einblenden/Ausblenden | Nicht kalibriert | Das Gerät muss kalibriert werden. | |
| Weiß | Einschalten | Idol | Es ist kein gültiger Steuerungsmodus vorhanden. |
| Blinken | Im Leerlauf – ohne Stromversorgung | Das Netzteil ist nicht angeschlossen, und es ist kein gültiger Steuerungsmodus vorhanden. | |
| Grün | Einschalten | Kraftregelung | Das Gerät arbeitet im Kraftregelungsmodus. |
| Blinken | Kraftsteuerung – ohne Stromversorgung | Das Netzteil ist nicht angeschlossen, und das Gerät befindet sich im Leistungsregelungsmodus. | |
| Cyan | Einschalten | Positionssteuerung | Das Gerät arbeitet im Positionsregelungsmodus. |
| Blinken | Ohne Positionssteuerung und Stromversorgung | Das Netzteil ist nicht angeschlossen, und das Gerät befindet sich im Positionssteuerungsmodus. | |
| Orange | Einschalten | Sicherheitsauslöser | Es wurde ein instabiler Zustand festgestellt, woraufhin der Sicherheitsauslöser ausgelöst wurde. |
Hinweis: Wenn die Statusleuchte weiterhin rot leuchtet, überträgt der USB-Anschluss die Daten möglicherweise nicht korrekt. Bitte überprüfen Sie, ob die Verbindung fest sitzt, oder tauschen Sie das Kabel aus. Sollte die Statusleuchte nicht das erwartete Leuchtmuster anzeigen, senden Sie bitteeine Supportanfrage.
Beliebige Funktionen zur Leistungssteigerung
Inverse3 verfügt über mehrere Funktionen zur Anpassung der Leistung und der Bedienbarkeit. In diesem Abschnitt geben wir einen kurzen Überblick über diese Funktionen und ihre Verwendung.
Geschwindigkeitsschätzung
Die Geschwindigkeit wird nicht direkt gemessen, sondern aus den Positionsdaten berechnet. Daher kann es zu rauschbehafteten und ungenauen Signalen kommen, sodass eine Filterung erforderlich ist. Inverse3 verfügt über einen integrierten Algorithmus zur Geschwindigkeitsschätzung, der die integrierte Hardware nutzt und Geschwindigkeitssignale erzeugt, die keiner zusätzlichen Filterung bedürfen.
Bitte beachten Sie, dass es sich bei den Geschwindigkeitsangaben um Schätzwerte handelt, die unter Umständen nicht vollständig genau sind. Die Leistung und Genauigkeit können sich im Zuge künftiger Verbesserungen erhöhen.
Schwerkraftkompensation
Die Schwerkraftkompensation gleicht die durch die Masse der Inverse3-Komponenten entstehenden Kräfte aus, sodass unabhängig von der Einbaulage ein Gefühl der Schwerelosigkeit entsteht. Zu Beginn der Simulation wird der Algorithmus mithilfe der im Gerät integrierten Sensoren kalibriert. Eine Änderung der Ausrichtung des Geräts während des Betriebs kann zu Instabilitäten führen.
Die Schwerkraftkompensation funktioniert nur im Kraftregelungsmodus.
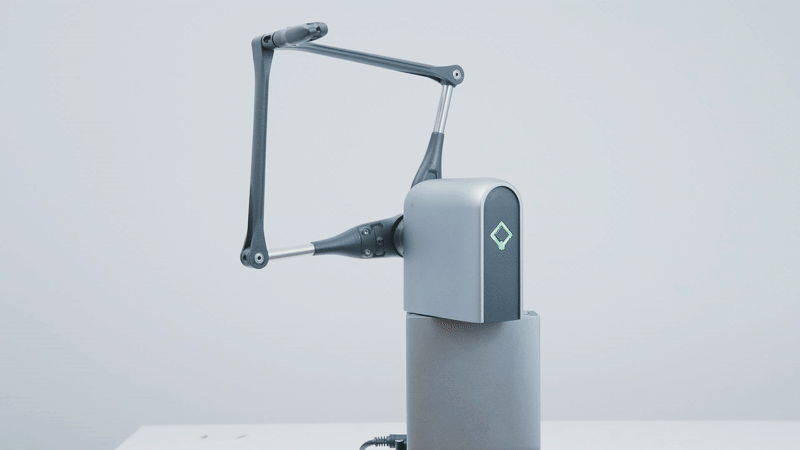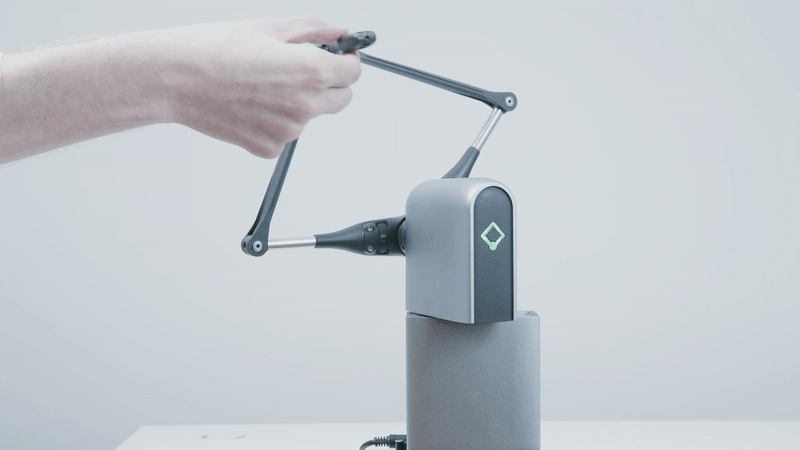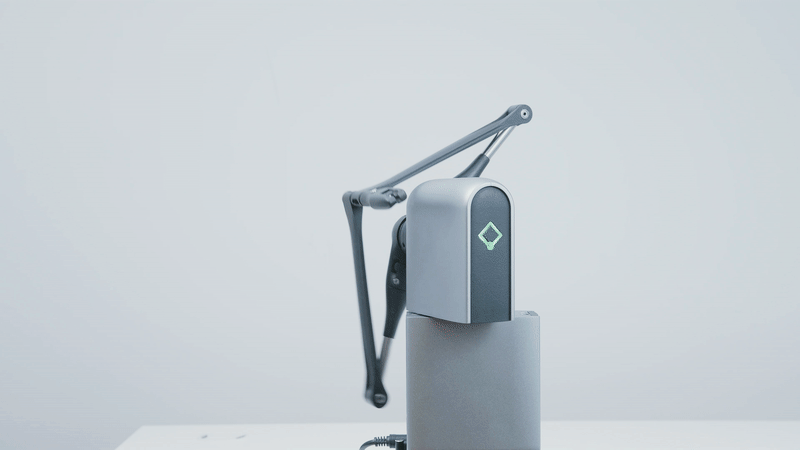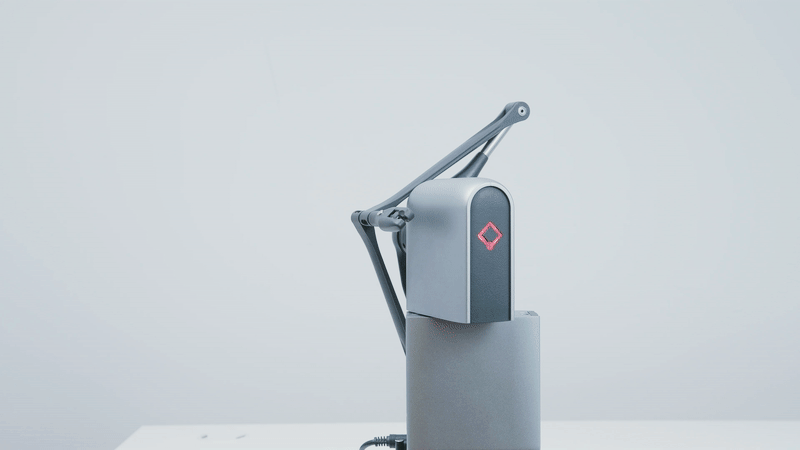
Die Stärke der Schwerkraftkompensation kann mithilfe des Schwerkraftskalierungskoeffizienten (standardmäßig auf 0,75 eingestellt) angepasst werden. Außerdem kann sie mithilfe SDK-spezifischer Befehle vollständig deaktiviert werden (weitere Informationen finden Sie in der SDK-Referenz).
Leistungsskalierung
Bei Inverse3 variiert die Stärke der Kraft je nach Richtung. Wenn Sie daher versuchen, eine Kraft zu erzeugen, die die Leistungsfähigkeit von Inverse3 übersteigt, kann es vorkommen, dass eine Kraft in einer anderen als der beabsichtigten Richtung entsteht. Wenn Sie die Kraftskalierung aktivieren, bleibt die Richtung der Kraft erhalten, während ihre Stärke verringert wird. Diese Funktion ist standardmäßig aktiviert, kann jedoch mithilfe SDK-spezifischer Befehle deaktiviert werden.
Haltungserfassung mit VerseGrip
Um die Lage des Werkzeugs mit Inverse3 zu verfolgen, ist VerseGrip erforderlich.
Weitere Informationen zu VerseGrips finden Sieim Artikel „Einführung: VerseGrip“.
Statusleuchte des Legacy
Firmware 7.4.x oder älter
| Farbe | Leuchtmuster | Zustand | Erläuterung |
|---|---|---|---|
| Aus | Aus | Keine Verbindung | Das USB-C-Kabel ist abgezogen. |
| Rot | Blinken | Handshake noch nicht abgeschlossen | Es wurde keine Verbindung zum Dienst hergestellt. |
| Lila | Einschalten | Nicht kalibriert | Das Gerät muss kalibriert werden. |
| Blinken | Nicht kalibriert – keine Stromversorgung | Das Netzteil ist nicht angeschlossen, daher ist eine Kalibrierung erforderlich. | |
| Weiß | Einschalten | Idol | Der Steuerungsmodus ist nicht aktiviert. |
| Blinken | Im Leerlauf – ohne Stromversorgung | Das Netzteil ist nicht angeschlossen, und der Steuermodus ist nicht aktiviert. | |
| Grün | Einschalten | Kraftregelung | Das Gerät arbeitet derzeit im Kraftregelungsmodus. |
| Blinken | Kraftsteuerung – ohne Stromversorgung | Das Netzteil ist abgezogen, und das Gerät befindet sich im Leistungsregelungsmodus. | |
| Königsblau | Einschalten | Positionssteuerung | Das Gerät arbeitet derzeit im Positionsregelungsmodus. |
| Blinken | Ohne Positionssteuerung und Stromversorgung | Das Netzteil ist abgezogen, und das Gerät befindet sich im Positionsregelungsmodus. | |
| Cyan | Einschalten | Dämpfungssicherheitsfunktion | Die Sicherheitsfunktion zur Dämpfung von Geschwindigkeit und Kraft wurde ausgelöst. |
| Rosa | Einschalten | Obergrenze der Stabilität | Da wiederholt instabile Betriebszustände auftraten, wurde der maximale Kraftwert gesenkt. |
| Violett | Einschalten | Stabilitätsassistent aktiviert | Es wird ein instabiler Zustand erkannt, woraufhin die Kraft automatisch schrittweise reduziert wird. |
| Orange | Einschalten | Notbremsung | Sofortiger Stopp, die Notbremse ist aktiviert. |
| Gelb | Schnelles Blinken | Zeitüberschreitung | Es wurde ein Kommunikations-Timeout festgestellt. |