Entwicklung mit Inverse3
Auf der Grundlage dieser Kurzanleitung wird in diesem Artikel erläutert, wie Inverse3 als Entwicklungswerkzeug für haptische Anwendungen eingesetzt werden kann. Zu diesem Zweck werden verschiedene Hardwarekonfigurationen, Steuerungsmethoden sowie wichtige Funktionen behandelt, die das Verhalten des Geräts beeinflussen.
Links- und Rechtsausführung der Geräte und Koordinatensystem
Inverse3 Es stehen zwei Hardwarekonfigurationen zur Verfügung, die jeweils für unterschiedliche Anwendungsszenarien optimiert wurden.
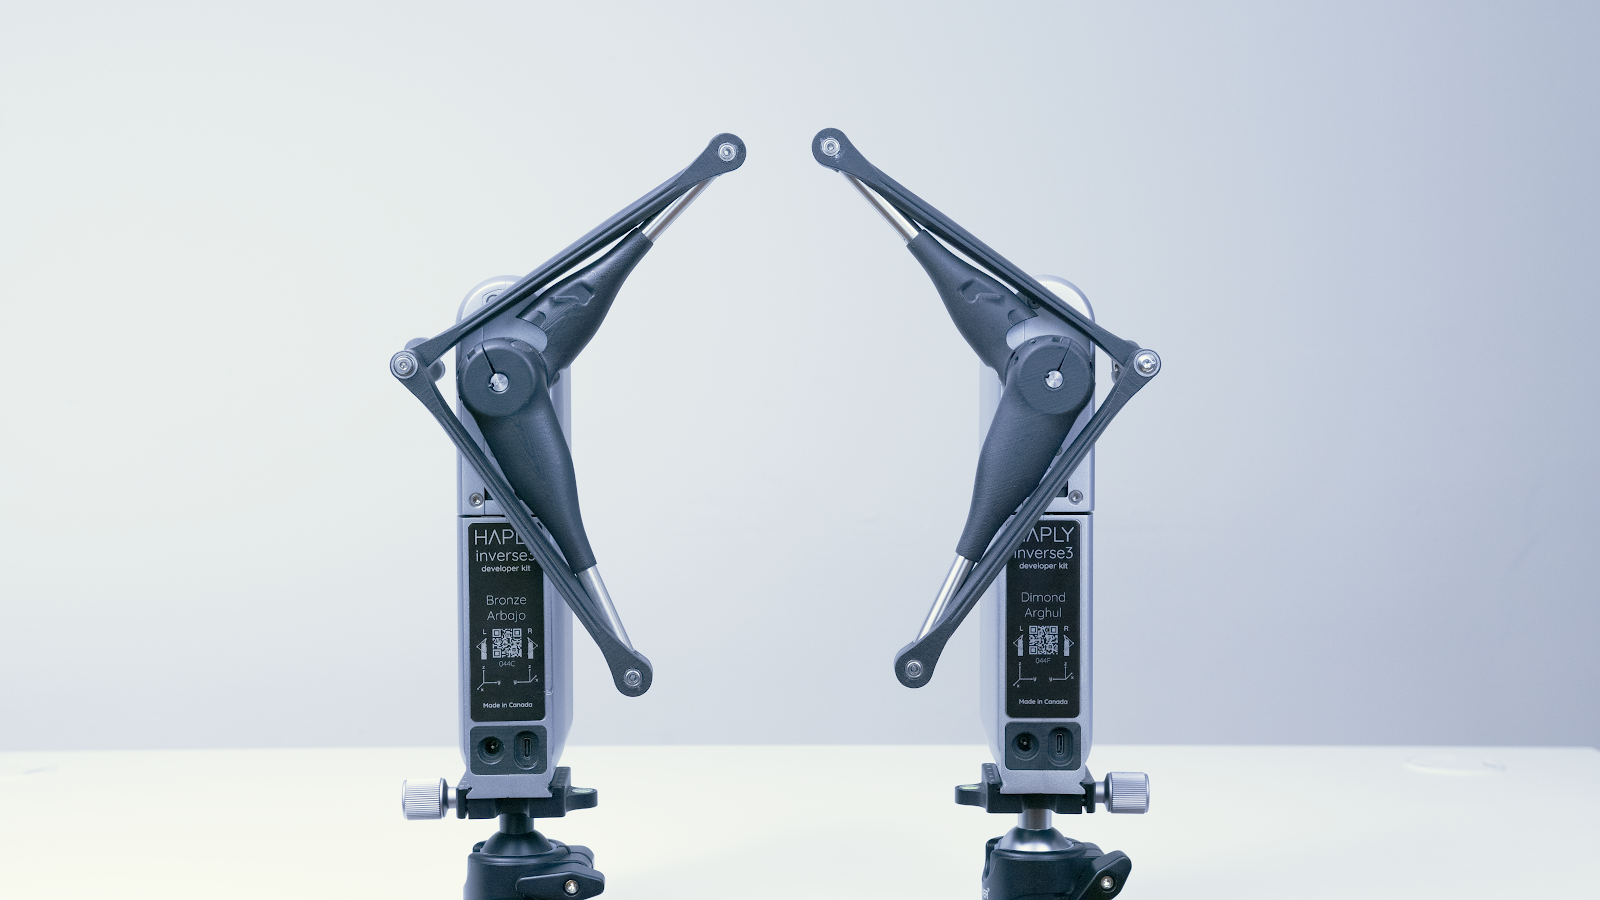
Jedes Gerät kann sowohl von Linkshändern als auch von Rechtshändern verwendet werden, doch unter bestimmten Umständen empfinden Rechtshänder Geräte mit einer für die rechte Hand ausgelegten Konfiguration möglicherweise als benutzerfreundlicher.
Wenn bei der Bedienung mit beiden Händen zwei Geräte gleichzeitig verwendet werden, sollte das für die linke Hand vorgesehene Gerät auf der linken Seite und das für die rechte Hand vorgesehene Gerät auf der rechten Seite platziert werden, um Zusammenstöße und gegenseitige Störungen so weit wie möglich zu vermeiden.
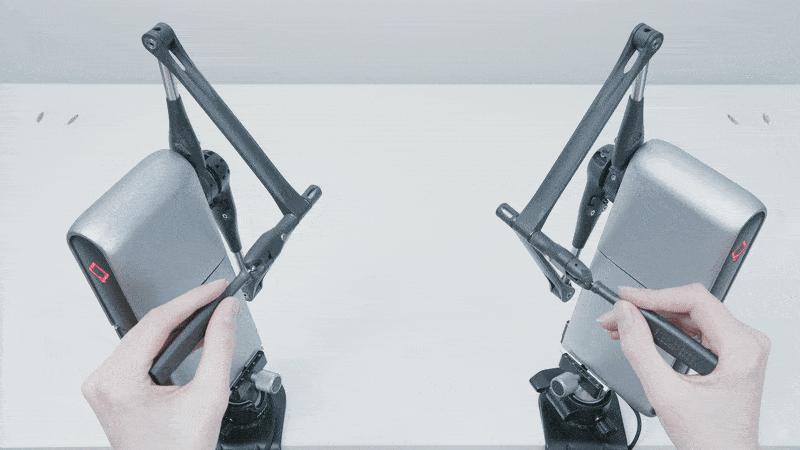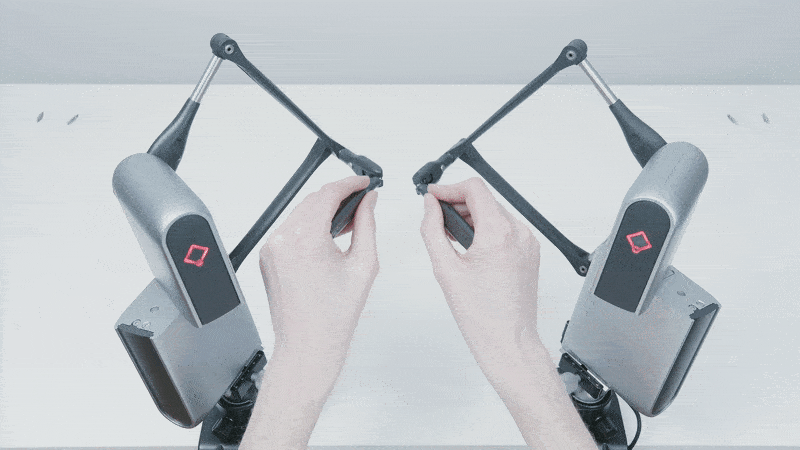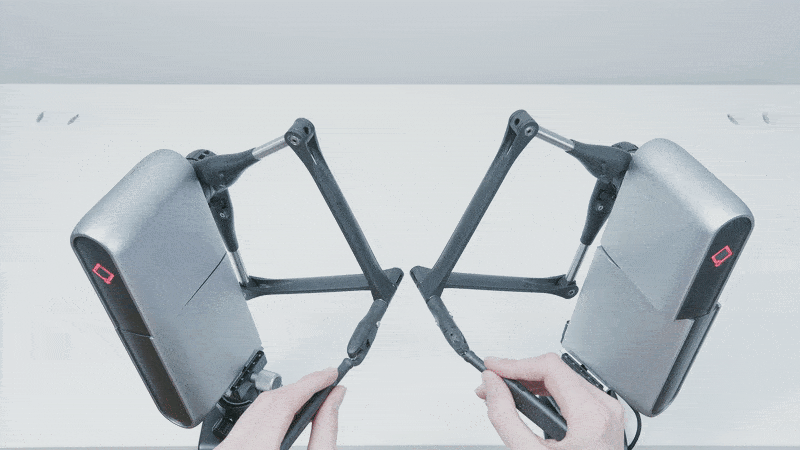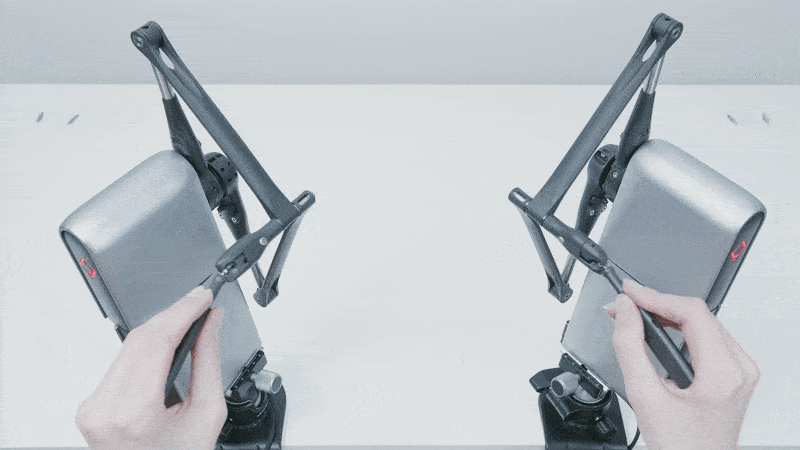
Beide Geräte verwenden das Rechtshand-Koordinatensystem, das auf dem Typenschild an der Seite des Inverse3-Arms angegeben ist. Der Ursprung des Koordinatensystems befindet sich in der Ebene der Montageplatte des Geräts, nahe der Mitte.
Bitte lesen Sie die InverseSDK-Dokumentation für die Sprache oder das Plugin, das Sie verwenden möchten, da die vom SDK bereitgestellten Koordinatensysteme möglicherweise bereits an das Koordinatensystem einer bestimmten Spiel-Engine angepasst sind.
Steuerung Inverse3
Die Steuerung von Inverse3 beschränkt sich nicht nur auf die Kraftsteuerung, sondern umfasst auch die Steuerung der Drehmomente und Winkel an den Gelenken. In diesem Abschnitt werden die verschiedenen Steuerungsmodi sowie die zugehörigen Ein- und Ausgangsgrößen und deren Einheiten vorgestellt.
Die Verwendung eines der beiden Modi birgt inhärente Risiken für Benutzer und Geräte. Informationen zur Sicherheit finden Sie in den Sicherheitshinweisen von Inverse3.
Descartes-Steuerung
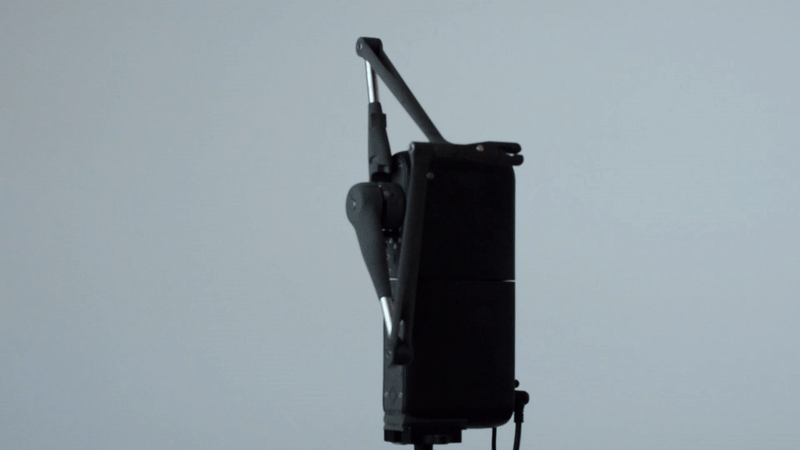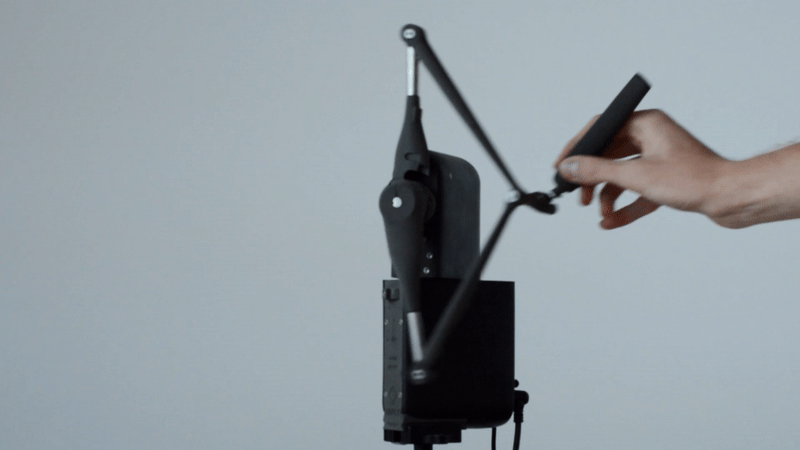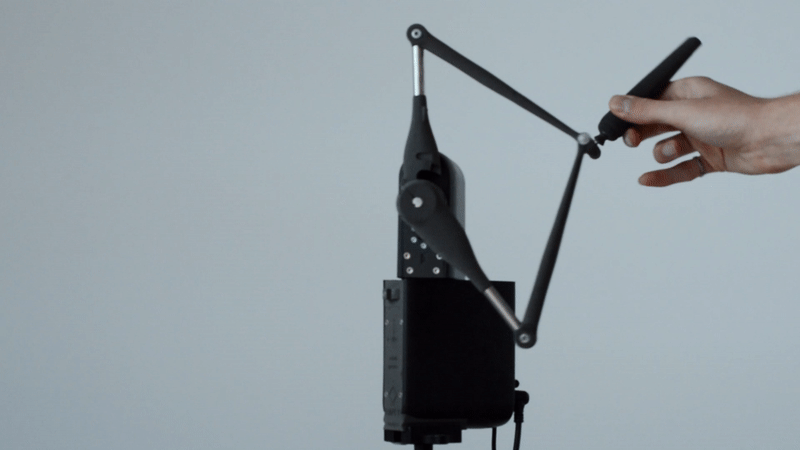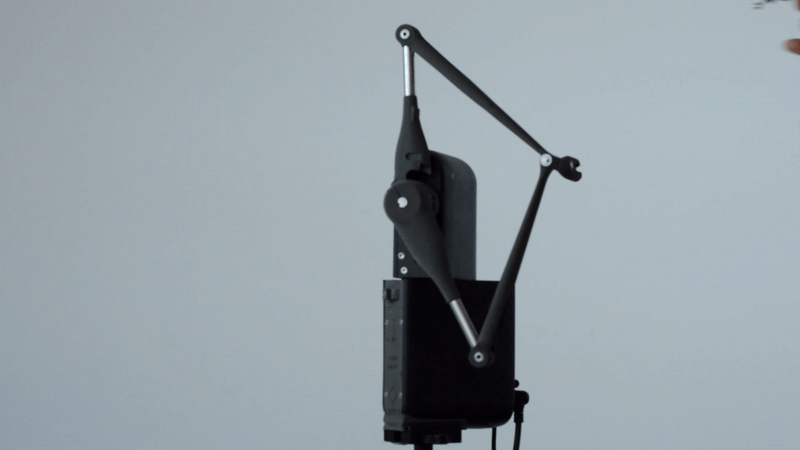
Die Kraftsteuerung ist die bevorzugte Methode bei der Verwendung von Inverse3: Das System nimmt Krafteingaben in Newton (N) entgegen und gibt die Position in Metern (m) sowie die Geschwindigkeit in Metern pro Sekunde (m/s) zurück. Im Positionssteuerungsmodusbewegt sich Inverse3 zur angegebenen Position und hält diese dort bei. Da zwischen den beiden Modi nahtlos gewechselt werden kann, lassen sie sich kombinieren, um eine bessere Benutzererfahrung zu bieten. So kann beispielsweise zu Beginn einer Simulation das Gerät von interaktiven Objekten wegbewegt werden; oder bei Verwendung eines VerseGrip mit Tracking-Funktion sorgt der Positionssteuerungsmodus beim Wechseln des Werkzeugs dafür, dass die Cursorposition unverändert bleibt.
Gelenksteuerung
Ebenso können das Drehmoment und der Winkel der Gelenke von Inverse3 direkt gesteuert werden. Im Drehmoment-Steuerungsmodus erzeugt das Gerät ein Drehmoment, das in Newton-Millimeter (N·mm) angegeben wird; im Gelenkwinkel-Steuerungsmodus bewegt sich das Gerät auf einen Winkel zu, der in Grad (°) angegeben wird. In beiden Fällen gibt das Gerät seine Position in Grad (°) und seine Geschwindigkeit in Grad pro Sekunde (°/s) zurück.
Farbcodes
Haply Die Status-LED des Logos ändert ihre Farbe je nach Betriebsmodus des Geräts. In der folgenden Tabelle sind die Farben der Status-LED für die aktuelle Firmware aufgeführt (Informationen zu den Farben bei älteren Firmware-Versionen finden Sieim Abschnitt „Farben der Status-LED bei älteren Firmware-Versionen“weiter unten).
| Farbe | Lichtsequenz | Status | Erläuterung |
|---|---|---|---|
| Schließen | Schließen | Entfernt | Das USB-C-Kabel wurde getrennt |
| Rot | Blinken | Unvollendeter Handschlag | Es wurde noch keine Verbindung zum Dienst hergestellt. |
| SOS blinkt | Zeitüberschreitung | Es wurde ein Kommunikationszeitüberschreitung festgestellt; es wurden keine Befehle vom Dienst empfangen. | |
| Gelb | Blinken | Nicht kalibriert und ohne Stromversorgung | Das Netzteil ist nicht angeschlossen und muss kalibriert werden. |
| Einblenden/Ausblenden | Nicht kalibriert | Das Gerät muss kalibriert werden. | |
| Weiß | Ständig leuchtend | Freizeit | Es ist kein Steuerungsmodus aktiviert. |
| Blinken | Freier und nicht an die Stromversorgung angeschlossener | Das Netzteil ist abgezogen, und es ist kein Steuermodus aktiviert. | |
| Grün | Ständig leuchtend | Kraftregelung | Die Anlage läuft im Kraftregelungsmodus. |
| Blinken | Kraftsteuerung, jedoch ohne Stromversorgung | Das Netzteil ist abgezogen, und das Gerät befindet sich im Kraftregelungsmodus. | |
| Blau | Ständig leuchtend | Positionssteuerung | Die Anlage läuft im Positionsregelungsmodus. |
| Blinken | Position gesteuert, aber ohne Stromversorgung | Das Netzteil ist abgezogen, und das Gerät befindet sich im Positionssteuerungsmodus. | |
| orange | Ständig leuchtend | Sicherheitsauslösung | Ein instabiler Zustand wurde erkannt, die Sicherheitsauslösung wurde aktiviert |
Hinweis: Wenn die Status-LED dauerhaft rot leuchtet, überträgt Ihr USB-Gerät möglicherweise keine Daten. Bitte stellen Sie sicher, dass die Verbindung fest sitzt, oder tauschen Sie das Kabel aus. Sollte die Status-LED nicht das oben beschriebene erwartete Verhaltensmuster aufweisen, reichen Sie bitteeine Supportanfrageein.
Optionale Funktionen zur Leistungsoptimierung
Inverse3 Es stehen zahlreiche Funktionen zur Verfügung, mit denen sich die Leistung und das Spielgefühl steuern lassen. In diesem Abschnitt werden diese Funktionen und ihre Verwendungszwecke kurz vorgestellt.
Geschwindigkeitsschätzung
Die Geschwindigkeit wird nicht direkt gemessen, sondern aus Positionsdaten abgeleitet. Dies kann zu Rauschen im Signal und zu Ungenauigkeiten führen, weshalb eine Filterung erforderlich ist. Der „Inverse3 “ verfügt über einen integrierten Algorithmus zur Geschwindigkeitsschätzung, der mithilfe der integrierten Hardware ein Geschwindigkeitssignal erzeugt, das keiner zusätzlichen Filterung bedarf.
Bitte beachten Sie, dass es sich bei den Geschwindigkeitsschätzungen lediglich um Näherungswerte handelt, die möglicherweise nicht ganz genau sind. Im Zuge weiterer Verbesserungen können die Leistung und die Genauigkeit noch weiter optimiert werden.
Schwerkraftkompensation
Durch die Schwerkraftkompensation werden die durch die Masse der einzelnen Inverse3-Komponenten verursachten Kräfte ausgeglichen, sodass sich das Gerät in jeder Einbaulage wie in der Schwerelosigkeit anfühlt. Zu Beginn der Simulation kalibriert das Gerät den Algorithmus mithilfe der integrierten Sensoren; eine Änderung der Einbaulage während des Betriebs führt zu Fehlfunktionen.
Die Schwerkraftkompensation ist nur im Kraftregelungsmodus aktiv.
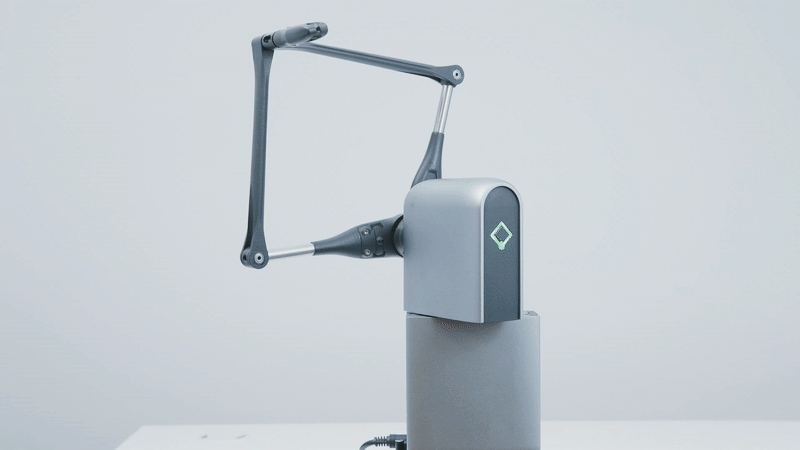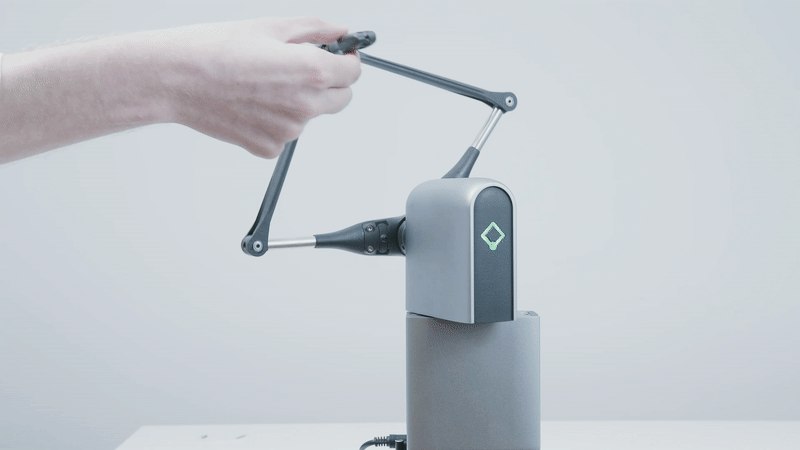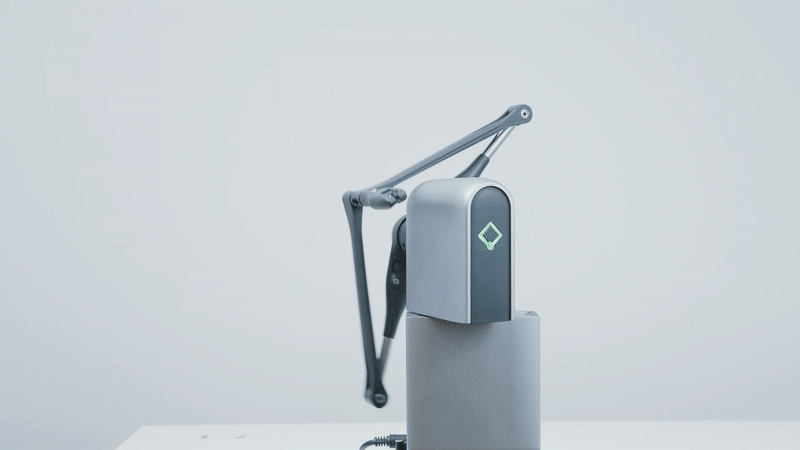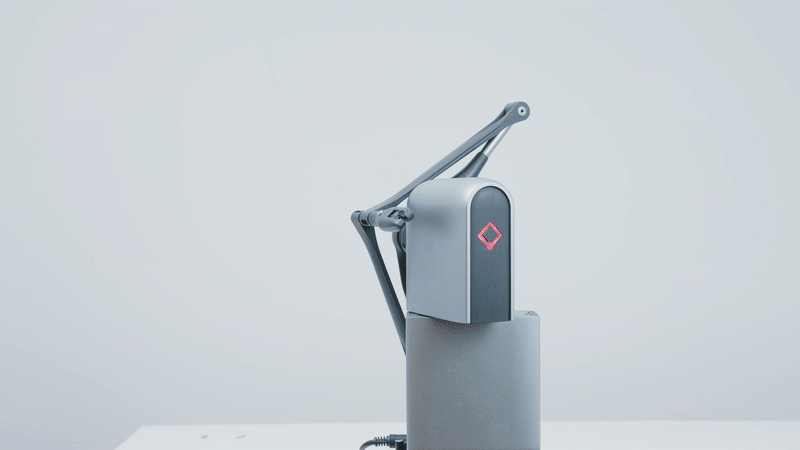
Die Stärke der Schwerkraftkompensation kann über den Schwerkraft-Skalierungsfaktor angepasst werden (Standardwert: 0,75) oder mithilfe bestimmter SDK-Befehle vollständig deaktiviert werden (weitere Informationen finden Sie in der SDK-Referenzdokumentation).
Kraftskalierung
Inverse3 Die Stärke der Kräfte, die in verschiedene Richtungen erzeugt werden können, ist unterschiedlich. Wenn daher versucht wird, eine Kraft zu erzeugen, die über die Leistungsfähigkeit von Inverse3 hinausgeht, kann die Richtung der tatsächlich erzeugten Kraft von der gewünschten Richtung abweichen. Durch Aktivieren der Kraftskalierung bleibt die Richtung der Kraft erhalten, ihre Stärke wird jedoch verringert. Diese Funktion ist standardmäßig aktiviert und kann mithilfe eines Befehls des jeweiligen SDKs deaktiviert werden.
VerseGrip – Haltungserkennung
Für die Positionsverfolgung mit dem Inverse3-Tracking-Tool ist ein VerseGrip erforderlich.
Weitere Informationen zu VerseGrips finden Sie im Artikel „Einführung: VerseGrip “.
Statusanzeige (alte Version)
Firmware 7.4.x und frühere Versionen
| Farbe | Lichtsequenz | Status | Beschreibung |
|---|---|---|---|
| Erlöschen | Erlöschen | Nicht verbunden | Das USB-C-Kabel wurde getrennt |
| Rot | Blinken | Noch kein Handshake | Es wurde noch keine Verbindung zum Dienst hergestellt. |
| Lila | Ständig leuchtend | Nicht kalibriert | Das Gerät muss kalibriert werden. |
| Blinken | Nicht kalibriert und nicht eingeschaltet | Das Netzteil ist nicht angeschlossen, und es muss eine Kalibrierung durchgeführt werden. | |
| Weiß | Ständig leuchtend | Freizeit | Es ist kein Steuerungsmodus aktiviert. |
| Blinken | Leer und nicht unter Spannung | Das Netzteil ist nicht angeschlossen, und es wurde kein Steuerungsmodus aktiviert. | |
| Grün | Ständig leuchtend | Kraftregelung | Das Gerät befindet sich im Kraftregelungsmodus |
| Blinken | Kraftgesteuert und nicht unter Spannung | Das Netzteil ist nicht angeschlossen, und das Gerät befindet sich im Kraftregelungsmodus. | |
| Königsblau | Ständig leuchtend | Positionssteuerung | Das Gerät befindet sich im Positionsregelungsmodus |
| Blinken | Position gesteuert und nicht unter Spannung | Das Netzteil ist nicht angeschlossen, und das Gerät befindet sich im Positionssteuerungsmodus. | |
| Blau | Ständig leuchtend | Dämpfungssicherheit | Der Sicherheitsmechanismus für Geschwindigkeit/Kraftdämpfung wurde ausgelöst |
| Rosa | Ständig leuchtend | Obergrenze der Stabilität | Es kam mehrfach zu Instabilitäten, daher wurde die Kraftbegrenzung gesenkt. |
| Violett | Ständig leuchtend | Die Stabilitätsunterstützung wurde ausgelöst | Wird eine Instabilität festgestellt, wird die Kraft automatisch schrittweise verringert. |
| orange | Ständig leuchtend | Notbremsung | Sofort anhalten, die Notbremse wurde aktiviert |
| Gelb | Schnelles Blinken | Zeitüberschreitung | Es wurde ein Kommunikationszeitüberschreitung festgestellt |