Inverse3 Entwickeln
Dieses Dokument basiert auf der Schnellstartanleitung und stellt das haptische Entwicklungstool Inverse3 vor. Zu diesem Zweck werden verschiedene Hardwarekonfigurationen, Steuerungsmethoden sowie wichtige Funktionen zur Änderung des Geräteverhaltens behandelt.
Links- und Rechtshändigkeit sowie Koordinatensysteme
Inverse3 bietet zwei Hardwarekonfigurationen, die jeweils für unterschiedliche Einsatzbereiche optimiert sind.
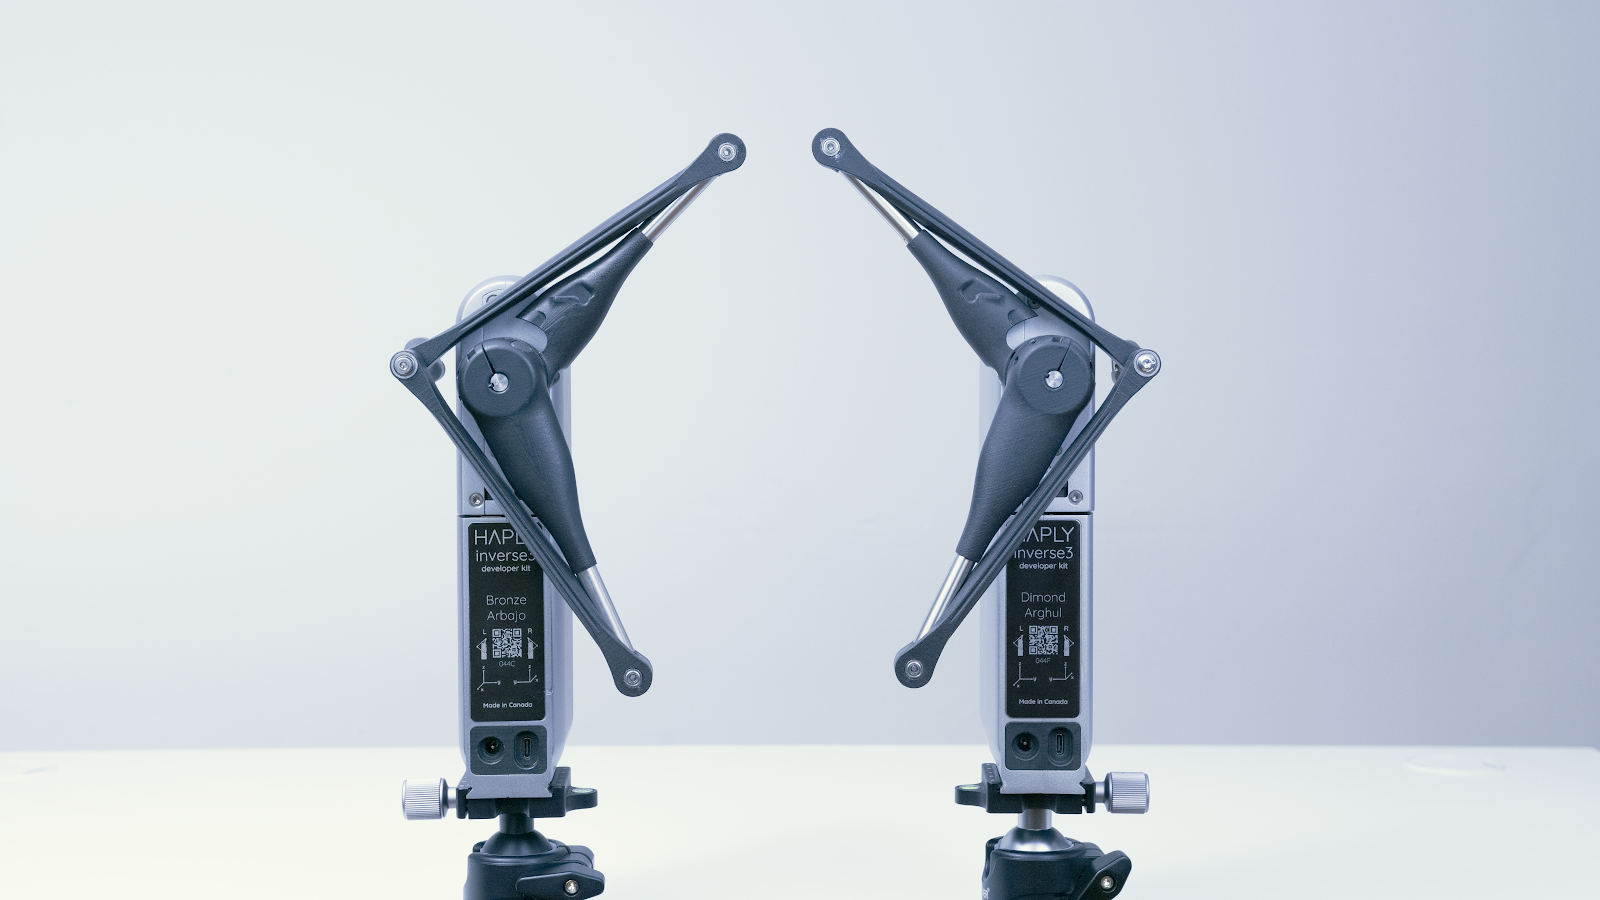
Jedes Gerät kann sowohl von Linkshändern als auch von Rechtshändern verwendet werden. Je nach Situation kann es jedoch sein, dass Rechtshänder ein speziell für Rechtshänder konzipiertes Gerät als bequemer empfinden.
Bei der beidhändigen Bedienung beider Geräte empfiehlt es sich, das Gerät für die linke Hand auf der linken Seite und das Gerät für die rechte Hand auf der rechten Seite zu platzieren, um Kollisionen und gegenseitige Störungen zu minimieren.
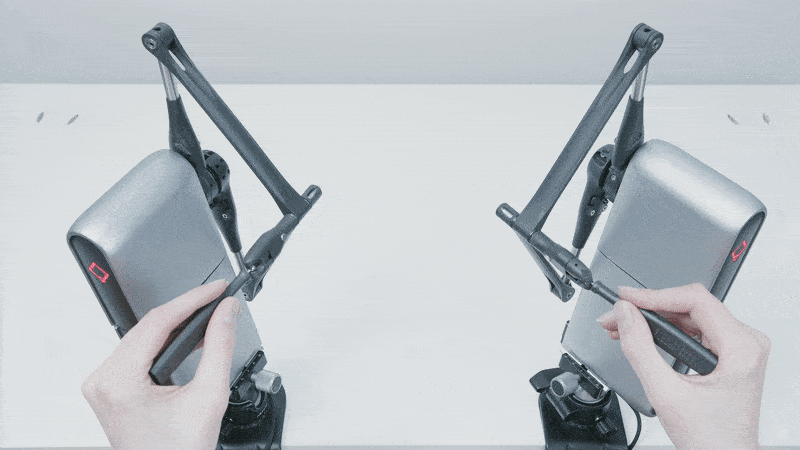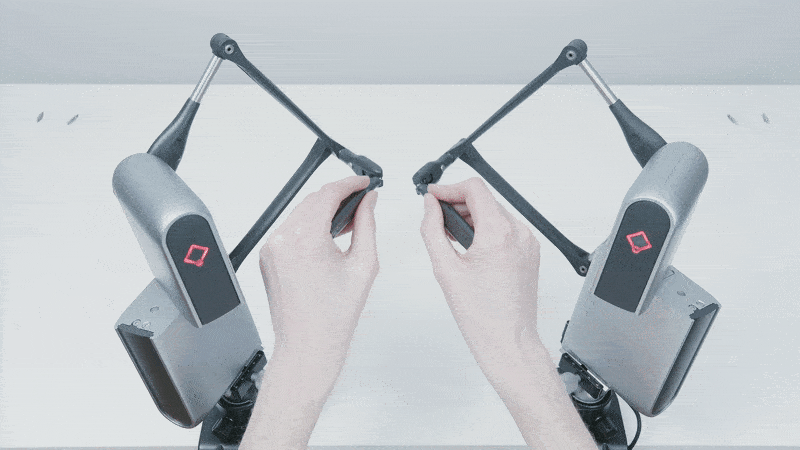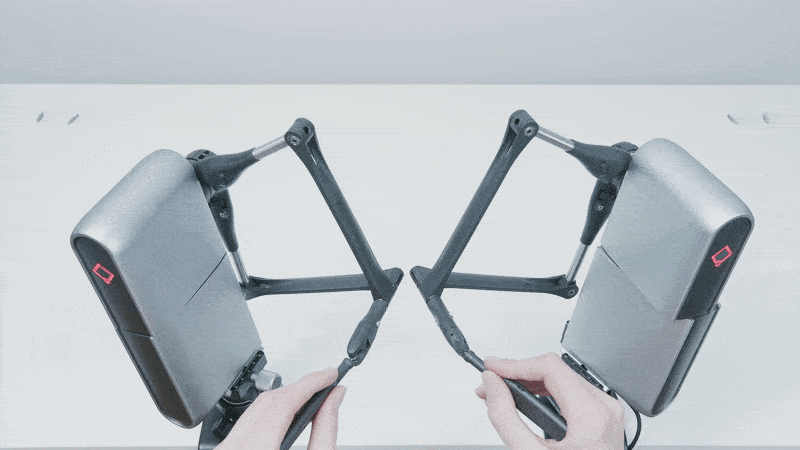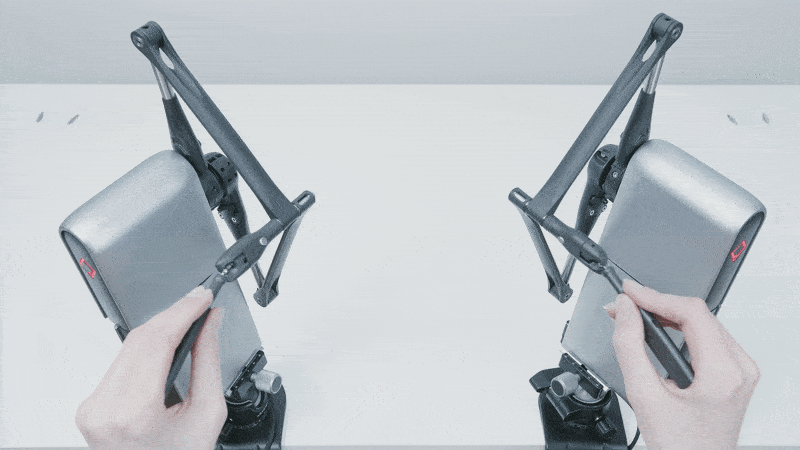
Beide Geräte orientieren sich an dem auf dem Typenschild an der Armseite des Inverse3 angegebenen Rechtshänder-Koordinatensystem. Der Ursprung des Koordinatensystems befindet sich in der Nähe der Mitte der ebenen Fläche der Montageplatte.
Bitte lesen Sie die InverseSDK-Dokumentation für die Sprache oder das Plugin, das Sie verwenden möchten. Denn es kann sein, dass das vom SDK bereitgestellte Koordinatensystem bereits dem der jeweiligen Spiel-Engine entspricht.
Inverse3 Steuern
Die Steuerung von Inverse3 beschränkt sich nicht nur auf die Kraftsteuerung, sondern ermöglicht auch die Steuerung von Gelenkdrehmoment und -winkel. In diesem Abschnitt werden verschiedene Steuerungsmodi sowie die zugehörigen Ein- und Ausgangswerte und deren jeweilige Einheiten erläutert.
Beide Modi bergen erhebliche Risiken für den Benutzer und das Gerät. Sicherheitshinweise finden Sie im Dokument „ Inverse3 : Safe Use“.
Kartesische Koordinatensteuerung
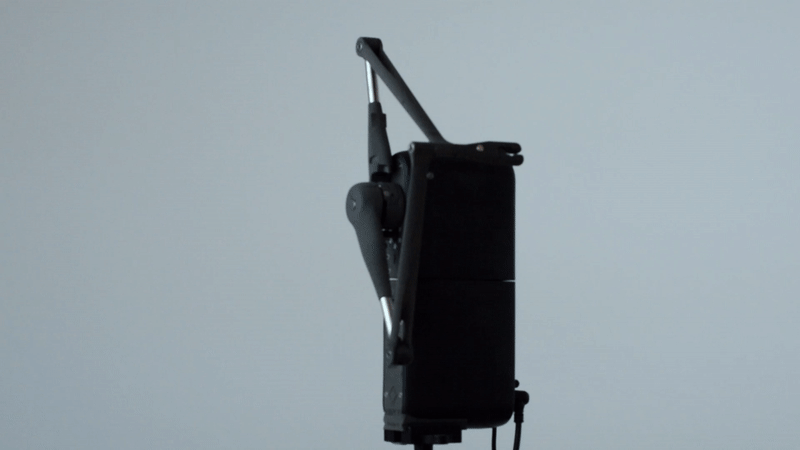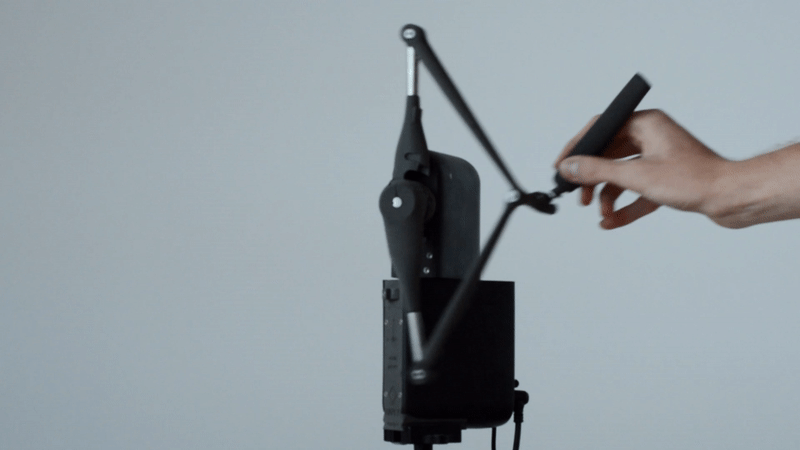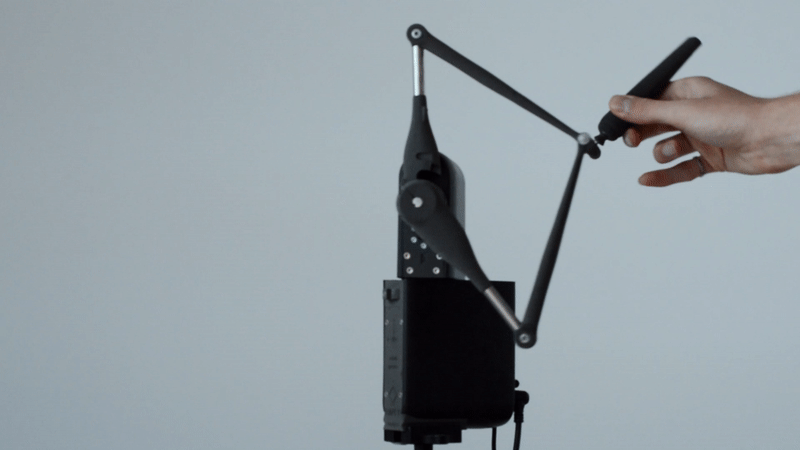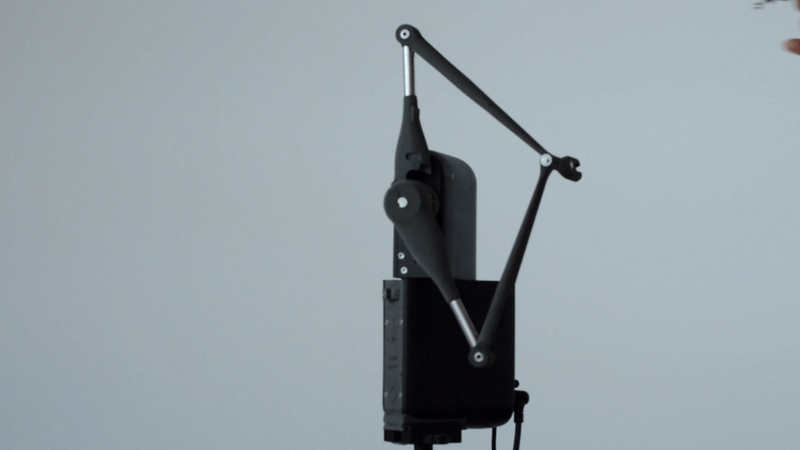
Inverse3 Bei der Verwendung wird der Kraftregelungsmodus empfohlen. Bei der Kraftregelung werden Kräfte in Newton (N) eingegeben, während die Position in Metern (m) und die Geschwindigkeit in Metern pro Sekunde (m/s) ausgegeben werden. Im Positionsregelungsmodus bewegt sich das Inverse3 -Gerät an die festgelegte Position und hält diese dort bei. Der Wechsel zwischen den beiden Modi erfolgt nahtlos, sodass durch deren kombinierte Verwendung ein besseres Benutzererlebnis geboten werden kann. So kann beispielsweise zu Beginn einer Simulation das Gerät weit von interaktiven Objekten entfernt positioniert werden, und bei Verwendung des VerseGrip mit Tracking-Funktion kann die Position des Cursors während des Werkzeugwechsels im Positionssteuerungsmodus beibehalten werden.
Gelenksteuerung
Ebenso können Sie das Drehmoment und den Winkel der Gelenke des Inverse3 direkt steuern. Im Drehmoment-Steuerungsmodus erzeugt das Gerät ein Drehmoment, das in Newton-Millimeter (N·mm) angegeben wird, während es im Gelenkwinkel-Steuerungsmodus den vorgegebenen Winkel (°) einnimmt. In beiden Fällen gibt das Gerät die Position in Grad (°) und die Geschwindigkeit in Grad pro Sekunde (°/s) zurück.
Farbcode
Haply Die Farbe der Status-LED am Logo ändert sich je nach Betriebsmodus des Geräts. Die folgende Tabelle zeigt die Farben der Status-LED für die aktuelle Firmware (die Farben für frühere Firmware-Versionen finden Sie im Abschnitt „Farben der Status-LED bei älteren Firmware-Versionen“ weiter unten).
| Farbe | Anzeigemuster | Status | Beschreibung |
|---|---|---|---|
| Ausschalten | Ausschalten | Verbindung getrennt | Das USB-C-Kabel ist abgezogen. |
| Rot | Blinken | Kein Händedruck | Es wurde keine Verbindung zum Dienst hergestellt |
| SOS-Blinken | Zeitüberschreitung | Es wurde ein Zeitüberschreitung bei der Kommunikation festgestellt, und es wurden keine Befehle vom Dienst empfangen. | |
| Gelb | Blinken | Nicht kalibriert und keine Stromversorgung | Das Netzteil ist abgezogen und muss kalibriert werden. |
| Ein-/Ausblenden | Nicht korrigiert | Das Gerät muss kalibriert werden | |
| Weiß | Leuchtet dauerhaft | Warten | Kein aktivierter Steuerungsmodus |
| Blinken | Standby und keine Stromversorgung | Das Netzteil ist nicht angeschlossen und es ist kein Steuermodus aktiviert. | |
| Zusammenfassung | Leuchtet dauerhaft | Kraftsteuerung | Das Gerät befindet sich im Leistungsregelungsmodus |
| Blinken | Kraftsteuerung und keine Stromversorgung | Das Netzteil ist abgezogen, und das Gerät befindet sich im Energiesteuerungsmodus. | |
| Türkisgrün | Leuchtet dauerhaft | Positionssteuerung | Das Gerät befindet sich im Positionsregelungsmodus und ist aktiv. |
| Blinken | Keine Positionssteuerung und keine Stromversorgung | Das Netzteil ist abgezogen und das Gerät befindet sich im Positionssteuerungsmodus. | |
| Orange | Leuchtet dauerhaft | Sicherheitsauslöser | Es wurde eine Instabilität festgestellt, woraufhin der Sicherheitsauslöser aktiviert wurde. |
Hinweis: Wenn die Status-LED dauerhaft rot leuchtet, überträgt der USB-Anschluss möglicherweise keine Daten ordnungsgemäß. Bitte überprüfen Sie, ob die Verbindung fest sitzt, oder tauschen Sie das Kabel aus. Sollte die Status-LED nicht dem erwarteten Muster entsprechen, reichen Sie bitte eine Supportanfrageein.
Optionale Funktionen zur Leistungsoptimierung
Inverse3 verfügt über verschiedene Funktionen, mit denen sich die Leistung und die Benutzerfreundlichkeit anpassen lassen. In diesem Abschnitt werden diese Funktionen und ihre Verwendung kurz vorgestellt.
Geschwindigkeitsschätzung
Die Geschwindigkeit wird nicht direkt gemessen, sondern aus den Positionsdaten abgeleitet, wodurch rauschbehaftete und ungenaue Signale entstehen können, die einer Filterung bedürfen. Inverse3 verfügt über einen integrierten Algorithmus zur Geschwindigkeitsschätzung, der die Hardware des Geräts nutzt und Geschwindigkeitssignale erzeugt, die ohne zusätzliche Filterung verwendet werden können.
Bitte beachten Sie, dass es sich bei den Geschwindigkeitsschätzungen um Näherungswerte handelt, die möglicherweise nicht vollständig korrekt sind. Die Leistung und Genauigkeit können durch zukünftige Verbesserungen weiter optimiert werden.
Schwerkraftkompensation
Die Schwerkraftkompensation gleicht die durch die Masse der „ Inverse3 “-Komponenten entstehenden Kräfte unabhängig von der Einbaulage aus, sodass sich das Gerät schwerelos anfühlt. Zu Beginn der Simulation kalibriert das Gerät den Algorithmus mithilfe integrierter Sensoren; wird die Ausrichtung des Geräts während des Betriebs geändert, kann dies zu Instabilitäten führen.
Die Schwerkraftkompensation funktioniert nur im Kraftregelungsmodus.
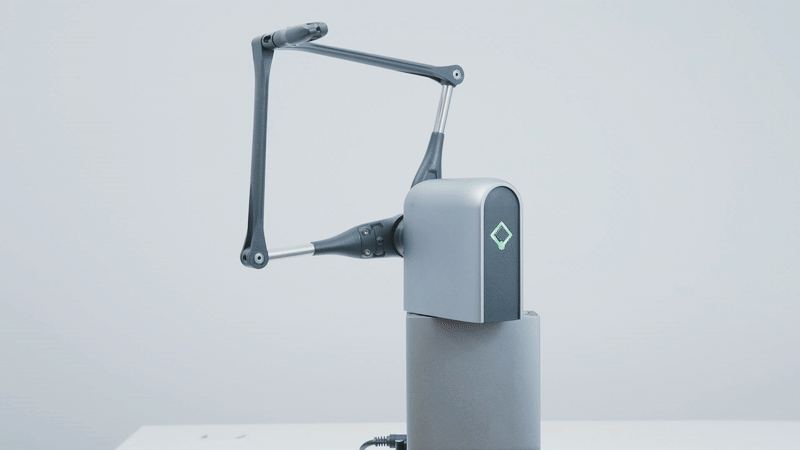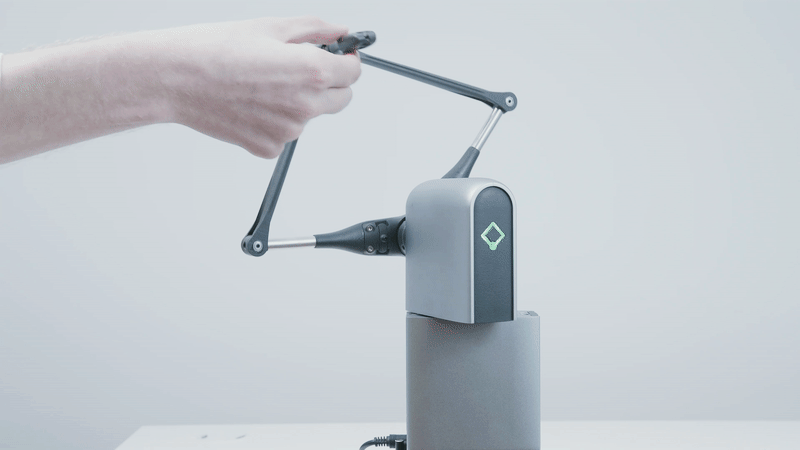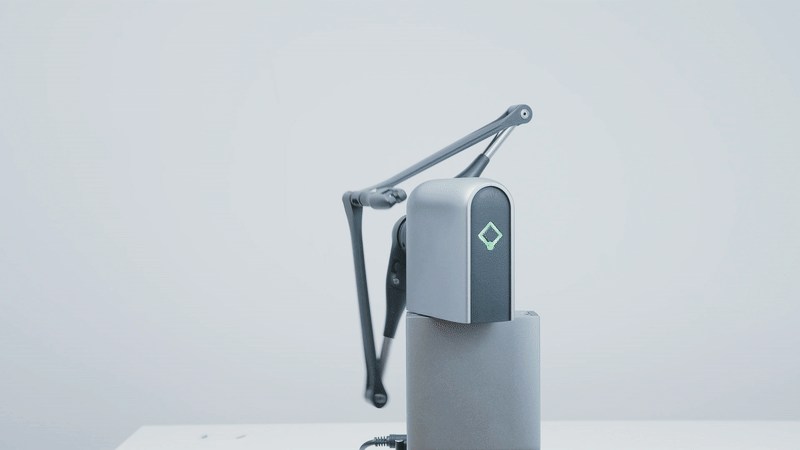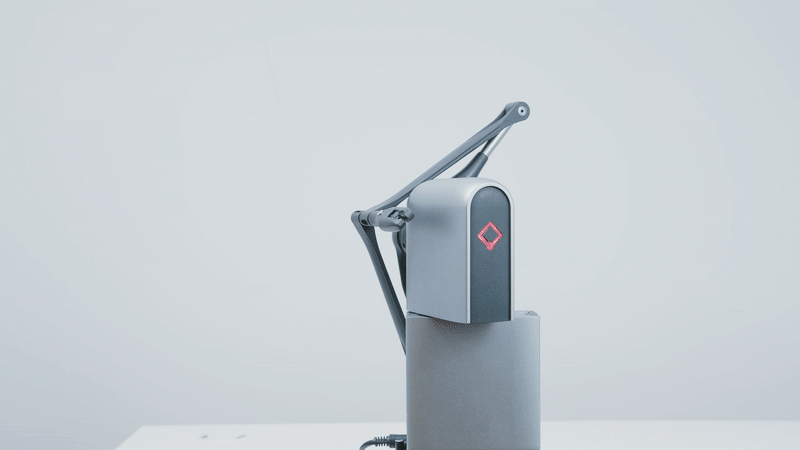
Die Stärke der Schwerkraftkompensation kann mithilfe des Schwerkraft-Skalierungskoeffizienten (Standardwert 0,75) angepasst werden und lässt sich mithilfe eines SDK-spezifischen Befehls vollständig deaktivieren (weitere Informationen finden Sie in der SDK-Referenzdokumentation).
Kraftskalierung
Die von Inverse3 erzeugte Kraft variiert je nach Richtung in ihrer Stärke. Wenn Sie daher versuchen, eine Kraft zu erzeugen, die die Leistungsgrenzen von Inverse3 überschreitet, kann es vorkommen, dass eine Kraft in einer anderen Richtung als der gewünschten erzeugt wird. Wenn Sie die Kraftskalierung aktivieren, bleibt die Richtung der Kraft erhalten, ihre Stärke wird jedoch verringert. Diese Funktion ist standardmäßig aktiviert und kann mithilfe eines SDK-spezifischen Befehls deaktiviert werden.
VerseGrip-Richtungsverfolgung
Inverse3 Für die Verfolgung der Werkzeugausrichtung während des Einsatzes ist VerseGrip erforderlich.
Erste Schritte: In der VerseGrip -Dokumentation erfahren Sie mehr über VerseGrip.
Anzeige für den Legacy-Status
Firmware 7.4.x oder niedriger
| Farbe | Beleuchtungsmuster | Status | Beschreibung |
|---|---|---|---|
| Ausschalten | Ausschalten | Verbindung trennen | Das USB-C-Kabel ist abgezogen. |
| Rot | Blinken | Kein Händedruck | Es wurde keine Verbindung zum Dienst hergestellt. |
| Lila | Beleuchtung | Nicht korrigiert | Das Gerät muss kalibriert werden. |
| Blinken | Keine Kalibrierung und keine Stromversorgung | Das Netzteil ist nicht angeschlossen und muss kalibriert werden. | |
| Weiß | Beleuchtung | Warten | Es ist kein Steuerungsmodus aktiviert. |
| Blinken | Standby und keine Stromversorgung | Das Netzteil ist nicht angeschlossen und es ist kein Steuerungsmodus aktiviert. | |
| Zusammenfassung | Beleuchtung | Kraftsteuerung | Das Gerät arbeitet derzeit im Leistungsregelungsmodus. |
| Blinken | Kraftsteuerung und keine Stromversorgung | Das Netzteil ist abgezogen, und das Gerät befindet sich im Energiesteuerungsmodus. | |
| Königsblau | Beleuchtung | Positionssteuerung | Das Gerät arbeitet derzeit im Positionsregelungsmodus. |
| Blinken | Keine Positionssteuerung und keine Stromversorgung | Das Netzteil ist nicht angeschlossen, und das Gerät befindet sich im Positionssteuerungsmodus. | |
| Türkisgrün | Beleuchtung | Dämpfungssicherheitsfunktion | Die Sicherheitsfunktion zur Geschwindigkeits-/Kraftdämpfung wurde ausgelöst. |
| Rosa | Beleuchtung | Obergrenze der Stabilität | Aufgrund wiederkehrender Instabilität wurde die obere Kraftgrenze gesenkt. |
| Violett | Beleuchtung | Stabilitätsunterstützender Betrieb | Es wird eine Instabilität erkannt, woraufhin die Kraft automatisch allmählich verringert wird. |
| Orange | Beleuchtung | Notbremse | Sofortiger Stopp, die Notbremse ist aktiviert |
| Gelb | Schnelles Blinken | Zeitüberschreitung | Es wurde ein Zeitüberschritt bei der Kommunikation festgestellt. |