Kommandozentrale
Der Befehlsbildschirm ist der primäre Arbeitsbereich in „ HARP “ während der Fernsteuerung. Er umfasst mehrere Bereiche für Echtzeitdaten von Leader und Follower, Systemprotokolle, Überwachung, Bewegungssteuerung sowie Aufzeichnungs- und Wiedergabefunktionen.
Die Haupt HARP -Oberfläche nutzt ein Layout mit andockbaren Fenstern. Die Fenster lassen sich per Drag-and-Drop neu anordnen, um einen Arbeitsbereich zu schaffen, der Ihrem bevorzugten Arbeitsablauf entspricht.
Wenn Sie ein Projekt speichern, wird das aktuelle Layout der Bedienfelder mitgespeichert. Sie können außerdem benutzerdefinierte Bedienfeldprofile erstellen und speichern, um unterschiedliche Oberflächenlayouts für verschiedene Aufgaben oder Betriebsmodi zu verwalten.
Die folgende Abbildung zeigt die wichtigsten Bereiche des vollständigen Befehlsbildschirms. Jeder Abschnitt wird in den folgenden Unterabschnitten näher beschrieben.
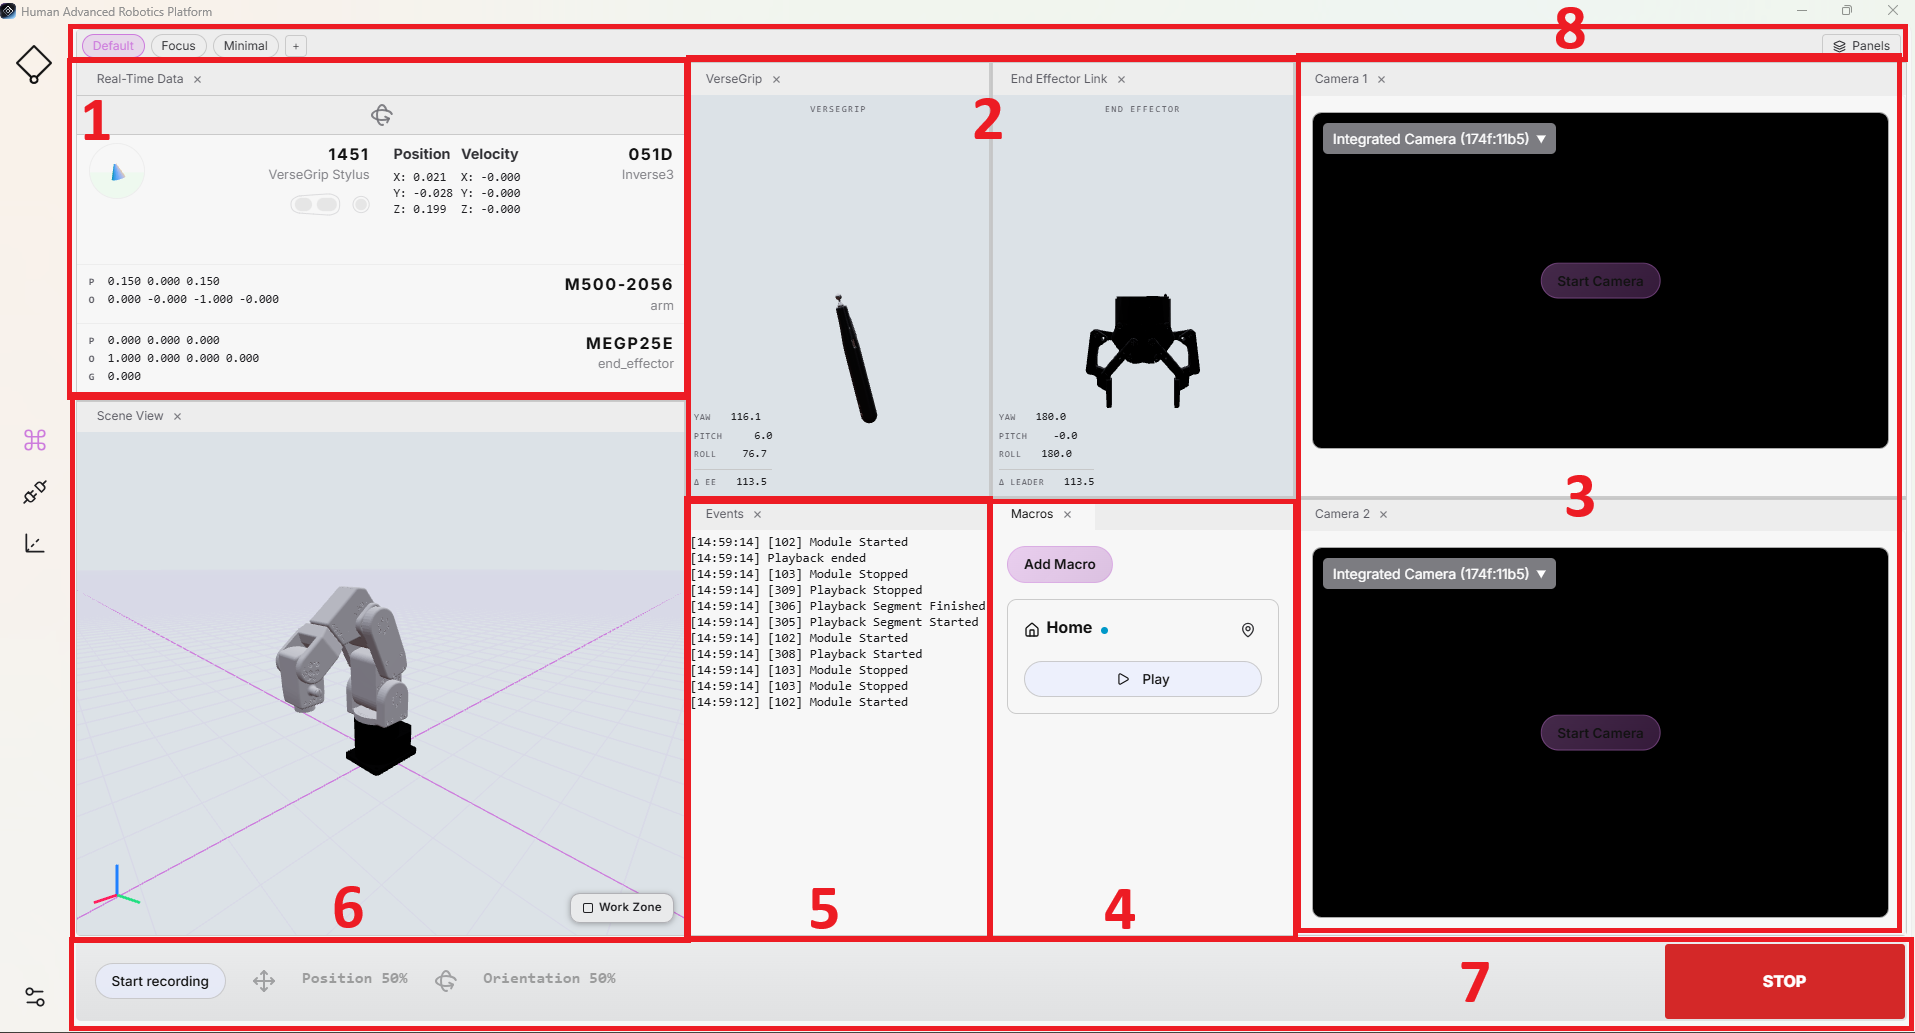
1. Echtzeitdaten
Dieses Bedienfeld zeigt Echtzeitdaten sowohl vom Leader- als auch vom Follower-Gerät an, darunter die VerseGrip- oder Ruko-Position und den Akkustatus, die TCP-Position des Roboterarms sowie den angeschlossenen Greifer.
Es ermöglicht den kontinuierlichen Zugriff auf wichtige Teleoperationsdaten und Statusinformationen der Führungs- und Folgegeräte. Das Bedienfeld zeigt außerdem an, ob die Ausrichtungssteuerung aktiviert ist und ob die Kupplung derzeit eingekuppelt ist.
2. Verbindung zwischen VerseGrip/Ruko und Endeffektor
Diese beiden Ansichten bieten eine 3D-Visualisierung der Position von VerseGrip oder Ruko sowie des Zustands der Orientierungssteuerung des nachführenden Endeffektors.
Um eine einheitliche Visualisierung auf den verschiedenen Folgegeräten zu gewährleisten, wird die Ausrichtungssteuerung mithilfe eines generischen Greifermodells dargestellt. Wenn die Ausrichtungssteuerung aktiviert ist, ändert die Visualisierung ihre Farbe, um den aktuellen Status deutlich anzuzeigen.
Die Visualisierung des Führungsdrahts kann zudem dabei helfen, die Kalibrierung des Geräts zu überprüfen, indem sie es dem Benutzer ermöglicht, die angezeigte Bewegung des Führungsdrahts mit der entsprechenden Roboterbewegung zu vergleichen.
3. Kameras
Der Benutzer kann bis zu zwei Kameraströme für Überwachungszwecke aktivieren.
Dieses Bedienfeld unterstützt sowohl externe USB-Kameras als auch RTSP-Kamerastreams. Jede Kamera kann während des Betriebs jederzeit aktiviert oder deaktiviert werden.
Die Kameraansicht lässt sich nach Bedarf durch Spiegeln oder Drehen des Videostreams anpassen. Der Stream kann zudem in ein separates Fenster ausgelagert werden, sodass er maximiert oder auf einem anderen Monitor angezeigt werden kann.
4. Makros
In diesem Fenster werden alle verfügbaren Makros angezeigt. Jedes Makro kann entweder eine einzelne Aufzeichnung oder eine Abfolge von Aufzeichnungen enthalten, die direkt über den Befehlsbildschirm wiedergegeben werden können.
Sie können einem Projekt eine unbegrenzte Anzahl von Makros hinzufügen. Der Aufzeichnungsvorgang wird im Abschnitt 7. Befehlsleiste beschrieben. Um eine aufgezeichnete Aktion auszuführen, klicken Sie auf die Schaltfläche „Wiedergeben“ des Makros.
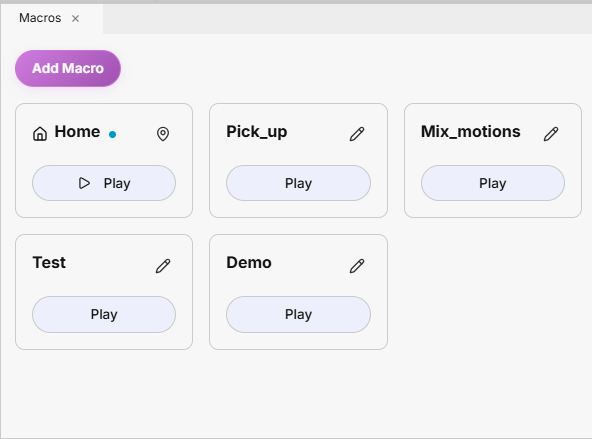
Zu den verfügbaren Makroaktionen gehören:
- Klicken Sie auf ein Makro, um es zu bearbeiten oder zu löschen. Beim Bearbeiten können Sie den Namen ändern oder die zugehörige Aufzeichnung ersetzen.
- Klicken Sie auf „Makro hinzufügen“, um eine neue Makro-Schaltfläche zu erstellen. Das Makro wird zusammen mit dem Projekt gespeichert und steht beim nächsten Öffnen des Projekts zur Verfügung.
- Wenn Sie auf die Schaltfläche „Ausführen“ eines Makros klicken, wird vor der Ausführung eine Bestätigungsabfrage angezeigt, um versehentliche Roboterbewegungen zu verhindern.
Die Arbeitsabläufe für die Aufnahme und Wiedergabe werden im Abschnitt „Aufnahme und Wiedergabe“ ausführlich erläutert.
Konfigurierbare Ausgangsposition
Standardmäßig ist im Makro-Fenster ein Makro namens „Home“ verfügbar. Dieses Makro ist zunächst leer und kann konfiguriert werden.
Um eine Ausgangsposition zu definieren, bewegen Sie den Roboter per Fernsteuerung in die gewünschte Position oder bringen Sie ihn in die unter „Roboterparameter“ beschriebene Standard-Ausgangsposition. Wählen Sie eine Position, die für Ihre Anwendung und Ihren Arbeitsbereich geeignet und sicher ist.
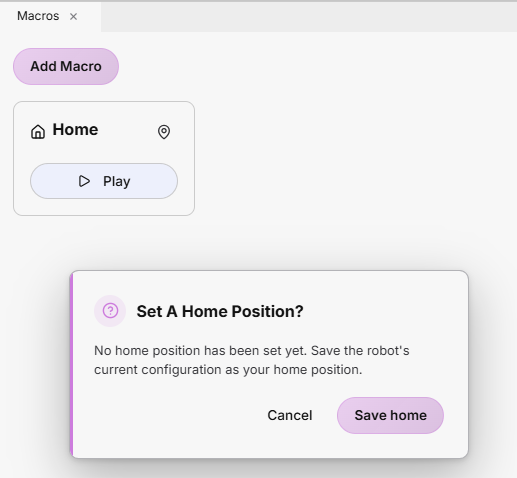
Wenn Sie zum ersten Mal im Makro „Home“ auf „Play“ klicken, werden Sie in einem Dialogfeld aufgefordert, eine Ausgangsposition festzulegen. Klicken Sie auf „Home speichern“, um die aktuelle Position des Roboters als Ausgangsposition für die zukünftige Verwendung zu speichern.
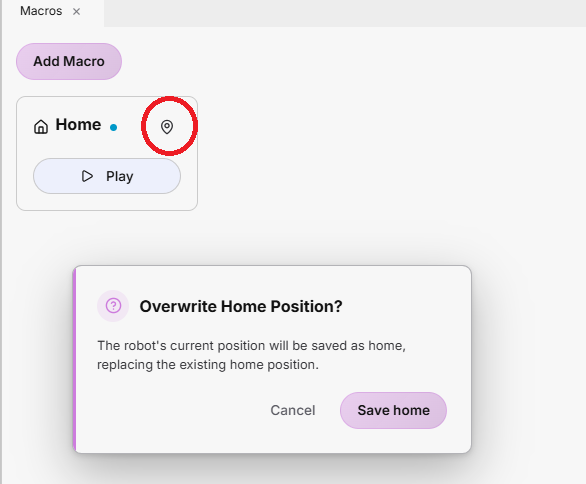
Um die Ausgangsposition später zu ändern, klicken Sie auf das Symbol in der oberen rechten Ecke des Makros und überschreiben Sie die bestehende Konfiguration mit einer neuen Roboterposition.
Kollisionsvermeidung
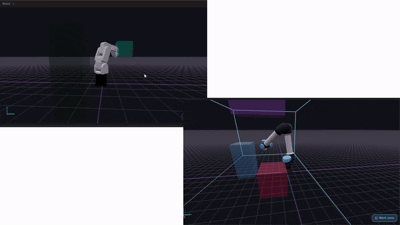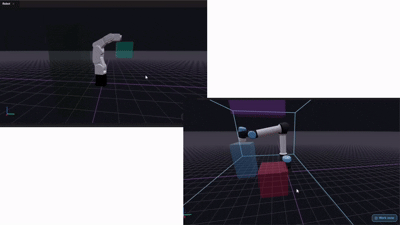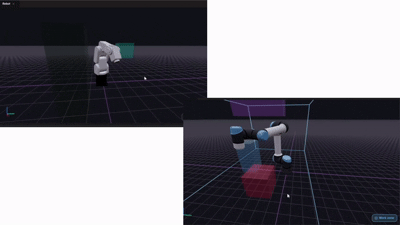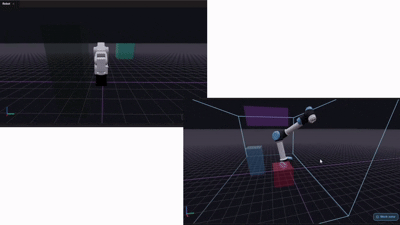
Um eine sicherere Bewegung beim Anfahren der konfigurierten Ausgangsposition zu gewährleisten, verfügt „ HARP “ über einen automatischen Pfadplaner zur Kollisionsvermeidung, der die im Arbeitsbereich definierten Sperrzonen berücksichtigt.
Wenn der Benutzer das „Home“-Makro aktiviert, berechnet „ HARP “ eine Bahn von der aktuellen Position des Roboters zur konfigurierten Ausgangsposition und umgeht dabei die definierten Sperrzonen. Die daraus resultierende Bewegungsbahn wird anschließend zur Ausführung an den Roboter gesendet.
Der Pfad wird bei jeder Aktivierung des Makros „Home“ neu berechnet. Auf diese Weise kann „ HARP “ Änderungen an der Konfiguration des Arbeitsraums berücksichtigen und auf der Grundlage der aktuellen Pose des Roboters sowie der neuesten Szenendefinition einen neuen, kollisionsfreien Pfad generieren.
5. Veranstaltungen
Dieses Fenster bietet eine laufende Übersicht über die Aktivitäten in den Sitzungen, Systemereignisse und Warnungen. Die Ereignisse sind prägnant und informativ gehalten, sodass der Benutzer wichtige Änderungen während des Betriebs schnell erkennen kann.
Ereignisse sind von den detaillierten Laufzeitprotokollen getrennt. Für die Fehlerbehebung oder detailliertere Diagnoseinformationen finden Sie die Laufzeitprotokolle von „ HARP “ unter: C:\Users\<username>\AppData\Local\HARP\logs
6. Szenenansicht
Dieses Fenster bietet eine 3D-Visualisierung des Arbeitsbereichs, einschließlich des Roboters, der Arbeitsbereichsgrenzen und der konfigurierten Kollisions- oder Ausschlusszonen.
Wenn eine Arbeitsbereichsszene wie unter „Arbeitsbereich“ beschrieben erstellt wird, werden die konfigurierten Objekte und Begrenzungen ebenfalls in diesem Fenster angezeigt. Die Visualisierung ist direkt mit der aktuellen Arbeitsbereichskonfiguration verknüpft.
Standardmäßig werden der Roboter und die konfigurierten Kollisionsobjekte angezeigt. Die Visualisierung des Arbeitsbereichs kann über die Schaltfläche in der unteren rechten Ecke des Fensters ein- oder ausgeblendet werden.
In der unteren linken Ecke des Fensters wird ein Referenzkoordinatensystem angezeigt:
- Rot: X-Achse
- Grün: Y-Achse
- Blau: Z-Achse
7. Befehlsleiste
Die Befehlsleiste ermöglicht den schnellen Zugriff auf wichtige Steuerungsfunktionen für die Fernsteuerung, darunter Bewegungsskalierung, Achsensperre, Bewegungsaufzeichnung sowie Funktionen zum Beenden und Zurücksetzen der Sitzung.
- Stopp: Der große rote Knopf auf der rechten Seite der Befehlsleiste stoppt sofort die aktive Fernsteuerung und alle bewegungsbezogenen Interaktionen.
Durch Drücken der Esc-Taste auf Ihrer Tastatur wird ebenfalls „Stopp“ aktiviert.
-
Skalierung: Legt fest, wie weit sich der Folger relativ zum Anführer bewegt. Der Skalierungswert kann mithilfe des Schiebereglers angepasst werden.
- 100 %: Der Führende bewegt sich 5 cm → Der Folgende bewegt sich 5 cm
- 50 %: Der Führende bewegt sich 5 cm → Der Folgende bewegt sich 2,5 cm
Die Skalierung der Verschiebung und der Ausrichtung kann unabhängig voneinander angepasst werden.

Wenn Sie einen neuen Roboter oder ein neues Werkzeug zum ersten Mal in Betrieb nehmen, beginnen Sie mit einem geringeren Bewegungsumfang und erhöhen Sie diesen schrittweise, sobald Sie sich mit dem System vertraut gemacht haben.
-
Achsenarretierung: Ermöglicht die Arretierung einzelner Translations- oder Rotationsachsen des Roboters während der Fernsteuerung.
- Drücken Sie X, Y oder Z, um die entsprechende Translationsachse zu sperren oder zu entsperren.
- Drücken Sie Umschalt + X, Umschalt + Y oder Umschalt + Z, um die entsprechende Drehachse zu sperren oder zu entsperren.

- Aufnahme starten: Die Erfassung der Bewegungsdaten des Followers beginnt mit einer Frequenz von 100 Hz. Wenn die Aufzeichnung abgeschlossen ist, klicken Sie auf Aufnahme beenden um den Vorgang zu beenden und die aufgezeichnete Bewegung im Projekt zu speichern
raw/Ordner. Die aufgezeichneten Bewegungen werden im.hrprDateiformat.

- Alle Achsen bei Fokusverlust sperren: Aus Sicherheitsgründen kann „ HARP “ automatisch alle Roboterachsen sperren, wenn das Fenster „ HARP “ den Fokus des Betriebssystems verliert. Wird der Fokus während einer aktiven Teleoperation verloren, wird die Bewegungssteuerung gestoppt und die Teleoperation bleibt deaktiviert, bis die erforderlichen Bedingungen wiederhergestellt sind.

8. Profil der Diskussionsrunde
Der Hauptbildschirm „Befehle“ verwendet das Standardlayout, in dem alle konfigurierten Bereiche angezeigt werden.
HARP enthält außerdem weitere vordefinierte Layouts:
- Fokus: Zeigt ausschließlich die Visualisierung des Arbeitsbereichs des Roboters an.
- Minimal: Zeigt die Visualisierung des Arbeitsbereichs des Roboters zusammen mit dem Ereignisfenster an.
Sie können auch ein benutzerdefiniertes Layout erstellen, indem Sie auf die Schaltfläche „+“ klicken und einen Namen für das neue Layout eingeben.