Fernsteuerung
Unter „Teleoperation“ versteht man den Betriebsmodus, bei dem die Bewegung des 3D-Leitgeräts in die Bewegung des Folgegeräts – einschließlich des Roboterarms und des angeschlossenen Endeffektors – umgesetzt wird.
Bevor Sie beginnen:
- Stellen Sie sicher, dass die Roboterzelle und der umliegende Arbeitsbereich frei von Werkzeugen, Teilen und anderen Hindernissen aus früheren Arbeitsgängen sind.
- Stellen Sie sicher, dass der Not-Aus-Schalter zugänglich ist und dass die entsprechenden Geschwindigkeits- und Bewegungsbegrenzungen konfiguriert sind.
- Vergewissern Sie sich, dass die richtige Kontrollgruppe verbunden ist. Siehe „Kontrollgruppe erstellen“.
- Stellen Sie sicher, dass Sie sich auf dem Befehls bildschirm befinden. Siehe „Befehlszentrale“.
VerseGrip
Der VerseGrip verfügt über drei Tasten, wie in der Abbildung unten dargestellt. Ihre Funktionen in „ HARP “ werden in den folgenden Abschnitten beschrieben.
Allgemeine Informationen zur Einrichtung und Verwendung finden Sie unter „Erste Schritte mit dem VerseGrip-Stift“.
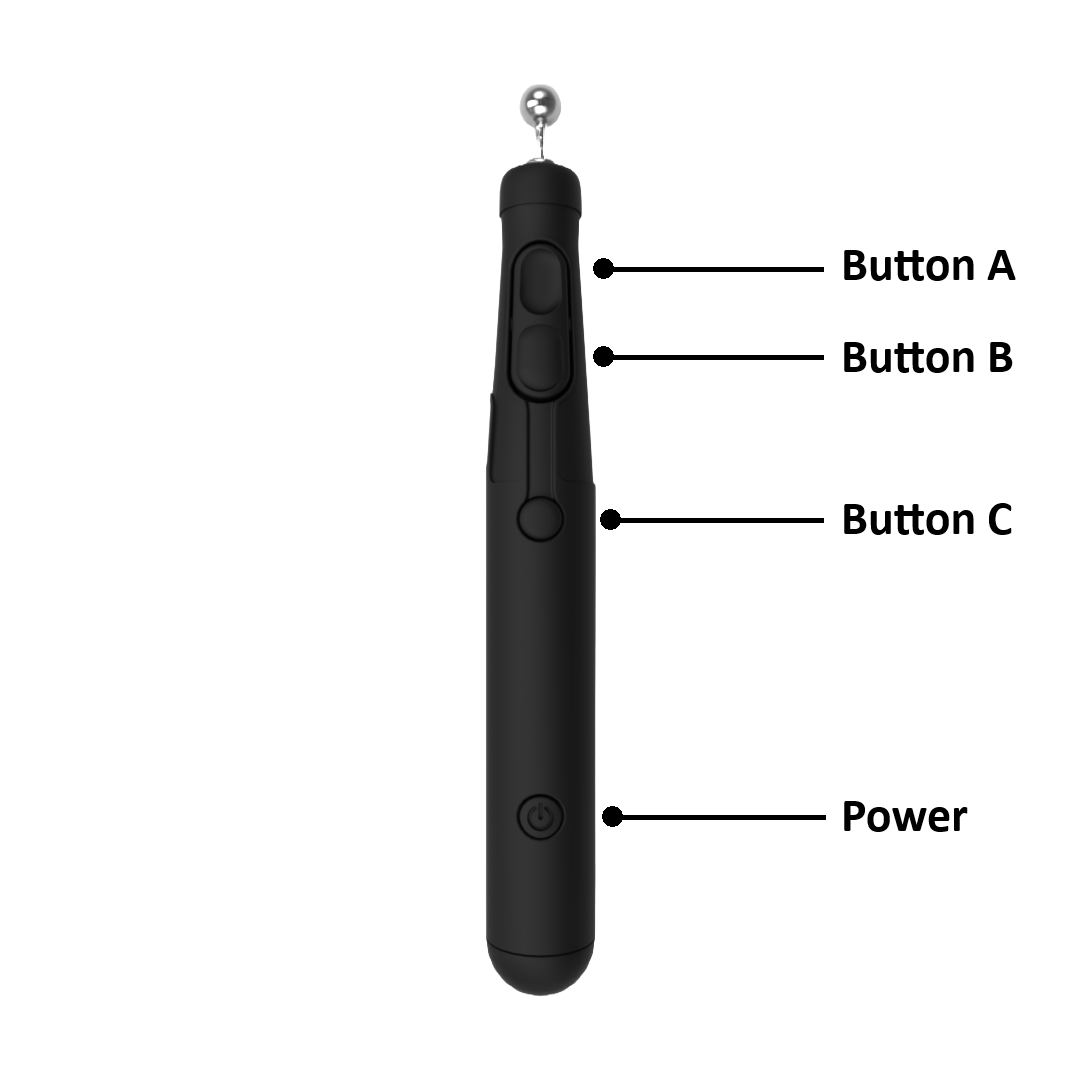
Taste A – Grundlegende Bewegung
- Kupplung (Halten): Drücken und halten Sie die Taste, um die Nachführbewegung zu aktivieren. Lassen Sie die Taste los, um die Fernsteuerung zu beenden und den Roboter in seiner aktuellen Position zu halten.
- Wenn die Kupplung eingerückt und die Orientierungssteuerung deaktiviert ist, wird nur die kartesische Position geregelt. Änderungen der VerseGrip-Orientierung werden ignoriert.
Taste B – Ausrichtungssteuerung
- Ausrichtung umschalten (drücken): Aktiviert oder deaktiviert die Ausrichtungssteuerung während der Fernsteuerung.
- Aus: Steuert ausschließlich die kartesische Translation. Der Roboter behält seine aktuelle Ausrichtung bei, während er der Positionsbewegung des Leitroboters folgt.
- Bei: Solange die Kupplung eingerückt ist, folgt der Roboter sowohl der Position als auch der Ausrichtung des VerseGrip.
Taste C – Betätigung des Endeffektors
- Werkzeugaktion (Drücken): Steuert den angeschlossenen Endeffektor entsprechend dem konfigurierten Plugin.
- Greifer: Öffnet oder schließt den Greifer.
- Pumpe oder ein anderes unterstütztes Werkzeug: Schaltet das Werkzeug entsprechend dem durch sein Plugin definierten Verhalten ein oder aus.
So steuern Sie das pneumatische Modul Mecademic MPM500:
- Verwenden Sie Taste 3 (Kalibriertaste), um einen pneumatischen Ausgang zu öffnen oder zu schließen.
- Verwenden Sie die Tasten „O“ und „P“ auf der Tastatur, um beide Ausgänge zu öffnen bzw. zu schließen.
Weitere Informationen finden Sie unter „MPM500-Modul“.
Roku
Der Ruko verfügt über vier Tasten und ein Steuerrad zur Bedienung der unterstützten Roboter und Greifer.
Das Verhalten der Kupplung unterscheidet sich von dem des VerseGrip. Um die Bewegung des Roboters zu aktivieren, halten Sie die Kupplungstaste auf der Rückseite des Ruko gedrückt.
Zu den verfügbaren Steuerelementen gehören:
- Auslöser: Kupplung für die Fernsteuerung
- Linke Taste: Öffnet den angeschlossenen Greifer vollständig.
- Rechte Taste: Schließt den angeschlossenen Greifer vollständig.
- Abwärts-Taste: Schaltet die Ausrichtungssteuerung ein oder aus.
- Rad: Bei unterstützten Greifern wie beispielsweise Robotiq kann das Rad dazu verwendet werden, den Greifer schrittweise zu öffnen oder zu schließen.
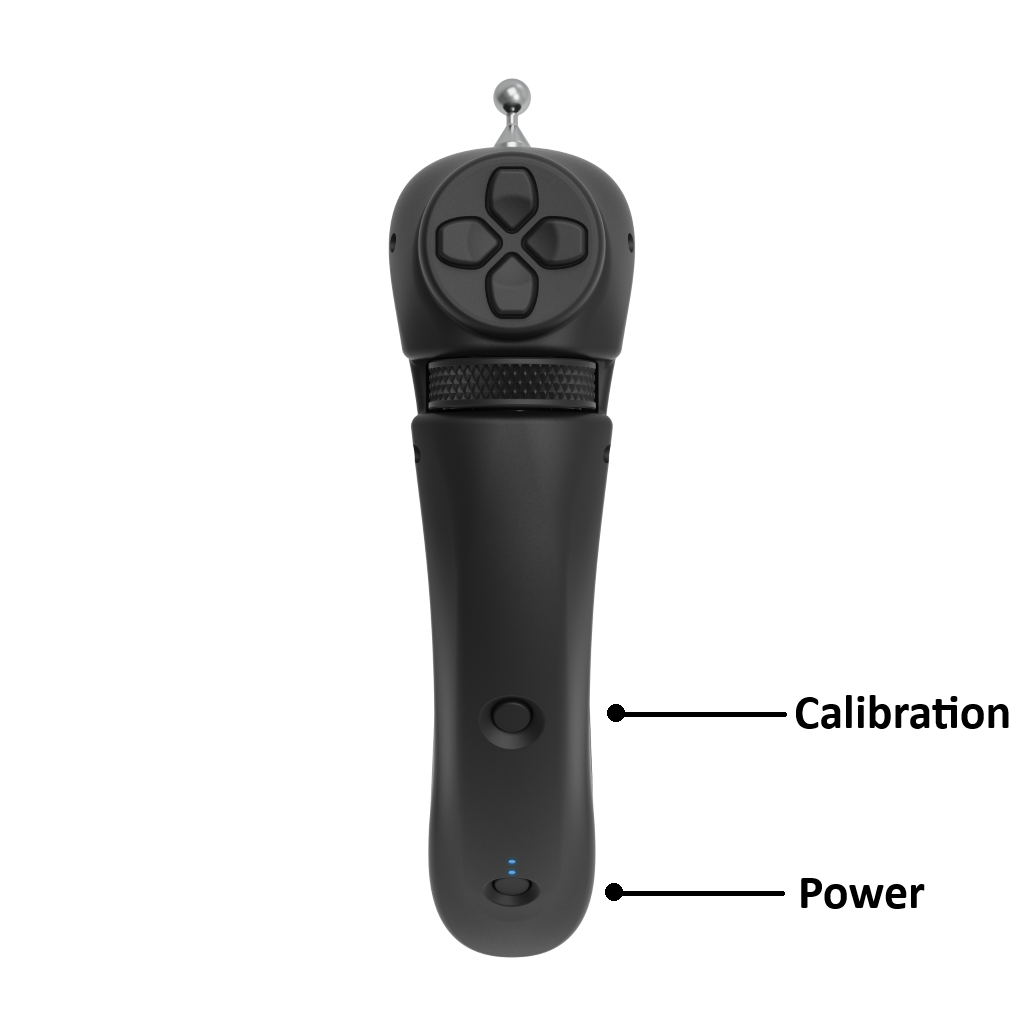
Um das pneumatische Modul Mecademic MPM500 zu steuern, verwenden Sie die Tasten „Links“ und „Rechts“, um die einzelnen pneumatischen Ventile jeweils einzeln zu öffnen oder zu schließen.
Weitere Informationen finden Sie unter „MPM500-Modul“.
Mecademic MPM500 Pneumatikmodul
Das pneumatische Modul „Mecademic MPM500“ wird in „HARP “ v2.x unterstützt. Da sich die pneumatische Steuerung vom Standardbetrieb eines Greifers unterscheidet, weicht auch das Steuerungsverhalten bei Verwendung des VerseGrip oder Ruko davon ab.
Eine anschauliche Demonstration, wie man den MPM500 über HARP steuert, finden Sie im folgenden Video.
Den Führungskräfte wieder in den Mittelpunkt rücken
Wenn der Anführer während der Fernsteuerung die physikalische Reichweitengrenze erreicht:
- Lassen Sie die Kupplung los. Der Folgeroboter behält seine aktuelle Position bei.
- Bringen Sie den Leiter an eine bequemere Stelle innerhalb seines Arbeitsbereichs.
- Halten Sie die Kupplung erneut gedrückt, um die Fernsteuerung von der neuen Führungsposition aus fortzusetzen.
Achsen arretieren
Bei bestimmten Teleoperationsaufgaben kann das Sperren einer oder mehrerer Roboterachsen die Bedienung vereinfachen und die Bewegungssteuerung verbessern. Mit der Funktion „ HARP “ lassen sich Translations- und Rotationsachsen unabhängig voneinander sperren.
- Drücken Sie X, Y oder Z, um die entsprechende Translationsachse zu sperren oder zu entsperren.
- Drücken Sie Umschalt + X, Umschalt + Y oder Umschalt + Z, um die entsprechende Drehachse zu sperren oder zu entsperren.
Sind beispielsweise die X- und Y-Translationsachsen arretiert, kann sich der Roboter nur entlang der Z-Achse bewegen. Eine Bewegung entlang der X- und Y-Achsen wird verhindert.
Das gleiche Prinzip gilt für die Orientierungssteuerung. Durch das Sperren einer Drehachse wird die Drehung um diese Achse verhindert, während Bewegungen um die übrigen, nicht gesperrten Achsen weiterhin möglich sind.
Wenn eine Achsenarretierung aktiviert ist, werden in der Befehlsleiste farbige Anzeigen eingeblendet, die anzeigen, welche Translations- oder Rotationsachsen derzeit arretiert sind.

Vorgehensweise zum Ausschalten
Schließen HARP
- Speichern Sie Ihr Projekt, bevor Sie es schließen, HARP über die Speicheraufforderung.
- Klicken Sie auf das „X“ in der oberen rechten Ecke des Fensters „ HARP “, um die Anwendung zu schließen.
- Der verbundene Roboter sollte sich automatisch trennen, wenn „ HARP “ geschlossen wird.
Schaltet das Inverse3
- Falls das Fenster „Geräte-Manager“ geöffnet ist, schließen Sie es.
- Ziehen Sie das USB-C-Kabel aus dem Inverse3.
- Ziehen Sie das Netzkabel vom „ Inverse3 “ ab.
Den Wireless VerseGrip ausschalten
- Halten Sie den Ein-/Aus-Schalter etwa 3 Sekunden lang gedrückt.
- Vergewissern Sie sich, dass die LED-Anzeigen ausgeschaltet sind und nicht mehr blinken.