Fernsteuerung
Teleoperation ist der Betriebsmodus, bei dem die Bewegung des3D-Leader-Geräts auf den Follower übertragen wird, einschließlich des Roboterarms und des angeschlossenen Endeffektors.
Bevor Sie beginnen:
- Stellen Sie sicher, dass die Roboterzelle und der umliegende Arbeitsbereich frei von Werkzeugen, Teilen und anderen Hindernissen aus früheren Arbeitsvorgängen sind.
- Überprüfen Sie, ob der Not-Aus-Schalter erreichbar ist und ob die entsprechenden Geschwindigkeits- und Bewegungsgrenzen konfiguriert sind.
- Vergewissern Sie sich, dass die richtige Kontrollgruppe verbunden ist. Siehe „Eine Kontrollgruppe erstellen“.
- Stellen Sie sicher, dass Sie sich auf dem Bildschirm „Command“ befinden. Siehe Command Center.
VerseGrip
VerseGrip verfügt über drei Tasten, wie in der Abbildung unten dargestellt. Ihre Funktionen in „ HARP “ werden in den folgenden Abschnitten beschrieben.
Allgemeine Informationen zur Einrichtung und Verwendung finden Sie unter „Erste Schritte mit dem VerseGrip Stylus“.
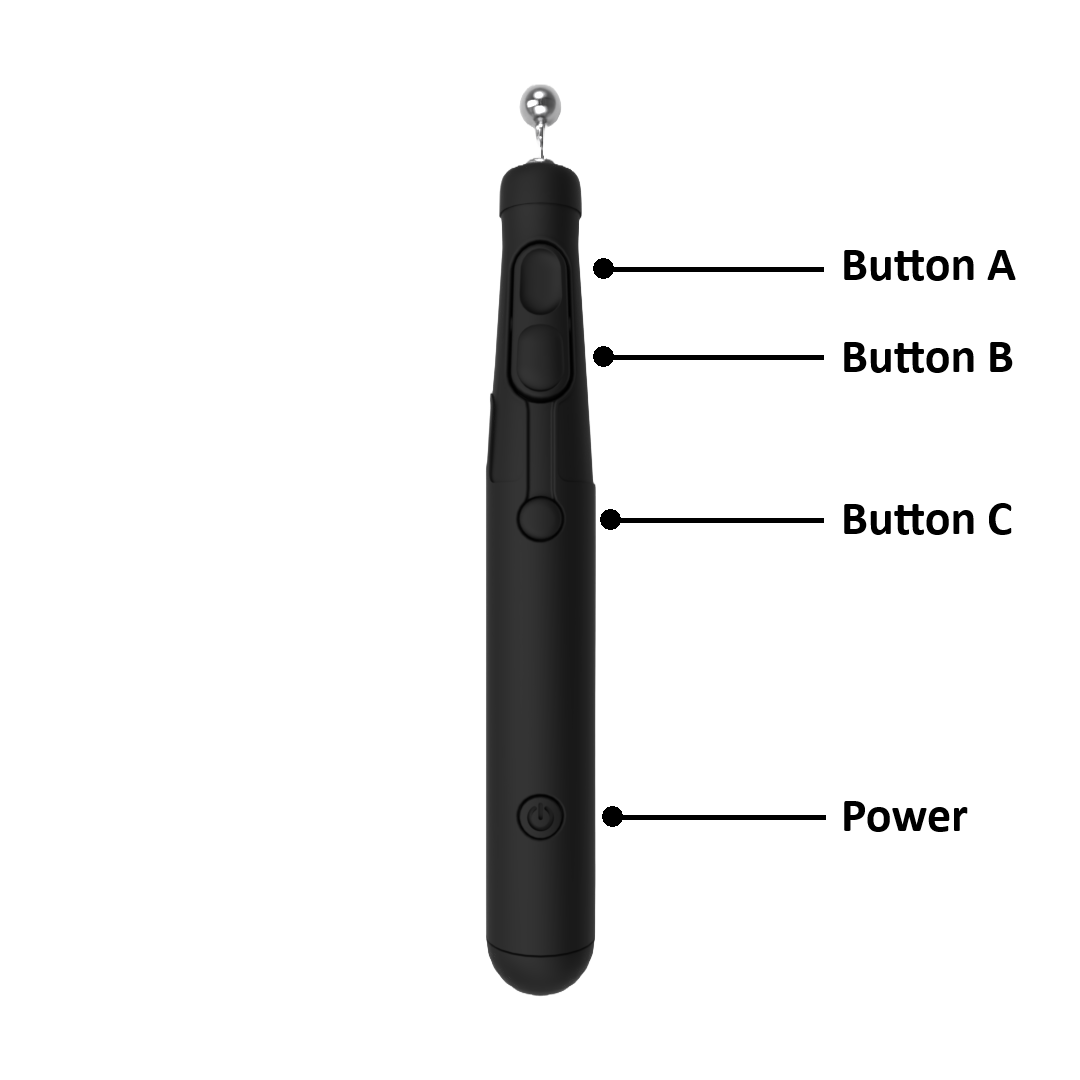
Taste A – Grundlegende Bewegung
- Clutch (Halten): Drücken und halten Sie die Taste, um die Bewegung des Followers zu aktivieren. Lassen Sie die Taste los, um die Fernsteuerung zu beenden und den Roboter in seiner aktuellen Position zu halten.
- Wenn die Kupplung aktiviert und die Orientierungssteuerung deaktiviert ist, wird nur die kartesische Position gesteuert. Änderungen der Orientierung von VerseGrip werden ignoriert.
Taste B – Orientierungssteuerung
- Orientierungsschalter (drücken): Aktiviert oder deaktiviert die Orientierungssteuerung während der Teleoperation.
- Aus: Steuert nur die kartesische Translation. Der Roboter behält seine aktuelle Ausrichtung bei, während er der Positionsbewegung des Leaders folgt.
- Ein: Solange die Kupplung aktiviert ist, folgt der Roboter sowohl der Position als auch der Ausrichtung von VerseGrip.
Taste C – Betätigung des Endeffektors
- Werkzeugaktion (drücken): Steuert den angeschlossenen Endeffektor entsprechend seinem konfigurierten Plugin.
- Greifer: Öffnet oder schließt den Greifer.
- Pumpe oder ein anderes unterstütztes Werkzeug: Aktiviert oder deaktiviert das Werkzeug je nach dem durch sein Plugin definierten Verhalten.
Zur Steuerung des Mecademic MPM500-Pneumatikmoduls:
- Verwenden Sie die Taste 3 (Kalibriertaste), um einen pneumatischen Ausgang zu öffnen oder zu schließen.
- Verwenden Sie die Tasten O und P auf der Tastatur, um beide Ausgänge zu öffnen oder beide Ausgänge zu schließen.
Weitere Informationen finden Sie unter „MPM500-Modul“.
Roku
Das Ruko verfügt über vier Tasten und ein Steuerrad zur Steuerung der unterstützten Roboter und Greifer.
Das Verhalten der Clutch unterscheidet sich von dem bei VerseGrip. Um die Roboterbewegung zu aktivieren, drücken und halten Sie die Clutch-Taste auf der Rückseite des Ruko.
Zu den verfügbaren Bedienelementen gehören:
- Trigger: Kupplung für die Fernsteuerung
- Linke Taste: Öffnet den angeschlossenen Greifer vollständig.
- Rechte Taste: Schließt den angeschlossenen Greifer vollständig.
- Untere Taste: Aktiviert oder deaktiviert die Ausrichtungssteuerung.
- Rad: Bei unterstützten Greifern wie Robotiq lässt sich der Greifer mit dem Rad schrittweise öffnen oder schließen.
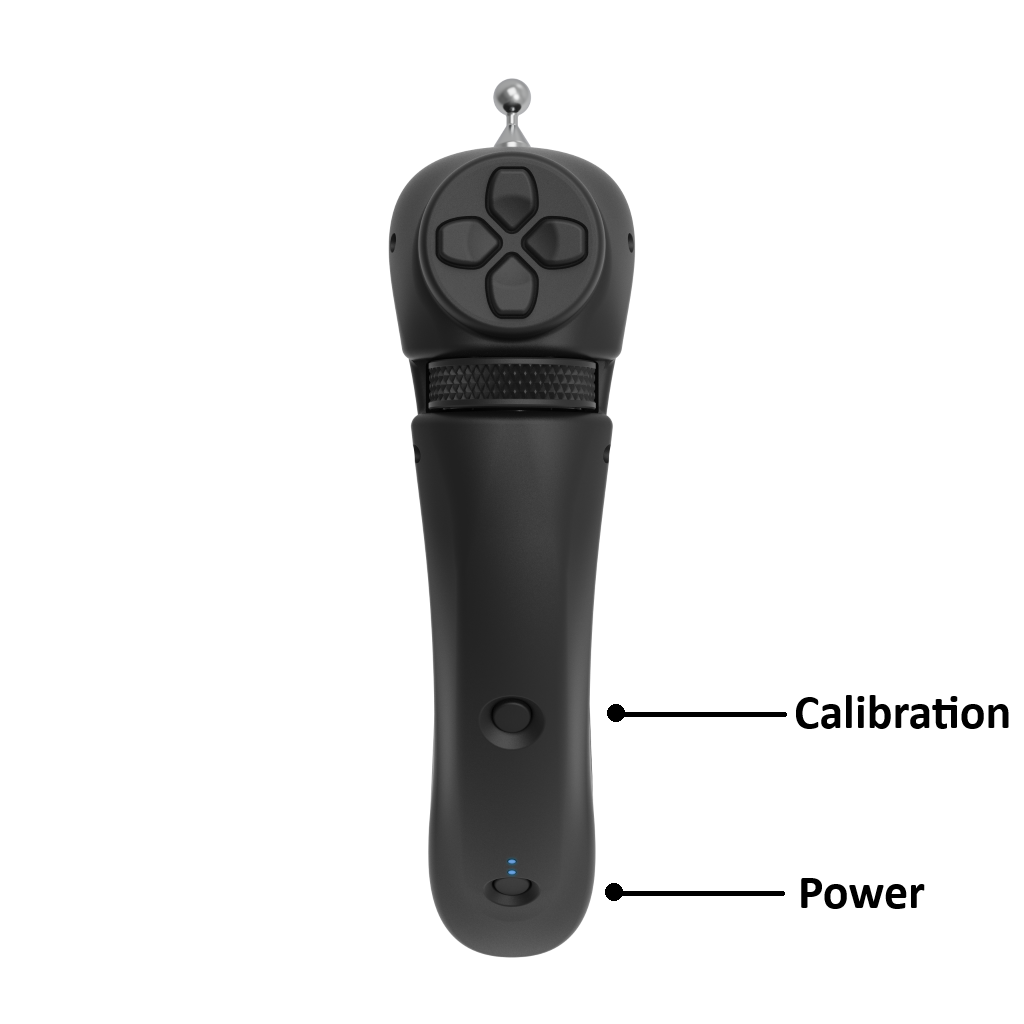
Um das Mecademic MPM500-Pneumatikmodul zu steuern, verwenden Sie die linke und die rechte Taste, um jedes Pneumatikventil einzeln zu öffnen oder zu schließen.
Weitere Informationen finden Sie unter „MPM500-Modul“.
Mecademic MPM500 Pneumatikmodul
Das Mecademic MPM500-Pneumatikmodul wird in der Version 2.x von „HARP “ unterstützt. Da die pneumatische Steuerung von der standardmäßigen Greiferbedienung abweicht, unterscheidet sich auch das Steuerungsverhalten bei Verwendung von VerseGrip oder Ruko.
Eine anschauliche Demonstration, wie Sie das MPM500 über HARP steuern, finden Sie im folgenden Video.
Leader neu zentrieren
Wenn der Leader während der Teleoperation seine physische Reichweitengrenze erreicht:
- Lassen Sie die Kupplung los. Der Follower-Roboter behält seine aktuelle Pose bei.
- Positionieren Sie den Leader an einer angenehmeren Stelle innerhalb seines Arbeitsbereichs neu.
- Drücken und halten Sie die Kupplung erneut, um die Fernsteuerung von der neuen Position des Leaders aus fortzusetzen.
Achsen sperren
Bei manchen Teleoperationsaufgaben kann das Sperren einer oder mehrerer Roboterachsen die Bedienung vereinfachen und die Bewegungssteuerung verbessern. „ HARP “ ermöglicht es, translatorische und rotatorische Achsen unabhängig voneinander zu sperren.
- Drücken Sie X, Y oder Z, um die entsprechende Verschiebungsachse zu sperren oder zu entsperren.
- Drücken Sie Umschalt + X, Umschalt + Y oder Umschalt + Z, um die entsprechende Drehachse zu sperren oder zu entsperren.
Wenn beispielsweise die translatorischen Achsen X und Y gesperrt sind, kann sich der Roboter nur entlang der Z-Achse bewegen. Bewegungen entlang der X- und Y-Achse werden verhindert.
Das gleiche Prinzip gilt für die Orientierungssteuerung. Das Sperren einer Drehachse verhindert die Drehung um diese Achse, während Drehungen um die übrigen, nicht gesperrten Achsen weiterhin möglich sind.
Wenn eine Achssperre aktiviert ist, werden in der Befehlsleiste farbige Anzeigen eingeblendet, die anzeigen, welche Translations- oder Rotationsachsen derzeit gesperrt sind.

Ausschaltvorgang
HARP schließen
- Speichern Sie Ihr Projekt, bevor Sie HARP es über die Speicheraufforderung schließen.
- Klicken Sie auf das X oben rechts im Fenster von „ HARP “, um die Anwendung zu schließen.
- Der angeschlossene Roboter sollte sich automatisch trennen, wenn HARP geschlossen wird.
Inverse3 herunterfahren
- Schließen Sie das Fenster des Geräte-Managers, falls es geöffnet ist.
- Trennen Sie das USB-C-Kabel von Inverse3.
- Ziehen Sie das Netzkabel v Inverse3 ab.
VerseGrip kabellos ausschalten
- Halten Sie die Ein-/Aus-Taste etwa 3 Sekunden lang gedrückt.
- Vergewissern Sie sich, dass die LED-Anzeigen ausgeschaltet sind und nicht mehr blinken.