Fernsteuerung
Bei der Fernsteuerung handelt es sich um einen Betriebsmodus, bei dem die Bewegung des 3D-Mastergeräts in eine Bewegung des Folgers umgesetzt wird, einschließlich des Roboterarms und des angeschlossenen Endeffektors.
Bevor wir beginnen:
- Stellen Sie sicher, dass die Roboterzelle und der umgebende Arbeitsbereich frei von Werkzeugen, Teilen und anderen Hindernissen sind, die von früheren Arbeitsschritten zurückgeblieben sind.
- Stellen Sie sicher, dass der Not-Aus-Schalter zugänglich ist und dass die entsprechenden Geschwindigkeits- und Bewegungsbegrenzungen eingestellt sind.
- Vergewissern Sie sich, dass die richtige Kontrollgruppe verbunden ist. Siehe „Kontrollgruppe erstellen“.
- Vergewissern Sie sich, dass Sie sich auf dem Bildschirm „Befehl“ befinden. Siehe „Befehlszentrum“.
VerseGrip
VerseGrip verfügt über drei Tasten, wie in der Abbildung unten zu sehen ist. Ihre Funktionen in „ HARP “ werden in den folgenden Abschnitten beschrieben.
Allgemeine Informationen zur Installation und Verwendung finden Sie unter „Erste Schritte mit dem VerseGrip Stylus“.
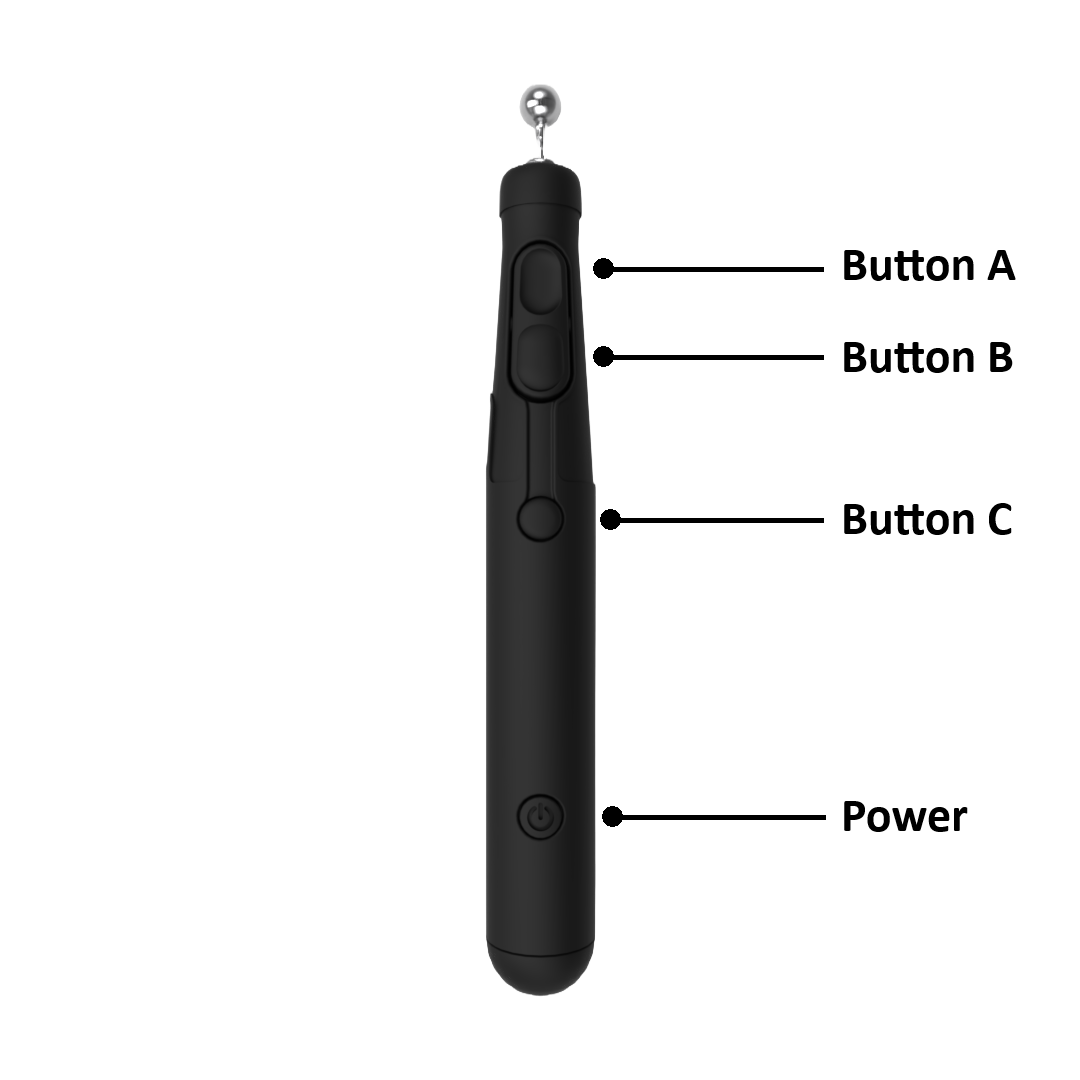
Knopf A – Grundbewegung
- Kupplung (gedrückt halten): Drücken und halten Sie die Taste gedrückt, um die Bewegung des Nachführers zu aktivieren. Lassen Sie die Taste los, um die Fernsteuerung zu beenden und den Roboter in seiner aktuellen Position zu halten.
- Wenn die Kupplung eingekuppelt und die Orientierungssteuerung deaktiviert ist, wird nur die kartesische Position gesteuert. Änderungen der Orientierung durch VerseGrip werden ignoriert.
Taste B – Steuerung der Ausrichtung
- Schwenkvorrichtung (Auflage): Aktiviert oder deaktiviert die Ausrichtungskontrolle während der Fernsteuerung.
- Deaktiviert: Es wird nur die kartesische Translation gesteuert. Der Roboter behält seine aktuelle Ausrichtung bei, während er der Positionsbewegung des Leitroboters folgt.
- Aktiviert: Wenn die Kupplung eingerückt ist, folgt der Roboter sowohl der Position als auchder Ausrichtung von VerseGrip.
Taste C – Betätigung des Endeffektors
- Funktionsweise des Werkzeugs (Druck): Steuert das angeschlossene Endeffektorgerät entsprechend seinem konfigurierten Erweiterungsmodul.
- Klemme: Öffnet oder schließt die Klemme.
- Pumpe oder ein anderes unterstütztes Werkzeug: Schaltet das Werkzeug entsprechend dem durch sein Erweiterungsmodul definierten Verhalten ein oder aus.
So steuern Sie das pneumatische Modul Mecademic MPM500:
- Verwenden Sie die Taste 3 (Kalibriertaste), um einen pneumatischen Ausgang zu öffnen oder zu schließen.
- Verwenden Sie die Tasten O und P auf der Tastatur, um die beiden Ausgänge zu öffnen bzw. zu schließen.
Weitere Informationen finden Sie im Modul MPM500.
Roku
Der Ruko verfügt über vier Tasten und ein Steuerrad zur Steuerung der unterstützten Roboter und Greifer.
Das Kupplungsverhalten ist bei VerseGrip anders. Um den Roboter in Bewegung zu setzen, drücken Sie den Kupplungsknopf auf der Rückseite des Ruko und halten Sie ihn gedrückt.
Zu den verfügbaren Befehlen gehören:
- Auslöser: Kupplung für die Fernsteuerung
- Linker Knopf: Öffnet die angeschlossene Klemme vollständig.
- Rechte Taste: Schließt die verbundene Klemme vollständig.
- Schaltfläche unten: Aktiviert oder deaktiviert die Ausrichtungskontrolle.
- Drehknopf: Bei den unterstützten Greifern, wie beispielsweise denen von Robotiq, ermöglicht der Drehknopf das stufenlose Öffnen oder Schließen des Greifers.
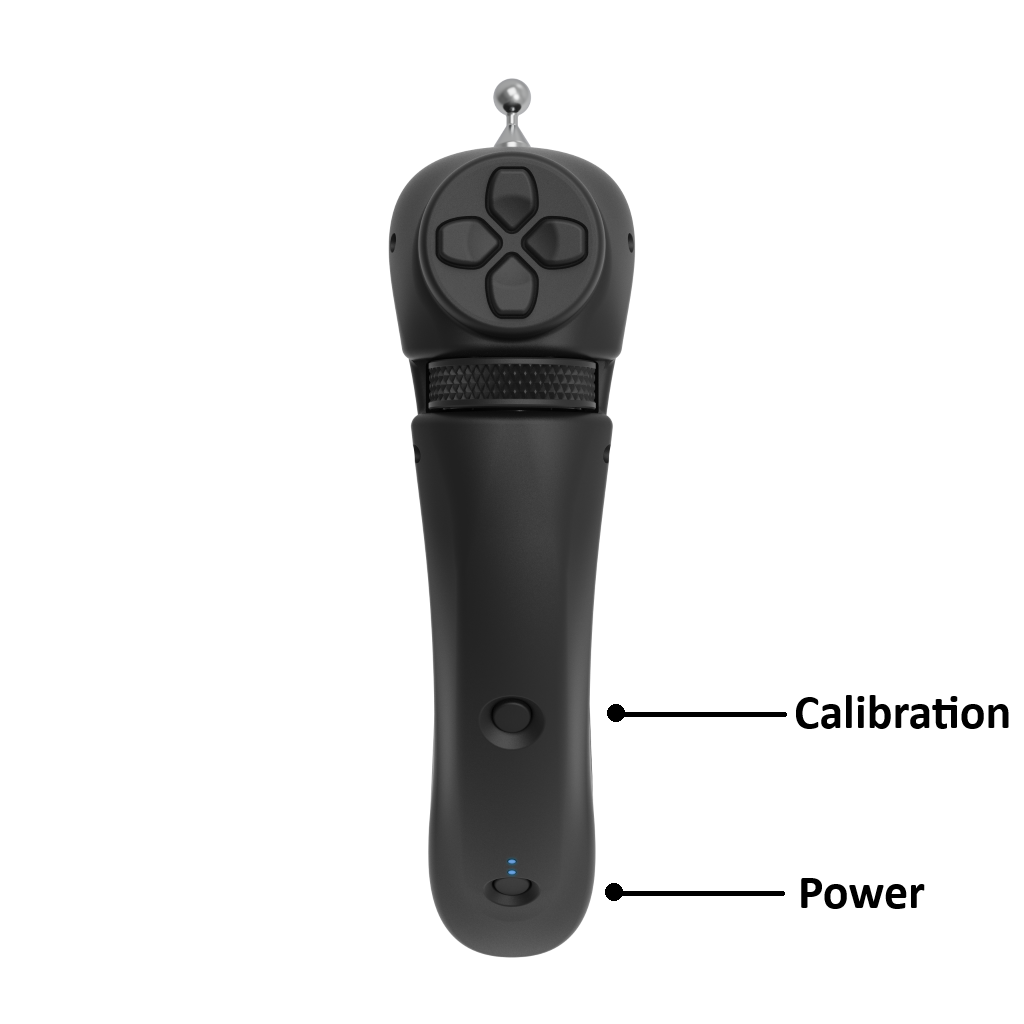
Um das pneumatische Modul Mecademic MPM500 zu steuern, verwenden Sie die linke und rechte Taste, um jedes pneumatische Ventil einzeln zu öffnen oder zu schließen.
Weitere Informationen finden Sie im Modul MPM500.
Mecademic MPM500 Pneumatikmodul
Das Mecademic MPM500-Pneumatikmodul wird in „HARP “ v2.x unterstützt. Da sich die pneumatische Steuerung vom Standardbetrieb der Greifer unterscheidet, weicht auch das Steuerungsverhalten bei Verwendung von VerseGrip oder Ruko davon ab.
Eine anschauliche Demonstration, wie Sie den MPM500 über HARP steuern können, finden Sie im folgenden Video.
Den Marktführer wieder in den Mittelpunkt rücken
Wenn der Anführer während der Fernsteuerung an seine körperlichen Grenzen stößt:
- Lassen Sie die Kupplung los. Der Nachlaufroboter behält seine aktuelle Position bei.
- Stellen Sie den Leiter an einer bequemeren Stelle in seinem Arbeitsbereich auf.
- Halten Sie die Kupplung erneut gedrückt, um die Fernsteuerung von der neuen Position des Anführers aus fortzusetzen.
Achsen verriegeln
Bei bestimmten Fernsteuerungsaufgaben kann das Arretieren einer oder mehrerer Roboterachsen die Bedienung vereinfachen und die Bewegungskontrolle verbessern. Mit „ HARP “ lassen sich die Translations- und Rotationsachsen unabhängig voneinander arretieren.
- Drücken Sie X, Y oder Z, um die entsprechende Verschiebungsachse zu arretieren oder zu entriegeln.
- Drücken Sie Umschalt + X, Umschalt + Y oder Umschalt + Z, um die entsprechende Drehachse zu sperren oder zu entsperren.
Wenn beispielsweise die Translationsachsen X und Y gesperrt sind, kann sich der Roboter nur entlang derZ-Achse bewegen. Eine Bewegung entlang der X- und Y-Achsen ist nicht möglich.
Das gleiche Prinzip gilt für die Ausrichtungskontrolle. Das Arretieren einer Drehachse verhindert die Drehung um diese Achse, während die Bewegung um die übrigen, nicht arretierten Achsen weiterhin möglich ist.
Wenn eine Achsensperre aktiviert ist, werden in der Befehlsleiste farbige Markierungen angezeigt, die angeben, welche Translations- oder Rotationsachsen derzeit gesperrt sind.

Vorgehensweise zum Ausschalten
Schließen HARP
- Speichern Sie Ihr Projekt, bevor Sie es schließen HARP mithilfe der Speicheraufforderung.
- Klicken Sie auf das „X“ in der oberen rechten Ecke des Fensters von „ HARP “, um die Anwendung zu schließen.
- Der vernetzte Roboter sollte sich automatisch abmelden, wenn HARP geschlossen wird.
Haltestelle Inverse3
- Falls das Fenster des Geräte-Managers geöffnet ist, schließen Sie es bitte.
- Ziehen Sie das USB-C-Kabel aus Inverse3.
- Ziehen Sie das Netzkabel von „ Inverse3 “ ab.
Ausschalten des kabellosen VerseGrip
- Halten Sie den Ein-/Aus-Schalter etwa 3 Sekunden lang gedrückt.
- Vergewissern Sie sich, dass die LED-Anzeigen erloschen sind und nicht mehr blinken.