Fernsteuerung
Die Fernsteuerung ist ein Betriebsmodus, bei dem die Bewegungen des 3D-Mastergerätsin Bewegungendes Slave-Gerätsumgewandelt werden, wobei das Slave-Gerät den Roboterarm und die daran angeschlossenen Endeffektoren umfasst.
Bevor wir beginnen:
- Stellen Sie sicher, dass sich in der Roboter-Arbeitseinheit und im umgebenden Arbeitsbereich keine Werkzeuge, Teile oder sonstigen Hindernisse befinden, die von vorherigen Arbeitsschritten zurückgeblieben sind.
- Stellen Sie sicher, dass der Not-Aus-Schalter jederzeit erreichbar ist und dass angemessene Geschwindigkeits- und Bewegungsbegrenzungen konfiguriert wurden.
- Stellen Sie sicher, dass dierichtige Kontrollgruppeverbunden ist. Weitere Informationen finden Sie unter„Erstellen einer Kontrollgruppe“.
- Stellen Sie sicher, dass Sie sich derzeit in der Befehlsoberfläche befinden. Weitere Informationen finden Sie unter „Command Center“.
VerseGrip
VerseGrip verfügt über drei Schaltflächen, wie in der folgenden Abbildung dargestellt. Ihre Funktionen in „ HARP “ werden in den folgenden Abschnitten erläutert.
Informationen zu den allgemeinen Einstellungen und zur Verwendung finden Sie in der Einführungsanleitung zum VerseGrip Stylus.
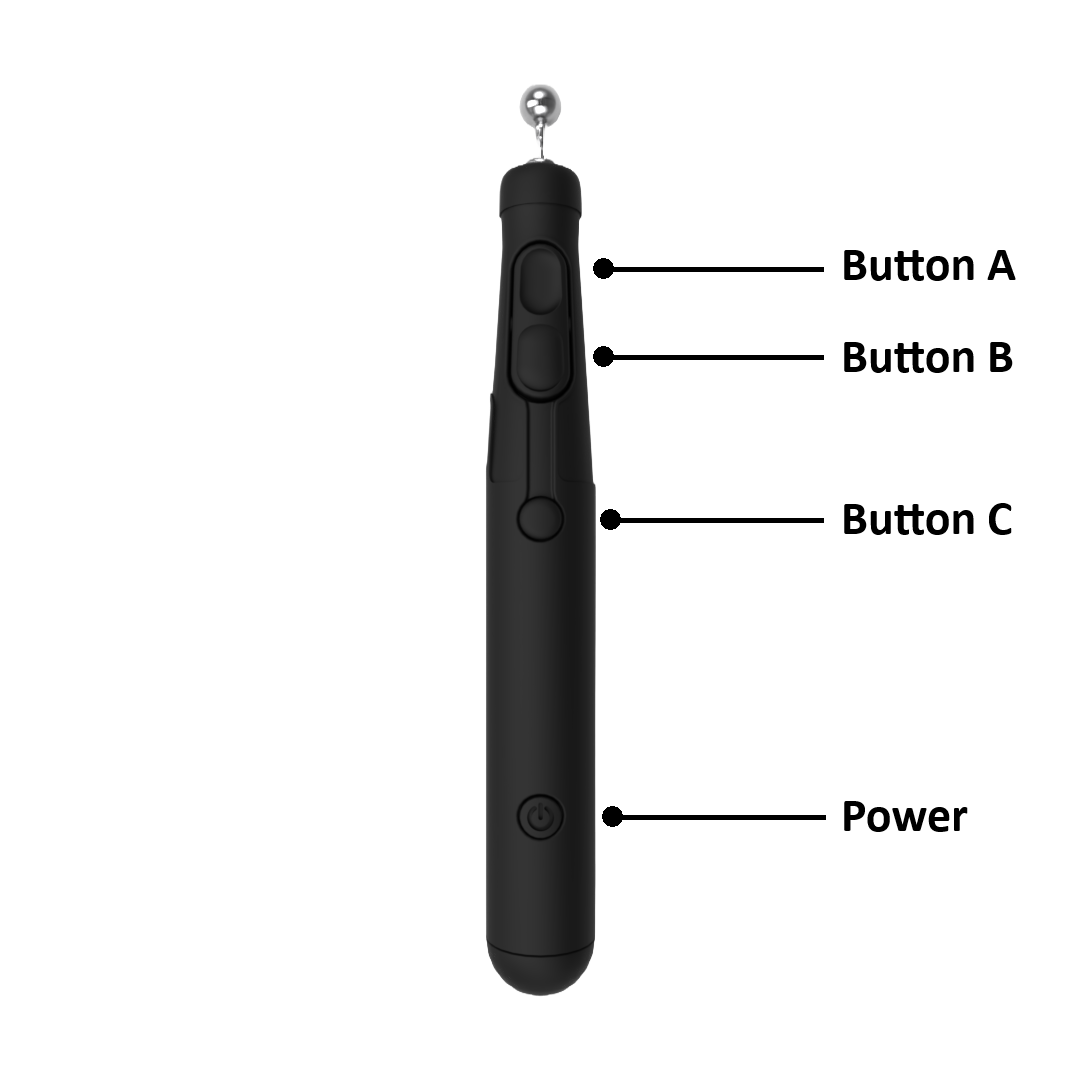
Schaltfläche A – Grundbewegungen
- Kupplungstaste (gedrückt halten): Halten Sie die Taste gedrückt, um die Fernsteuerung zu aktivieren. Lassen Sie die Taste los, um die Fernsteuerung zu beenden und den Roboter in seiner aktuellen Position und Haltung zu halten.
- Wenn die Kupplungstaste gedrückt unddie Lage-Steuerung deaktiviert ist,werden nurdie kartesischen Positionengesteuert. Änderungen der Lage des VerseGrip werden ignoriert.
Taste B – Lageregelung
- Wechsel der Haltung (drücken): Aktivieren oder deaktivieren Sie die Lagesteuerung während des Fernbetriebs.
- Deaktiviert: Es wird nur die kartesische Translation gesteuert. Der Roboter behält seine aktuelle Haltung bei, während er der Bewegung der Hauptposition folgt.
- Aktivieren: Solange die Kupplungstaste gedrückt gehalten wird, folgt der Roboter gleichzeitigder Position undder Lagedes VerseGrip.
Taste C – Ansteuerung des Endantriebs
- Werkzeugbewegung (Drücken): Steuert die angeschlossenen Endgeräte entsprechend den konfigurierten Plugins.
- Greifer: Greifer öffnen oder schließen.
- Pumpen oder andere unterstützte Werkzeuge: Das Werkzeug wird entsprechend dem im Plug-in definierten Verhalten ein- oder ausgekuppelt.
So steuern Sie das pneumatische Modul Mecademic MPM500:
- Verwenden Sie die Taste 3 (Kalibriertaste), um einen pneumatischen Ausgang ein- oder auszuschalten.
- Verwenden Sie die Tasten „O“ und „P“ auf der Tastatur, um beide Ausgänge gleichzeitig einzuschalten oder auszuschalten.
Weitere Informationen finden Sie unter „MPM500-Modul“.
Roku
Ruko verfügt über vier Tasten und ein Steuerrad zur Steuerung der unterstützten Roboter und Greifer.
Die Funktionsweise der Kupplungstaste unterscheidet sich von der des VerseGrip. Um die Bewegung des Roboters zu aktivieren, halten Sie die Kupplungstaste auf der Rückseite des Ruko gedrückt.
Zu den verfügbaren Steuerelementen gehören:
- Abzug (Trigger): Taste zur Fernbetätigung der Kupplung.
- Linke Taste: Die angeschlossenen Greifer vollständig öffnen.
- Rechte Taste: Schließt die angeschlossenen Greifer vollständig.
- Schaltfläche unten: Gestensteuerung aktivieren oder deaktivieren.
- Rollen: Bei unterstützten Greifern wie Robotiq können die Greifer mithilfe von Rollen schrittweise geöffnet oder geschlossen werden.
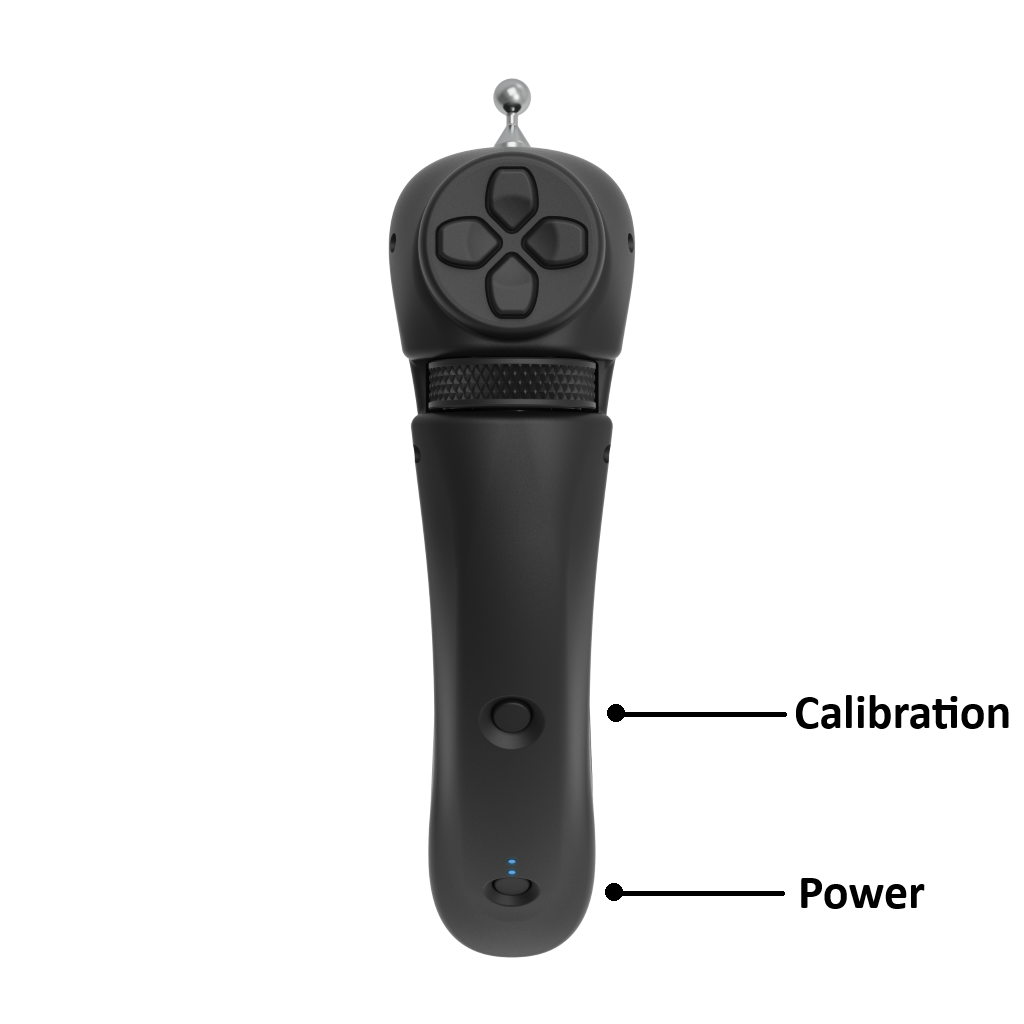
Um das pneumatische Modul Mecademic MPM500zu steuern, öffnen oder schließen Sie bittedie einzelnen Pneumatikventile jeweils mitder linken bzw.rechten Taste.
Weitere Informationen finden Sie unter „MPM500-Modul“.
Mecademic MPM500 Pneumatikmodul
Das Mecademic MPM500-Pneumatikmodul wird in „HARP “ Version 2.x unterstützt. Da sich die pneumatische Steuerung vom Standardbetrieb der Greifer unterscheidet, weicht das Steuerungsverhalten bei Verwendung von VerseGrip oder Ruko ebenfalls davon ab.
Wenn Sie sich einen anschaulichen Überblick darüber verschaffen möchten, wie Sie den MPM500 über HARP steuern können, sehen Sie sich bitte das folgende Video an.
Hauptseite neu zentrieren
Wenndie Hauptseitewährend der Fernsteuerung ihre physikalische Hubgrenze erreicht:
- Lassen Sie die Kupplungstaste los. Der End-of-Arm-Roboter behält seine aktuelle Position und Ausrichtung bei.
- Bewegen Siedie Hauptstationan eine bequemere Stelle innerhalb ihres Arbeitsbereichs.
- Halten Siedie Kupplungstaste erneut gedrückt, um den Fernbetrieb von der neuen Hauptposition aus wieder aufzunehmen.
Arretierachse
Bei bestimmten Fernsteuerungsaufgaben kann das Sperren einer oder mehrerer Roboterachsen die Bedienung vereinfachen und die Präzision der Bewegungssteuerung erhöhen. Mit „HARP “ lassen sich Translations- und Rotationsachsen separat sperren.
- Drücken Sie X,Y oder Z, um die entsprechende Verschiebungsachse zu sperren oder zu entsperren.
- Drücken Sie Umschalt + X,Umschalt + Y oder Umschalt + Z, um die entsprechende Drehachse zu sperren oder zu entsperren.
Wenn beispielsweise die Versch iebungsachsen X und Y gesperrt sind, kann sich der Roboter nur entlang der Z-Achsebewegen; Bewegungen entlangder X- und Y-Achse werden verhindert.
Das gleiche Prinzip gilt auch für die Lageregelung. Durch die Arretierung einer bestimmten Drehachse wird eine Drehung um diese Achse verhindert, während Bewegungen um die übrigen, nicht arretierten Achsen weiterhin möglich sind.
Nach dem Aktivieren der Achsenarretierung erscheintin der Befehlsleiste eine farbige Anzeige, die die aktuell arretierte Verschiebungs- oder Drehachse anzeigt.

Ablauf des Herunterfahrens
Schließen HARP
- Verwenden Sie den Speicherhinweis, um das Projekt vor dem Schließen HARP das Projekt speichern.
- Klicken Sie auf das „X“ in der oberen rechten Ecke des Fensters „ HARP “, um die Anwendung zu schließen.
- Beim Schließen von HARP sollte die Verbindung zu den verbundenen Robotern automatisch getrennt werden.
Schließen Inverse3
- Falls das Fenster „Geräte-Manager“ geöffnet ist, schließen Sie es bitte.
- Zieh Inverse3 das USB-C-Kabel oben abziehen.
- Ziehen Sie das Netzkabel von „ Inverse3 “ ab.
Stromversorgung des kabellosen VerseGrip ausschalten
- Halten Sie die Ein-/Aus-Taste etwa 3 Sekundenlang gedrückt.
- Vergewissern Sie sich, dass die LED-Anzeige erloschen ist und nicht mehr blinkt.