Inverse3 Parameter
Wenn Sie Haply Inverse3Optionen-Schaltfläche stehen zwei gerätebezogene Einstellungen zur Verfügung, die unabhängig von den angeschlossenen Folgegeräten sind.
Diese Einstellungen werden über den Dienst „ Haply “ bereitgestellt und können je nach Bedarf aktiviert, deaktiviert oder angepasst werden.
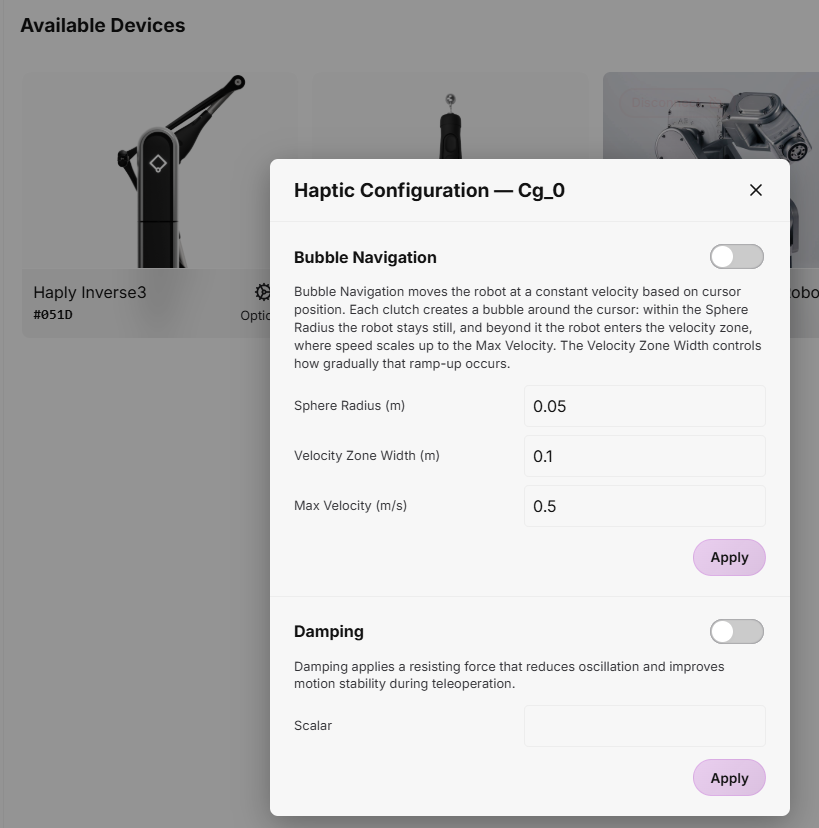
Blasennavigation
Die Blasen-Navigation ermöglicht es Ihnen, den Roboter in einem Arbeitsbereich zu bewegen und ihm zu folgen, der Inverse3 physikalisch erreichbaren Bereichs zu bewegen, ohne die Kupplung wiederholt betätigen zu müssen.
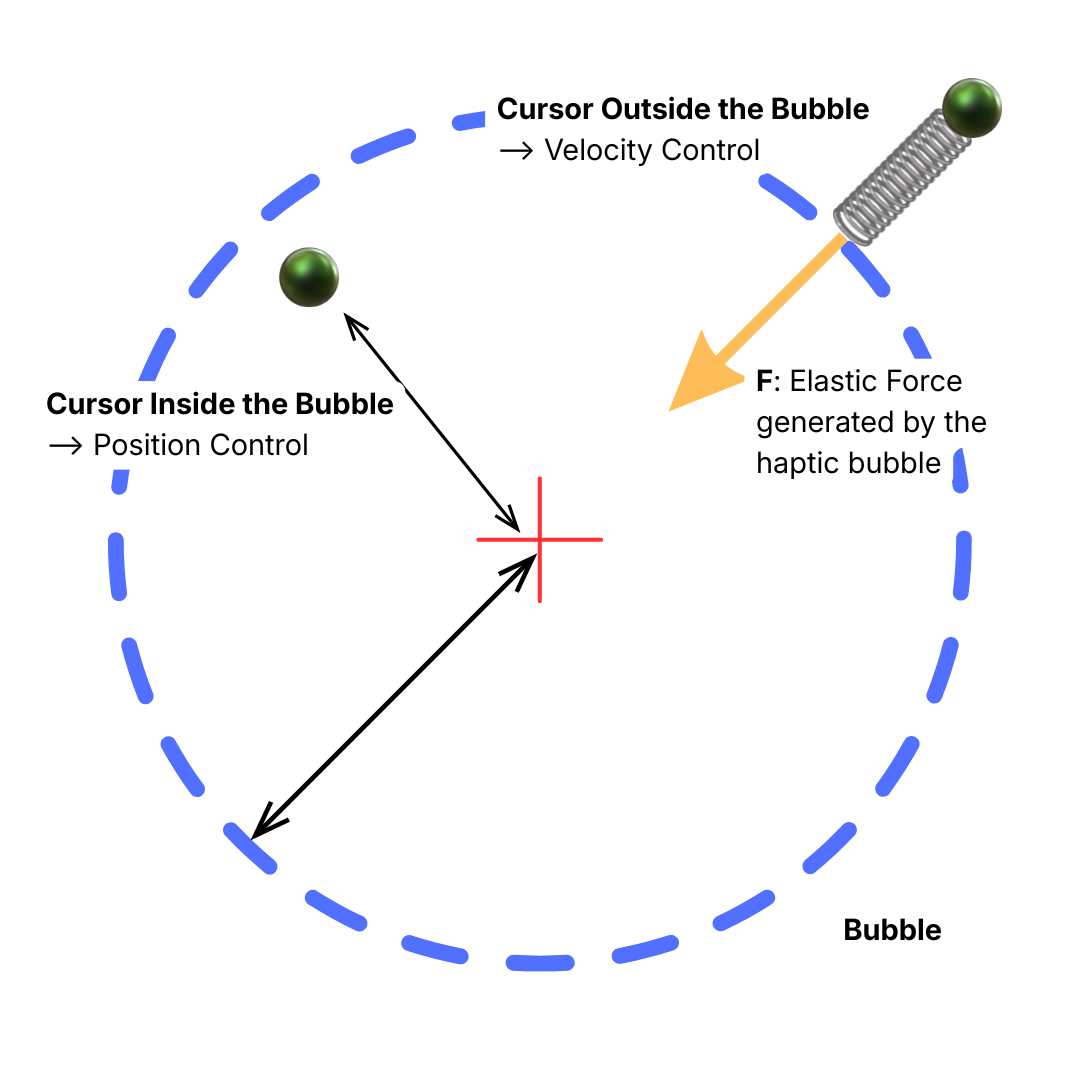
Diese Funktion basiert auf einer virtuellen Kugel (d. h. einer „Blase“), deren Mittelpunkt die aktuelle Cursorposition ist, und kombiniert zwei Steuerungsmodi:
- Im Inneren der Blase: HARP Verwendung der Positionssteuerung. Der Folge-Roboter folgt den Bewegungen des Hauptgeräts entsprechend dem konfigurierten Bewegungsmaßstab und ermöglicht so eine präzise Steuerung für feine Arbeitsaufgaben.
- Außerhalb der Blase: HARP Wechselt zur Geschwindigkeitssteuerung. Der Roboter bewegt sich kontinuierlich in der Richtung, in die das Hauptgerät bewegt wird. Je weiter der Cursor über den Rand der Blase hinausragt, desto höher ist die Befehlsgeschwindigkeit.
Die Blasengrenze wird Inverse3 in Form eines elastischen taktilen Widerstands übertragen, der mit der Bewegung des Cursors nach außen zunimmt. Eine taktile Grenze mit höherer Steifigkeit am äußeren Rand des Navigationsbereichs verhindert eine weitere Bewegung des Cursors.
Um die geschwindigkeitsbasierte Navigation zu beenden, bewegen Sie den Cursor zurück in die Blase. Der Roboter hält dann an und kehrt unterHARP zur Positionssteuerung zurück.
Unter HARP können Sie die folgenden Parameter für die „Bubble-Navigation“ konfigurieren:
- Radius der Kugel (Blase) (m): Legt den Radius des Kontrollbereichs um die aktuelle Position des Cursors fest.
- Breite des Geschwindigkeitsbereichs (m): Legt die Breite des Bereichs fest, in dem die Geschwindigkeit außerhalb der Blase geregelt wird.
- Maximale Geschwindigkeit außerhalb der Blase (m/s): Die maximale Geschwindigkeit, die der Roboter erreicht, wenn sich der Cursor im Geschwindigkeitssteuerungsbereich befindet.
Dämpfung
Die Dämpfungsfunktion übt eine widerstandsartige haptische Kraft aus, die der Bewegungsrichtung entgegenwirkt. Dies trägt dazu bei, Schwingungen zu reduzieren und die Stabilität bei der Fernsteuerung zu verbessern.
Die Dämpfungsstufe lässt sich mit skalaren Werten von 1 bis maximal 25 einstellen. Je höher der Wert, desto stärker ist der Dämpfungseffekt und desto stärker ist die Rückmeldung des Widerstands durch „ Inverse3 “.