Einschränkungen des Arbeitsbereichs
In „ HARP “ definiert der Arbeitsbereich eine virtuelle 3D-Begrenzung, innerhalb derer sich der Roboter „TCP“ aufhalten muss. Die Grenzwerte werden auf der Seite „Arbeitsbereich“ durch Festlegen von Minimal- und Maximalwerten für die X-,Y- und Z-Achse in Metern konfiguriert.
Während der Fernsteuerung verlangsamt „HARP “ die Geschwindigkeit des Roboters, sobald dieser sich dem Rand der Box nähert, und lässt ihn dann entlang dieses Randes gleiten, anstatt über den Rand hinauszufahren. Gleichzeitig übt er eine Gegenkraft auf „ Inverse3 “ aus, sodass der Bediener das Gefühl hat, auf eine Wand zu stoßen.
Arbeitsbereichsbeschränkungen können dazu dienen, Roboter daran zu hindern, Bereiche zu betreten, die zwar physisch erreichbar sind, aber nicht für den Betrieb vorgesehen sind, zum Beispiel:
- unterhalb der Arbeitsplatte
- Außerhalb der Grenzen der Roboter-Arbeitseinheit
- in der Nähe von Geräten oder anderen Hindernissen
- In Richtung des Bedieners oder in einen gesperrten Bereich
Die konfigurierten Arbeitsbereichsgrenzen gelten nur für das TCP des Roboters und stellen keine Kollisionserkennung für den gesamten Arm dar.
Arbeitsbereichsbeschränkungen sind softwaredefinierte Einschränkungen in „ HARP “. Sie dienen als Ergänzung und nicht als Ersatz für die integrierten Sicherheitsfunktionen des Roboters, die Sicherheitssteuerung, Not-Aus-Vorrichtungen oder andere erforderliche Sicherheitssysteme.
So konfigurieren Sie die Arbeitsbereichsgrenzen des Roboters:
- Öffnen Sie die Seite „Arbeitsbereich“ unter HARP .
- Suchen Sie das Fenster „Arbeitsbereichskonfiguration “.
- Wählen Sie den verbundenen Roboter aus der Objektliste auf der linken Seite aus.
- Legen Sie auf der rechten Seite der Seite „Arbeitsbereichskonfiguration“ die minimalen und maximalen Grenzwerte für die X-,Y- und Z-Achse in Metern fest.
- Speichern Sie das Projekt, um die aktualisierte Arbeitsbereichskonfiguration beizubehalten.
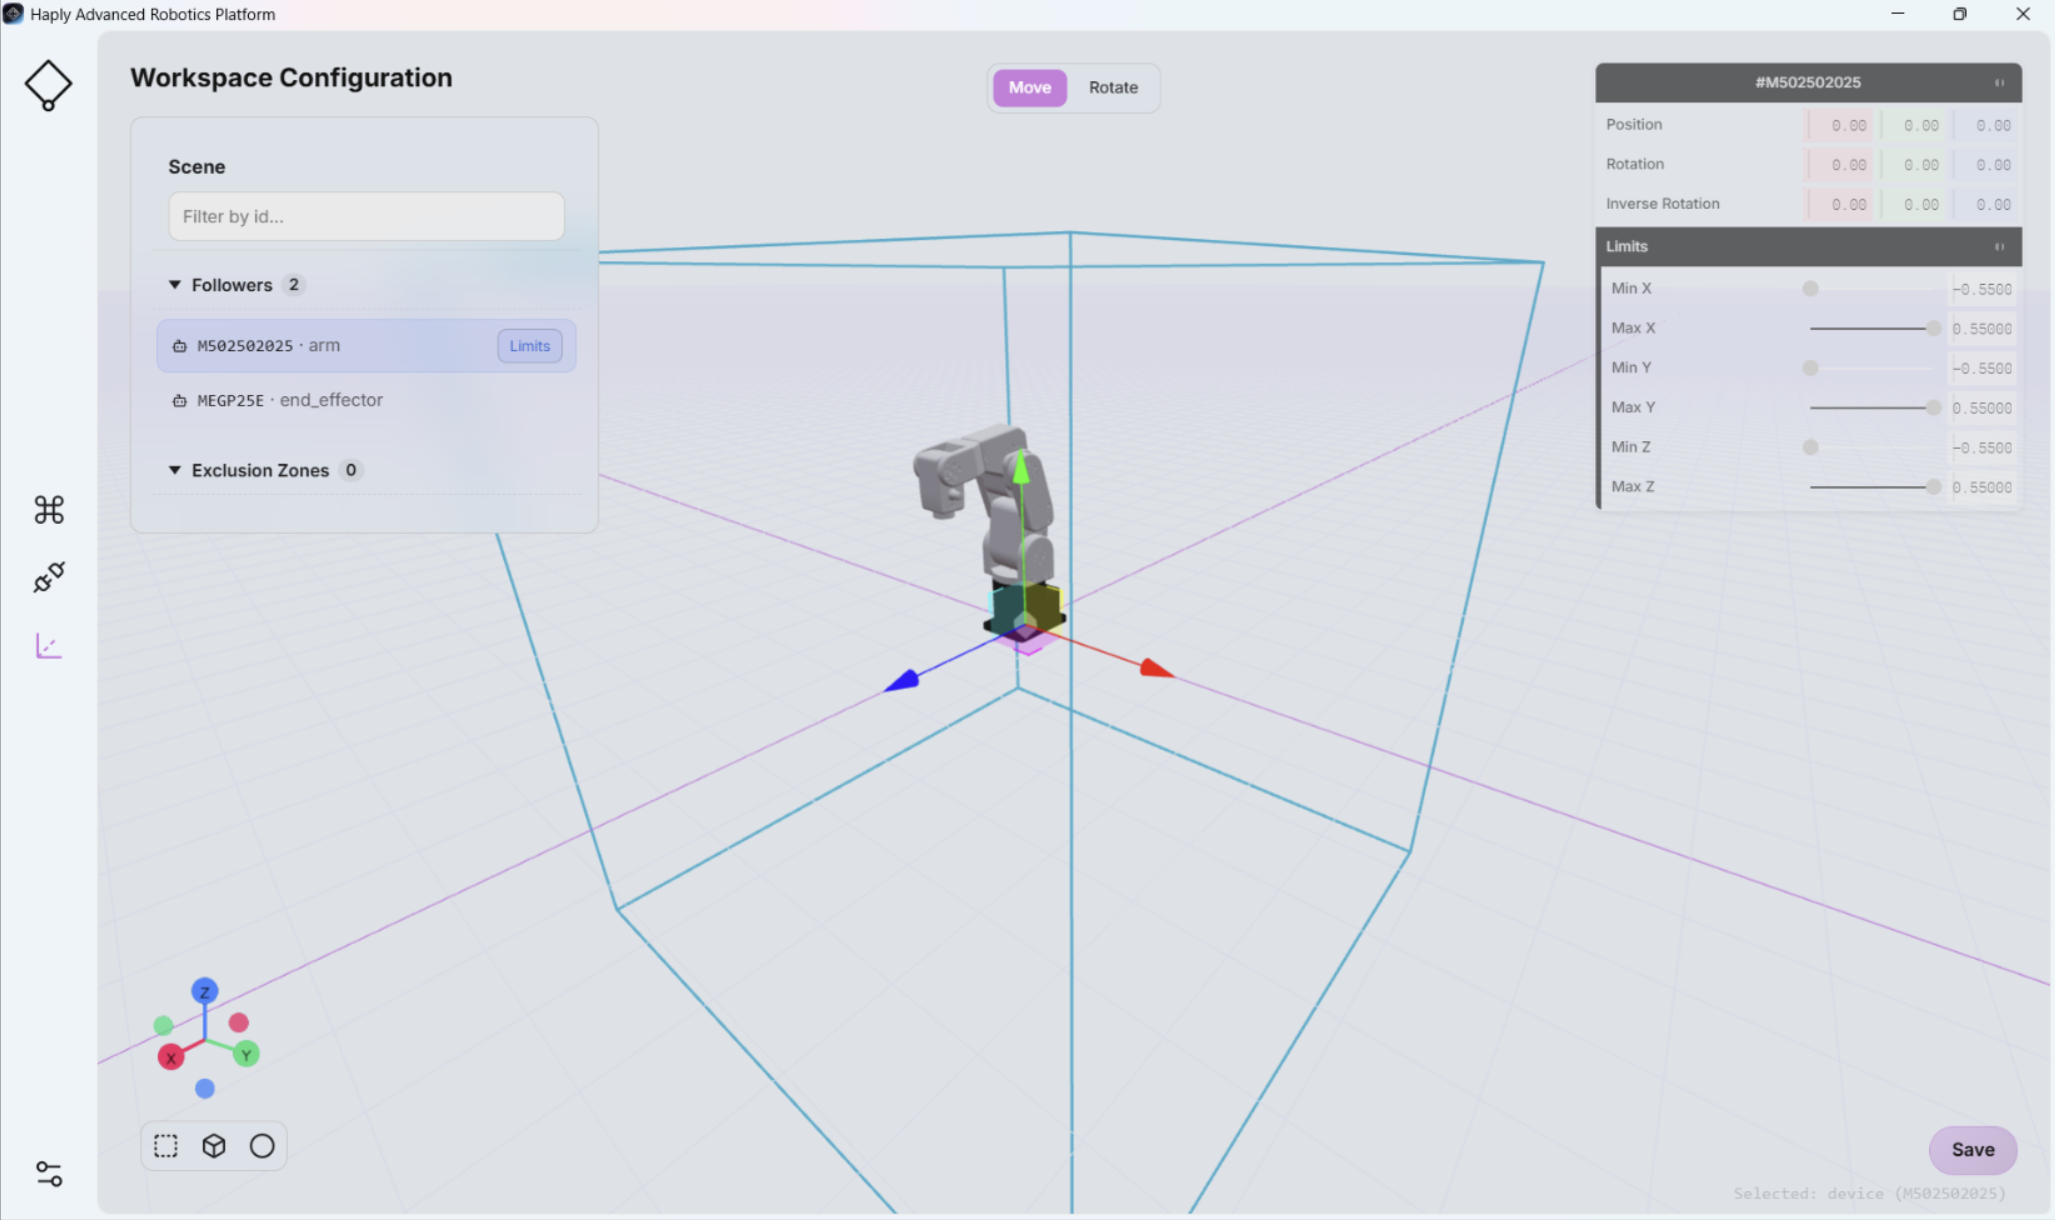
Die Arbeitsbereichskonfiguration steht in direktem Zusammenhang mit der Szenenansicht auf dem Bildschirm „Befehlszentrum“ (siehe Szenenansicht). Jede Änderung an der Arbeitsbereichskonfiguration wird in der Szenenansicht übernommen.
Eine unsachgemäße Konfiguration der Arbeitsbereichsgrenzen oder Sperrzonen kann dazu führen, dass der Roboter in unbeabsichtigte oder gefährliche Bereiche gelangt.
Führen Sie vor der Inbetriebnahme eine physische Überprüfung aller Arbeitsbereiche und Sperrzonen bei reduzierter Geschwindigkeit durch und vergewissern Sie sich, dass sich der Roboter in der Nähe von Personen, Geräten und anderen Hindernissen wie erwartet verhält.
Für Mecademic-Roboter fügt das Plugin „HARP “ zusätzlich zu den unter HARP konfigurierten Arbeitsbereichsgrenzen einen Spielraum von 1 cmhinzu und übermittelt die endgültigen Grenzwerte an die Mecademic-Steuerung. Auf diese Weise stehen auf Steuerungsebene zusätzliche Arbeitsbereichsgrenzen zur Verfügung, selbst wenn das System zur virtuellen Arbeitsbereichsbegrenzung von HARP nicht verfügbar ist.