Roboterparameter
Nach dem Verbinden mit dem Follow-Roboter stehen Ihnen mehrere Steuerungsoptionen zur Verfügung, darunter „Zurück zur Ausgangsposition“,„Zurücksetzen “ und „Optionen“.
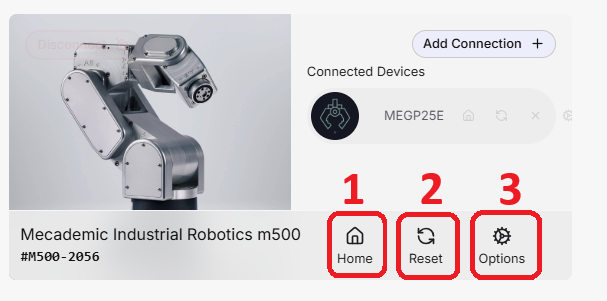
- Rückkehr in die Ausgangsposition: Der Roboter wird in seine vordefinierte Standardposition zurückbewegt. Diese Bewegung erfolgt unabhängig von den im Arbeitsraum von „ HARP “ konfigurierten virtuellen Kollisionsobjekten.
Stellen Sie vor der Verwendung der Rückstellfunktion sicher, dass der physische Arbeitsbereich des Roboters frei ist und die Bewegung sicher ausgeführt werden kann.
-
Zurücksetzen: Die Verbindung zum Roboter wird zurückgesetzt, und es wird versucht, die Kommunikation mit dem Folgegerät wiederherzustellen.
-
Option: Öffnen Sie die roboterspezifischen Konfigurationseinstellungen unter HARP . Die hier vorgenommenen Änderungen werden direkt an den Roboter übermittelt, sodass für unterstützte Einstellungen keine zusätzlichen Konfigurationen außerhalb von HARP erforderlich sind. Weitere Informationen finden Sie unter „Robotereinstellungen“.