Neues Projekt erstellen
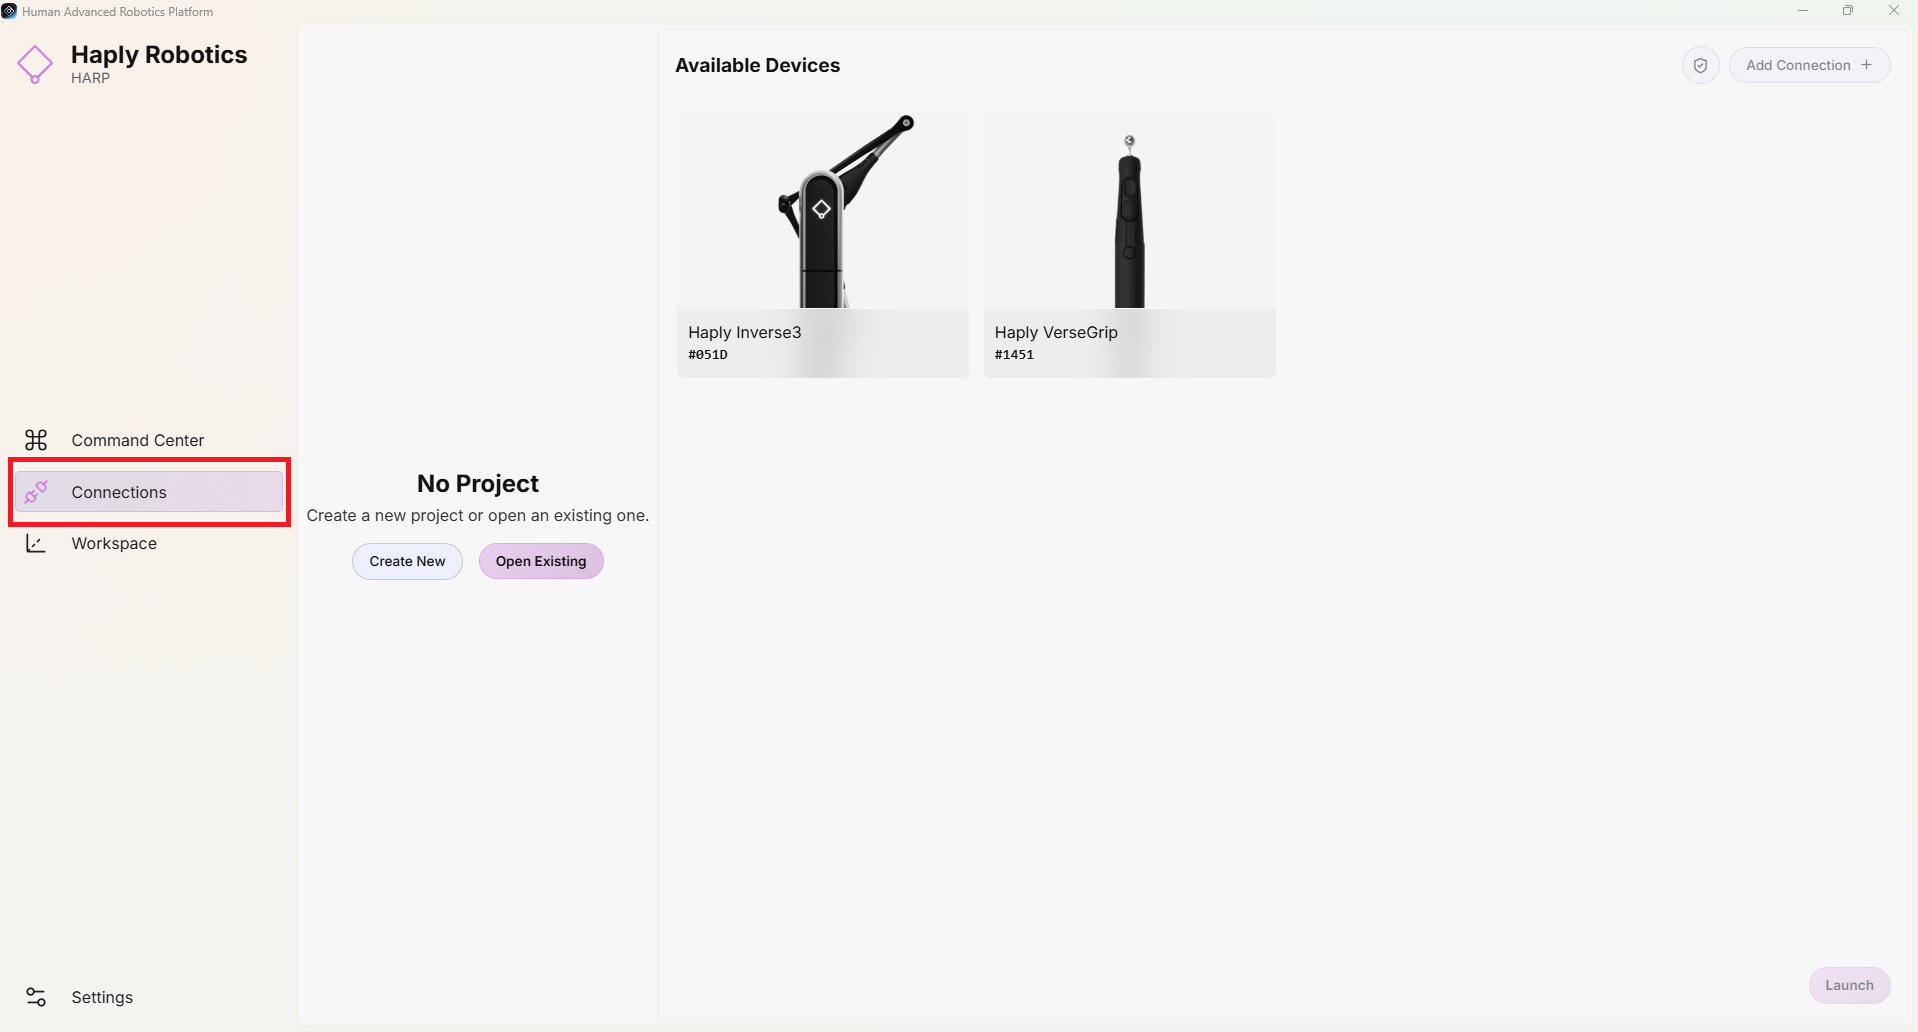
HARP Beim Start wird automatisch die Registerkarte „Verbindungen“ geöffnet. Auf dieser Registerkarte können Sie ein neues Projekt erstellen oder ein bestehendes Projekt öffnen.
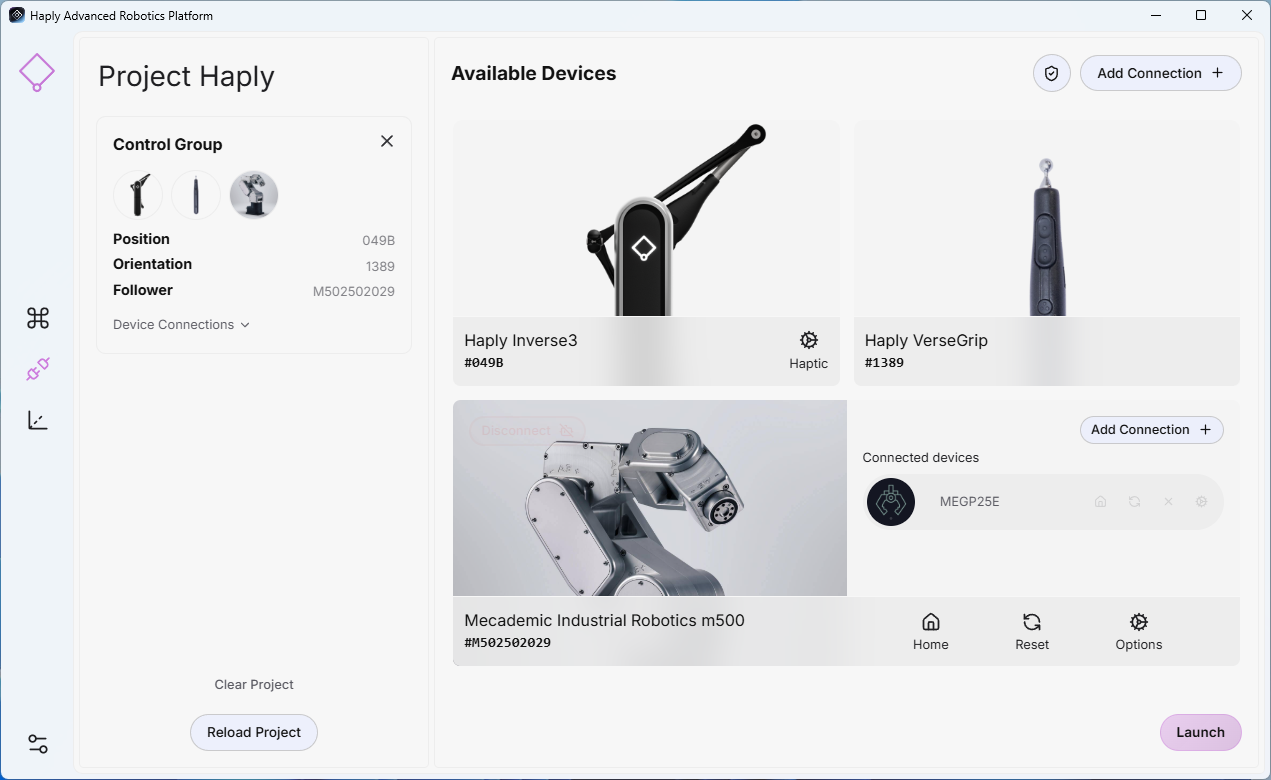
HARP Unterstützte „ Haply “-Geräte werden automatisch erkannt, beispielsweise Inverse3,VerseGrip oder Ruko. Wie in der folgenden Abbildung dargestellt, wird jedes verbundene Gerät zusammen mit seiner Geräte-ID auf der Registerkarte „Verbindungen“ angezeigt.
Klicken Sie auf die Schaltfläche „Neu“ und geben Sie den gewünschten Projektnamen ein. Klicken Sie anschließend erneut auf „Neu“und wählen Sie das Verzeichnis aus, in dem der neue Projektordner erstellt werden soll.
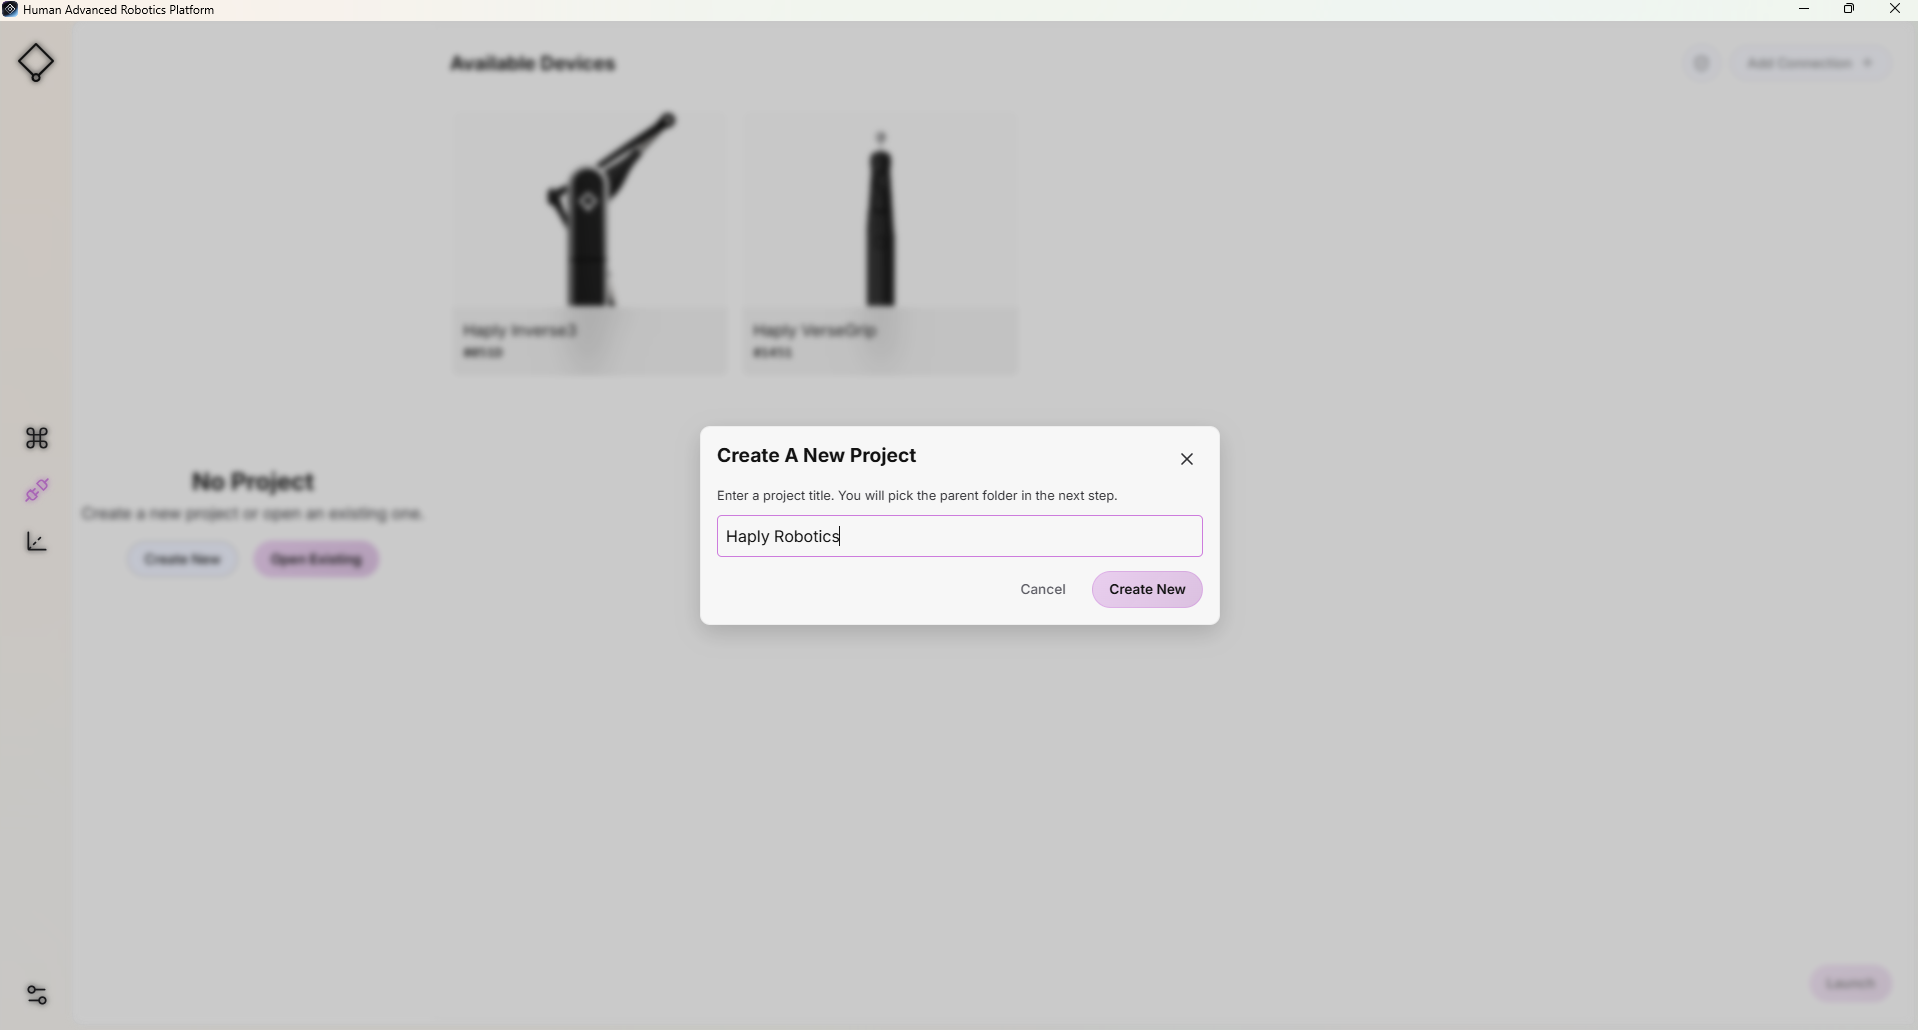
Wenn der Projektname beispielsweise Mein erstes Projekt, das ausgewählte Verzeichnis lautet Meine Dokumente,HARP erstellt folgende Projektordner:My Documents/MyFirstProject/
Alle projektbezogenen Dokumente werden in diesem Ordner gespeichert.
Vom Gerät hinzufügen
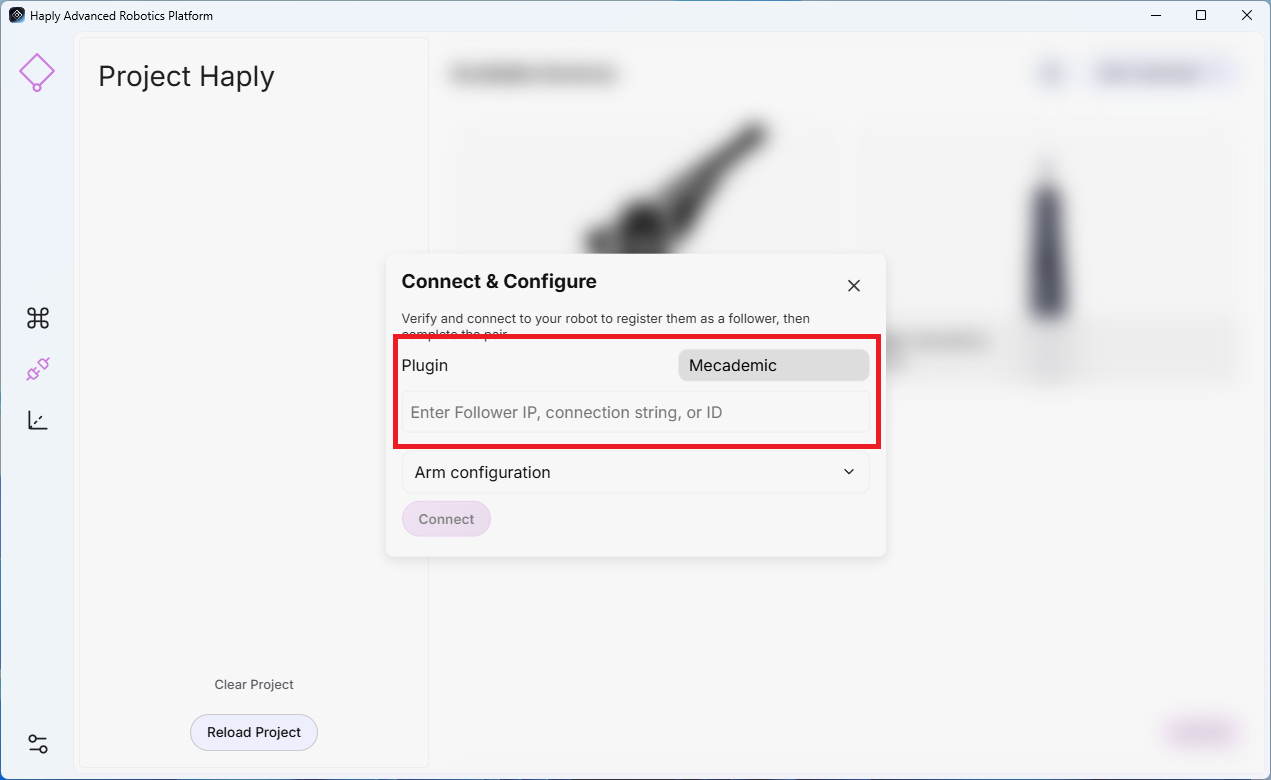
- Tippen Sie oben auf dem Bildschirm auf „Verbindung hinzufügen“.
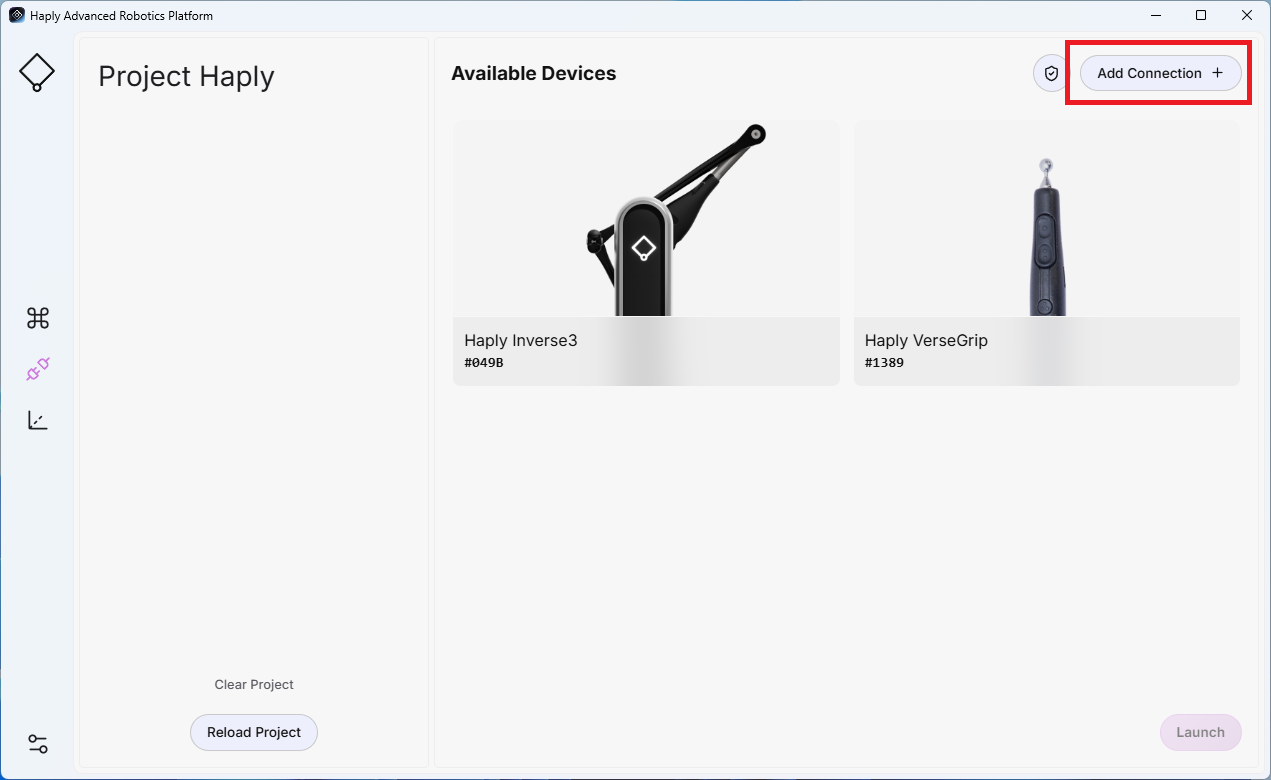
- Wählen Sie das richtige Plug-in für Ihren Roboterarm aus und geben Sie dessen IP-Adresse, Verbindungszeichenfolge oder ID ein.
-
Roboterarm-Konfiguration (optional): Mit diesen Einstellungen werden die anfängliche TCP-Lage und die Bewegungsparameter des Roboters vor Beginn der Fernsteuerung festgelegt.
- Verhalten (Grad): Definiert das gewünschte TCP-Verhalten.
- Positionsversatz (m): Legt den gewünschten TCP-Positionsversatz fest.
- Geschwindigkeit (%): Legt die maximal zulässige Bewegungsgeschwindigkeit des Roboters fest.
- Bewegung zulassen: Wenn diese Option auf „Ja“ gesetzt ist, erlaubt „HARP “ dem Roboter nach dem Aufbau der Verbindung, sich in die konfigurierte Position und Ausrichtung zu bewegen.
-
Klicken Sie auf den Link.
Endantrieb hinzufügen
Der End-Effektor ist mit dem zugehörigen Slave-Gerät verknüpft. Schließen Sie zunächst den Roboterarm an und konfigurieren Sie ihn, bevor Sie die entsprechende End-Effektor-Verbindung hinzufügen.
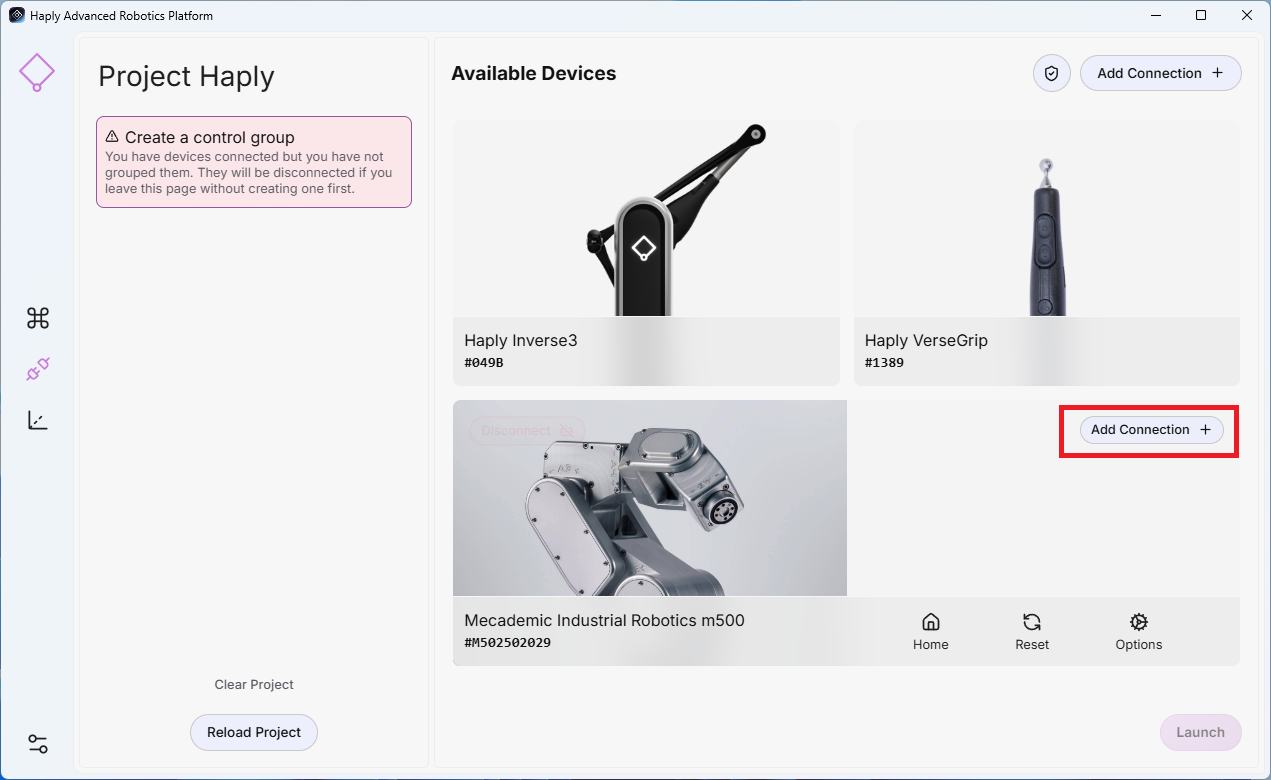
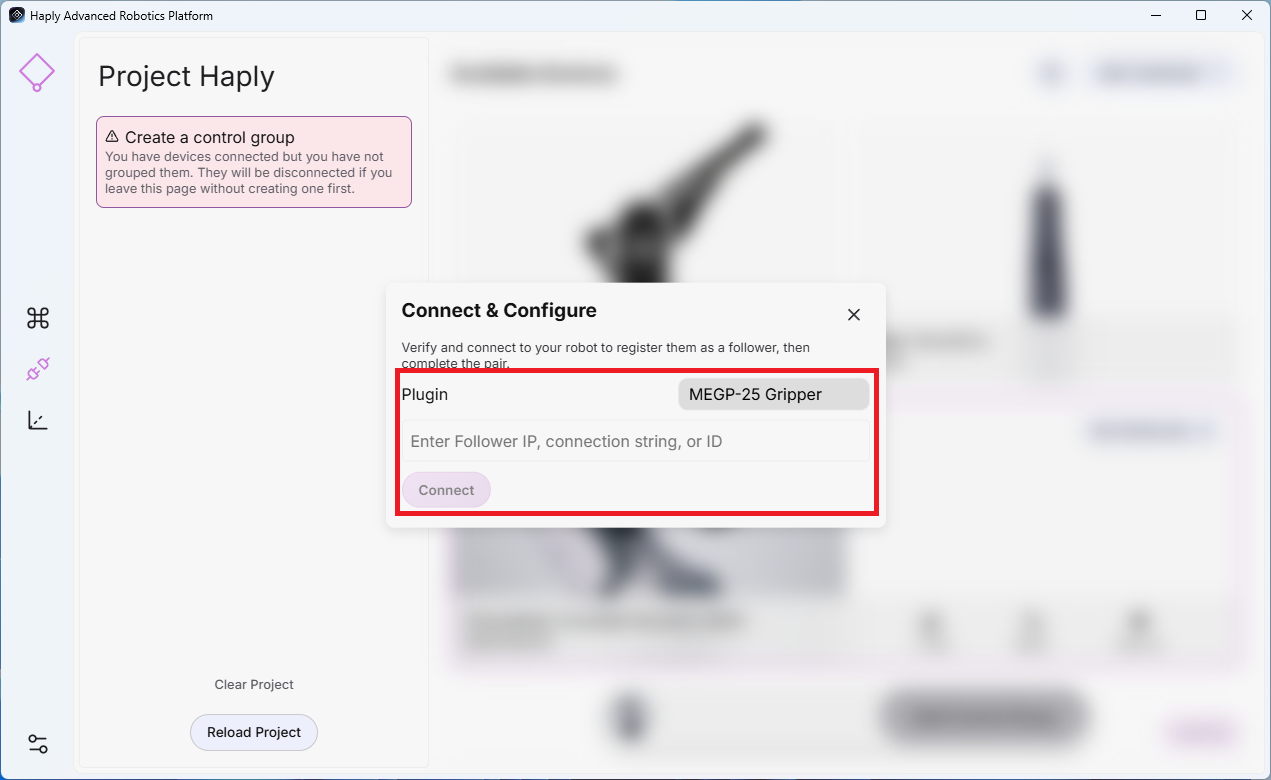
- Nachdem Sie die Roboterverbindung hinzugefügt haben, wählen Sie im übergeordneten Roboter, mit dem der Endeffektor verbunden ist, die Option „Verbindung hinzufügen“aus.
- Plugin auswählen: Wählen Sie das Plugin aus, das den Namen Ihrer Greifzange trägt.
- Adresse: Geben Sie die IP-Adresse oder den COM-Anschluss des Geräts ein (z. B. COM11).
- Klicken Sie auf den Link.
HARP Derzeit werden Mecademic-End-Effektoren, Robotiq-Greifer sowie Bota F/T-Sensoren für Universal Robots unterstützt.
- Verwenden Sie für den Mecademic-End-Effektordieselbe IP-Adresse wie für den angeschlossenen Mecademic-Roboter.
- Bei externen Robotiq-Greifern oder Bota F/T-Sensorenkonfigurieren Sie die Geräte bitteanhand ihrer jeweiligen eindeutigen IP-Adresse.
Kontrollgruppe erstellen
- Wählen Sie im Fenster „Verbindungen“ jedes Gerät aus, das in die „Steuergruppe“ aufgenommen werden soll.
- Klicken Sie unten auf der Seite auf „Steuerelementgruppe hinzufügen“.
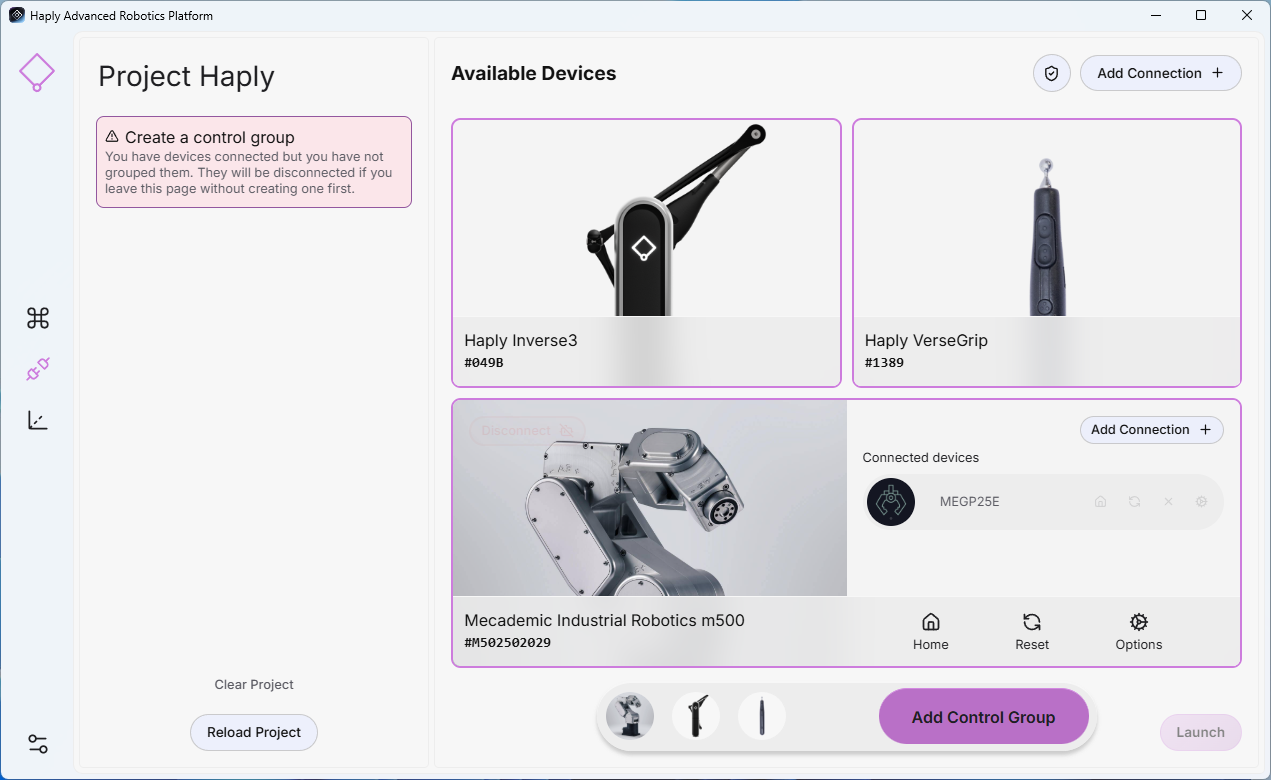
- Die neu erstellte Kontrollgruppe wird im linken Bereich angezeigt und als Teil des aktuellen Projekts gespeichert.
Nachdem Sie ein neues Gerät angeschlossen haben, überprüfen Sie bitte bei niedriger Geschwindigkeit, ob Bewegungsrichtung und Geschwindigkeit korrekt sind, und stellen Sie sicher, dass sich keine Personen und keine Geräte im Arbeitsbereich befinden.
Fernsteuerung starten
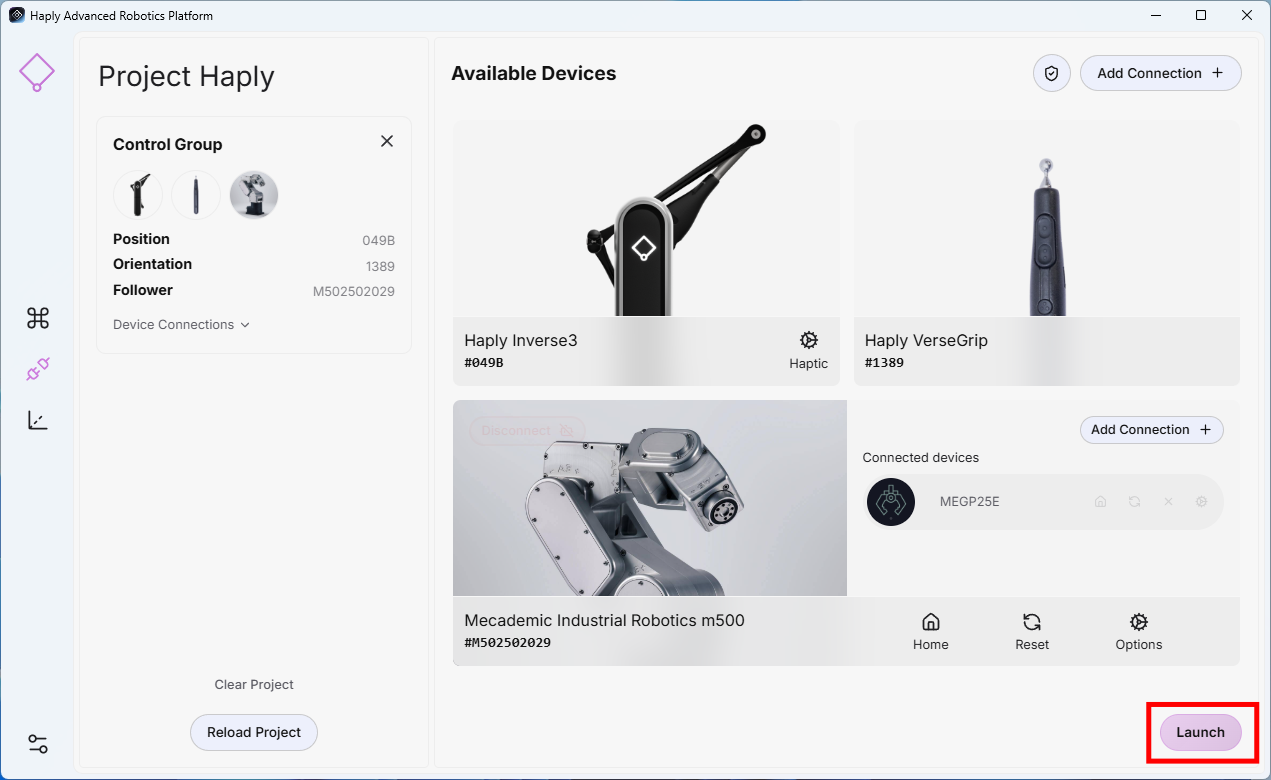
Nachdem Sie die Steuergruppe eingerichtet und alle erforderlichen Geräte angeschlossen haben, klicken Sie unten rechts auf „Starten“, um die Fernsteuerung zu beginnen.