Makro aufzeichnen
Durch das Aufzeichnen von Roboteraktionen können SieMakroserstellen, diespäter wiedergegeben werden können, um sich wiederholende Aufgaben auszuführen. Durch das Aufzeichnen von Fernsteuerungsaktionen können Sie dieselbe Abfolge von Aktionen wiederverwenden und so bestimmte Schritte im Prozess automatisieren.
Die Aufzeichnung behält die Zeitangaben der ursprünglichen Bewegungen bei, sodass die Wiedergabe denselben Zeitmaßstab wie die Aufzeichnungssequenz beibehält.
Während der Aufzeichnung erfasstHARP die Daten des Slaves, darunter die Positionen und Geschwindigkeiten der Robotergelenke, Kraftdaten sowie – sofern verfügbar – den Status der Greifer.
Da die Aufzeichnungsdaten vom angetriebenen Gerät stammen, können Sie je nach Aufgabenstellung die für Sie bequemste Steuerungsmethode für die Fernbedienung wählen, darunter:
- Nur Verschiebungssteuerung
- Positions- und Lageregelung
- Wellenarretierung
- Bewegungszoom
Diese Fernsteuerungseinstellungen beeinflussen die Art und Weise, wie die Bewegungen erzeugt werden, und die endgültige Bewegung des angetriebenen Teils wird zur Wiedergabe aufgezeichnet.
Aufnahme starten/beenden
- Sie können jederzeitin der Befehlsleisteauf „Aufzeichnung starten“klicken, unabhängig davon, ob die Kupplung eingekuppelt ist oder nicht. Weitere Informationen finden Sieim Befehlszentrum.
- Während der Aufzeichnung erfasst „HARP “ alle Daten der Slave-Seite, einschließlich der Zeiträume, in denen keine Aktionen stattfanden.
- Nach Abschluss der Aufnahme klicken Sie aufAufnahme beendenum die Aufnahme zu beenden und zu speichern. Die Aufnahmedatei wird automatisch im Projekt unter
raw/im Ordner. - Um die aufgezeichnete Aktionzum Makro-Bedienfeldhinzuzufügen, klicken Sie auf„Makro hinzufügen“. Weitere Informationen finden Sie unter„Makros“.
- Geben Sie im Feld „Makro-Bezeichnung“ einen Namen oder eine Nummer ein; wenn keine Bezeichnung erforderlich ist, lassen Sie das Feld leer.
- Klicken Sie hierDatei auswählen, und navigieren Sie dann zum
raw/Ordner. - Wählen Sie eine oder mehrere aufgezeichnete
.hrprDatei. - Klicken Sie auf„Erstellen“. Das neue Makro wirdim Makro-Fensterangezeigt und kann anschließend abgespielt werden.
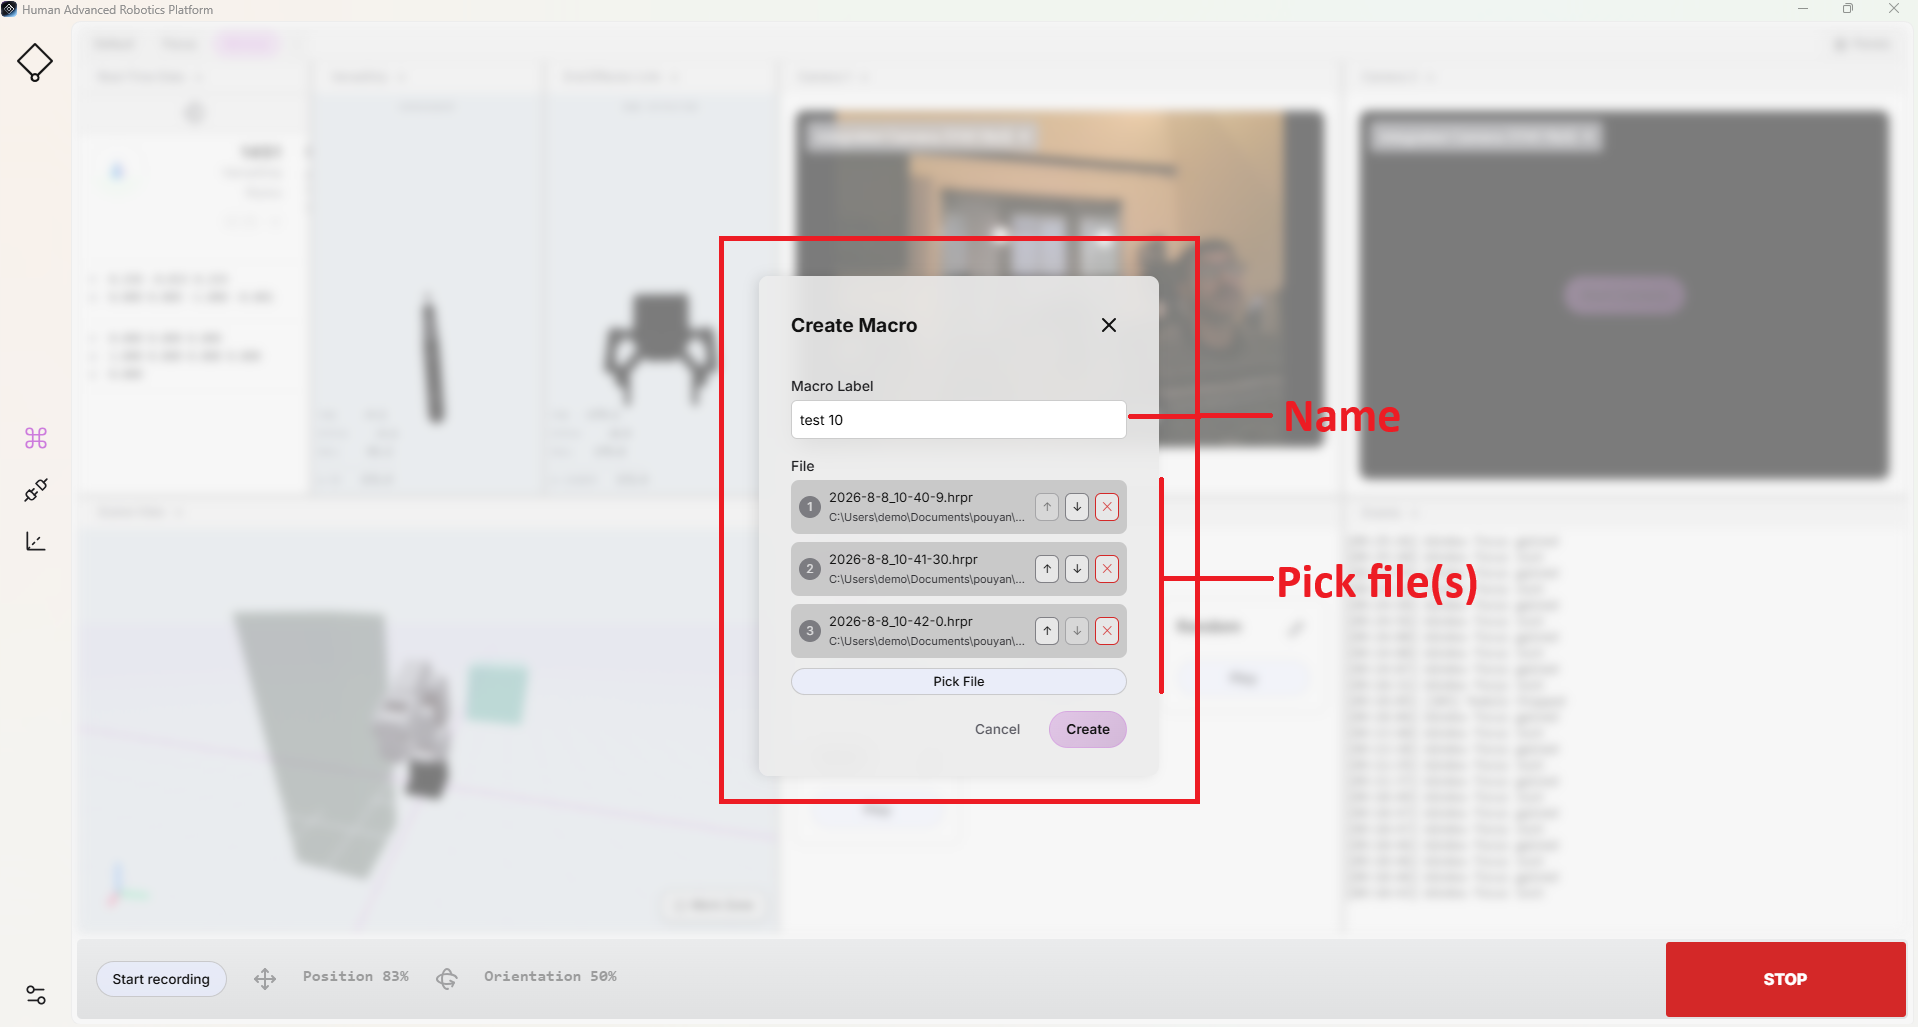
Makroserien
Um die Aufzeichnung und Automatisierung zu vereinfachen, unterstütztHARP die Zusammenfassung mehrerer Aufzeichnungsschritte zu einem Makro.
In vielen Anwendungsfällen ist es möglicherweise nicht realistisch, den gesamten Ablauf in einer einzigen Aufzeichnung vollständig zu erfassen. In diesem Fall können Sie die Aufgabe in kleinere Abschnitte unterteilen und diese separat aufzeichnen, wobei jeder Abschnitt als eigenständiges Makro gespeichert wird. Anschließend lassen sich diese Aufzeichnungen zu einem Makro zusammenführen.
Bei der Wiedergabe führt „HARP “ die ausgewählten Befehle nacheinander in der konfigurierten Reihenfolge aus. .hrpr Datei aufzeichnen.
Da bei der Aufzeichnung die Handbewegungen des Benutzers bei der Fernsteuerung erfasst werden, sollten unnötige Pausen zwischen den einzelnen Sequenzen unbedingt auf ein Minimum reduziert werden. Kurze Übergangszeiten zwischen den aufgezeichneten Makros tragen dazu bei, dass die Bewegungen bei der Wiedergabe flüssiger und nahtloser wirken.
Makro bearbeiten
Nachdem Sie ein Makro erstellt haben, können Sie dessen Konfiguration jederzeit bearbeiten. Dazu gehören das Ändern des Makronamens, das Ersetzen der zugehörigen Aufzeichnungsdatei sowie das Hinzufügen oder Entfernen von Aktionen in der Abfolge.
Um ein Makro zu bearbeiten, klicken Sie bitte aufdas Stiftsymbolin der oberen rechten Ecke des entsprechenden Makrosim Makro-Bedienfeld.
die erfassten Daten
Aufgezeichnete Makros werden unter folgenden Dateinamen gespeichert:
YYYY-M-D_H-m-s.hrpr
Beispiel:
2026-9-7_9-29-32.hrpr
Während einer Aufzeichnung erfasstHARP mindestens die folgenden Daten der Slave-Seite:
- Roboterarm: Position, Gelenkwinkel und Geschwindigkeit
- Stellantrieb: Position
Die Aufzeichnungen werden in einem vom G-Code inspirierten Textformat gespeichert, sodass die Bewegungsbahnen bei Bedarf leicht eingesehen und geändert werden können.
- Sie können einzelne Zeilen oder Achsenwerte löschen, um das Wiedergabeverhalten anzupassen.
- Fehlende Achswerte behalten ihren aktuellen Wert bei. Wird eine Achse bei der Wiedergabe eines Schritts ausgelassen, sorgt „HARP “ dafür, dass diese Achse an ihrer aktuellen Position verbleibt, ohne dass neue Befehlswerte gesendet werden.
Weitere Informationen zum Aufzeichnen von Makros und deren Dateistruktur finden Sie unter„Makro-Dateiformat“.
Makro „Zurück an die Ausgangsposition“
Wie unter „Konfigurierbare Rückstellposition“beschrieben, können Sie die Konfiguration des Roboters alsStandard-Rückstellpositionspeichern.
Da bei der Ausführung des Makros „Zurück zur Ausgangsposition“ automatischdie Kollisionsvermeidungsfunktionaktiviert wird, berechnet „HARP “ die Bewegungsbahn neu, basierend auf der aktuellen Lage des Roboters, der konfigurierten Ausgangsposition sowie den im Arbeitsraum definierten Hindernissen.
Beim Speichern der Rückstellposition fügt „HARP “ automatisch in das Projekt raw/ Erstellen Sie in diesem Ordner die folgenden Dateien:CG0-HOME.hrpr
In dieser Datei werden die konfigurierten Referenzpositionen gespeichert.
Jedes Mal, wennZurück an den PlatzAuf „宏上“ klickenAbspielenIn diesem Fall generiert der Pfadplaner anhand der gespeicherten Referenzposition eine Kollisionsvermeidungsbahn. Die generierten Planungsbewegungen werden gespeichert als:CG0-HOME-PLANNED.hrpr
Die generierte Planungsbahn kann jedes Mal unterschiedlich ausfallen, abhängig von der aktuellen Lage des Roboters, der Zielposition sowie den im Arbeitsraum definierten Hindernissen.
Daher umfasst das Projekt neben den vom Benutzer aufgezeichneten Bewegungsdateien auch die raw/ Der Ordner kann außerdem die folgenden beiden Dateien enthalten, die sich auf die Rückstellung beziehen:
CG0-HOME.hrpr— Speichert die konfigurierte Ausgangsposition.CG0-HOME-PLANNED.hrpr— Speichert die zuletzt erzeugte Kollisionsvermeidungsbahn zur Rückstellposition.
Beispiel
Nehmen wir zum Beispiel an, Ihr Projekt heißt Haply_Robotik, und befindet sich in Documents/projects Im Inhaltsverzeichnis.
Beim Aufzeichnen eines Makros speichert „HARP “ den aufgezeichneten Inhalt automatisch im Projekt unter raw/ im Ordner. Um auf die aufgezeichneten Makros zuzugreifen, navigieren Sie zu:
/Documents/projects/Haply_Robotics/raw/
In diesem Verzeichnis finden Sie .hrpr Makrodateien im Format .