Makroaufzeichnung
Wenn Sie die Bewegungen eines Roboters aufzeichnen, können Sie Makroserstellen, diespäter wiedergegeben werden können, und diese für sich wiederholende Aufgaben nutzen. Durch die Aufzeichnung ferngesteuerter Bewegungen können Sie dieselben Bewegungsabläufe wiederverwenden, um Teile des Prozesses zu automatisieren.
Da bei der Aufzeichnung das Timing der ursprünglichen Bewegung beibehalten wird, folgt die Wiedergabe derselben Zeitskala wie die aufgezeichnete Sequenz.
Während der Aufzeichnung erfasst HARP Daten von der Folger-Seite. Dazu gehören, sofern verfügbar, die Positionen der Robotergelenke, die Gelenkgeschwindigkeiten, Kraftdaten sowie der Zustand des Greifers.
Da die aufgezeichneten Daten von den Folgegeräten erfasst werden, können Sie diese per Fernsteuerung auf die für die jeweilige Aufgabe am besten geeignete Art und Weise steuern. Dazu gehören:
- Spezielle Steuerung für den Parallelbetrieb
- Positions- und Richtungssteuerung
- Achsenverriegelung
- Bewegungsskalierung
Diese Fernsteuerungseinstellungen wirken sich darauf aus, wie die Bewegung erzeugt wird, und die daraus resultierende Follower-Bewegung wird zur Wiedergabe aufgezeichnet.
Aufnahme starten/beenden
- Klicken Sie in der Befehlsleistejederzeit auf „Aufzeichnung starten“, unabhängig davon, ob die Kupplung eingekuppelt ist oder nicht. Weitere Informationen finden Sie im Befehlszentrum.
- Während der Aufzeichnung erfasst HARP alle Daten der Folgekamera, einschließlich der Abschnitte, in denen keine Bewegung stattfindet.
- Sobald die Aufzeichnung abgeschlossen ist, Aufnahme beendetKlicken Sie auf [], um die Aufzeichnung zu beenden und die Aufnahmedaten zu speichern. Die aufgezeichnete Datei befindet sich im Projekt unter
raw/Die Dateien werden automatisch in diesem Ordner gespeichert. - Um eine aufgezeichnete Bewegung zum Makro-Bedienfeld hinzuzufügen, klicken Sie auf „Makro hinzufügen“. Weitere Informationen finden Sie unter „Makros“.
- Geben Sie im Feld „Makro-Bezeichnung“ einen Namen oder eine Nummer ein. Wenn keine Bezeichnung erforderlich ist, können Sie das Feld leer lassen.
- Datei auswählenKlicken Sie auf und wählen Sie im Projekt die
raw/Wechseln Sie in den Ordner. - Aufgezeichnet
.hrprBitte wählen Sie mindestens eine Datei aus. - Klicken Sie auf „Erstellen“. Das neue Makro wird im Makro -Fenster angezeigt und steht anschließend zur Ausführung bereit.
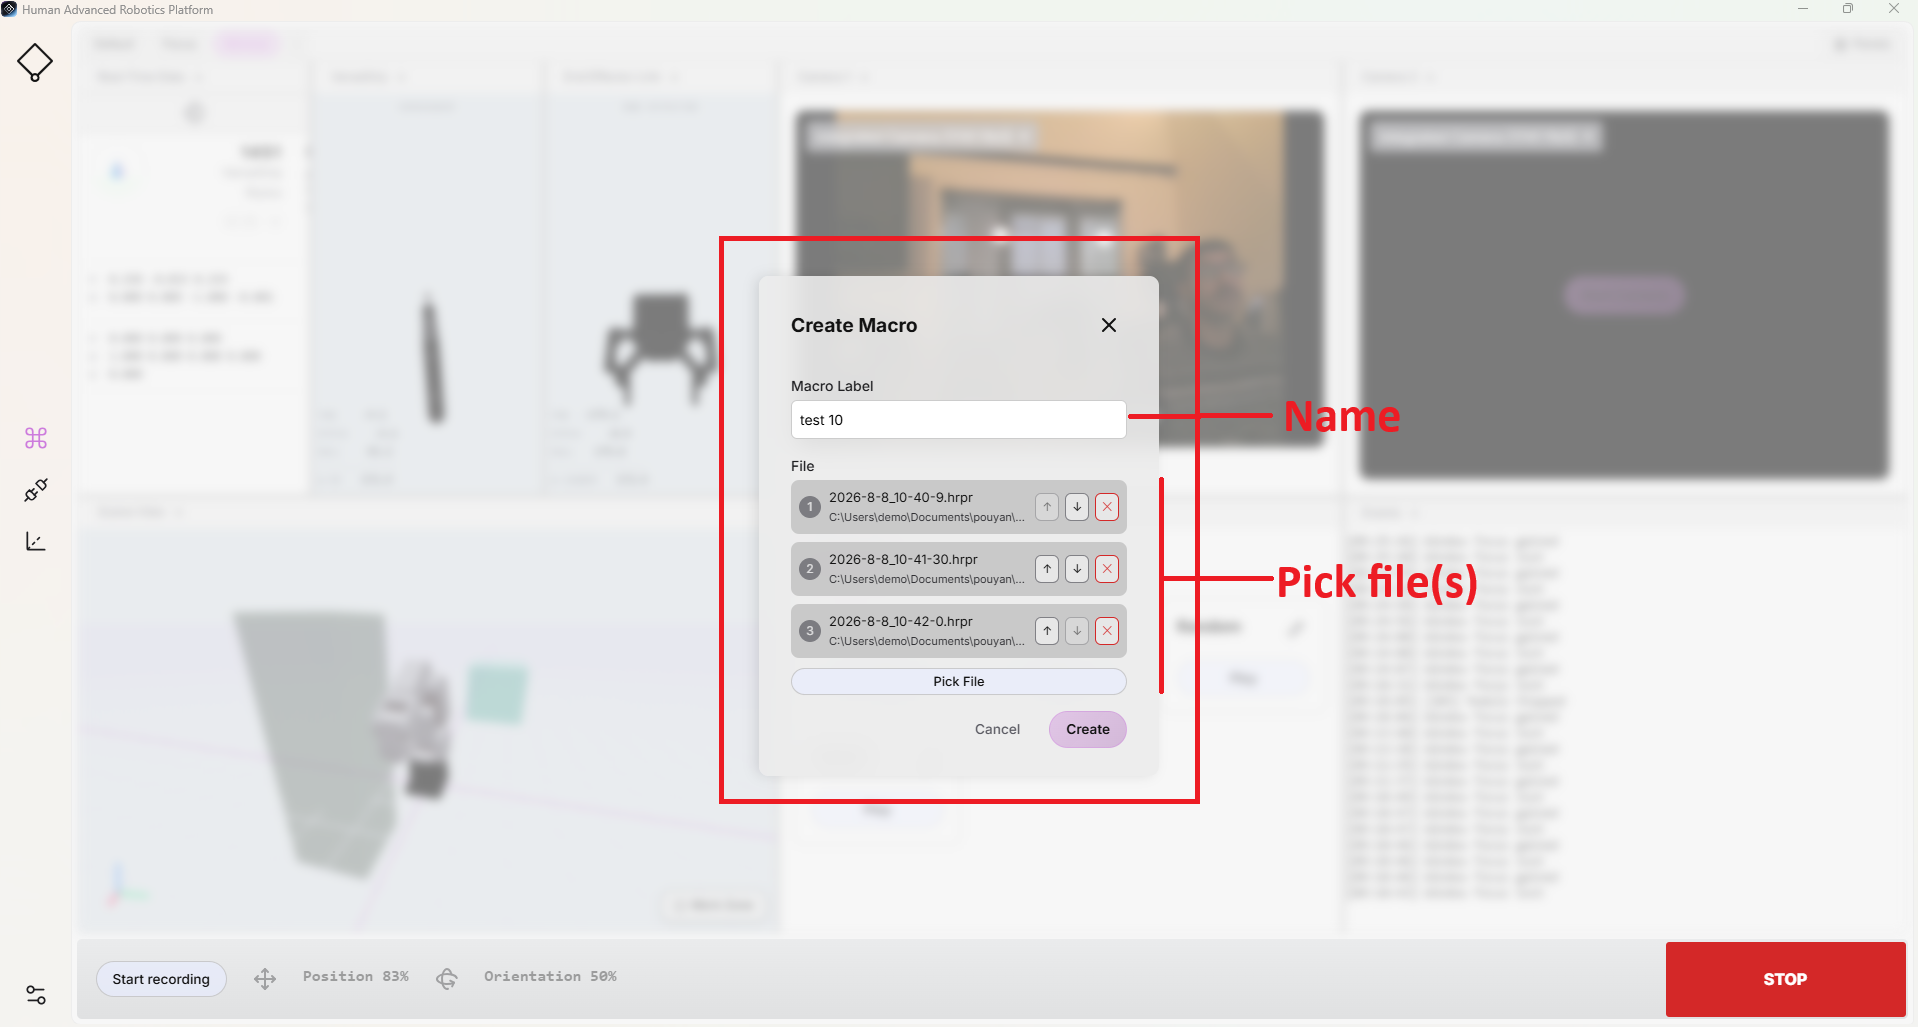
Makro-Sequenz
Um die Aufzeichnung und Automatisierung zu vereinfachen, ermöglicht HARP die Zusammenführung mehrerer aufgezeichneter Bewegungsabläufe zu einem einzigen Makro.
In vielen Anwendungsbereichen ist es unter Umständen nicht praktikabel, den gesamten Prozess in einer einzigen Sitzung aufzuzeichnen. Stattdessen können Sie die Arbeit in kleinere Abschnitte unterteilen, diese aufzeichnen und jeden Abschnitt als eigenständiges Makro speichern. Die so aufgezeichneten Bewegungen lassen sich anschließend zu einem einzigen Makro zusammenfügen.
Während der Wiedergabe wählt HARP entsprechend der festgelegten Reihenfolge der Sequenzen .hrpr Die Aufzeichnungen werden nacheinander ausgeführt.
Da die Aufzeichnung die vom Benutzer ferngesteuerten Handbewegungen enthält, ist es wichtig, unnötige Pausen zwischen den einzelnen Sequenzabschnitten so gering wie möglich zu halten. Wenn die Übergangszeiten zwischen den aufgezeichneten Makros kurz gehalten werden, trägt dies zu flüssigeren und nahtloseren Bewegungen bei der Wiedergabe bei.
Makro bearbeiten
Nachdem Sie ein Makro erstellt haben, können Sie dessen Konfiguration jederzeit bearbeiten. Dazu gehören das Ändern des Makronamens, das Ersetzen der verknüpften Aufzeichnung sowie das Hinzufügen und Entfernen von Bewegungen in der Sequenz.
Um ein Makro zu bearbeiten, klicken Sie im Makro-Fensterauf das Stiftsymbolin der oberen rechten Ecke des entsprechenden Makros.
Erfasste Daten
Aufgezeichnete Makros werden unter folgenden Dateinamen gespeichert:
YYYY-M-D_H-m-s.hrpr
Hier ein Beispiel:
2026-9-7_9-29-32.hrpr
Während einer Aufzeichnungssitzung erfasst HARP mindestens die folgenden Daten auf der Seite der Follower:
- Roboterarm: Position, Gelenkwinkel und Geschwindigkeit
- Endeffektor: Position
Da die Aufzeichnungsdaten in einem vom G-Codeinspirierten Textformat gespeichert werden, können Sie die Bewegungsbahnen bei Bedarf überprüfen und anpassen.
- Um die Wiedergabe anzupassen, können Sie einzelne Zeilen oder Achsenwerte entfernen.
- Fehlende Achsenwerte behalten ihren aktuellen Wert bei. Wird eine Achse während der Wiedergabe übersprungen, behält HARP diese Achse an ihrer aktuellen Position bei, anstatt einen neuen Wert zu befehlen.
Weitere Informationen zu aufgezeichneten Makros und zur Dateistruktur finden Sie unter „Makro-Dateiformat“.
Startseite – Makros
Wie unter „Konfigurierbare Ausgangsposition“beschrieben, können Sie die Roboterkonfiguration als Standard-Ausgangspositionspeichern.
Da die Kollisionsvermeidungsfunktion automatisch aktiviert wird, wenn das „Home“-Makro ausgeführt wird, berechnet HARP die Bewegungsbahn auf der Grundlage der aktuellen Pose des Roboters, der konfigurierten „Home“-Pose und der in der Arbeitsbereichsszene definierten Hindernisse neu.
Sobald die Startpose gespeichert ist, übernimmt HARP die raw/ In diesem Ordner werden automatisch die folgenden Dateien erstellt: CG0-HOME.hrpr
In dieser Datei werden die konfigurierten Ausgangspositionen gespeichert.
Startseite Makro- WiedergebenBei jedem Klick auf [ ] erstellt der Routenplaner anhand der gespeicherten Ausgangsposition eine Bahn, die Kollisionen vermeidet. Die erstellte Bewegungsbahn wird wie folgt gespeichert: CG0-HOME-PLANNED.hrpr
Die geplante Bahn kann sich bei jeder Generierung je nach der aktuellen Pose des Roboters, der Ziel-Home-Pose und den im Arbeitsbereich definierten Hindernissen ändern.
Daher enthält das Projekt neben den vom Benutzer aufgenommenen Motion-Dateien auch raw/ Der Ordner kann die folgenden beiden Dateien enthalten, die sich auf den Startbildschirm beziehen:
CG0-HOME.hrpr— Speichert die festgelegte Startposition.CG0-HOME-PLANNED.hrpr— Speichert die zuletzt erstellte Kollisionsvermeidungsbahn zur Startposition.
Beispiel
Beispielsweise lautet der Projektname Haply_Robotikund Documents/projects Nehmen wir an, es befindet sich in diesem Verzeichnis.
Wenn Sie ein Makro aufzeichnen, speichert HARP die Aufzeichnung im Projekt unter raw/ Es wird automatisch in einem Ordner gespeichert. Um auf das aufgezeichnete Makro zuzugreifen, navigieren Sie bitte zu folgendem Pfad:
/Documents/projects/Haply_Robotics/raw/
In diesem Verzeichnis .hrpr Sie können Makrodateien in diesem Format finden.