Ausschlussbereich
Die Sperrzonenvon HARP definieren virtuelle Sperrbereiche innerhalb des 3D-Arbeitsraums des Roboters. Während der Fernsteuerung wird verhindert, dass der TCPdes Roboters in diese so definierten Bereiche eindringt.
Ausschlussbereiche können verwendet werden, um physische Objekte oder Sperrbereiche innerhalb einer Roboterzelle darzustellen. Beispiele hierfür sind:
- Befestigungselement
- Monitor
- Maschinen in der Nähe
- Arbeitsfläche
- Arbeitsbereich oder Personalbereich
Ausschlussbereiche werden auf der Seite „Workspace“ erstellt und konfiguriert. Dort können Sie die Position der einzelnen Bereiche festlegen und deren Größe so anpassen, dass sie mit den vorgesehenen physischen Bereichen übereinstimmen.
Während die Arbeitsraumbegrenzung dafür sorgt, dass sich der TCP des Roboters innerhalb des definierten Arbeitsvolumens befindet, verhindert der Ausschlussbereich, dass der TCP in bestimmte Bereiche innerhalb dieses Arbeitsraums eindringt.
Wenn sich der Roboter während der Fernsteuerung einem Sperrbereich nähert, schränkt HARP die Bewegung des Roboters ein, sodass er nicht in den Bereich eindringen kann. Bewegt sich der Bediener weiter in Richtung der Grenze, kann der Roboter entlang der Oberfläche des Sperrbereichs fahren, wobei Inverse3wird haptisches Feedback bereitgestellt, sodass der Bediener das virtuelle Hindernis wahrnehmen kann.
Die Prüfung des Ausschlussbereichs erfolgt nicht anhand des gesamten Roboterarms, sondern anhand des TCPdes Roboters. Aus diesem Grund sollten Sie bei der Definition des Ausschlussbereichs berücksichtigen, einen angemessenen Freiraum um physische Objekte herum vorzusehen.
Der Ausschlussbereich muss den tatsächlichen Arbeitsbereich genau abbilden. Da die Position des Ausschlussbereichs anhand des Koordinatensystems des Roboters und des Arbeitsbereichs definiert wird, können eine falsche Roboterposition, eine fehlerhafte Anordnung des Bereichs oder falsche Abmessungen dazu führen, dass die virtuelle Szene nicht mit der realen Umgebung übereinstimmt.
Überprüfen Sie den Sicherheitsbereich vor der Inbetriebnahme stets im verlangsamten Betriebszustand.
Ausschlussbereiche festlegen
Ausschlussbereiche sind virtuelle Objekte, die dem Arbeitsbereich hinzugefügt werden können, um zu verhindern, dass der TCPdes Roboters in den Bereich eindringt, den ein reales physisches Objekt einnimmt.
Derzeit werden in HARP zwei Arten von Ausschlussbereichen unterstützt:
- Würfel
- Sphäre
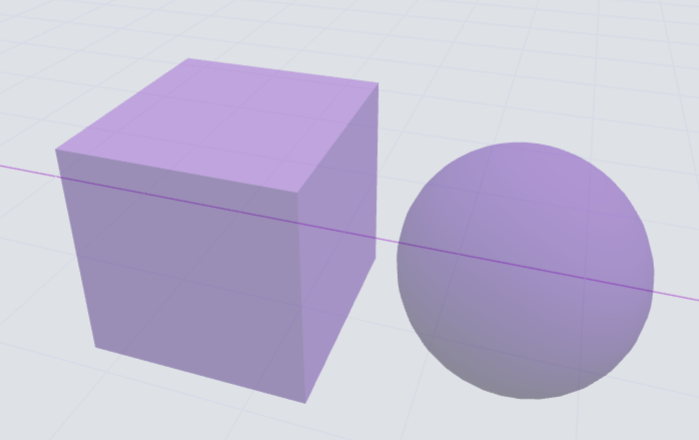
So fügen Sie einen Ausschlussbereich hinzu:
- Arbeitsbereich In der unteren linken Ecke der Seite Würfel oder Sphäre Klicken Sie auf das Symbol.
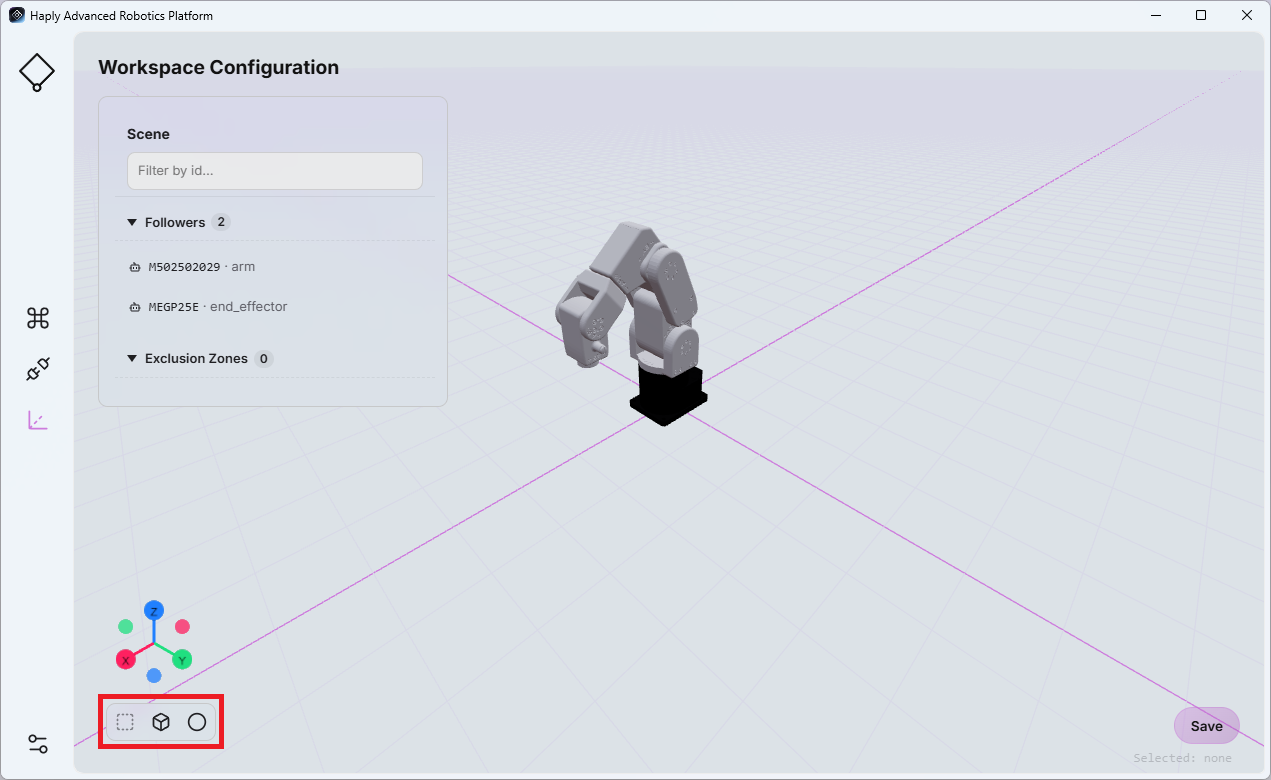
- Der neu erstellte Ausschlussbereich wird in der Objektliste angezeigt.
- Wenn Sie einen Ausschlussbereich auswählen, werden auf der rechten Seite der Seite die konfigurierbaren Eigenschaften angezeigt.
Die verfügbaren Parameter hängen von der gewählten Geometrie ab:
- Würfel: Position, Breite, Tiefe und Höhe (in Metern)
- Kugel: Position und Radius (in Metern)
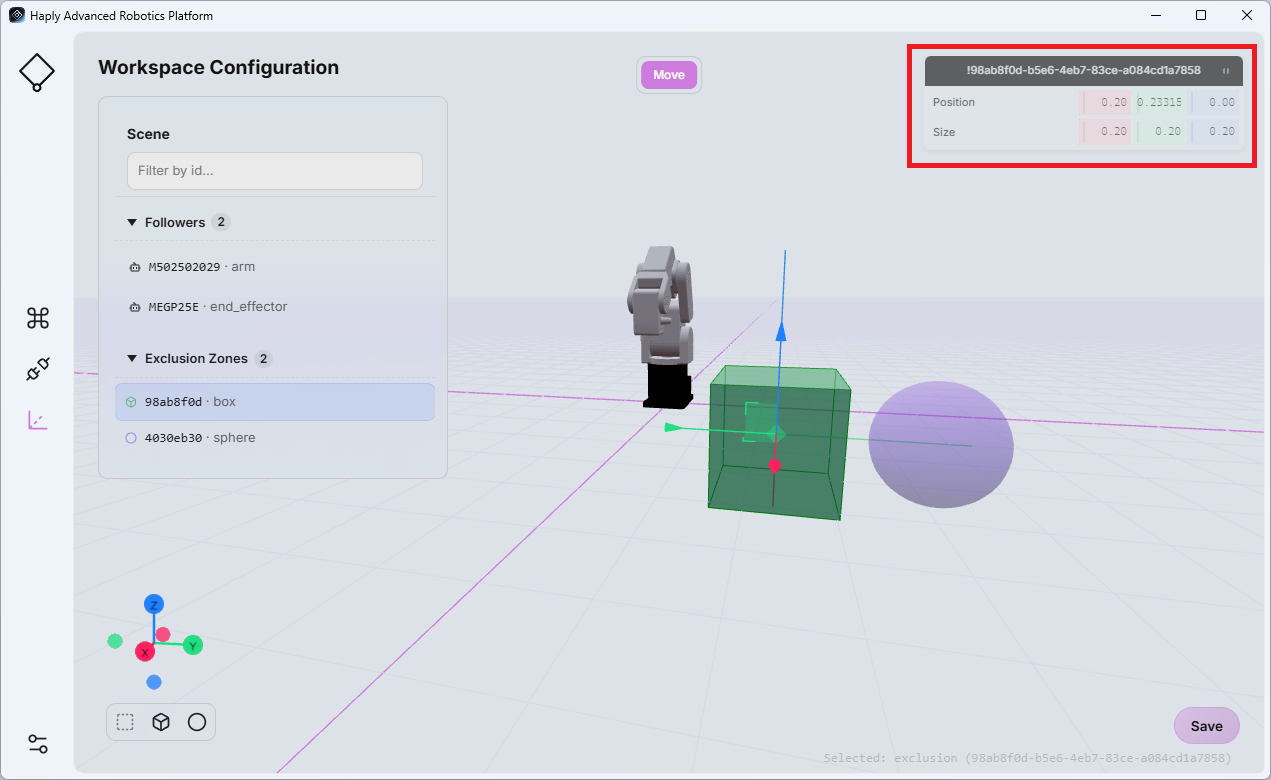
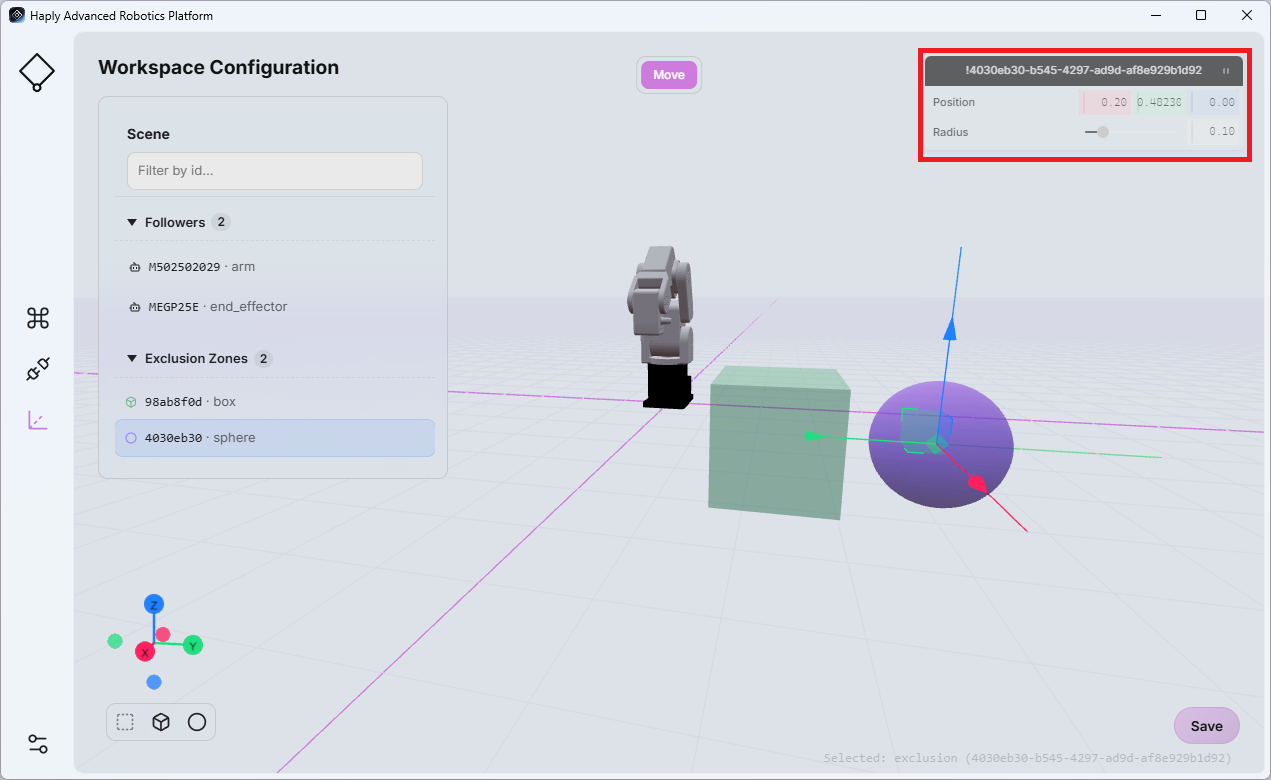
Passen Sie den Wert je nach Bedarf an, um das betreffende physische Objekt oder den Sperrbereich darzustellen.
Um Ihre Änderungen zu speichern, klicken Sie bitte auf „Speichern“, bevor Sie die Seite verlassen.
Die Arbeitsbereichskonfiguration ist direkt mit der Szenenansichtim Command Center-Fenster verknüpft (weitere Informationen finden Sie unter „Szenenansicht“ ). Alle an der Arbeitsbereichskonfiguration vorgenommenen Änderungen werden in der Szenenansicht übernommen.
Wiedergabekonflikt
Während der Wiedergabe der aufgezeichneten Roboterbewegungen vergleicht HARP die geplanten Bahnen des Endeffektors mit den im aktuellen Arbeitsbereich definierten Ausschlussbereichen.
aufgezeichnet .hrpr Dies ist besonders wichtig, wenn Dateien zwischen Projekten oder Benutzern ausgetauscht werden. Denn die Konfiguration des Arbeitsbereichs kann sich von der Umgebung unterscheiden, in der die Aktion ursprünglich aufgezeichnet wurde.
Vor und während der Wiedergabe liest HARP die Bewegungsdatei vorab ein, um zu prüfen, ob die bevorstehende Bahn des Endeffektors sich mit den definierten Ausschlussbereichen überschneidet.
Fall 1 – Konflikt vor Beginn der Wiedergabe:
Wenn HARP feststellt, dass der Weg zwischen der aktuellen Position des Roboters und dem Startpunkt der aufgezeichneten Bewegung einen Ausschlussbereich kreuzt, wird die Wiedergabe nicht gestartet. Es wird eine Fehlermeldung angezeigt, dass der erforderliche Weg durch einen Ausschlussbereich blockiert ist.
Fall 2 – Konflikt während der Wiedergabe:
Wenn HARP feststellt, dass ein bevorstehender Abschnitt der aufgezeichneten Bahn mit einem Ausschlussbereich kollidiert, während die Wiedergabe bereits läuft, wird die Wiedergabe angehalten und es wird eine Fehlermeldung angezeigt, dass der Ausschlussbereich die aufgezeichnete Bahn blockiert.
Die Überprüfung auf Wiedergabekonflikte basiert derzeit auf den im Arbeitsbereich „ HARP “ konfigurierten Ausschlussbereichen. Vergewissern Sie sich vor der Ausführung aufgezeichneter Vorgänge stets, dass der virtuelle Arbeitsbereich die tatsächliche Umgebung korrekt widerspiegelt.