Kommandozentrale
Der Befehlsbildschirm ist der primäre Arbeitsbereich von HARP während der Fernsteuerung. Dieser Bildschirm enthält verschiedene Bereiche für Echtzeitdaten von Leader und Follower, Systemprotokolle, Überwachung, Bewegungssteuerung sowie Aufzeichnungs- und Wiedergabefunktionen.
Die Hauptoberfläche von HARP nutzt ein Layout mit andockbaren Fenstern. Die Fenster lassen sich per Drag & Drop neu anordnen, sodass Sie einen Arbeitsbereich gestalten können, der Ihrem bevorzugten Arbeitsablauf entspricht.
Wenn Sie das Projekt speichern, wird auch das aktuelle Panel-Layout gespeichert. Außerdem können Sie benutzerdefinierte Panel-Profile erstellen und speichern, um je nach Aufgabe oder Betriebsmodus unterschiedliche Oberflächenlayouts zu verwenden.
Die folgende Abbildung zeigt die wichtigsten Bereiche des Befehlsfensters. Die einzelnen Bereiche werden in den folgenden Unterabschnitten näher erläutert.
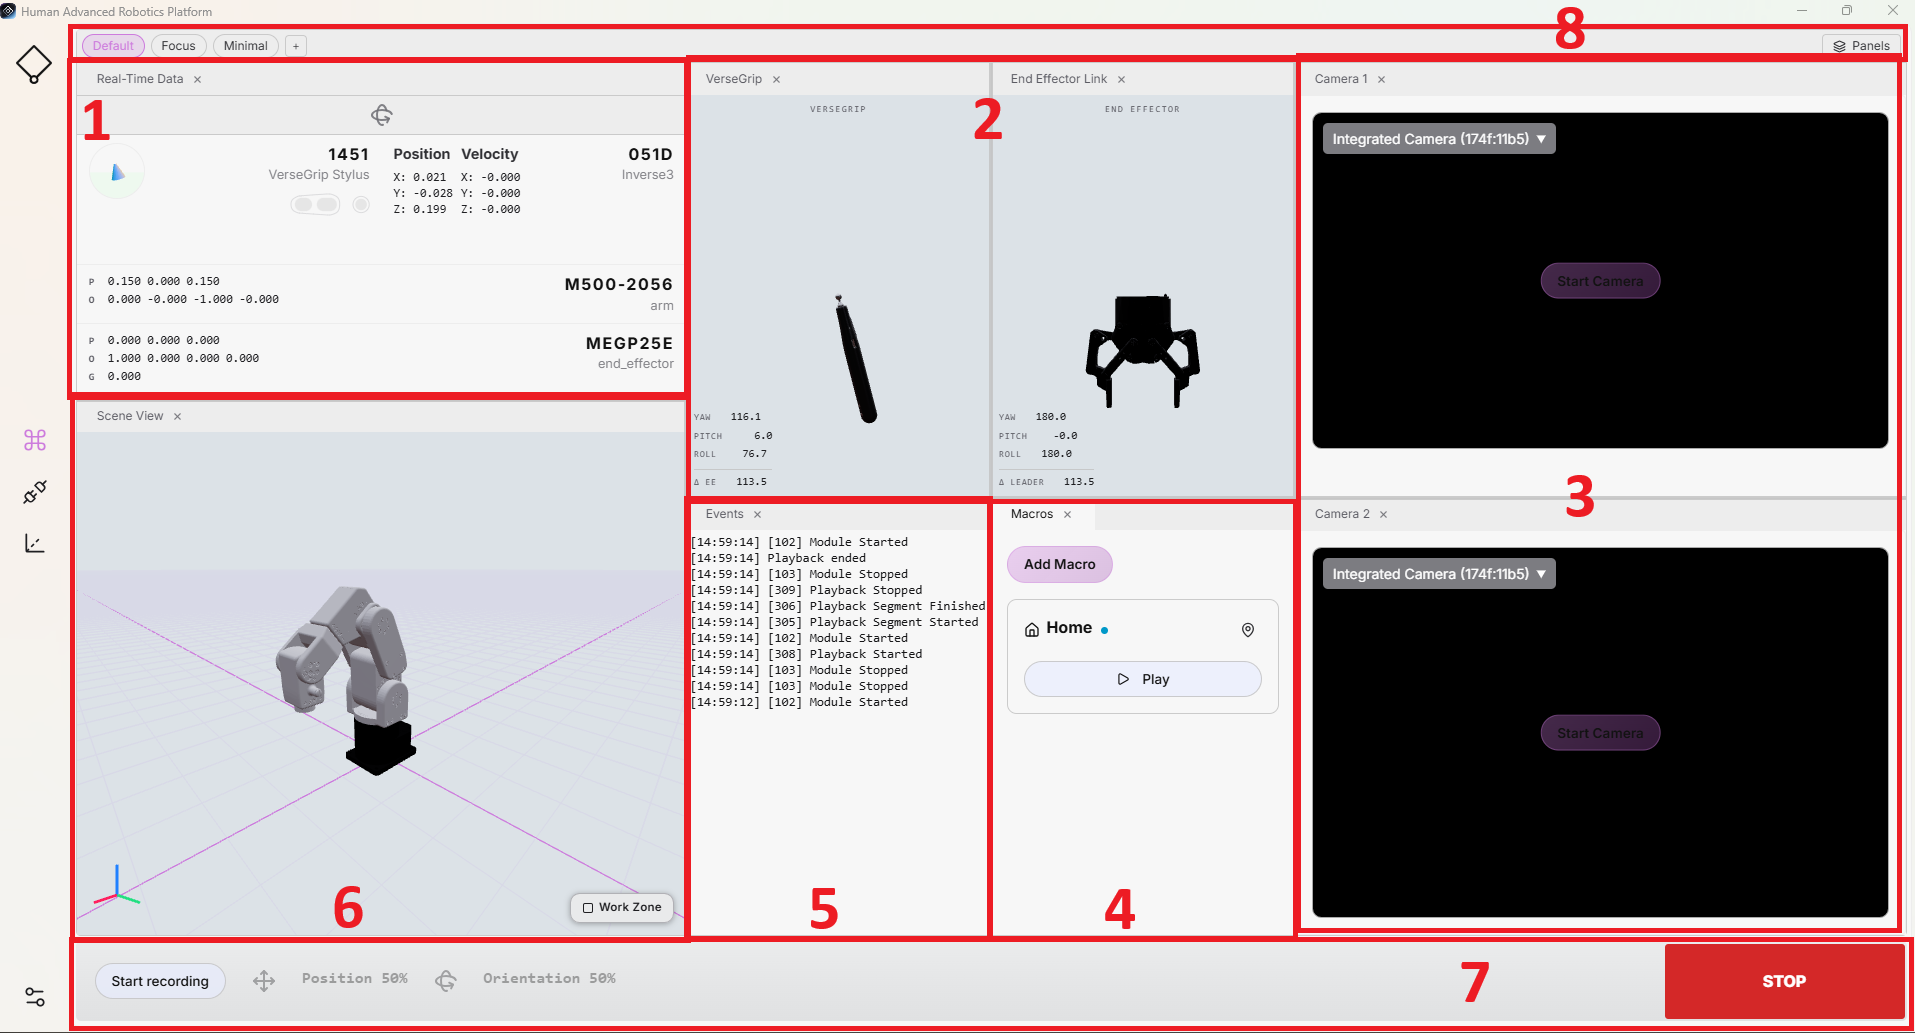
1. Echtzeitdaten
Dieses Panel zeigt Echtzeitdaten der Leader- und Follower-Geräte an. Dazu gehören die Position und der Akkustatus von VerseGrip oder Ruko, die TCP-Position des Roboterarms sowie der angeschlossene Greifer.
Dieses Bedienfeld ermöglicht den kontinuierlichen Zugriff auf die wichtigsten Fernsteuerungsdaten und Statusinformationen des Führungs- und des Folgegeräts. Außerdem wird angezeigt, ob die Richtungssteuerungaktiviert ist und ob die Kupplungderzeit in Betrieb ist.
2. VerseGrip/Ruko und End-Effektor-Verbindungen
Diese beiden Anzeigen zeigen eine 3D-Visualisierung der VerseGrip- oder Ruko-Position sowie den Status der Richtungssteuerung des Follower-Endeffektors an.
Um auch auf unterschiedlichen Folgergeräten eine einheitliche Visualisierung zu gewährleisten, wird die Richtungssteuerung mithilfe eines universellen Greifermodells dargestellt. Bei Aktivierung der Richtungssteuerung ändert sich die Farbe der Visualisierung, um den aktuellen Status deutlich anzuzeigen.
Mithilfe der Leader-Visualisierung lässt sich zudem die Kalibrierung des Geräts überprüfen, indem die angezeigten Leader-Bewegungen mit den entsprechenden Roboterbewegungen verglichen werden.
3. Kamera
Der Benutzer kann zu Überwachungszwecken bis zu zwei Kamerastreams aktivieren.
Dieses Bedienfeld unterstützt sowohl externe USB-Kamerasals auch RTSP-Kamerastreams. Jede Kamera kann während des Betriebs jederzeit aktiviert oder deaktiviert werden.
Je nach Bedarf können Sie den Videostream spiegeln oder drehen, um die Kameraansicht anzupassen. Der Stream lässt sich auch in ein separates Fenster auslagern, sodass Sie das Fenster maximieren oder auf einem anderen Monitor anzeigen können.
4. Makros
In diesem Fenster werden alle verfügbaren Makros angezeigt. Jedes Makro kann eine einzelne Aufzeichnung oder eine Aufzeichnungssequenz enthalten und direkt im Befehlsfenster wiedergegeben werden.
Sie können dem Projekt eine unbegrenzte Anzahl von Makros hinzufügen. Der Aufzeichnungsprozess wird unter Punkt 7. in der Befehlsleistebeschrieben. Um die aufgezeichnete Abfolge auszuführen, klicken Sie auf die Wiedergabetaste des Makros.
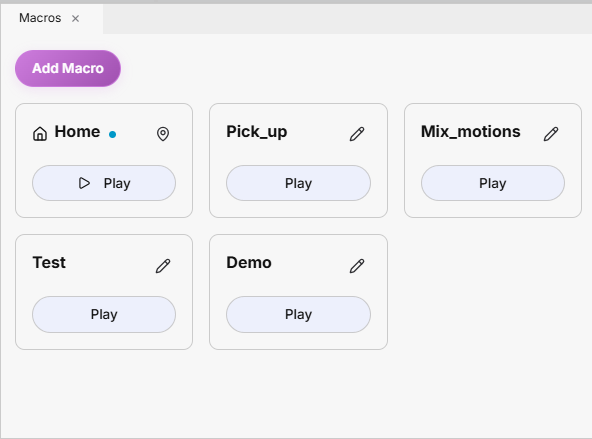
Folgende Makroaktionen stehen zur Verfügung:
- Klicken Sie auf das Makro, um es zu bearbeiten oder zu löschen. Beim Bearbeiten können Sie den Namen ändern oder die zugehörige Aufzeichnung ersetzen.
- Klicken Sie auf „Makro hinzufügen“, um eine neue Makro-Schaltfläche zu erstellen. Das Makro wird zusammen mit dem Projekt gespeichert und steht beim nächsten Öffnen des Projekts zur Verfügung.
- Wenn Sie auf die Wiedergabetaste des Makros klicken, wird vor der Ausführung ein Bestätigungsfenster angezeigt, das dabei hilft, unbeabsichtigte Roboterbewegungen zu verhindern.
Der Arbeitsablauf für die Aufzeichnung und Wiedergabe wird im Abschnitt „Aufzeichnung und Wiedergabe“ausführlich beschrieben.
Konfigurierbare Ausgangsposition
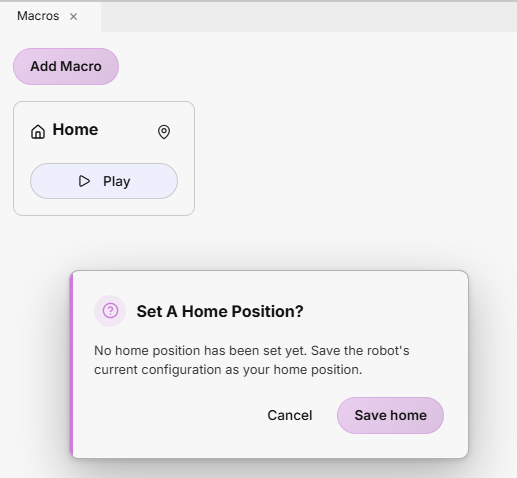
Standardmäßig enthält das Makro- Fenster ein Makro mit dem Namen „Startseite“. Dieses Makro ist zunächst leer und kann konfiguriert werden.
Um die Ausgangsposition zu definieren, bewegen Sie den Roboter per Fernsteuerung an die gewünschte Position oder in die in den Roboterparameternbeschriebene Standard-Ausgangsposition. Wählen Sie eine Position, die für die Anwendung und den Arbeitsbereich geeignet und sicher ist.
Wenn Sie zum ersten Mal auf „Home-Makro abspielen“klicken, wird ein Dialogfeld angezeigt, in dem Sie aufgefordert werden, die Home-Position festzulegen. Wenn Sie auf „Home speichern“klicken, wird die aktuelle Position des Roboters als Home-Position für die spätere Verwendung gespeichert.
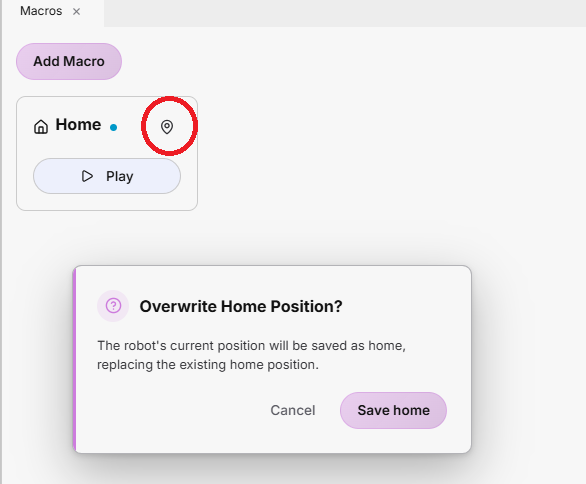
Wenn Sie die Ausgangsposition später ändern möchten, klicken Sie auf das Symbol oben rechts im Makro und überschreiben Sie die bestehende Konfiguration mit der neuen Roboterposition.
Kollisionsvermeidung
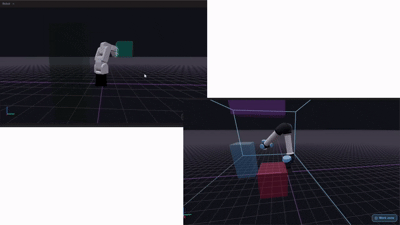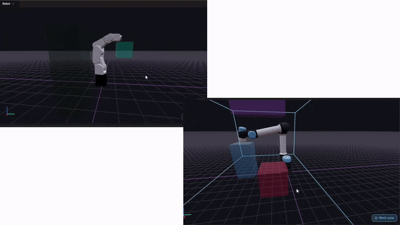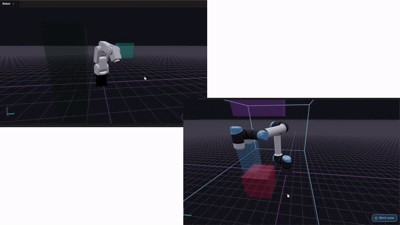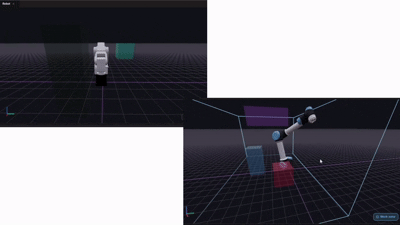
Um eine sicherere Bewegung beim Anfahren dervoreingestellten Ausgangspositionzu gewährleisten, verfügt HARP über einen automatischen Kollisionsvermeidungs-Wegplaner, der die im Arbeitsbereich definierten Ausschlussbereiche berücksichtigt.
Wenn der Benutzer das „Home“-Makro aktiviert, berechnet HARP einen Weg von der aktuellen Position des Roboters zur konfigurierten „Home“-Position, wobei definierte Ausschlussbereiche umgangen werden. Der berechnete Bewegungsweg wird anschließend zur Ausführung an den Roboter übertragen.
Jedes Mal, wenn das Home- Makro aktiviert wird, wird die Bahn neu berechnet. Auf diese Weise kann HARP Änderungen an der Arbeitsbereichskonfiguration berücksichtigen und auf der Grundlage der aktuellen Position des Roboters sowie der neuesten Szenendefinition eine neue Kollisionsvermeidungsbahn erstellen.
5. Veranstaltungen
Dieses Panel bietet eine Übersicht über die Aktivitäten der Sitzungen, Systemereignisse und Warnmeldungen. Die Ereignisse sind prägnant und aussagekräftig gestaltet, sodass der Benutzer wichtige Änderungen im laufenden Betrieb schnell erkennen kann.
Dieses Ereignis ist unabhängig von den detaillierten Laufzeitprotokollen. Falls Sie Hilfe bei der Fehlerbehebung benötigen oder detailliertere Diagnoseinformationen benötigen, wenden Sie sich bitte an HARP . Die Laufzeitprotokolle finden Sie unter folgendem Pfad: C:\Users\<username>\AppData\Local\HARP\logs
6. Szenenansicht
Dieses Fenster bietet eine 3D-Visualisierung des Arbeitsbereichs, einschließlich Roboter, Arbeitsbereichsgrenzen sowie definierter Kollisions- oder Ausschlussbereiche.
Wenn Sie eine Arbeitsbereichsszene wie im Abschnitt „Arbeitsbereich“beschrieben erstellen, werden die konfigurierten Objekte und Begrenzungen ebenfalls in diesem Fenster angezeigt. Diese Visualisierung ist direkt mit der aktuellen Arbeitsbereichskonfiguration verknüpft.
Standardmäßig werden der Roboter und die konfigurierten Kollisionsobjekte angezeigt. Die Visualisierung des Arbeitsbereichs kann über die Schaltfläche unten rechts im Fenster ein- oder ausgeblendet werden.
In der unteren linken Ecke des Fensters wird das Referenzkoordinatensystem angezeigt:
- Rot: X-Achse
- Zusammenfassung: Y-Achse
- Blau: Z-Achse
7. Befehlsleiste
Über die Befehlsleistehaben Sie schnellen Zugriff auf wichtige Fernsteuerungsfunktionen wie Bewegungsskalierung, Achsenverriegelung, Bewegungsaufzeichnung, Sitzungsanhalten und Zurücksetzen.
- Stopp: Der große rote Knopf rechts neben der Befehlsleiste stoppt sofort die aktive Fernsteuerung und alle bewegungsbezogenen Interaktionen.
Durch Drücken der Esc -Taste auf der Tastatur wird die Pause ebenfallsaktiviert.
-
Skalierung: Legt fest, wie weit sich der Follower relativ zum Leader bewegt. Der Skalierungswert kann mithilfe des Schiebereglers angepasst werden.
- 100 %: Der Führende bewegt sich 5 cm → Der Folgende bewegt sich 5 cm
- 50 %: Der Führende bewegt sich 5 cm → Der Folgende bewegt sich 2,5 cm
Die Skalierung der Verschiebung und die Skalierung der Ausrichtung können jeweils unabhängig voneinander angepasst werden.

Wenn Sie einen neuen Roboter oder ein neues Werkzeug zum ersten Mal in Betrieb nehmen, beginnen Sie mit einem niedrigen Bewegungsumfang und erhöhen Sie den Wert schrittweise, sobald Sie sich mit dem System vertraut gemacht haben.
-
Achsenarretierung: Während der Fernsteuerung können einzelne Translations- oder Rotationsachsen des Roboters arretiert werden.
- Drücken Sie die Taste X, Y oder Z, um die entsprechende Translationsachse zu sperren oder die Sperre aufzuheben.
- Drücken Sie die Tasten „Umschalt + X“, „Umschalt + Y“ oder „Umschalt + Z“, um die jeweilige Drehachse zu sperren oder die Sperre aufzuheben.

- Aufnahme starten: Die Erfassung der Follower-Bewegungsdaten wird mit einer Frequenz von 100 Hz gestartet. Sobald die Aufzeichnung abgeschlossen ist, Aufnahme beendetKlicken Sie auf [], um den Vorgang zu stoppen und die aufgezeichnete Bewegung in das Projekt zu
raw/wird im Ordner gespeichert. Die aufgezeichnete Bewegung wird.hrprEs wird als Datei gespeichert.

- Sperrung aller Achsen bei Fokusverlust: Aus Sicherheitsgründen kann HARP alle Roboterachsen automatisch sperren, wenn das Fenster „ HARP “ den Fokus des Betriebssystems verliert. Verliert das Fenster den Fokus, während die Fernsteuerung aktiv ist, wird die Bewegungssteuerung angehalten, und die Fernsteuerung bleibt deaktiviert, bis die erforderlichen Bedingungen wiederhergestellt sind.

8. Profil der Diskussionsteilnehmer
Der Standardbefehlsbildschirm verwendet das Standardlayout und zeigt den gesamten konfigurierten Panel-Satz an.
HARP enthält außerdem die folgenden vordefinierten Layouts:
- Fokus: Es wird nur die Visualisierung des Roboter-Arbeitsbereichs angezeigt.
- Minimal: Der Arbeitsbereich des Roboters und das Ereignisfenster werden gemeinsam angezeigt.
Sie können auch auf die Schaltfläche „+“ klicken und einen Namen für das neue Layout eingeben, um ein benutzerdefiniertes Layout zu erstellen.