Roboter-Posen
Standardmäßig wird der Roboter am Ursprung des Arbeitsraums **(0, 0, 0)** positioniert. Bevor Sie mit der Fernsteuerung beginnen, passen Sie die Roboterposition so an, dass der virtuelle Arbeitsraum mit der tatsächlichen Umgebung übereinstimmt.
Das Ziel besteht darin, dass die Bewegungen des Führenden intuitiv auf die Bewegungen des Folgenden reagieren. Wenn der Benutzer beispielsweise das Eingabegerät nach links bewegt, muss sich auch der Roboter nach links bewegen. Ebenso muss sich der Roboter nach oben bewegen, wenn das Eingabegerät nach oben bewegt wird.
So legen Sie eine Roboterpose fest:
- Öffnen Sie die Seite „Workspace“ in HARP.
- Suchen Sie das Feld „Workspace Configuration“ auf der linken Seite.
- Wählen Sie in der Objektliste auf der linken Seite den verbundenen Roboter aus.
- Nutzen Sie das Feld „Roboter-Konfiguration“ auf der rechten Seite, um Folgendes anzupassen:
- Position (X, Y, Z): Legt die Position des Roboterfußes im Arbeitsraum in Metern fest.
- Drehung: Stellt die Ausrichtung der Roboterbasis in Grad ein.
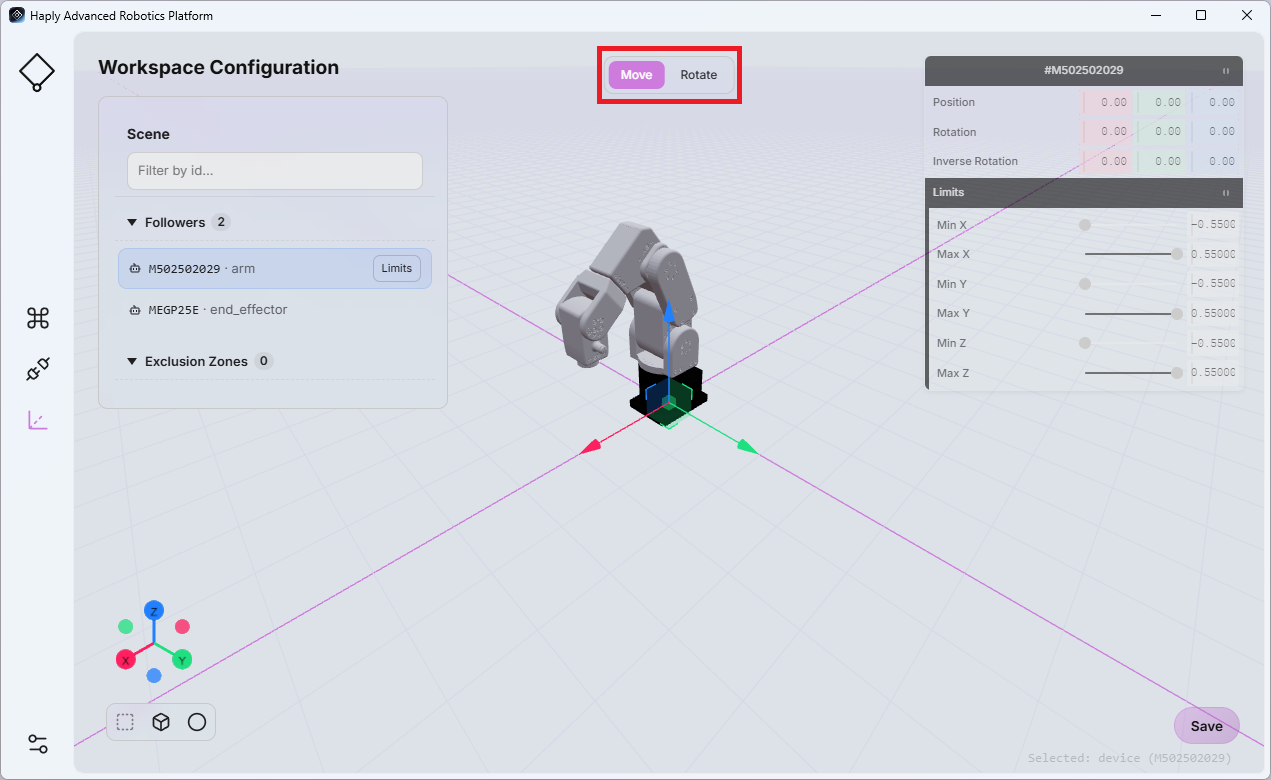
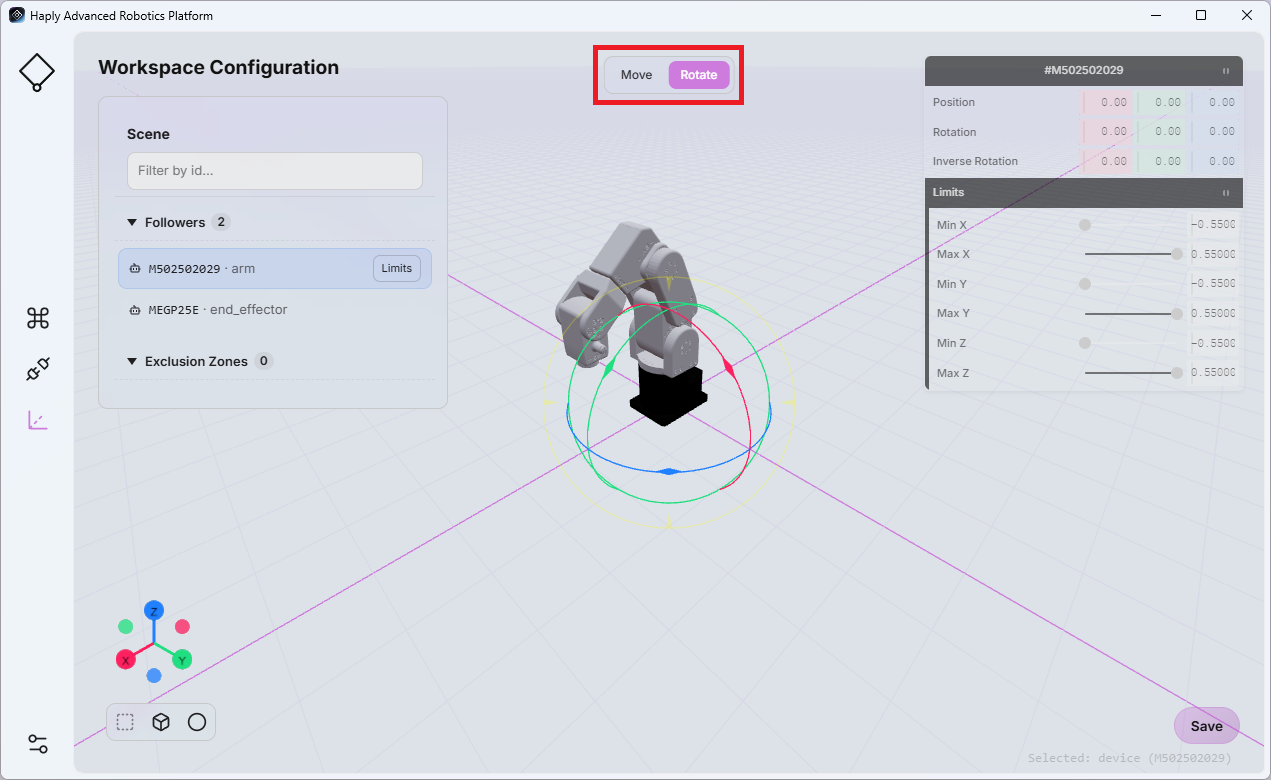
Mit dieser Einstellung lassen sich die verschiedenen Positionierungen und Ausrichtungen des Roboters innerhalb des tatsächlichen Arbeitsraums darstellen.
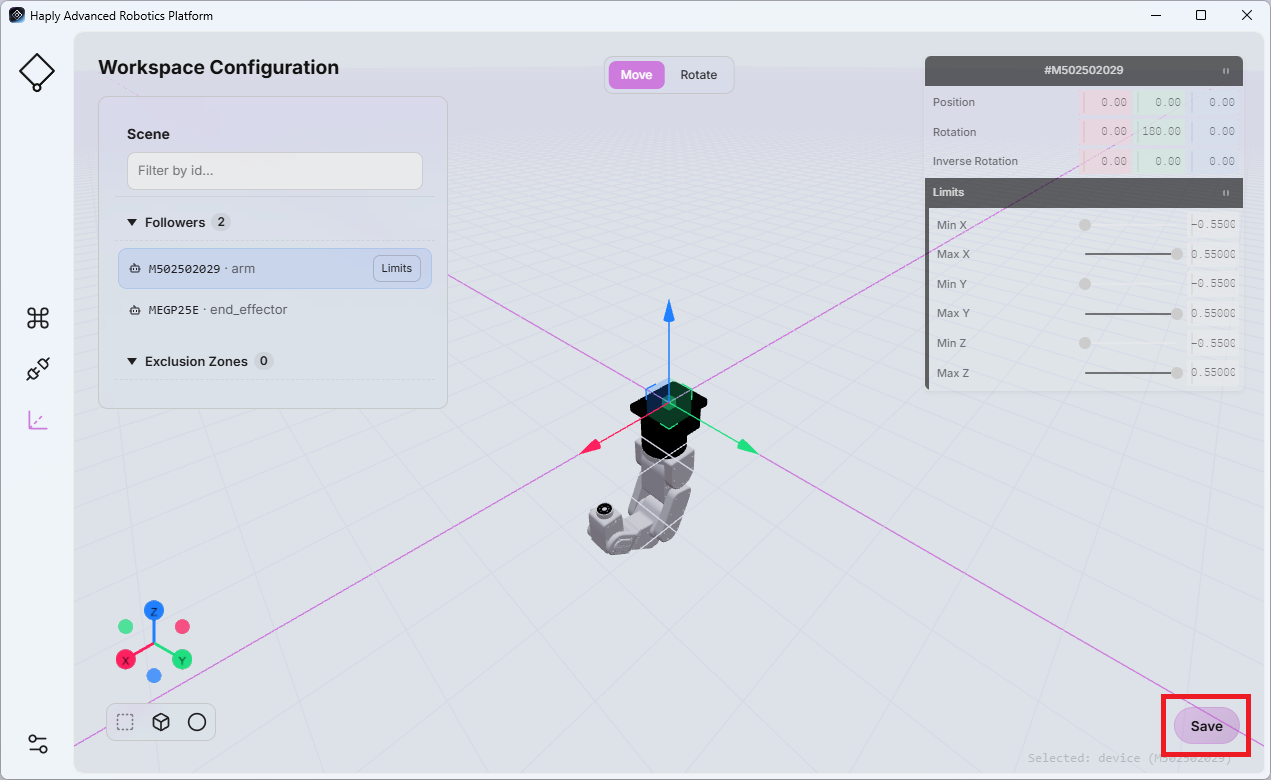
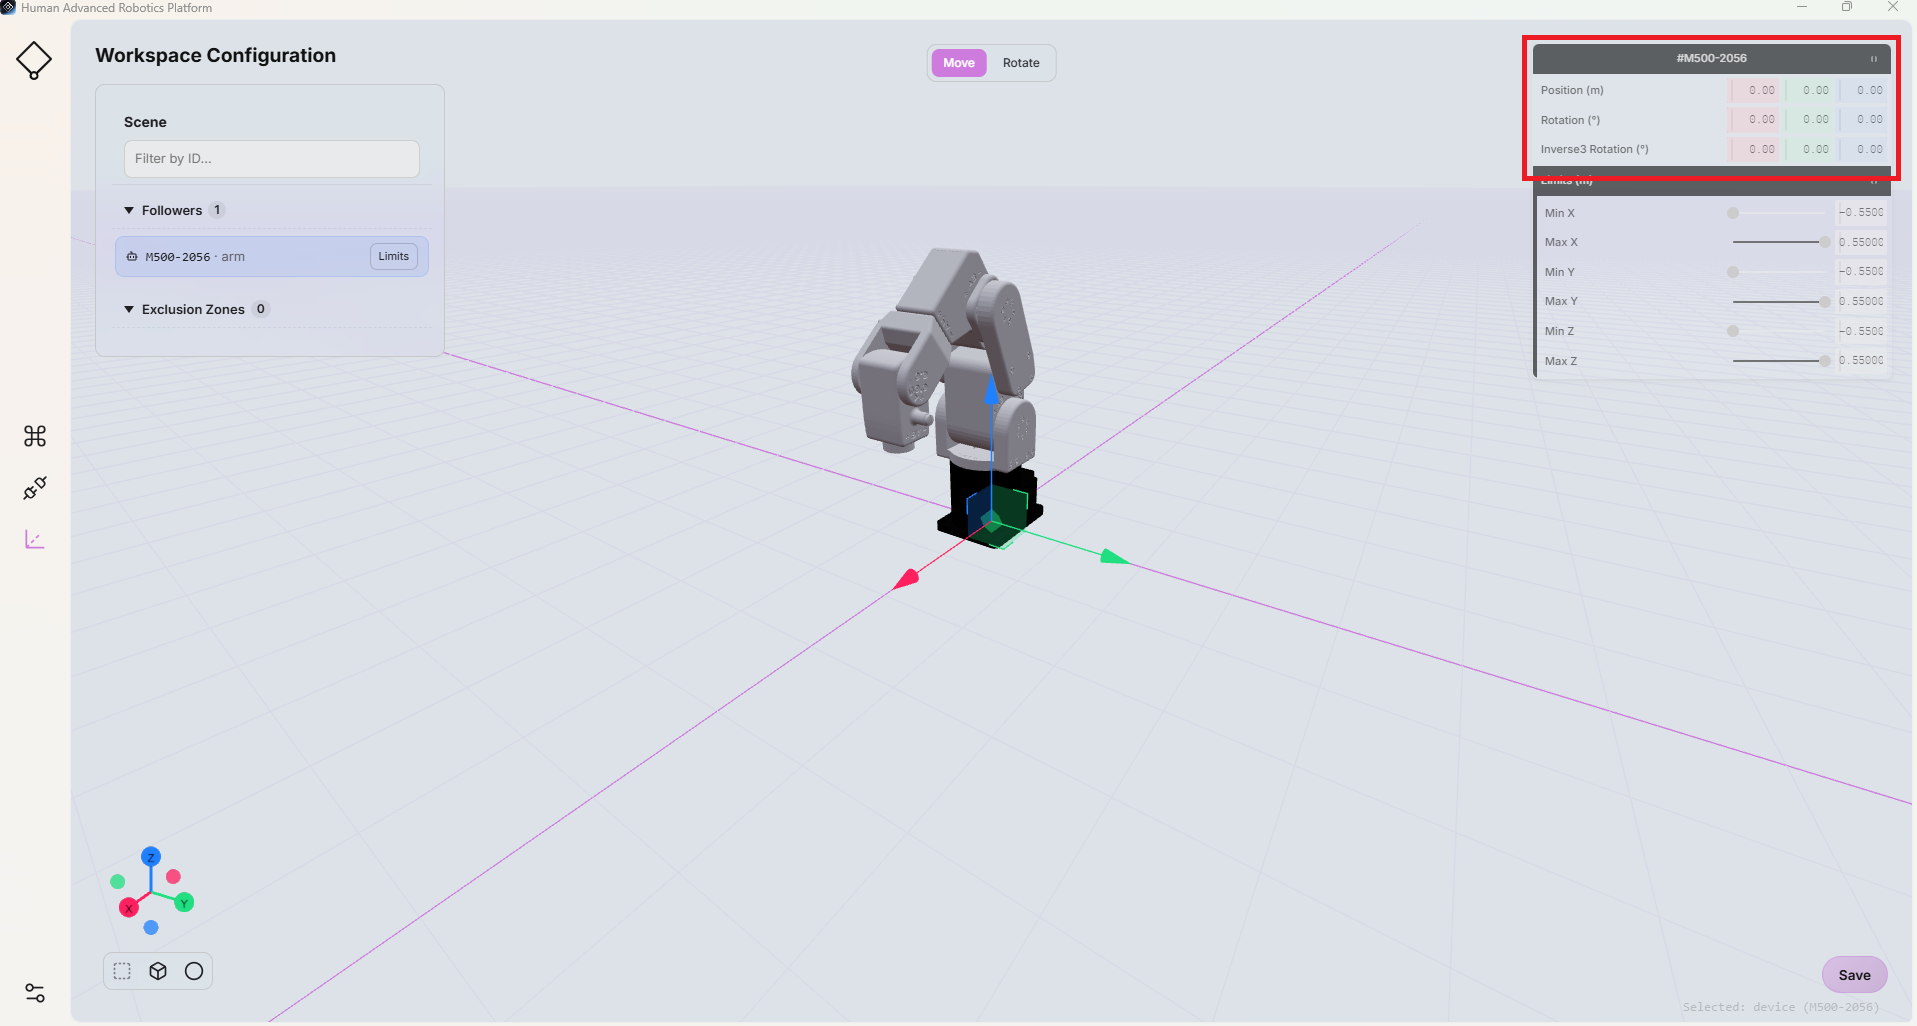
Außerdem können Sie durch Anpassen des Werts im Feld „Inverse3 Rotation“ Inverse3die Ausrichtung festlegen. Dieser Wert wird in Grad angegeben.
Um die aktualisierte Konfiguration zu speichern, klicken Sie bitte auf „Speichern“, bevor Sie die Seite verlassen.