Die Haltung des Roboters
Standardmäßig wird der Roboter am Ursprung des Arbeitsraums (0, 0, 0) positioniert. Bevor Sie mit der Fernsteuerung beginnen, stellen Sie bitte die Lage des Roboters so ein, dass der virtuelle Arbeitsraum mit der physikalischen Anordnung übereinstimmt.
Das Ziel besteht darin, dass die Bewegungen des Führenden intuitiv mit denen des Folgenden korrespondieren. Wenn der Benutzer beispielsweise das Eingabegerät nach links bewegt, muss sich der Roboter ebenfalls nach links bewegen. Ebenso muss eine Bewegung des Eingabegeräts nach oben mit einer Bewegung des Roboters nach oben korrespondieren.
Um die Haltung des Roboters einzustellen, gehen Sie wie folgt vor:
- HARP Öffnen Sie die Seite „Workspace “.
- Suchen Sie das Feld „Workspace Configuration“ auf der linken Seite.
- Wählen Sie aus der Objektliste auf der linken Seite den angeschlossenen Roboter aus.
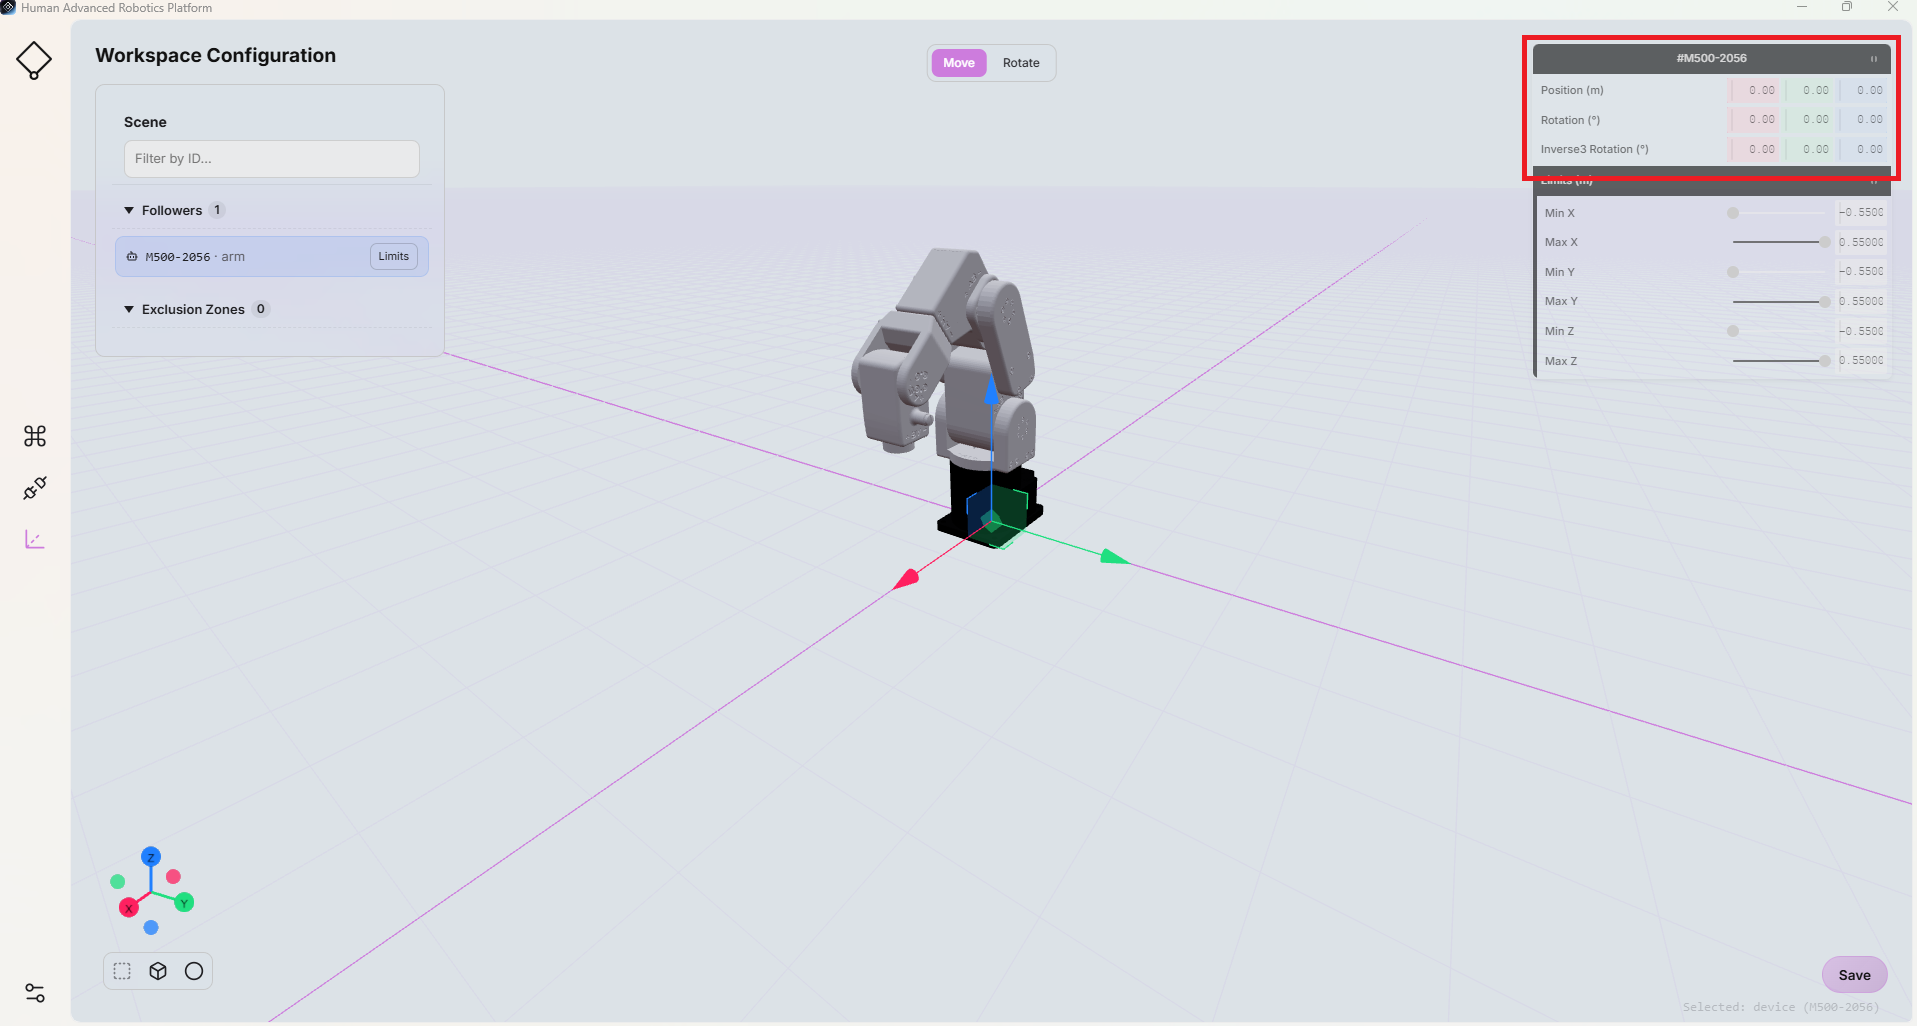
- Passen Sie mithilfe des Feldes „Roboterkonfiguration“ auf der rechten Seite die folgenden Punkte an:
- Position (X, Y, Z): Hiermit wird die Position der Roboterbasis im Arbeitsbereich in Metern festgelegt.
- Drehung: Hiermit wird die Ausrichtung der Roboterbasis in Grad eingestellt.
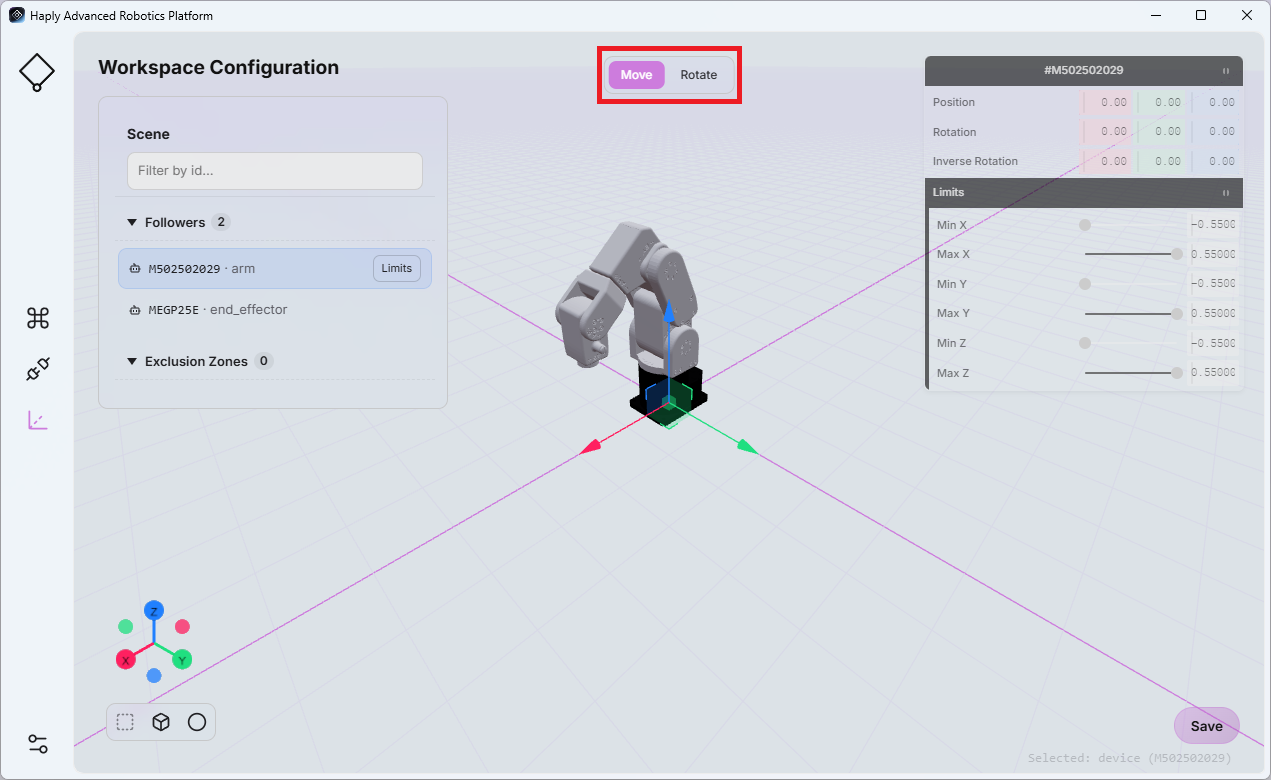
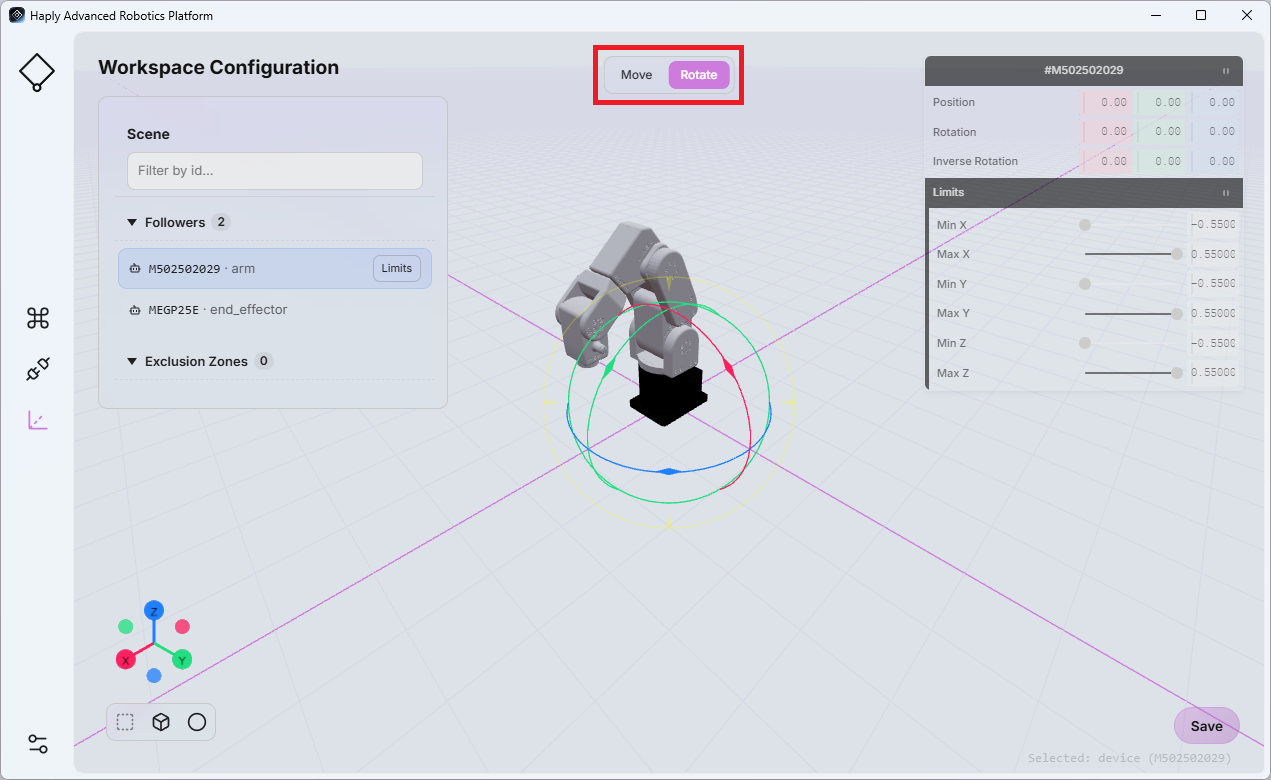
Mit diesen Einstellungen lassen sich innerhalb des physikalischen Arbeitsraums unterschiedliche Montagepositionen und Ausrichtungen des Roboters darstellen.
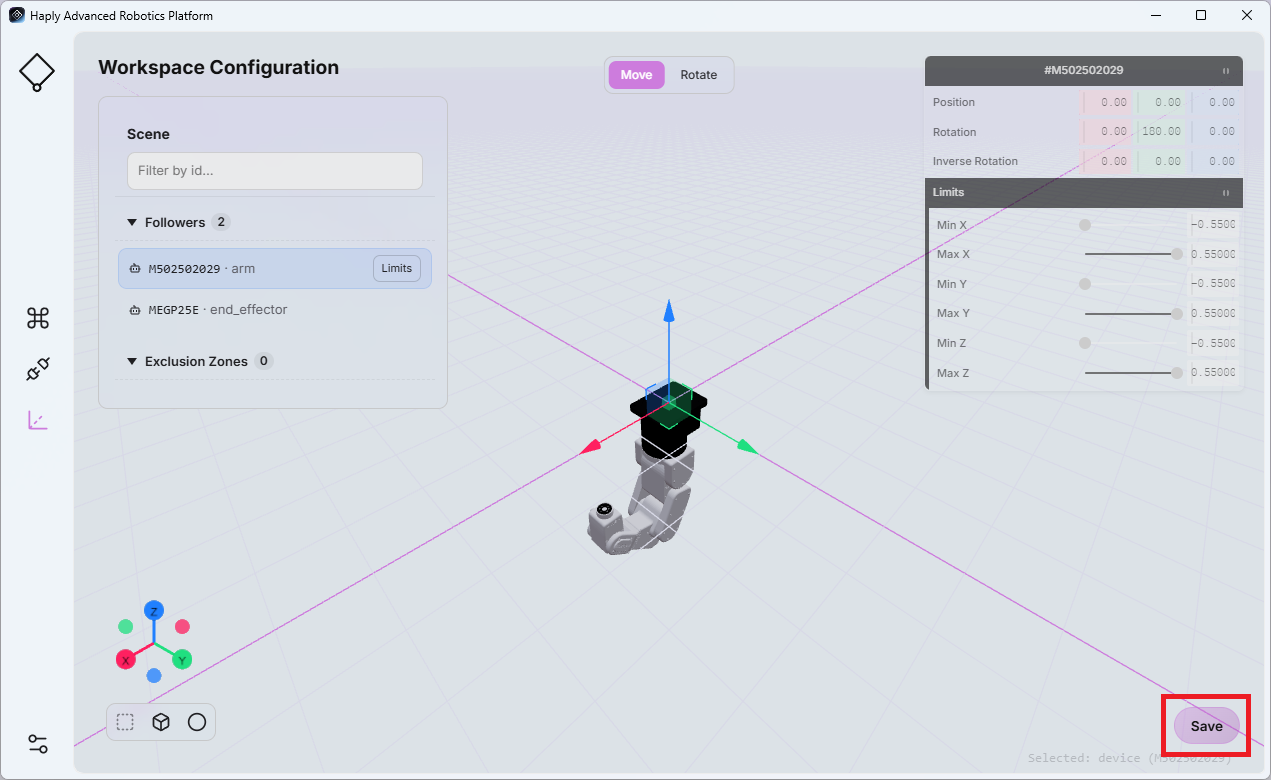
AußerdemInverse3 kann die Ausrichtung auch durch Anpassen der Werte im Feld„Inverse3 Rotation“ festgelegt werden. Diese Werte werden in Grad angegeben.
Bitte klicken Sie auf „Speichern“, bevor Sie die Seite verlassen, um die aktualisierte Konfiguration zu speichern.