Roboterhaltung
Standardmäßig befindet sich der Roboter am Ursprung des Arbeitsraums (0, 0, 0). Konfigurieren Sie vor Beginn der Teleoperation die Roboterposition so, dass der virtuelle Arbeitsraum mit der physikalischen Anordnung übereinstimmt.
Das Ziel besteht darin, sicherzustellen, dass die Bewegung des Führenden intuitiv mit der Bewegung des Folgenden korrespondiert. Wenn der Benutzer beispielsweise das Eingabegerät nach links bewegt, sollte sich der Roboter ebenfalls nach links bewegen. Ebenso sollte eine Aufwärtsbewegung des Eingabegeräts einer Aufwärtsbewegung des Roboters entsprechen.
So konfigurieren Sie die Roboterposition:
- Öffnen Sie die Seite „Workspace“ unter HARP.
- Suchen Sie links das Feld „Arbeitsbereichskonfiguration “.
- Wählen Sie den verbundenen Roboter aus der Objektliste auf der linken Seite aus.
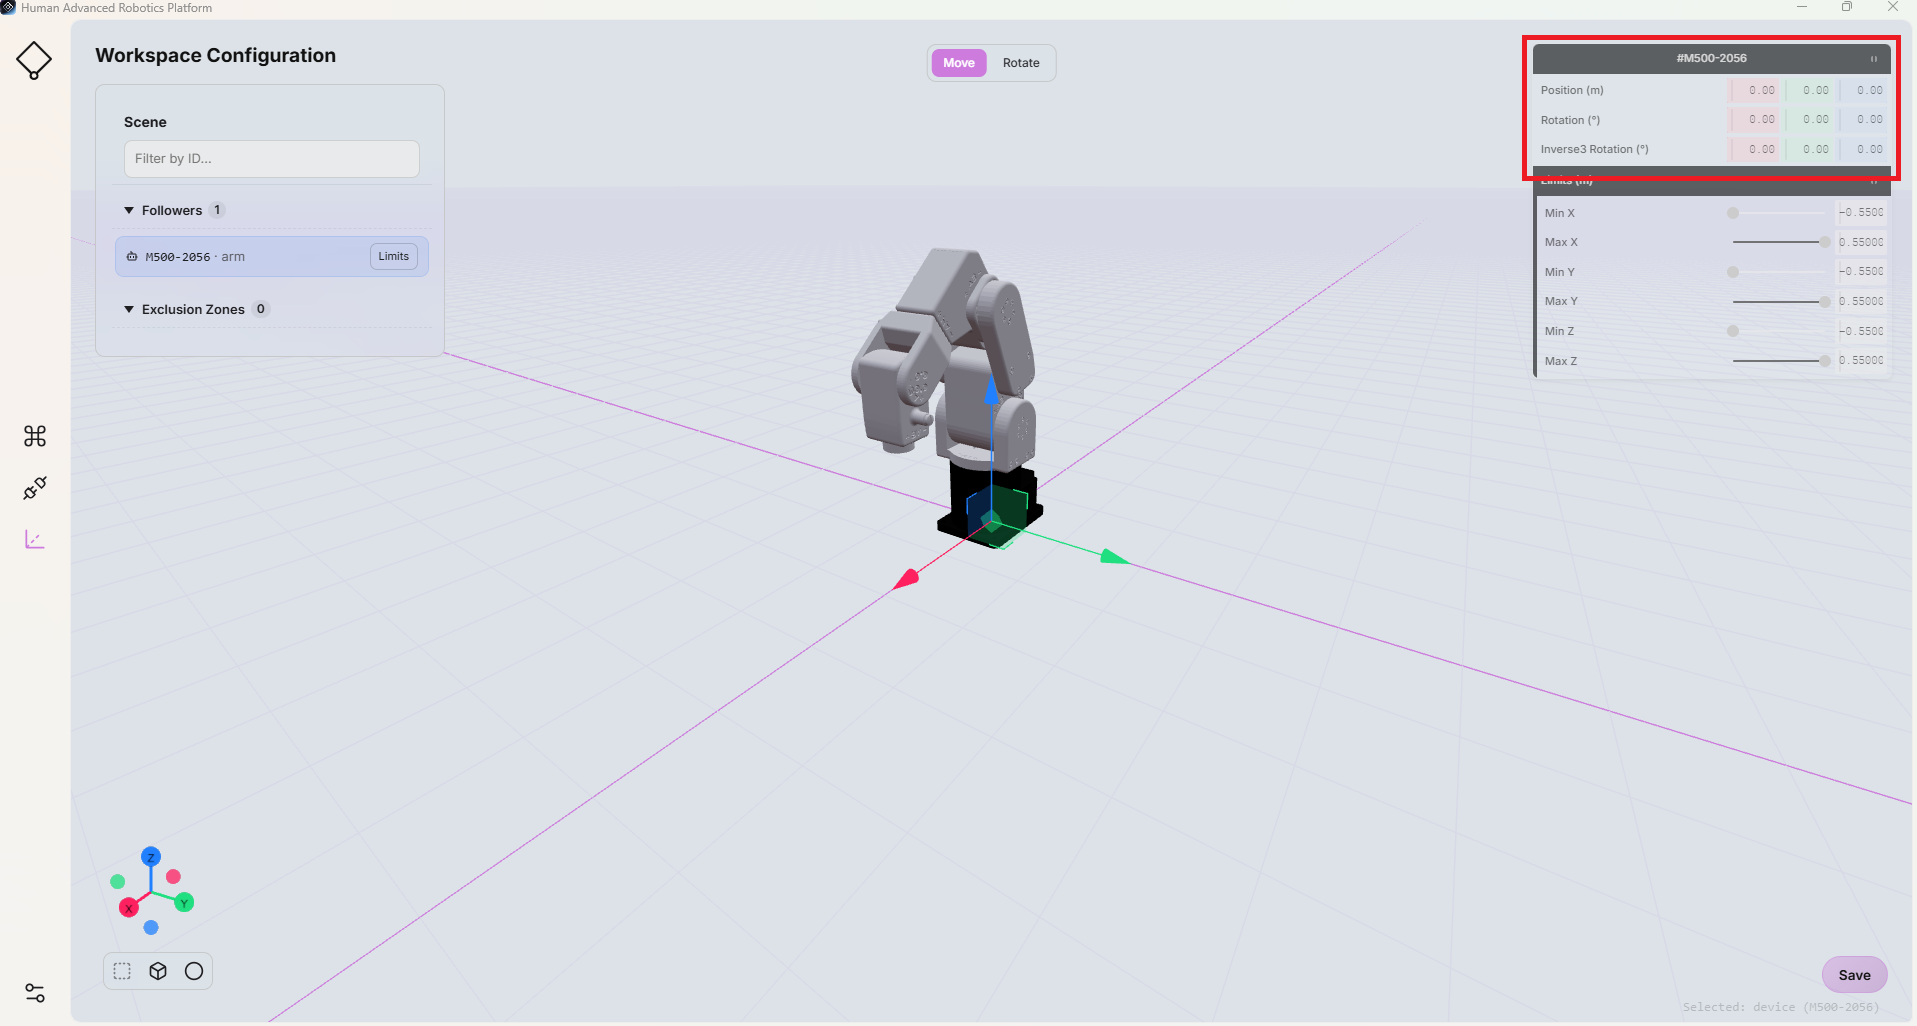
- Verwenden Sie die Felder zur Roboterkonfiguration auf der rechten Seite, um folgende Einstellungen anzupassen:
- Position (X, Y, Z): Legt die Ausgangsposition des Roboters im Arbeitsbereich in Metern fest.
- Drehung: Legt die Ausrichtung der Roboterbasis in Grad fest.
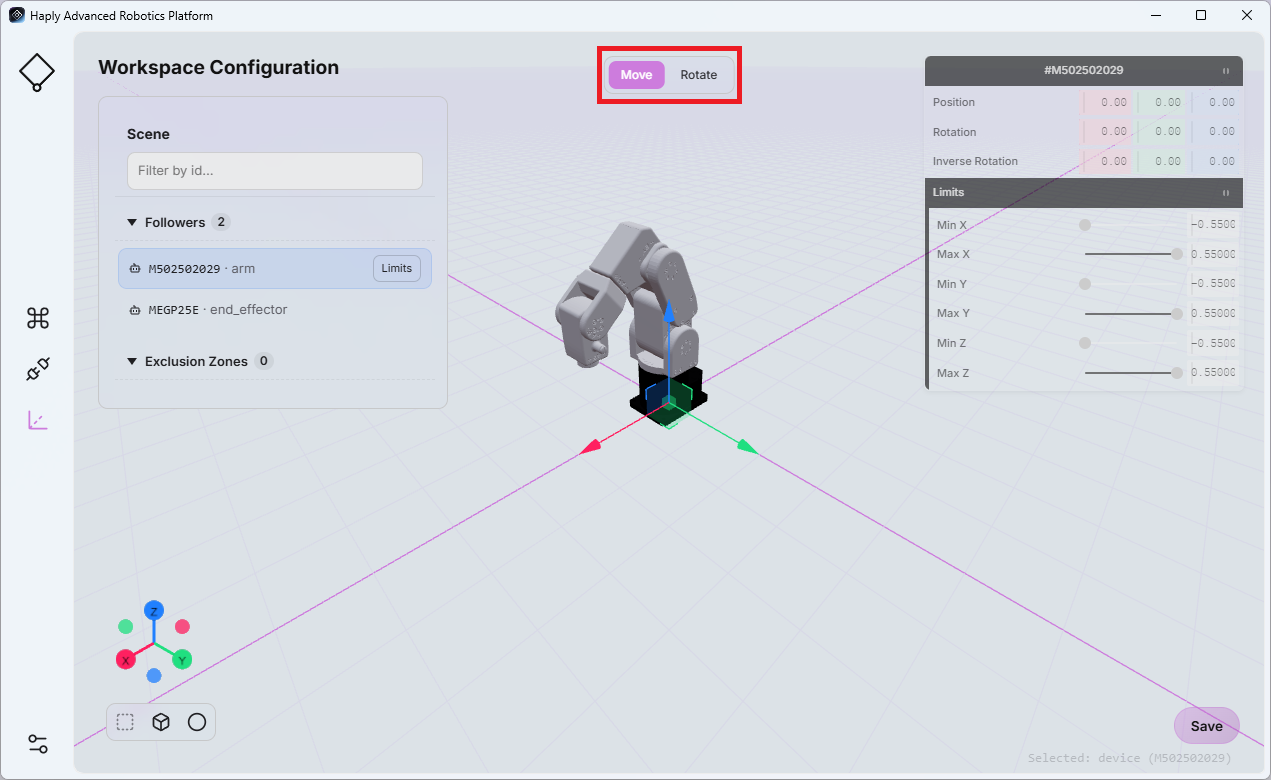
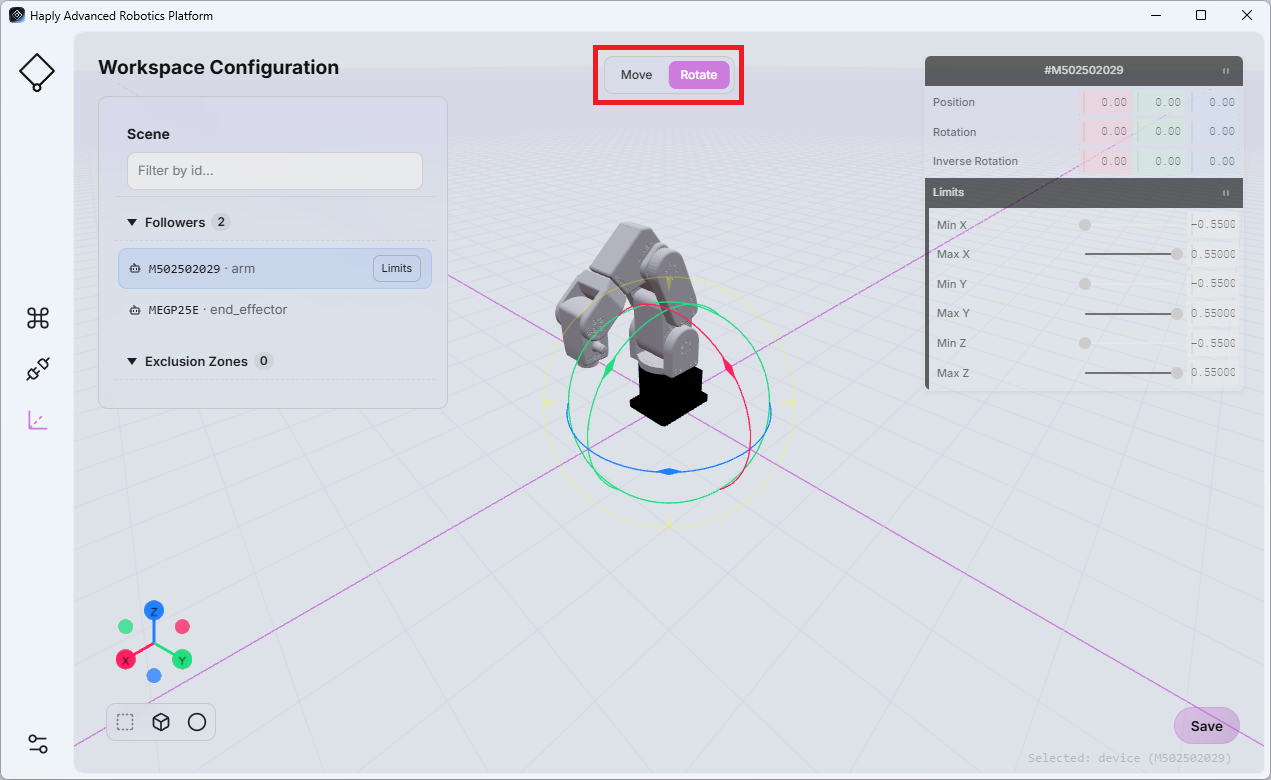
Mit diesen Einstellungen lassen sich verschiedene Montagepositionen und Ausrichtungen des Roboters innerhalb des physikalischen Arbeitsraums darstellen.
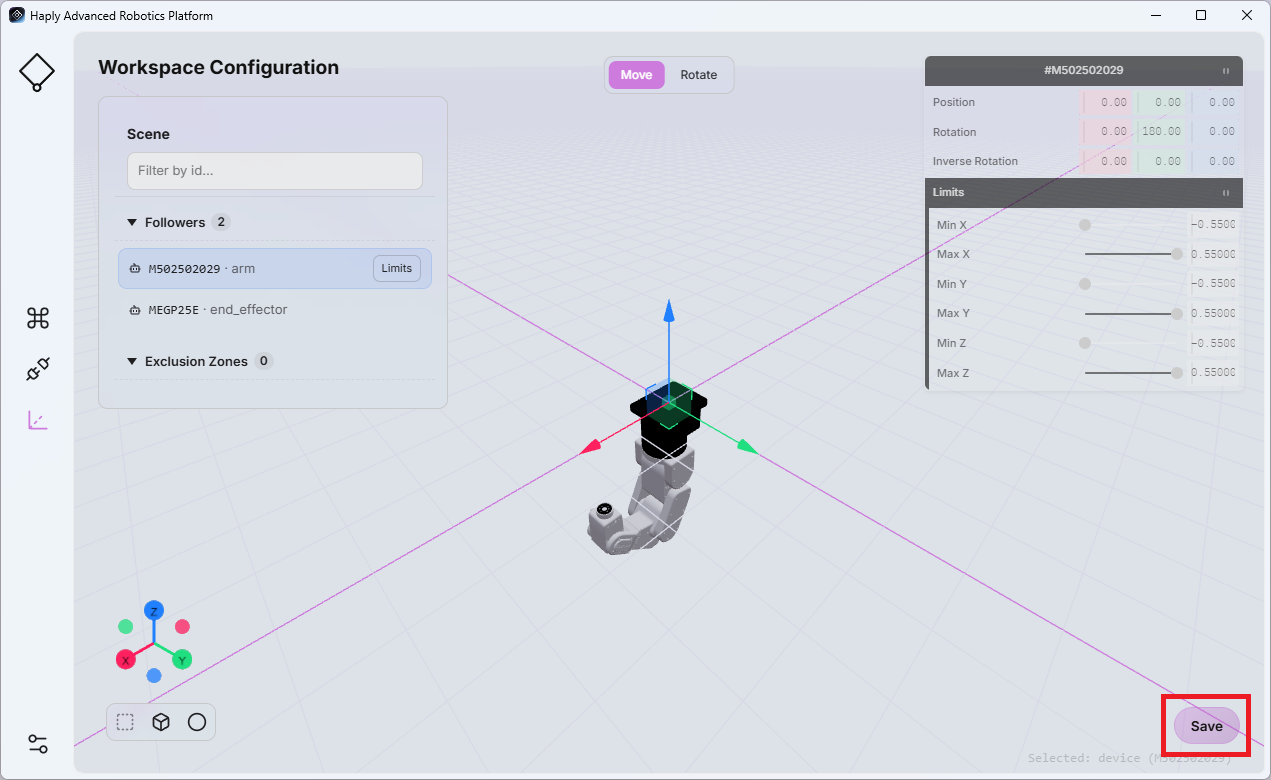
Sie können die Ausrichtung des Inverse3 durch Anpassen der Werte in den Feldern „Inverse3 “ und „Rotation “. Diese Werte werden in Grad angegeben.
Klicken Sie auf „Speichern“, bevor Sie die Seite verlassen, um die aktualisierte Konfiguration zu speichern.