Inverse3 Parameter
Wenn Sie auf die Schaltfläche „Optionen“ für das Haply Inverse3, stehen zwei gerätespezifische Einstellungen unabhängig von den angeschlossenen Folger-Geräten zur Verfügung.
Diese Einstellungen werden über den Dienst „ Haply “ bereitgestellt und können je nach Bedarf aktiviert, deaktiviert oder angepasst werden.
Bubble-Navigation
Mit der „Bubble Navigation“ können Sie den Folgeroboter über einen Arbeitsbereich bewegen, der größer ist als die physische Reichweite des Inverse3 , ohne die Kupplung wiederholt betätigen zu müssen.
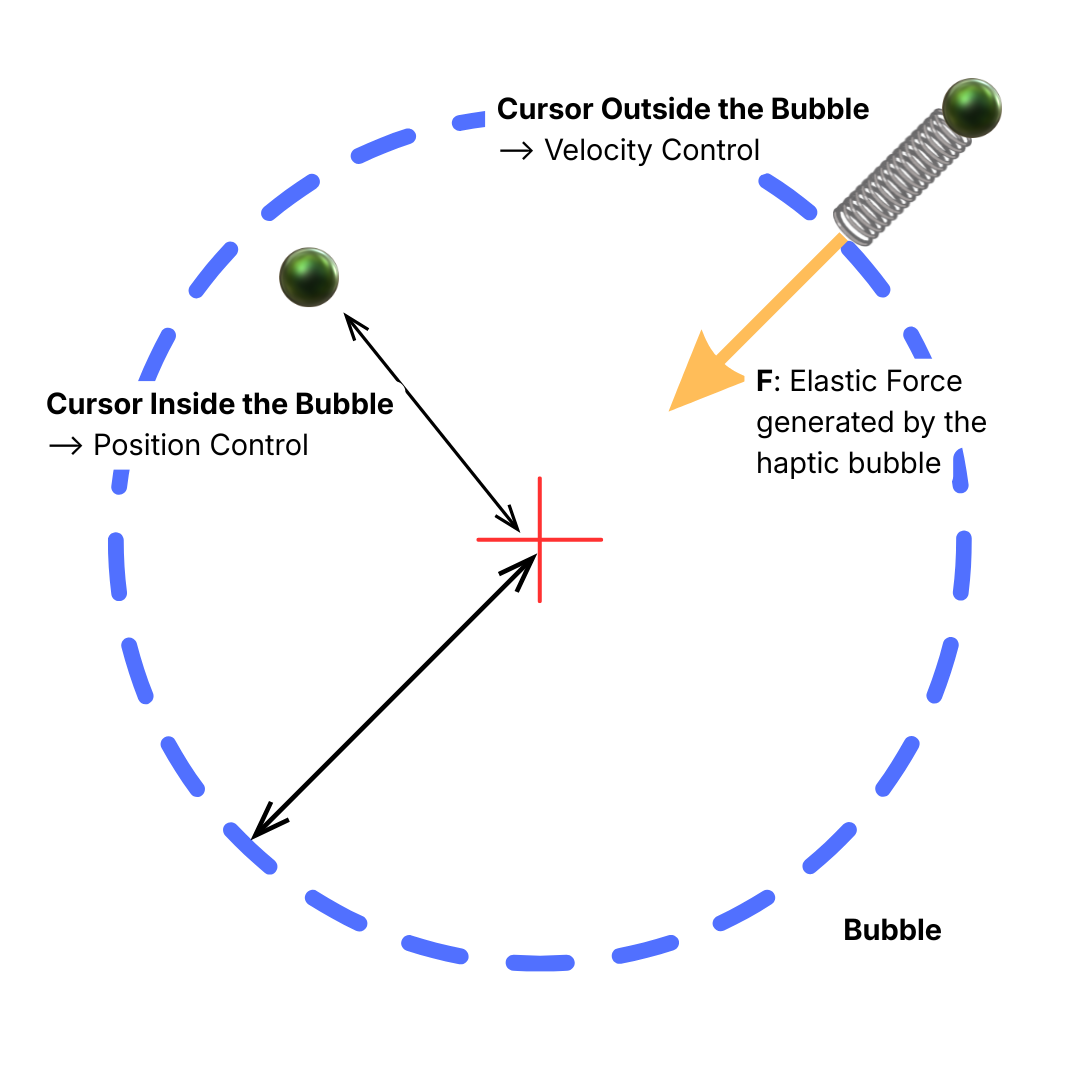
Die Funktion kombiniert zwei Steuerungsmodi rund um eine virtuelle Kugel – oder Blase –, deren Mittelpunkt die Ruheposition des Cursors bildet:
- In der Blase: „ HARP “ nutzt Positionssteuerung. Der Folgeroboter verfolgt die Bewegung des Führungsroboters entsprechend der konfigurierten Bewegungsskala und ermöglicht so eine präzise Steuerung für feine Manipulationsaufgaben.
- Außerhalb der Blase: „ HARP “ wechselt zur Geschwindigkeitssteuerung. Der Folge-Roboter bewegt sich kontinuierlich in Richtung der vom Führungsroboter ausgeführten Bewegung. Je weiter sich der Cursor über die Blasengrenze hinaus bewegt, desto höher ist die vorgegebene Geschwindigkeit.
Die Grenze der Blase wird durch Inverse3 als elastischer haptischer Widerstand vermittelt, der zunimmt, je weiter sich der Cursor nach außen bewegt. Eine festere haptische Begrenzung am äußeren Rand des Navigationsbereichs verhindert eine weitere Bewegung des Cursors.
Um die geschwindigkeitsbasierte Navigation zu beenden, bewegen Sie den Cursor zurück in die Blase. Der Folge-Roboter unterbricht seine kontinuierliche Bewegung, und „ HARP “ kehrt zur Positionssteuerung zurück.
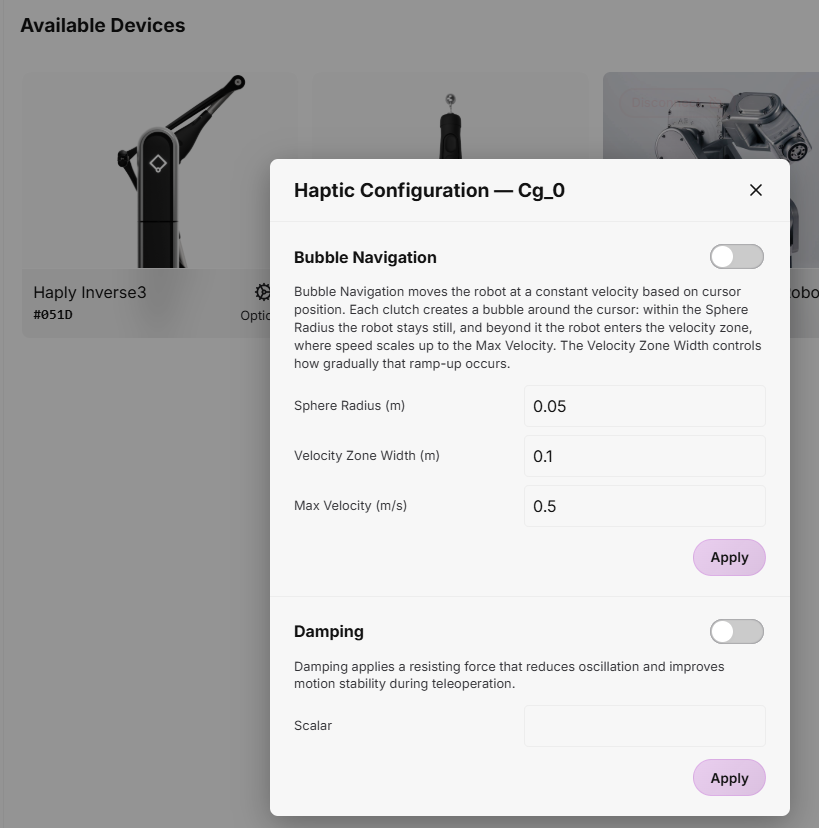
Unter „ HARP “ können Sie die folgenden Parameter für die Bubble-Navigation konfigurieren:
- Kugelradius (m): Legt den Radius des Positionssteuerungsbereichs um die Ruheposition des Cursors fest.
- Breite der Geschwindigkeitszone (m): Legt die Breite des Bereichs fest, in dem die Geschwindigkeit außerhalb der Blase geregelt wird.
- Maximale Geschwindigkeit außerhalb der Blase (m/s): Legt die maximale Geschwindigkeit des Folgers fest, wenn sich der Cursor im Geschwindigkeitssteuerungsbereich befindet.
Dämpfung
Die Dämpfungsfunktion übt eine widerstandsartige haptische Kraft aus, die der Bewegung entgegenwirkt, wodurch Schwingungen reduziert und die Stabilität während der Teleoperation verbessert werden.
Der Dämpfungsgrad lässt sich mithilfe eines Skalarwerts zwischen 1 und maximal 25 einstellen. Durch Erhöhen dieses Werts wird der Dämpfungseffekt verstärkt und es entsteht ein stärkeres Rückkopplungsgefühl in Form einer Widerstandskraft über die „ Inverse3 “.