Roboterparameter
Wenn ein Folge-Roboter angeschlossen ist, stehen verschiedene Steuerungsoptionen zur Verfügung, darunter „Home“, „Reset“ und „Optionen“.
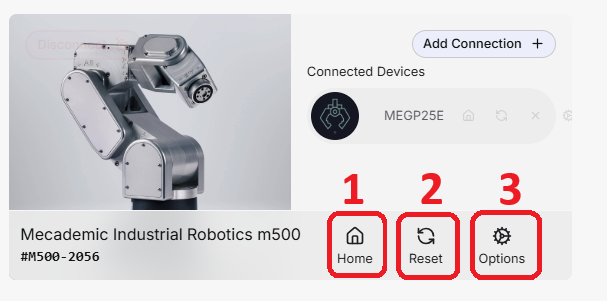
- Startposition: Bringt den Roboter in seine vordefinierte Standard-Startposition. Diese Bewegung wird unabhängig von den virtuellen Kollisionsobjekten ausgeführt, die im Arbeitsbereich „ HARP “ konfiguriert wurden.
Bevor Sie die Funktion „Home“ verwenden, stellen Sie sicher, dass der physische Arbeitsbereich des Roboters frei ist und die Bewegung sicher ausgeführt werden kann.
-
Zurücksetzen: Setzt die Verbindung zum Roboter zurück und versucht, die Kommunikation mit dem Folgegerät wiederherzustellen.
-
Optionen: Öffnet die roboterspezifischen Konfigurationseinstellungen, die unter „ HARP “ verfügbar sind. Die in diesem Abschnitt vorgenommenen Änderungen werden direkt an den Roboter gesendet, sodass für die unterstützten Einstellungen keine zusätzliche Konfiguration außerhalb von „ HARP “ erforderlich ist. Weitere Informationen finden Sie unter „Robot Settings“.