Neues Projekt erstellen
Beim Start von „ HARP “ wird automatisch die Registerkarte „Verbindungen“ geöffnet. Auf dieser Registerkarte können Sie ein neues Projekt erstellen oder ein bestehendes öffnen.
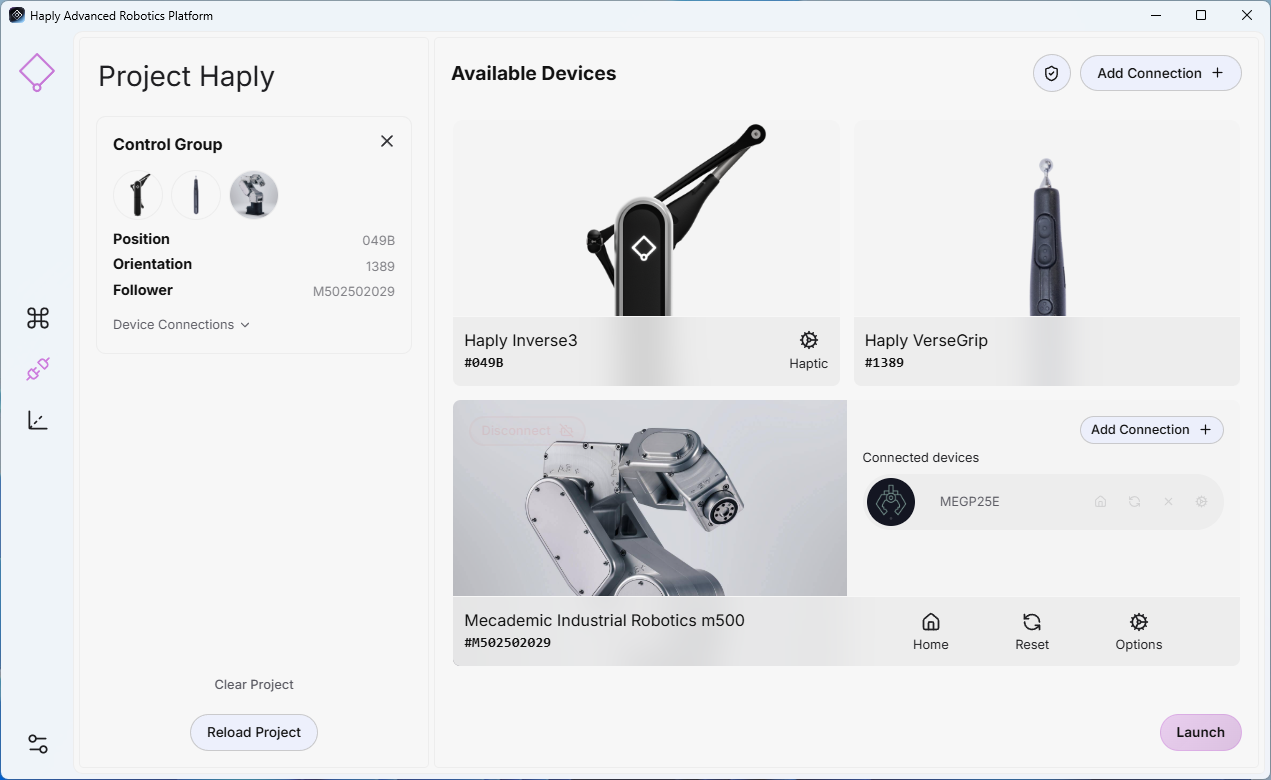
Unterstützte „ Haply “-Geräte wie beispielsweise Inverse3, VerseGrip oder Ruko, werden von „ HARP “ automatisch erkannt. Wie in der Abbildung unten zu sehen ist, wird jedes verbundene Gerät zusammen mit seiner Geräte-ID auf der Registerkarte „Verbindungen“ angezeigt.
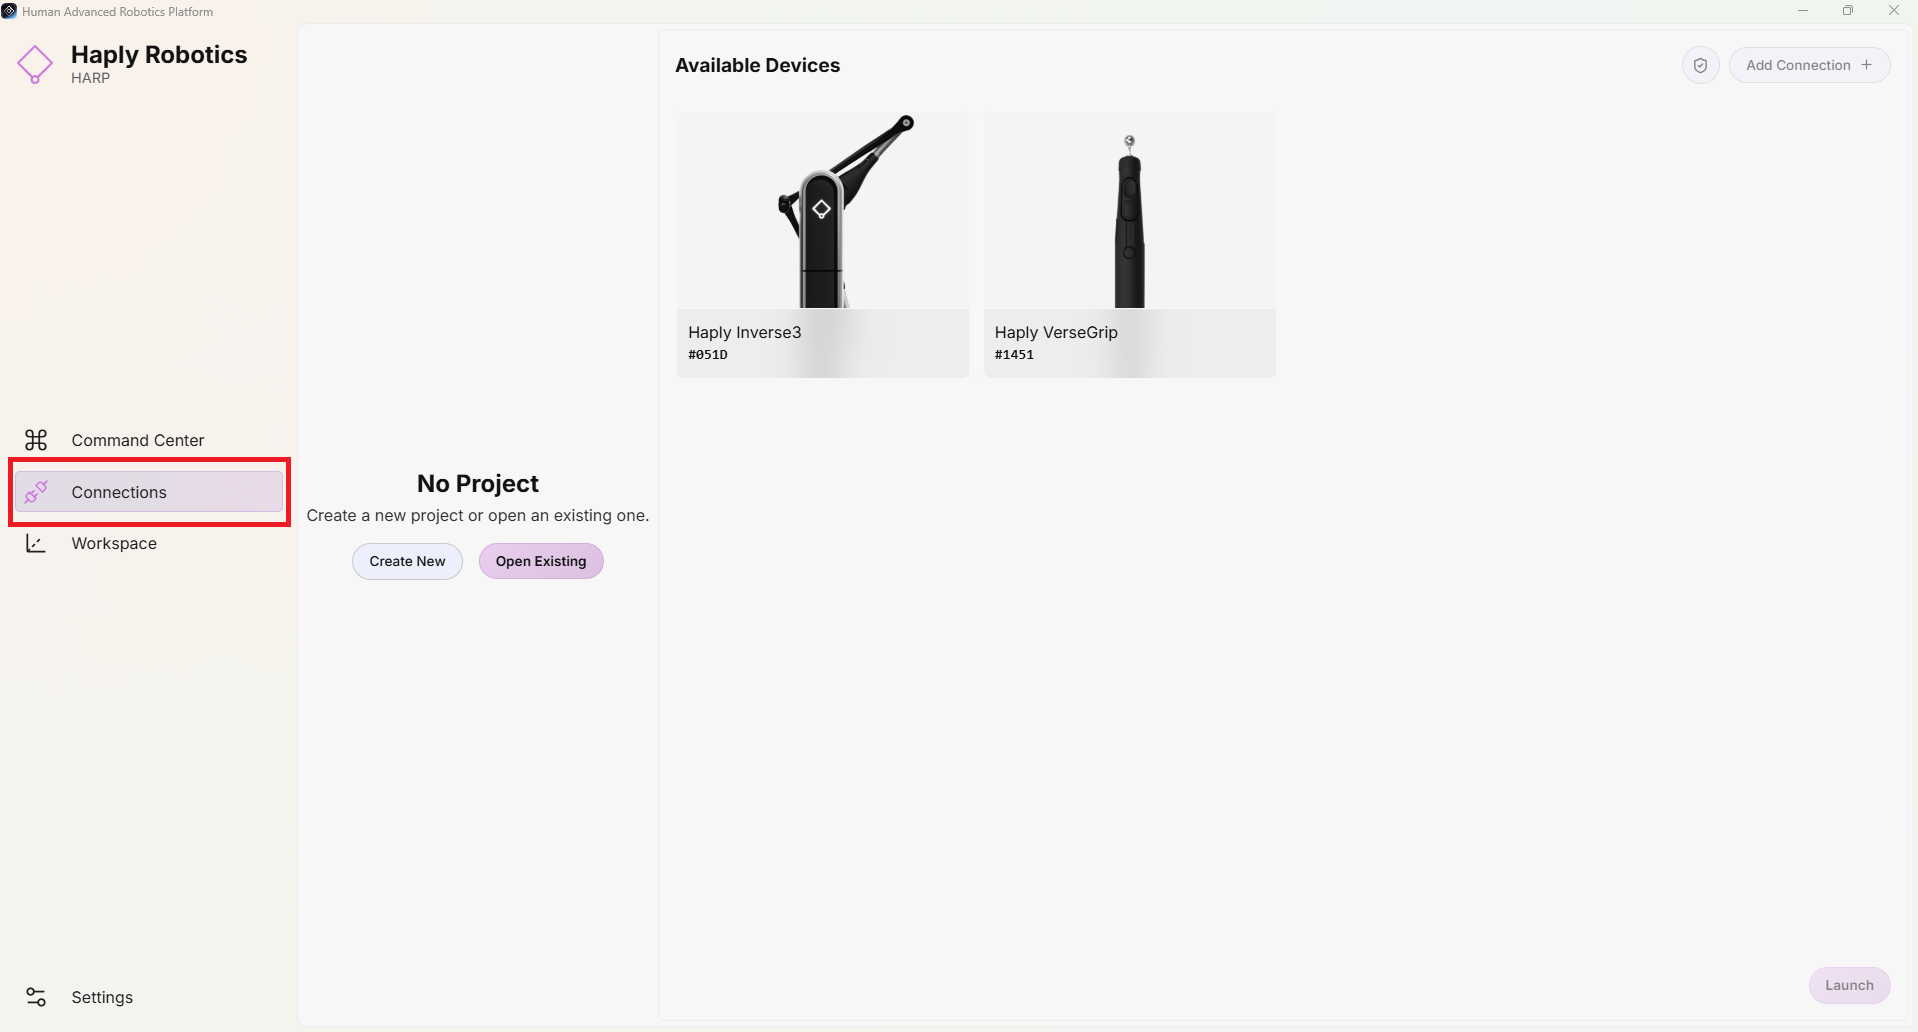
Klicken Sie auf die Schaltfläche „Neu erstellen“ und geben Sie den gewünschten Projektnamen ein. Klicken Sie anschließend erneut auf „Neu erstellen“ und wählen Sie das Verzeichnis aus, in dem der neue Projektordner angelegt werden soll.
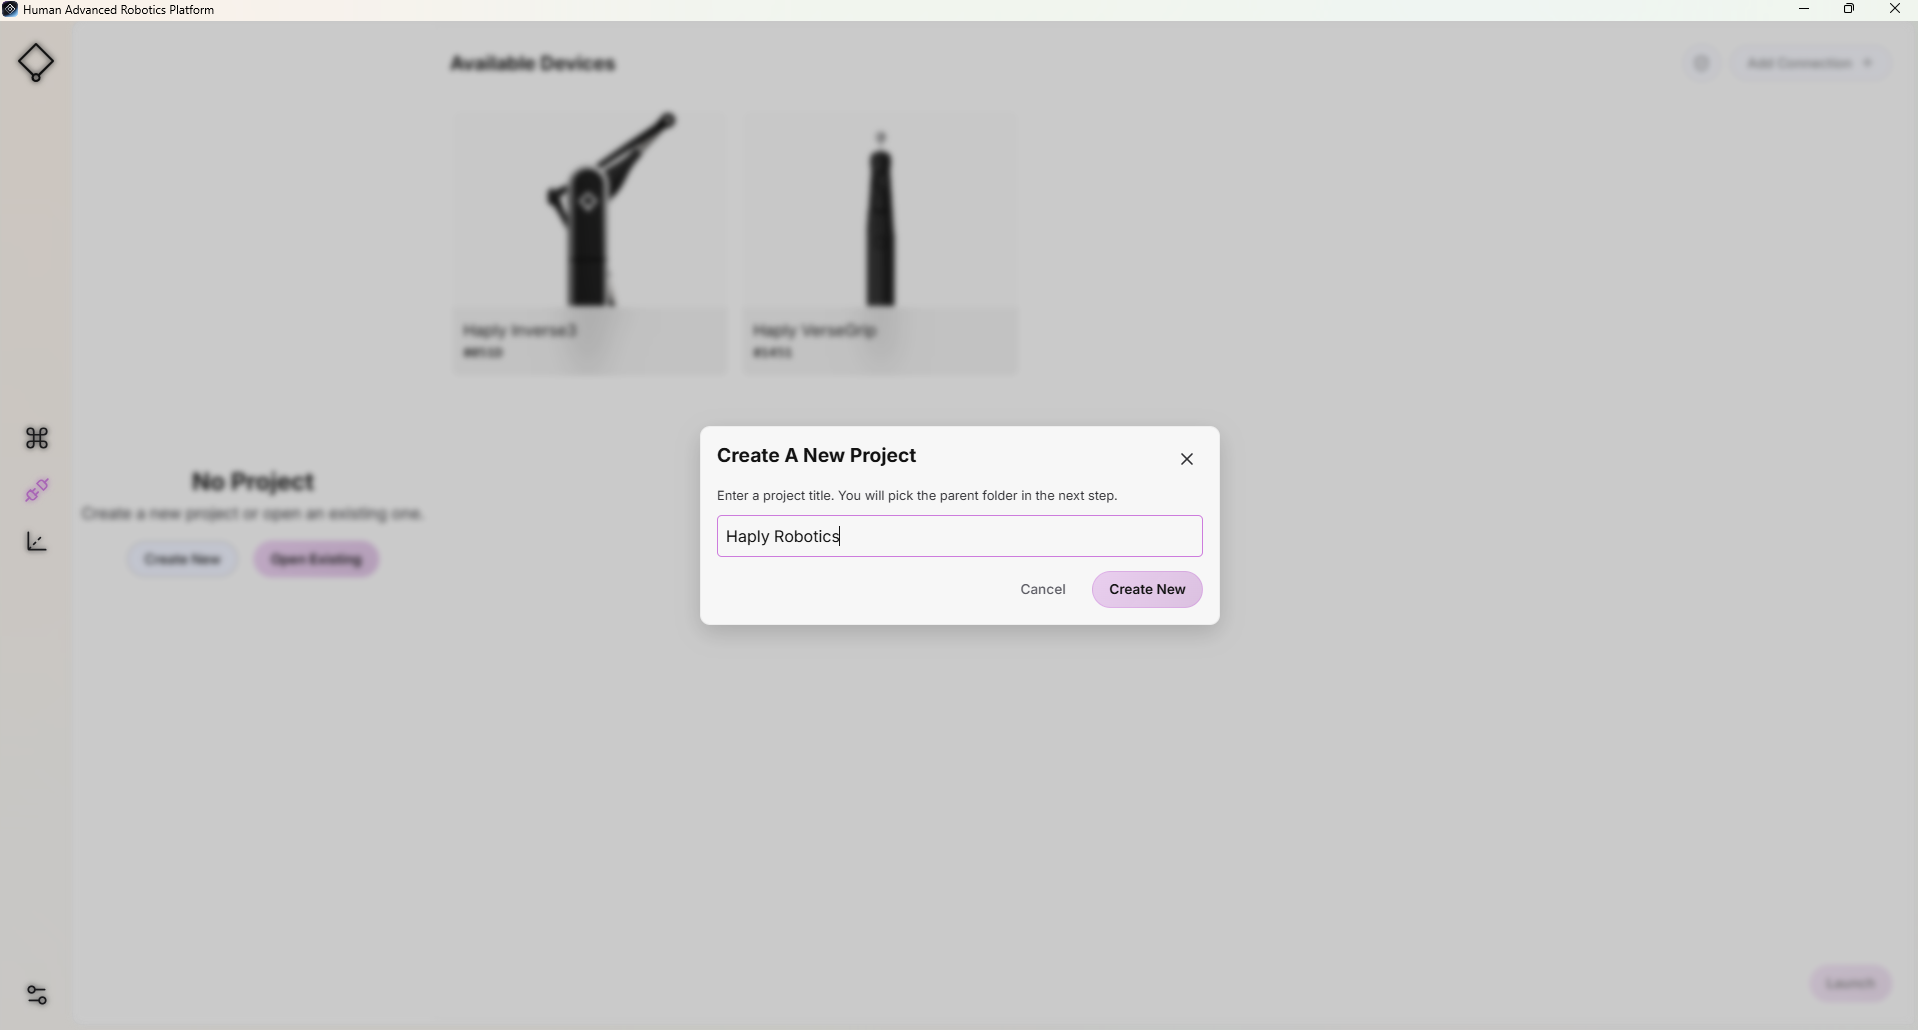
Wenn der Projektname beispielsweise lautet Mein erstes Projekt und das ausgewählte Verzeichnis lautet Meine Dokumente, Mit dem Befehl „ HARP “ wird der folgende Projektordner erstellt: My Documents/MyFirstProject/
Alle projektbezogenen Dateien werden in diesem Ordner gespeichert.
Einen Follower hinzufügen
- Klicken Sie oben auf dem Bildschirm auf „Verbindung hinzufügen “.
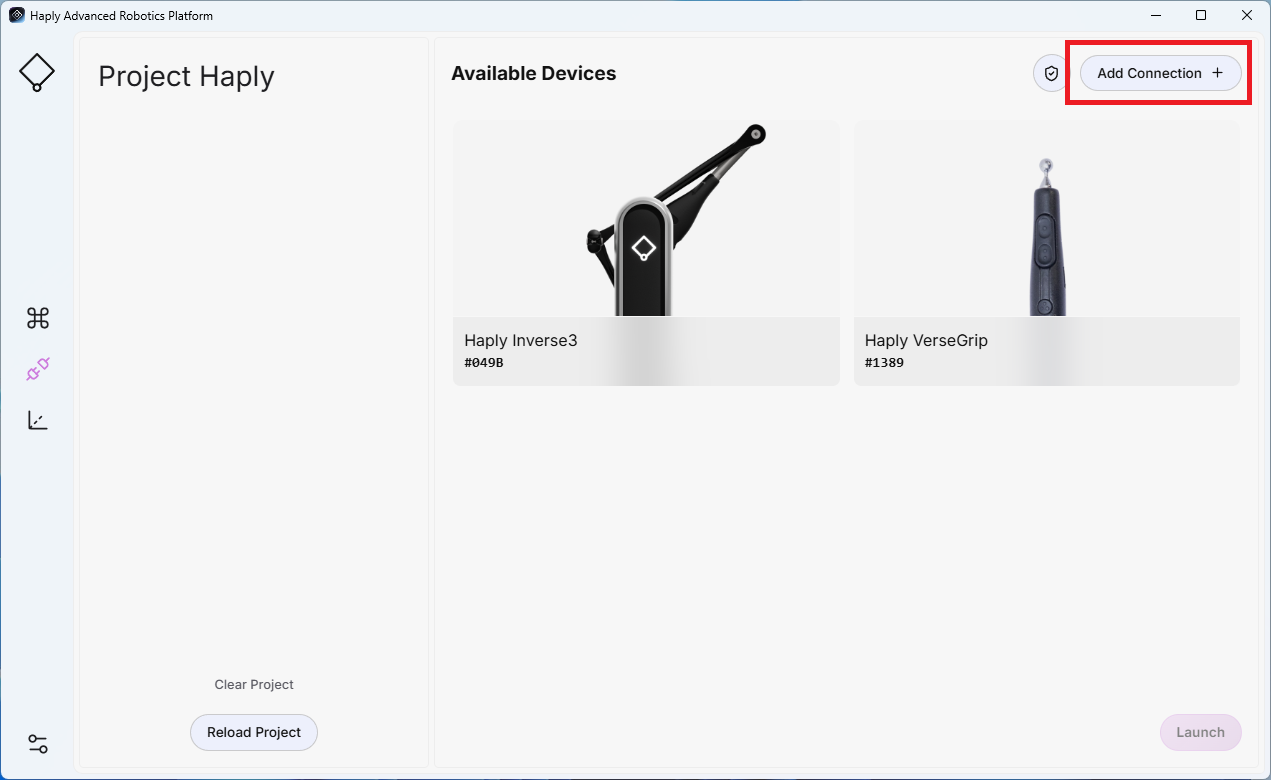
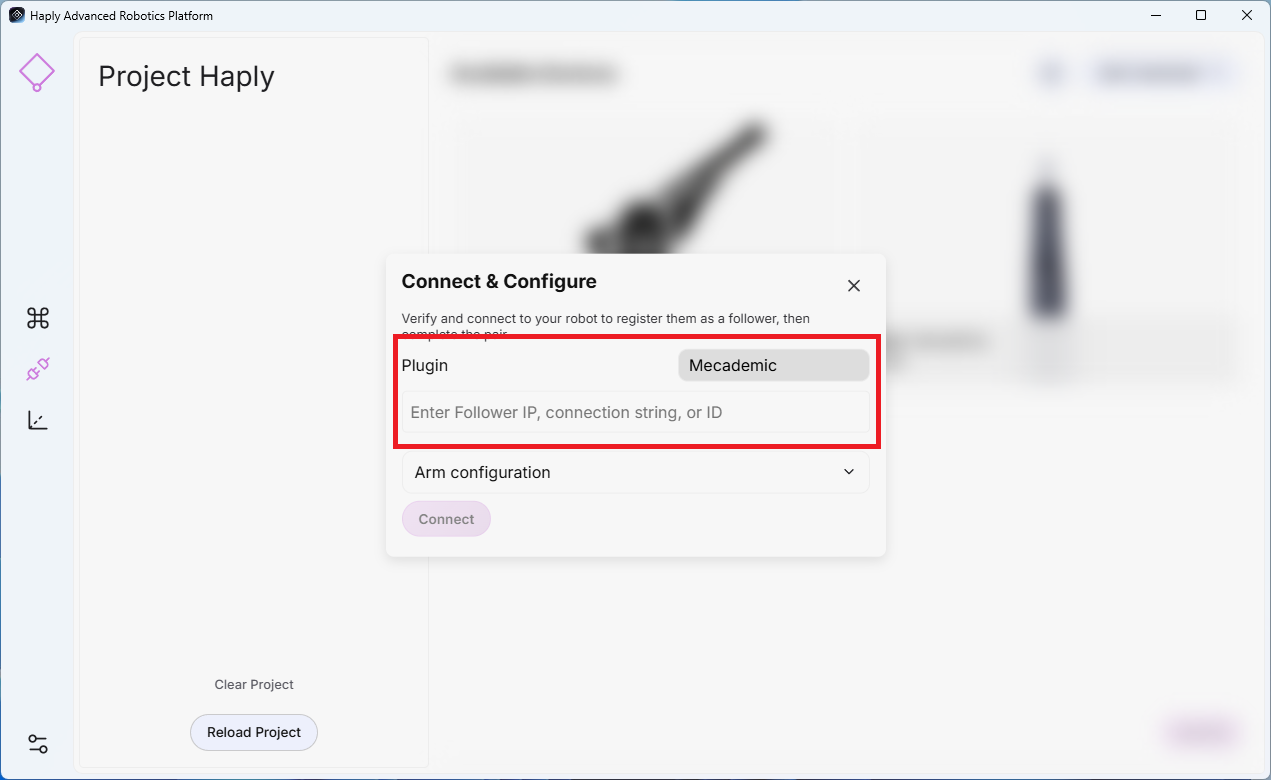
- Wählen Sie das richtige Plugin für Ihren Roboterarm aus und geben Sie dessen IP-Adresse, Verbindungszeichenfolge oder ID ein.
-
Armkonfiguration (optional): Diese Einstellungen legen die anfängliche TCP-Position und die Bewegungsparameter des Roboters vor Beginn der Teleoperation fest.
- Ausrichtung (Grad): Legt die gewünschte TCP-Ausrichtung fest.
- Positionsversatz (Meter): Legt den gewünschten TCP-Positionsversatz fest.
- Geschwindigkeit (%): Legt die maximal zulässige Bewegungsgeschwindigkeit des Roboters fest.
- Bewegung zulässig: Wenn diese Option auf „Ja“ gesetzt ist, ermöglicht „ HARP “, dass sich der Roboter nach dem Herstellen der Verbindung in die konfigurierte Pose bewegt.
-
Klicken Sie auf „Verbinden“.
Einen Endeffektor hinzufügen
Endeffektoren sind mit dem zugehörigen übergeordneten Folger-Gerät verknüpft. Schließen Sie zunächst den Roboterarm an und konfigurieren Sie ihn, und fügen Sie anschließend die entsprechende Endeffektor-Verbindung hinzu.
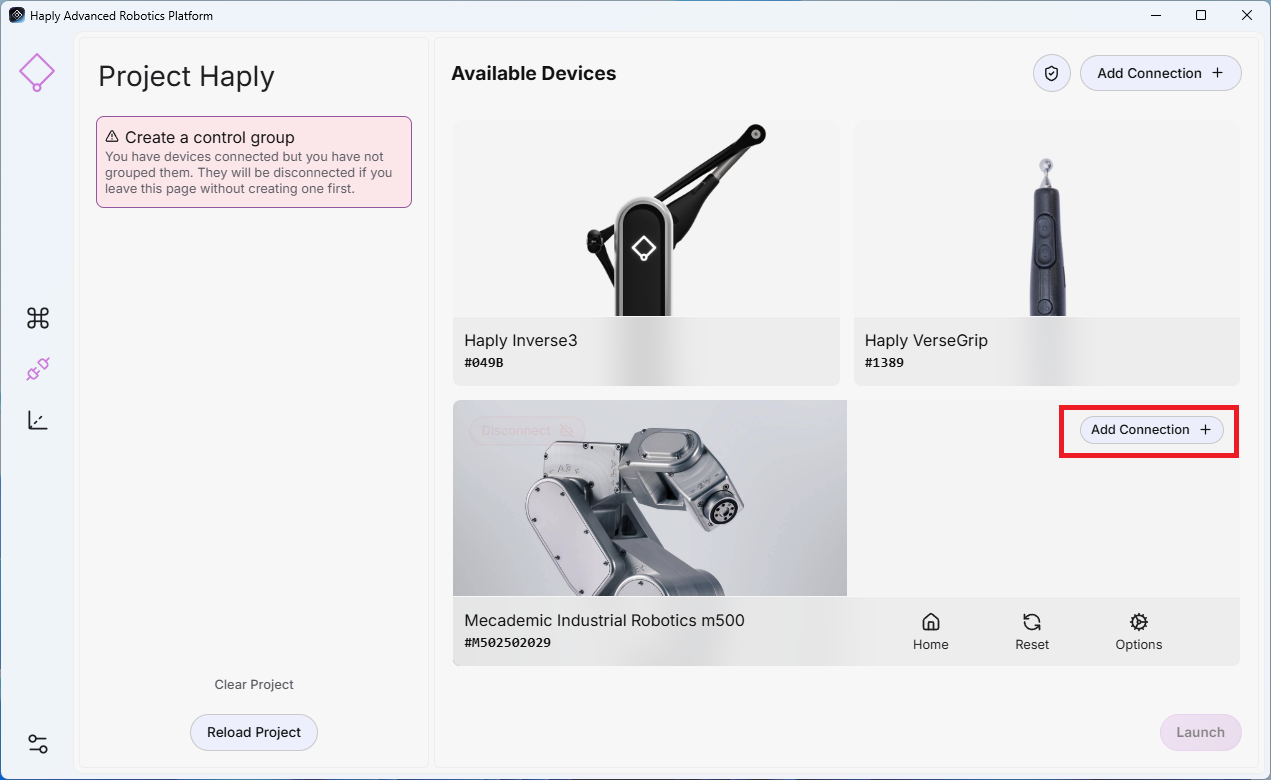
- Nachdem Sie Ihre Roboterverbindung hinzugefügt haben, wählen Sie im übergeordneten Roboter, an den der Endeffektor angeschlossen ist, die Option „Verbindung hinzufügen“ aus.
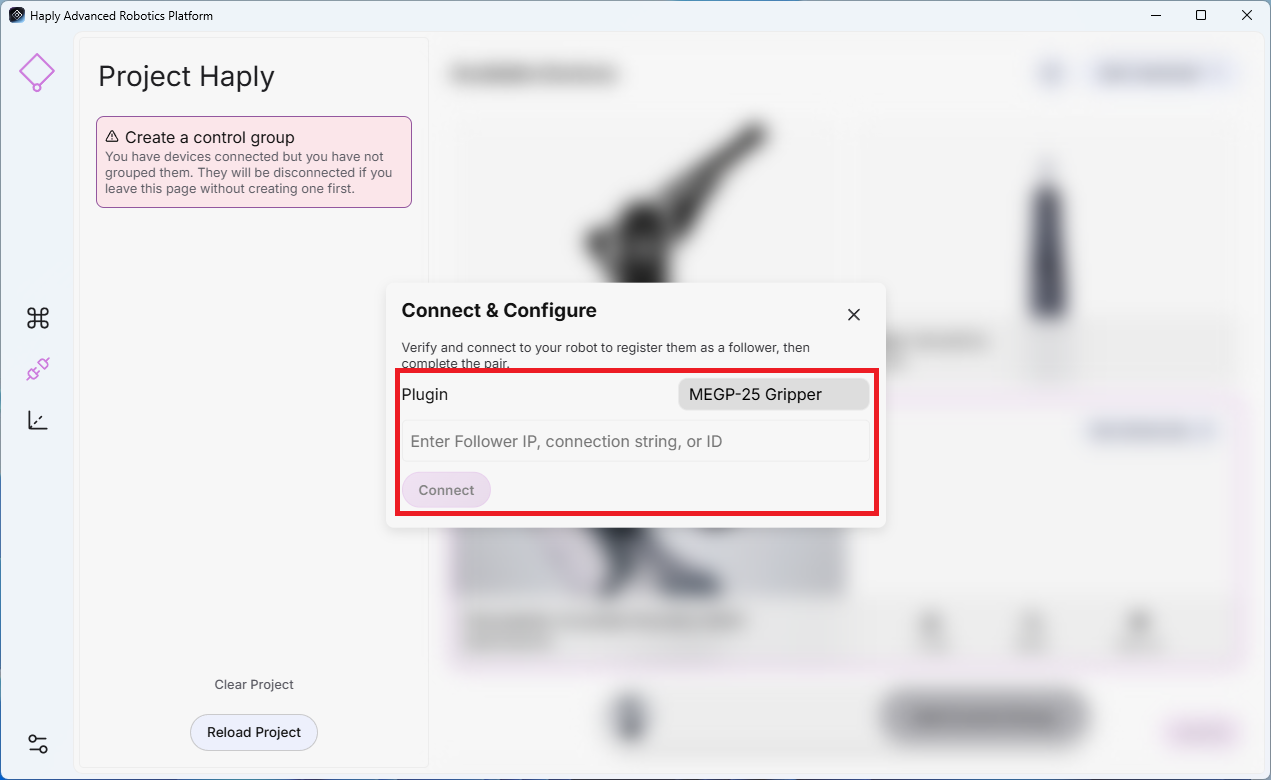
- Plugin auswählen: Wählen Sie das Plugin aus, das den Namen Ihres Greifers trägt.
- Adresse: Geben Sie die IP-Adresse oder den COM-Anschluss des Geräts ein (z. B. COM11).
- Klicken Sie auf „Verbinden“.
HARP Derzeit werden Mecademic-Endeffektoren, Robotiq-Greifer und Bota F/T-Sensoren für Universal Robots unterstützt.
- Verwenden Sie für Mecademic-Endeffektoren dieselbe IP-Adresse wie für den angeschlossenen Mecademic-Roboter.
- Konfigurieren Sie einen externen Robotiq-Greifer oder einen Bota F/T-Sensor unter Verwendung der jeweiligen eindeutigen IP-Adresse.
Eine Kontrollgruppe erstellen
- Wählen Sie auf dem Bildschirm „Verbindungen“ jedes Gerät aus, das Sie in die Steuerungsgruppe aufnehmen möchten.
- Klicken Sie unten auf der Seite auf „Steuerungsgruppe hinzufügen “.
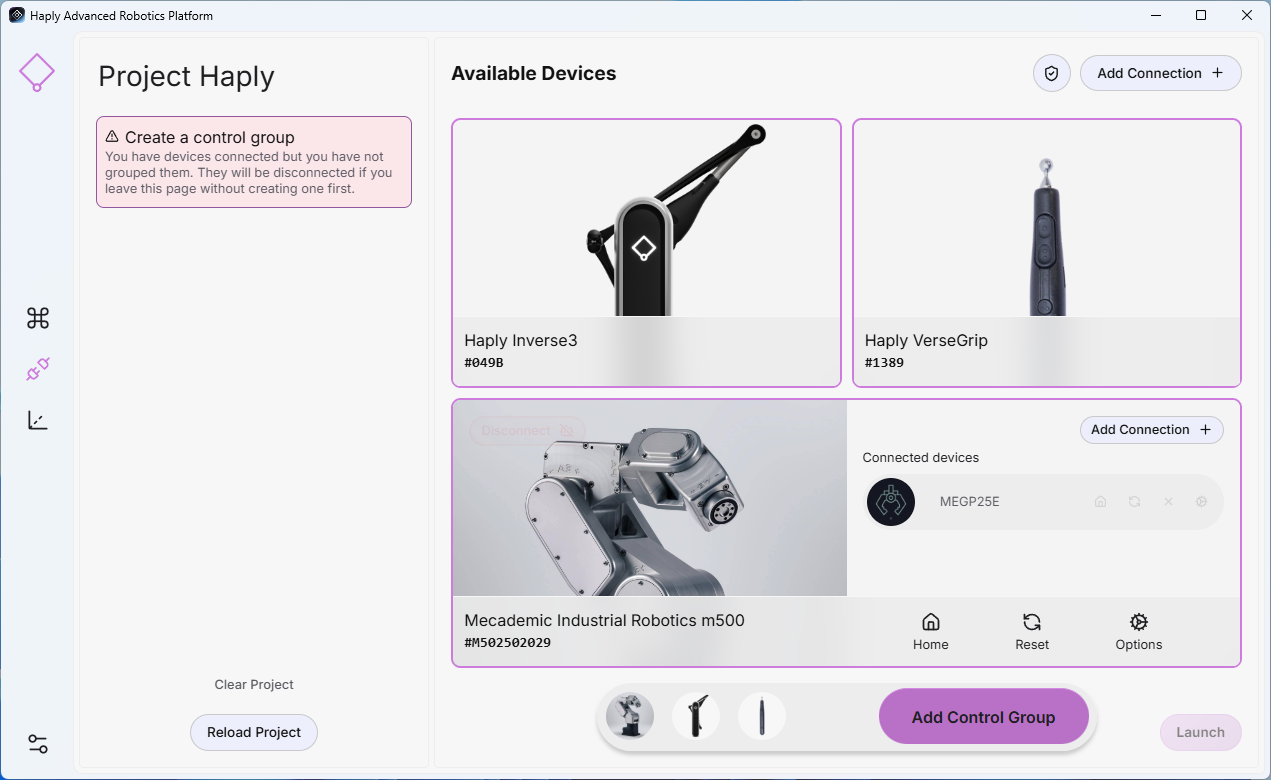
- Die neue Steuerungsgruppe wird im linken Bereich angezeigt und als Teil des aktuellen Projekts gespeichert.
Überprüfen Sie nach dem Anschließen eines neuen Geräts die korrekte Bewegungsrichtung und Geschwindigkeit bei niedriger Geschwindigkeit, wobei sich keine Personen und keine Geräte im Arbeitsbereich befinden dürfen.
Teleoperation starten
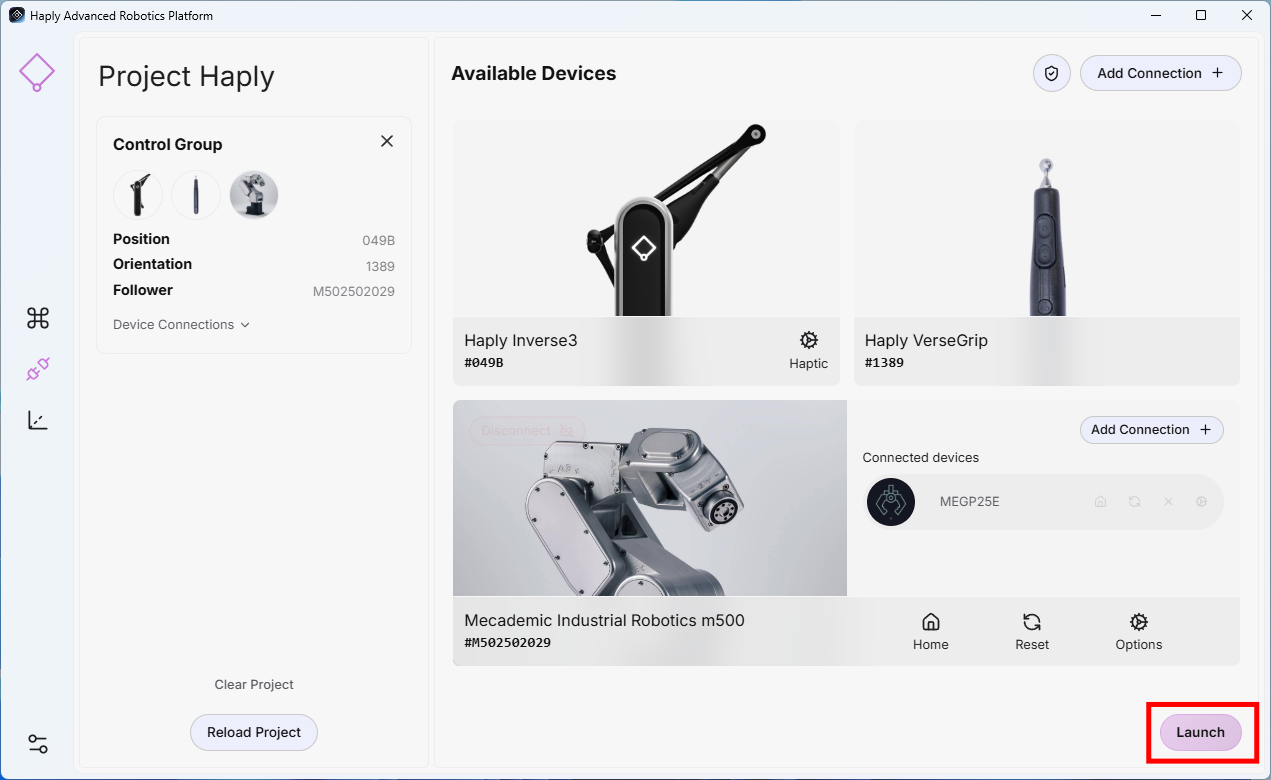
Sobald die Steuerungsgruppe konfiguriert und alle erforderlichen Geräte angeschlossen sind, klicken Sie unten rechts auf „Starten“, um die Fernsteuerung zu aktivieren.