Arbeitsbereichsgrenzen
In „ HARP “ definiert eine Arbeitsbereichsbegrenzung eine virtuelle 3D-Grenze, innerhalb derer sich der TCP des Roboters befinden muss. Die Begrenzungen werden auf der Seite „Arbeitsbereich“ konfiguriert, indem Mindest- und Höchstwerte für die X-, Y- und Z-Achse in Metern festgelegt werden.
Bei der Fernsteuerung verlangsamt „ HARP “ den Roboter, sobald er sich einer Kante der Box nähert, und lässt ihn dann an dieser Kante entlanggleiten, anstatt sie zu überqueren. Gleichzeitig übt das System einen Gegendruck auf den „ Inverse3 “ aus, sodass der Bediener eine Wand spürt.
Mithilfe von Arbeitsbereichsgrenzen kann verhindert werden, dass der Roboter Bereiche betritt, die zwar physisch erreichbar sind, aber nicht für den Betrieb vorgesehen sind, wie zum Beispiel:
- Unterhalb einer Arbeitsfläche
- Außerhalb der Grenzen der Roboterzelle
- In der Nähe von Geräten oder anderen Hindernissen
- In Richtung eines Betriebsbereichs oder eines Sperrbereichs
Die konfigurierten Arbeitsbereichsgrenzen gelten ausschließlich für den TCP des Roboters und stellen keine vollständige Kollisionsprüfung des gesamten Arms dar.
Arbeitsbereichsgrenzen sind softwaredefinierte Einschränkungen innerhalb von „ HARP “. Sie sollen die integrierten Sicherheitsfunktionen des Roboters, die Sicherheitssteuerung, den Not-Aus-Schalter oder andere erforderliche Sicherheitssysteme ergänzen, nicht jedoch ersetzen.
So konfigurieren Sie die Grenzen des Arbeitsbereichs des Roboters:
- Öffnen Sie die Seite „Workspace“ unter HARP.
- Suchen Sie den Bereich „Arbeitsbereichskonfiguration “.
- Wählen Sie den verbundenen Roboter aus der Objektliste auf der linken Seite aus.
- Konfigurieren Sie auf der rechten Seite der Seite „Arbeitsbereichskonfiguration“ die Mindest- und Höchstgrenzen für die X-, Y- und Z-Achsen in Metern.
- Speichern Sie das Projekt, um die aktualisierte Arbeitsbereichskonfiguration zu übernehmen.
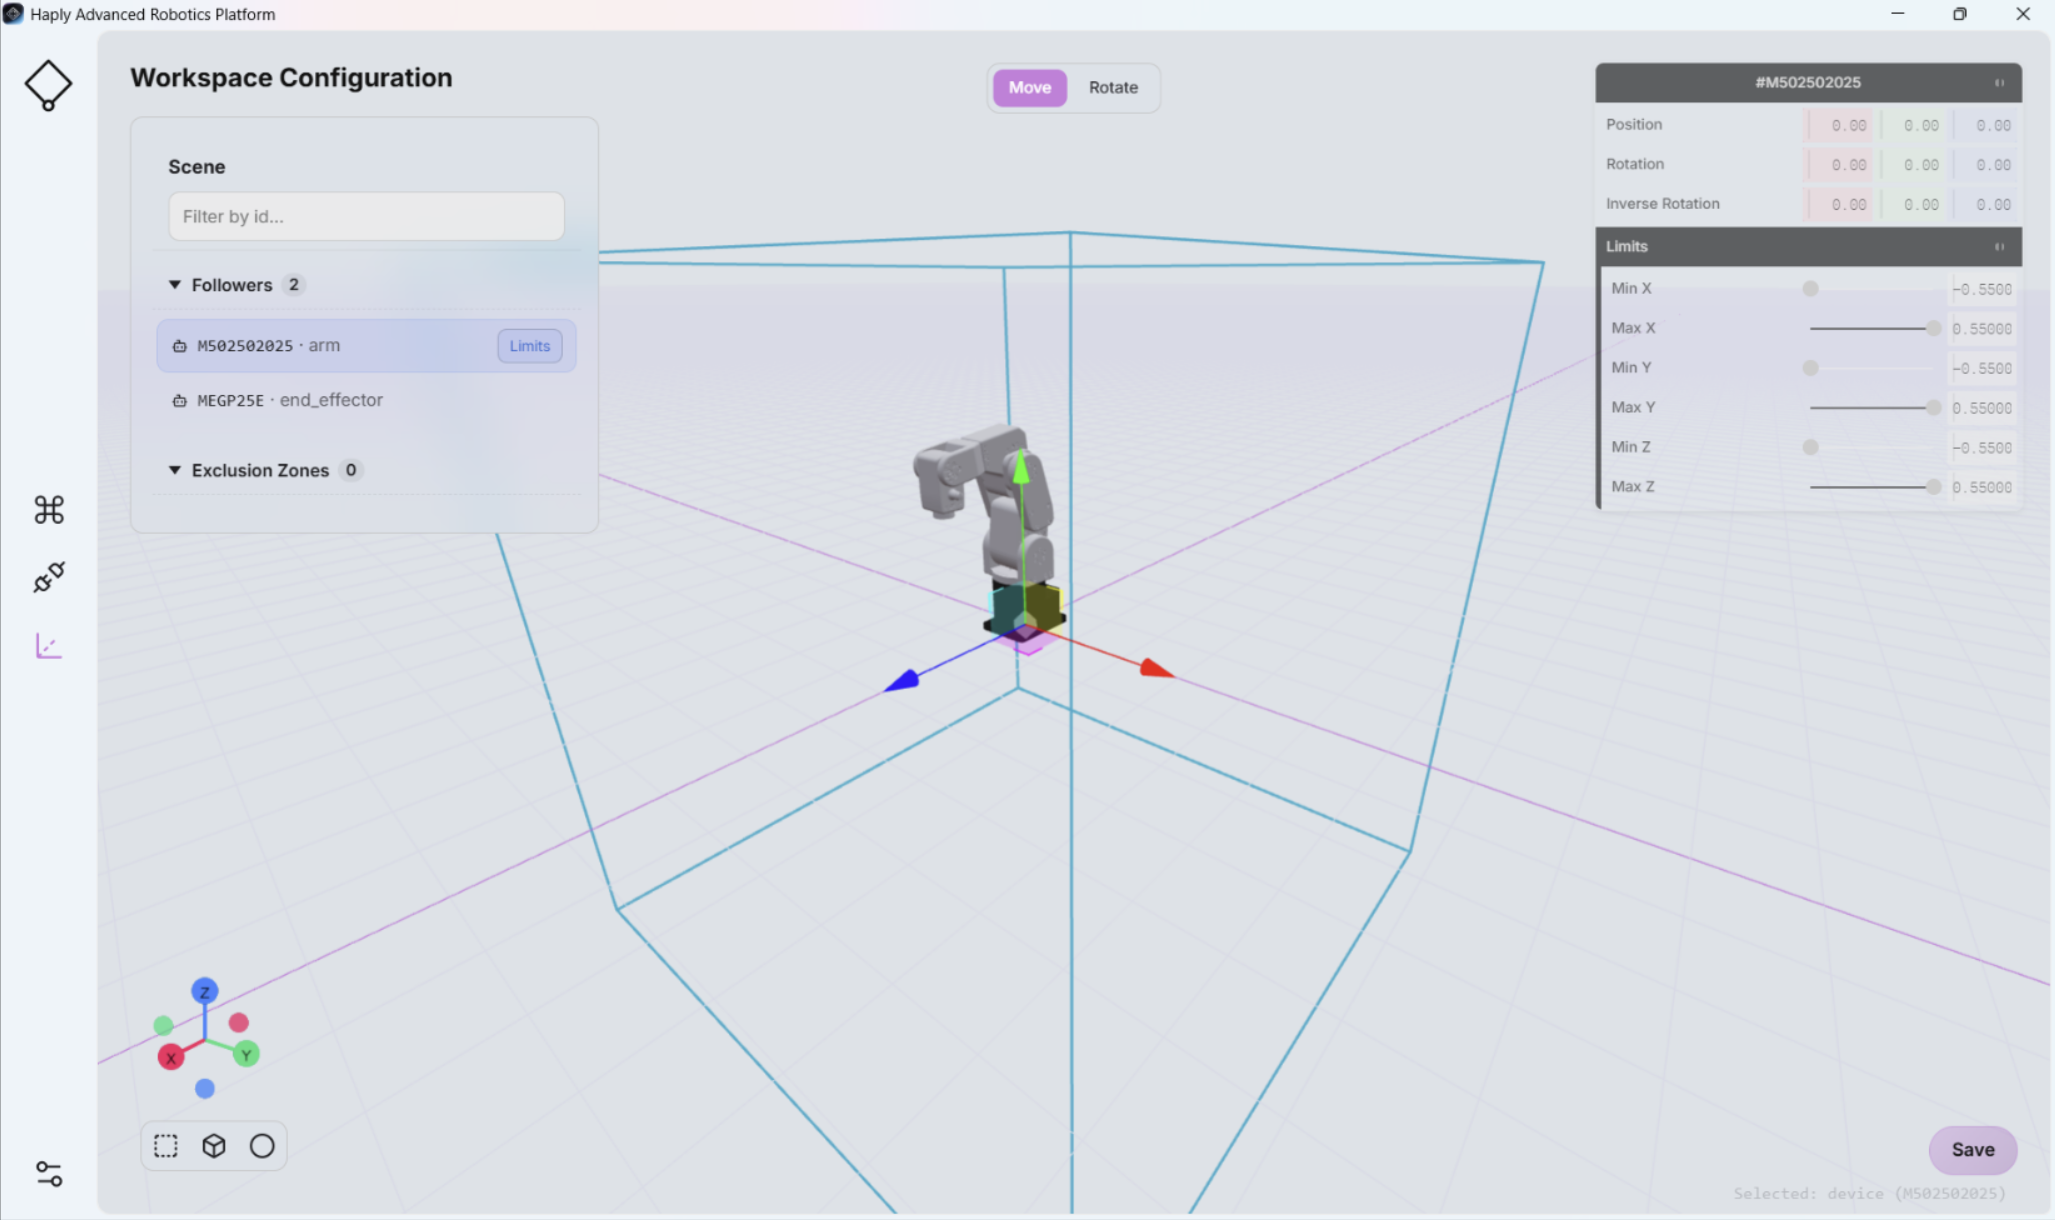
Die Konfiguration des Arbeitsbereichs ist direkt mit der Szenenansicht im „Command Center “-Bildschirm verknüpft (siehe „Szenenansicht“). Alle Änderungen an der Konfiguration des Arbeitsbereichs werden in der Szenenansicht übernommen.
Falsch konfigurierte Arbeitsbereichsgrenzen oder Sperrzonen können dazu führen, dass der Roboter unbeabsichtigte oder gefährliche Bereiche betritt.
Überprüfen Sie vor der Aufnahme des regulären Betriebs alle Arbeitsbereichsgrenzen und Sperrzonen bei reduzierter Geschwindigkeit und vergewissern Sie sich, dass sich der Roboter in der Nähe von Personen, Geräten und anderen Hindernissen wie erwartet verhält.
Bei Mecademic-Robotern fügt das Plug-in „ HARP “ einen zusätzlichen Rand von 1 cm zu den in „ HARP “ konfigurierten Arbeitsbereichsgrenzen hinzu und übermittelt die daraus resultierenden Grenzen an die Mecademic-Steuerung. Dies bietet eine zusätzliche Arbeitsbereichsbeschränkung auf Steuerungsebene für den Fall, dass das System zur Begrenzung des virtuellen Arbeitsbereichs von „ HARP “ nicht verfügbar ist.