Ein Makro aufzeichnen
Durch die Aufzeichnung von Roboterbewegungen können Sie Makros erstellen, die später für wiederkehrende Aufgaben abgespielt werden können. Indem Sie eine ferngesteuerte Bewegung aufzeichnen, können Sie dieselbe Bewegungssequenz wiederverwenden, um einen Teil eines Prozesses zu automatisieren.
Bei Aufnahmen wird der zeitliche Ablauf der ursprünglichen Bewegung beibehalten, sodass die Wiedergabe derselben Zeitskala folgt wie die aufgezeichnete Sequenz.
Während der Aufzeichnung erfasst „ HARP “ Daten von der Folger-Seite, darunter die Positionen der Robotergelenke, die Gelenkgeschwindigkeiten, Kraftdaten und – sofern verfügbar – den Zustand des Greifers.
Da die aufgezeichneten Daten von den Folgegeräten stammen, können Sie die Fernsteuerung mit der für die jeweilige Aufgabe am besten geeigneten Steuerungsmethode durchführen, darunter:
- Steuerung nur für die Übersetzung
- Positions- und Ausrichtungssteuerung
- Achsenverriegelung
- Bewegungsskalierung
Diese Teleoperations-Einstellungen beeinflussen die Art und Weise, wie die Bewegung erzeugt wird, während die daraus resultierende Nachführbewegung zur Wiedergabe aufgezeichnet wird.
Aufnahme starten/beenden
- Klicken Sie in der Befehlsleiste jederzeit auf „Aufzeichnung starten“, unabhängig davon, ob die Kupplung eingekuppelt ist oder nicht. Weitere Informationen finden Sie unter „Command Center “.
- Während die Aufzeichnung läuft, erfasst „ HARP “ alle Daten auf der Abnehmer-Seite, einschließlich der Zeiträume, in denen keine Bewegung stattfindet.
- Wenn die Aufnahme abgeschlossen ist, klicken Sie auf Aufnahme beenden um die Aufnahme zu beenden und zu speichern. Die aufgezeichneten Dateien werden automatisch im Projektordner gespeichert.
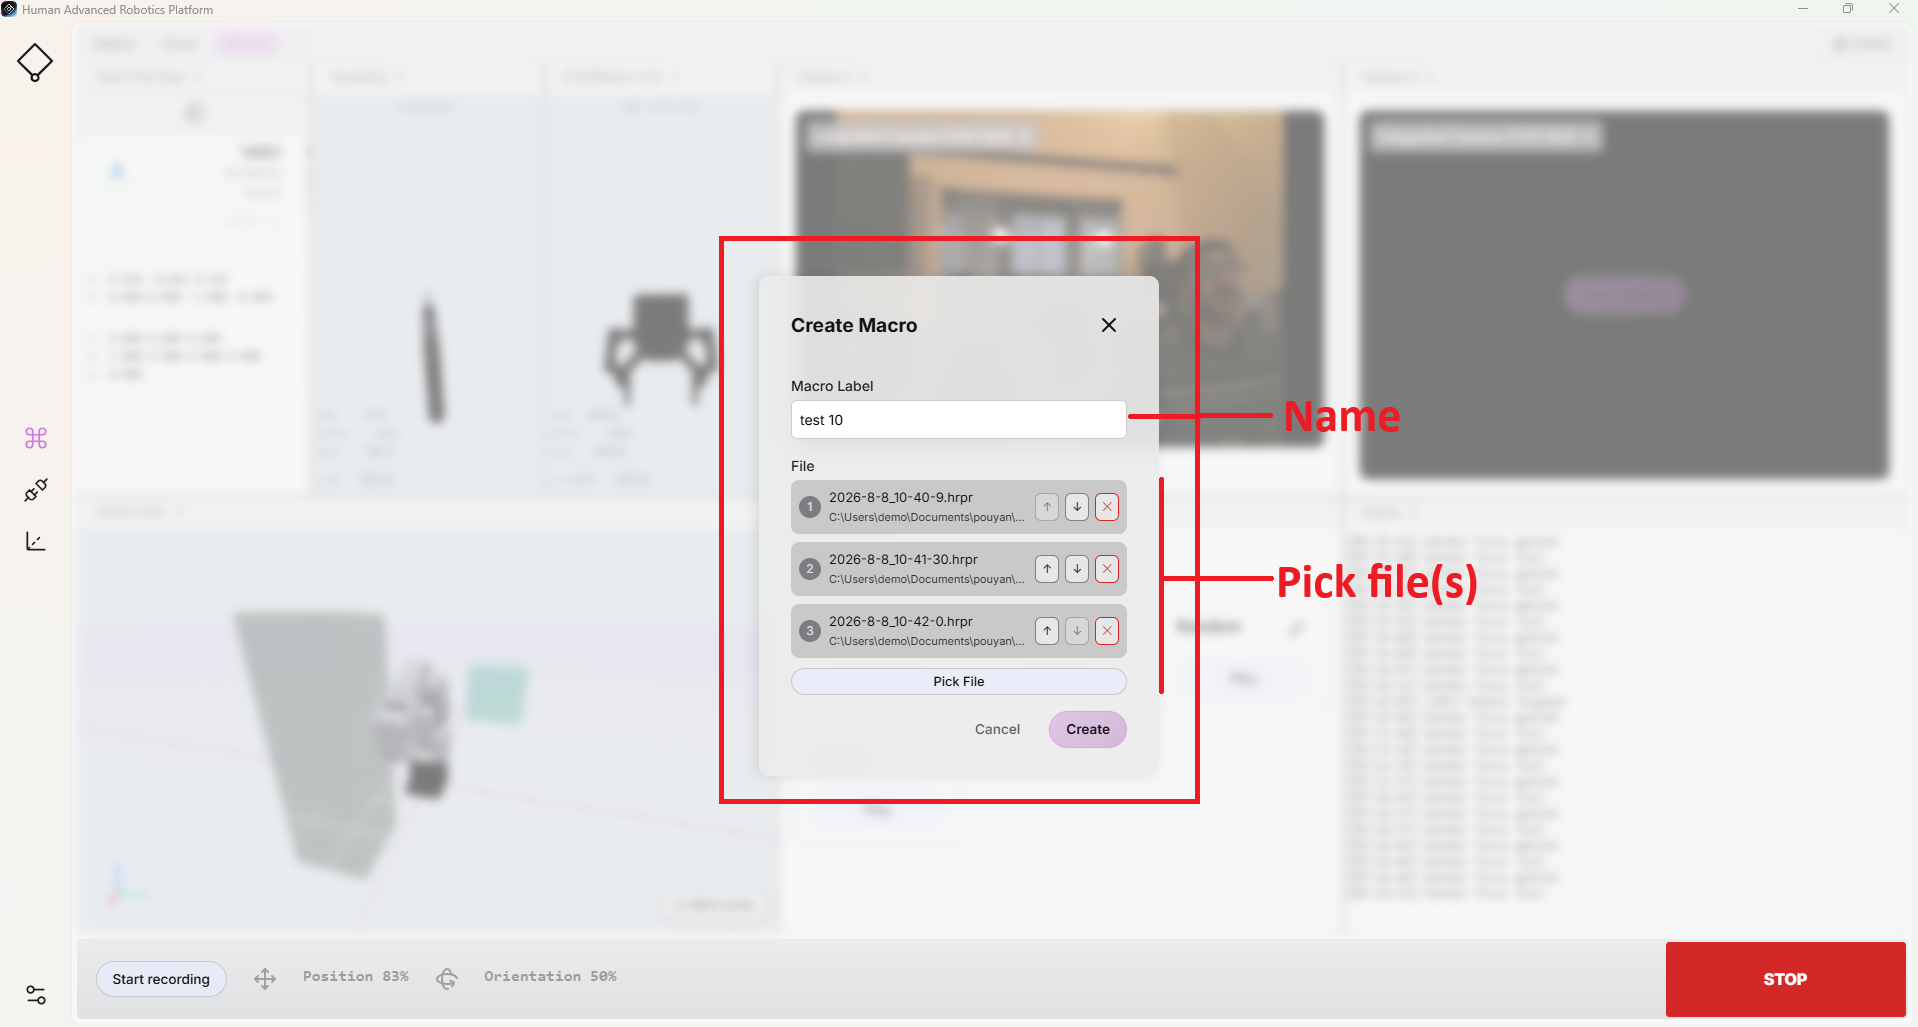
raw/Ordner. - Um die aufgezeichnete Bewegung zum Makro -Fenster hinzuzufügen, klicken Sie auf „Makro hinzufügen“. Weitere Informationen finden Sie unter „Makros“.
- Geben Sie einen Namen oder eine Nummer in das Feld „Makrobezeichnung“ ein oder lassen Sie das Feld leer, wenn keine Bezeichnung erforderlich ist.
- Klicken Datei auswählen und navigieren Sie zum Projekt-Verzeichnis
raw/Ordner. - Wählen Sie eine oder mehrere Aufzeichnungen aus
.hrprDateien. - Klicken Sie auf „Erstellen“. Das neue Makro wird im Makro -Fenster angezeigt und kann anschließend zur Wiedergabe verwendet werden.
Abfolge von Makros
Um die Aufzeichnung und Automatisierung zu vereinfachen, ermöglicht „ HARP “, mehrere aufgezeichnete Bewegungen zu einem Makro zusammenzufassen.
In vielen Anwendungsfällen ist es möglicherweise nicht praktikabel, einen gesamten Vorgang in einer einzigen Sitzung aufzuzeichnen. Stattdessen kann die Aufgabe in kleinere Abschnitte unterteilt und jeder Abschnitt als eigenständiges Makro gespeichert werden. Diese aufgezeichneten Abläufe lassen sich anschließend zu einem einzigen Makro zusammenfassen.
Während der Wiedergabe führt „ HARP “ die ausgewählte .hrpr Aufnahmen nacheinander gemäß der konfigurierten Reihenfolge.
Da die Aufzeichnungen die ferngesteuerten Handbewegungen des Benutzers erfassen, ist es wichtig, unnötige Pausen zwischen den einzelnen Abschnitten der Abfolge so gering wie möglich zu halten. Kurze Übergänge zwischen den aufgezeichneten Makros tragen dazu bei, dass die Bewegungen bei der Wiedergabe flüssiger und kontinuierlicher wirken.
Makro bearbeiten
Nachdem Sie ein Makro erstellt haben, können Sie dessen Konfiguration jederzeit bearbeiten. Dazu gehören das Ändern des Makronamens, das Ersetzen der zugehörigen Aufzeichnung sowie das Hinzufügen und Entfernen von Bewegungen aus einer Sequenz.
Um ein Makro zu bearbeiten, klicken Sie im Makro-Fenster auf das Stiftsymbol in der oberen rechten Ecke des entsprechenden Makros.
Erfasste Daten
Aufgezeichnete Makros werden im folgenden Dateinamenformat gespeichert:
YYYY-M-D_H-m-s.hrpr
Zum Beispiel:
2026-9-7_9-29-32.hrpr
Während einer Aufnahmesitzung erfasst „ HARP “ mindestens die folgenden Daten auf der Follower-Seite:
- Roboterarm: Position, Gelenkwinkel und Geschwindigkeit
- Endeffektor: Position
Die Aufzeichnungen werden in einem vom G-Code inspirierten Textformat gespeichert, sodass die Bewegungsbahnen bei Bedarf überprüft und geändert werden können.
- Einzelne Linien oder Achsenwerte können entfernt werden, um das Wiedergabeverhalten anzupassen.
- Fehlende Achsenwerte behalten ihre aktuellen Werte bei. Wird eine Achse in einem Wiedergabeschritt ausgelassen, behält „ HARP “ diese Achse an ihrer aktuellen Position bei, anstatt einen neuen Wert zuzuweisen.
Weitere Informationen zu aufgezeichneten Makros und deren Dateistruktur finden Sie unter „Makro-Dateiformat“.
Startseite Makro
Wie unter „Konfigurierbare Ausgangsposition“ erläutert, können Sie eine Roboterkonfiguration als Standard -Ausgangsposition speichern.
Da die Kollisionsvermeidungsfunktion bei der Ausführung des „Home“-Makros automatisch aktiviert wird, berechnet „ HARP “ die Bewegungsbahn auf der Grundlage der aktuellen Pose des Roboters, der konfigurierten Ausgangsposition und der in der Arbeitsbereichsszene definierten Hindernisse neu.
Wenn eine Startpose gespeichert wird, erstellt „ HARP “ automatisch die folgende Datei im Projektverzeichnis raw/ Ordner: CG0-HOME.hrpr
In dieser Datei wird die konfigurierte Ausgangsposition gespeichert.
Jedes Mal, wenn Sie darauf klicken Abspielen auf der Startseite Im Makro verwendet der Pfadplaner die gespeicherte Ausgangsposition, um eine kollisionsfreie Bewegungsbahn zu generieren. Die daraus resultierende geplante Bewegung wird wie folgt gespeichert: CG0-HOME-PLANNED.hrpr
Die geplante Bewegungsbahn kann sich bei jeder Generierung ändern, abhängig von der aktuellen Pose des Roboters, der Ziel-Ausgangspose und den im Arbeitsbereich definierten Hindernissen.
Daher umfasst das Projekt neben den vom Nutzer aufgezeichneten Bewegungsdateien auch die raw/ Der Ordner kann außerdem diese beiden Dateien zum Thema „Home“ enthalten:
CG0-HOME.hrpr— Speichert die konfigurierte Ausgangsposition.CG0-HOME-PLANNED.hrpr— Speichert die zuletzt erzeugte, kollisionsvermeidende Flugbahn in der Ausgangsposition.
Beispiel
Nehmen wir zum Beispiel an, Ihr Projekt heißt Haply_Robotik und befindet sich in der Documents/projects Verzeichnis.
Wenn Sie ein Makro aufzeichnen, speichert „ HARP “ die Aufzeichnung automatisch im Projektordner raw/ Ordner. Um auf die aufgezeichneten Makros zuzugreifen, navigieren Sie zu:
/Documents/projects/Haply_Robotics/raw/
In diesem Verzeichnis finden Sie die gespeicherten Makrodateien unter .hrpr Format.