Ein Makro aufzeichnen
Durch das Aufzeichnen der Roboterbewegungen können Sie Makros erstellen, die später für sich wiederholende Aufgaben abgespielt werden können. Wenn Sie eine ferngesteuerte Bewegung aufzeichnen, können Sie dieselbe Bewegungsabfolge wiederverwenden, um einen Teil eines Prozesses zu automatisieren.
Die Aufnahmen behalten die Zeitangaben der Originalbewegung bei, sodass die Wiedergabe denselben Zeitmaßstab wie die aufgezeichnete Sequenz folgt.
Während der Aufzeichnung erfasst „ HARP “ die Daten auf der Seite des Nachführers, darunter die Positionen der Robotergelenke, die Gelenkgeschwindigkeiten, die Kraftdaten und den Status des Greifers, sofern diese verfügbar sind.
Da die aufgezeichneten Daten von den Ortungsgeräten stammen, können Sie die Fernsteuerung mit der für die jeweilige Aufgabe am besten geeigneten Steuerungsmethode durchführen, darunter:
- Steuerung nur in Translationsrichtung
- Positions- und Orientierungssteuerung
- Achsverriegelung
- Skalierung der Bewegung
Diese Fernsteuerungsparameter beeinflussen die Art und Weise, wie die Bewegung erzeugt wird, während die daraus resultierende Bewegung des Nachführers zur Wiedergabe erfasst wird.
Eine Aufzeichnung starten und beenden
- Klicken Sie in der Befehlsleiste jederzeit auf „Aufzeichnung starten“, unabhängig davon, ob die Kupplung eingekuppelt ist oder nicht. Weitere Informationen finden Sie im Kontrollzentrum.
- Während der Aufzeichnung erfasst „ HARP “ alle Daten auf der Seite des Verfolgers, einschließlich der Phasen ohne Bewegung.
- Sobald die Registrierung abgeschlossen ist, klicken Sie auf Registrierung abschließen um die Aufnahme zu beenden und zu speichern. Die aufgezeichneten Dateien werden automatisch im Ordner gespeichert
raw/des Projekts. - Um die aufgezeichnete Aktion zum Makro-Fenster hinzuzufügen, klicken Sie auf „Makro hinzufügen“. Weitere Informationen finden Sie im Abschnitt „Makros“.
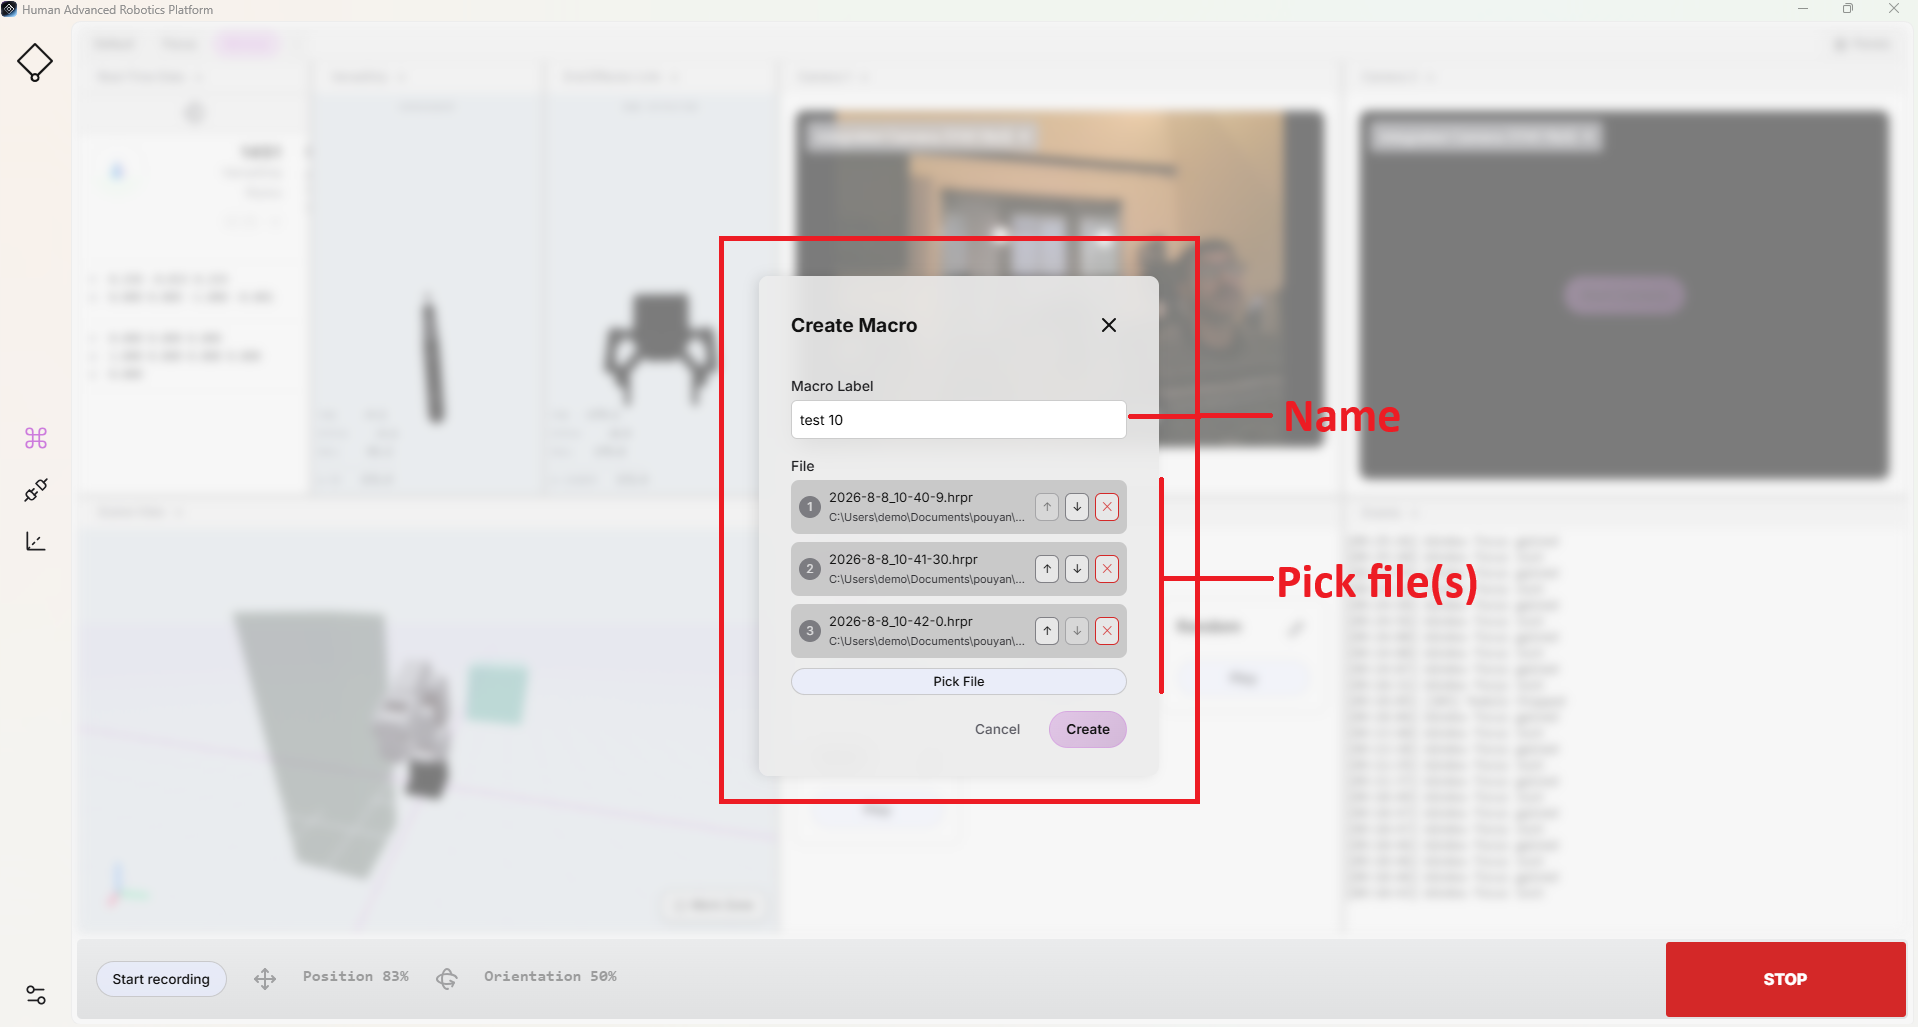
- Geben Sie einen Namen oder eine Nummer in das Feld „Bezeichnung“ des Makros ein oder lassen Sie dieses Feld leer, wenn keine Bezeichnung erforderlich ist.
- Klicken Sie auf Datei auswählen und navigieren Sie zum Ordner
raw/des Projekts. - Wählen Sie eine oder mehrere Dateien aus
.hrpraufgezeichnet. - Klicken Sie auf „Erstellen“. Das neue Makro wird im Makro -Fenster angezeigt und kann anschließend zum Abspielen verwendet werden.
Makro-Sequenz
Um die Aufzeichnung und Automatisierung zu vereinfachen, bietet „ HARP “ die Möglichkeit, mehrere aufgezeichnete Bewegungen zu einem einzigen Makro zusammenzufassen.
In vielen Anwendungen kann es unpraktisch sein, einen gesamten Vorgang in einer einzigen Sitzung aufzuzeichnen. Stattdessen kann der Vorgang in kürzere Abschnitte unterteilt werden, wobei jeder Abschnitt als eigenständiges Makro gespeichert wird. Diese aufgezeichneten Abläufe lassen sich anschließend zu einem einzigen Makro zusammenfassen.
Während des Lesens führt „ HARP “ die Aufzeichnungen aus. .hrpr nacheinander ausgewählt, entsprechend der konfigurierten Reihenfolge.
Da die Aufzeichnungen die ferngesteuerten Handbewegungen des Benutzers erfassen, ist es wichtig, unnötige Pausen zwischen den Sequenzsegmenten auf ein Minimum zu reduzieren. Kurze Übergänge zwischen den aufgezeichneten Makros tragen zu einer flüssigeren und kontinuierlicheren Bewegung während der Wiedergabe bei.
Ein Makro bearbeiten
Nachdem Sie ein Makro erstellt haben, können Sie dessen Konfiguration jederzeit ändern. Dazu gehören das Umbenennen des Makros, das Ersetzen der zugehörigen Aufzeichnung sowie das Hinzufügen und Löschen von Bewegungen in einer Abfolge.
Um ein Makro zu bearbeiten, klicken Sie im Makro-Fenster aufdas Stiftsymbol in der oberen rechten Ecke des entsprechenden Makros.
Erfasste Daten
Die aufgezeichneten Makros werden unter folgendem Dateinamenformat gespeichert:
YYYY-M-D_H-m-s.hrpr
Zum Beispiel:
2026-9-7_9-29-32.hrpr
Während einer Aufnahmesitzung erfasst „ HARP “ auf der Follower-Seite mindestens die folgenden Daten:
- Roboterarm: Position, Gelenkwinkel und Geschwindigkeit
- Endeffektor: Position
Die Aufzeichnungen werden in einem an G-Code angelehnten Textformat gespeichert, wodurch sich die Bewegungsbahnen bei Bedarf überprüfen und bearbeiten lassen.
- Einzelne Linien oder Achsenwerte können gelöscht werden, um das Verhalten der Darstellung anzupassen.
- Fehlende Achswerte behalten ihre aktuellen Werte bei. Wird eine Achse bei einem Lesevorgang übersprungen, behält „ HARP “ diese Achse an ihrer aktuellen Position bei, anstatt einen neuen Wert anzusteuern.
Weitere Informationen zu aufgezeichneten Makros und deren Dateistruktur finden Sie unter „Dateiformat von Makros“.
Startmakro
Wie im Abschnitt „Konfigurierbare Startposition“ erläutert, können Sie eine Roboterkonfiguration als Standard-Startposition speichern.
Da die Funktion „Kollisionsvermeidung“ bei der Ausführung des Startmakros automatisch angewendet wird, berechnet HARP die Bewegungsbahn neu – unter Berücksichtigung der aktuellen Position des Roboters, der konfigurierten Startposition und der in der Arbeitsbereichsszene definierten Hindernisse.
Wenn eine Begrüßungsansage aufgezeichnet wird, erstellt HARP automatisch die folgende Datei im Ordner raw/ des Projekts: CG0-HOME.hrpr
Diese Datei enthält die konfigurierte Begrüßungsansage.
Jedes Mal, wenn Sie auf Vorlesung in der Makrofunktion Startseite, Der Bahnplaner nutzt die gespeicherte Startposition, um eine kollisionsfreie Bahn zu generieren. Die daraus resultierende geplante Bewegung wird unter folgendem Namen gespeichert: CG0-HOME-PLANNED.hrpr
Die geplante Bahn kann sich bei jeder Generation ändern, abhängig von der aktuellen Position des Roboters, der Zielposition und den im Arbeitsbereich definierten Hindernissen.
Daher enthält der Ordner neben den vom Benutzer gespeicherten Bewegungsdateien auch raw/ Das Projekt kann außerdem diese beiden Dateien enthalten, die sich auf die Startseite beziehen:
CG0-HOME.hrpr— Enthält die konfigurierte Begrüßungsansage.CG0-HOME-PLANNED.hrpr— Enthält die zuletzt generierte Kollisionsvermeidungsbahn zur Zielposition.
Beispiel
Nehmen wir zum Beispiel an, Ihr Projekt heißt Haply_Robotik und dass es sich im Ordner befindet Documents/projects.
Wenn Sie ein Makro aufzeichnen, speichert „ HARP “ die Aufzeichnung automatisch im Ordner raw/ des Projekts. Um auf die gespeicherten Makros zuzugreifen, navigieren Sie zu:
/Documents/projects/Haply_Robotics/raw/
In diesem Ordner finden Sie die aufgezeichneten Makrodateien im Format .hrpr.