Roboterparameter
Wenn ein Folgeroboter angeschlossen ist, stehen mehrere Steuerungsoptionen zur Verfügung, darunter „Startseite“, „Zurücksetzen “ und „Optionen“.
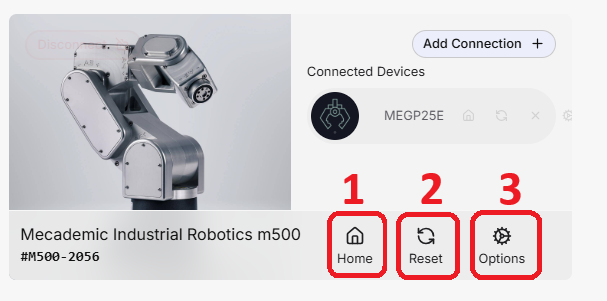
- Startposition: Bewegt den Roboter in seine voreingestellte Standard-Startposition. Diese Bewegung wird unabhängig von den im Arbeitsbereich „ HARP “ konfigurierten virtuellen Kollisionsobjekten ausgeführt.
Bevor Sie die Funktion „Start“ verwenden, vergewissern Sie sich, dass der physische Arbeitsbereich des Roboters frei ist und die Bewegung sicher ausgeführt werden kann.
-
Zurücksetzen: Setzt die Verbindung des Roboters zurück und versucht, die Kommunikation mit dem Folgegerät wiederherzustellen.
-
Optionen: Öffnet die roboterspezifischen Konfigurationseinstellungen, die unter „ HARP “ verfügbar sind. Die in diesem Abschnitt vorgenommenen Änderungen werden direkt an den Roboter gesendet; für die unterstützten Einstellungen ist daher keine zusätzliche Konfiguration außerhalb von „ HARP “ erforderlich. Weitere Informationen finden Sie unter „Robotereinstellungen“.