SICK-Sicherheitssteuerung
FlexiSoft-Sicherheitssteuerung
Sicherheitssteuerungen werden in der industriellen Automatisierung häufig eingesetzt, um die Interaktionen zwischen Maschinen, Anlagen und Personal zu steuern.
In diesem Abschnitt wird die Integration des SICK-Sicherheitscontrollers FlexiSoft mit HARP. Nach dem Anschluss kann die Sicherheitssteuerung externe Sicherheitseinrichtungen überwachen und ihren aktuellen Sicherheitsstatus in Echtzeit an „ HARP “ übermitteln.
Dadurch kann „ HARP “ entsprechend auf sicherheitsrelevante Bedingungen wie beispielsweise Pausen- oder Stoppbefehle reagieren, je nach den vom Sicherheitscontroller empfangenen Signalen.
Terminologie
-
SPS – speicherprogrammierbare Steuerung: Eine Steuerung, die zur Ausführung der Automatisierungs- und Steuerungslogik dient.
-
IP-Adresse (
connect_addr) : Die statische IP-Adresse, die dem Sicherheitscontroller oder dem Kommunikationsgateway zugewiesen wurde. Eine statische IP-Adresse ist erforderlich, um eine stabile Verbindung zu HARP aufrechtzuerhalten. Vermeiden Sie die Verwendung von DHCP, da sich die zugewiesene IP-Adresse nach einem Neustart ändern kann. -
Standard-Gateway (
gateway) : Die vom lokalen Netzwerk verwendete Gateway-Adresse. Zu den gängigen Beispielen gehören192.168.0.1et10.0.0.1, je nach Netzwerkkonfiguration. -
Oktett-STOP (
estop_byte) : Das konfigurierte Byte, das „ HARP “ zur Überwachung eines Vollstopps oder eines Not-Aus-Zustands verwendet. -
Oktett PAUSE (
pause_byte) : Das konfigurierte Byte, das „ HARP “ zur Überwachung einer vorübergehenden Unterbrechung des Prozesses verwendet. Wenn diese ausgelöst wird, unterbricht „ HARP “ den Fernbetrieb – ähnlich wie beim Lösen der Kupplung des Master-Geräts.
Download – Safety Designer
SICK bietet „Safety Designer“ an, eine Softwareanwendung zur Konfiguration und Programmierung der unterstützten SICK-Sicherheitssteuerungen.
Safety Designer bietet eine grafische Benutzeroberfläche, die folgende Funktionen ermöglicht:
- Sicherheitslogik erstellen und weiterleiten
- Sicherheitsprogramme prüfen und unterzeichnen
- Überwachen und Debuggen der Sicherheitskonfiguration
- Kommunikation mit dem Sicherheitscontroller konfigurieren
- Sicherheitsprogramme auf den Controller übertragen
Ausführliche Anleitungen zur Installation und Verwendung von Safety Designer finden Sie in der offiziellen Dokumentation und den Support-Ressourcen von SICK.
Beispielmaterial
Die für diese Beispielkonfiguration erforderliche Hardware:
- CPU FlexiSoft – FX3-CPU000000
- FlexiSoft-Systemstecker – FX3-MPL000001
- FlexiSoft-Programmierkabel – DSL-8U04G02M025KM1
- Ethernet/IP-FlexiSoft-Modul – FX0-GENT00000
- FlexiSoft XTIO – FX3-XTIO84002
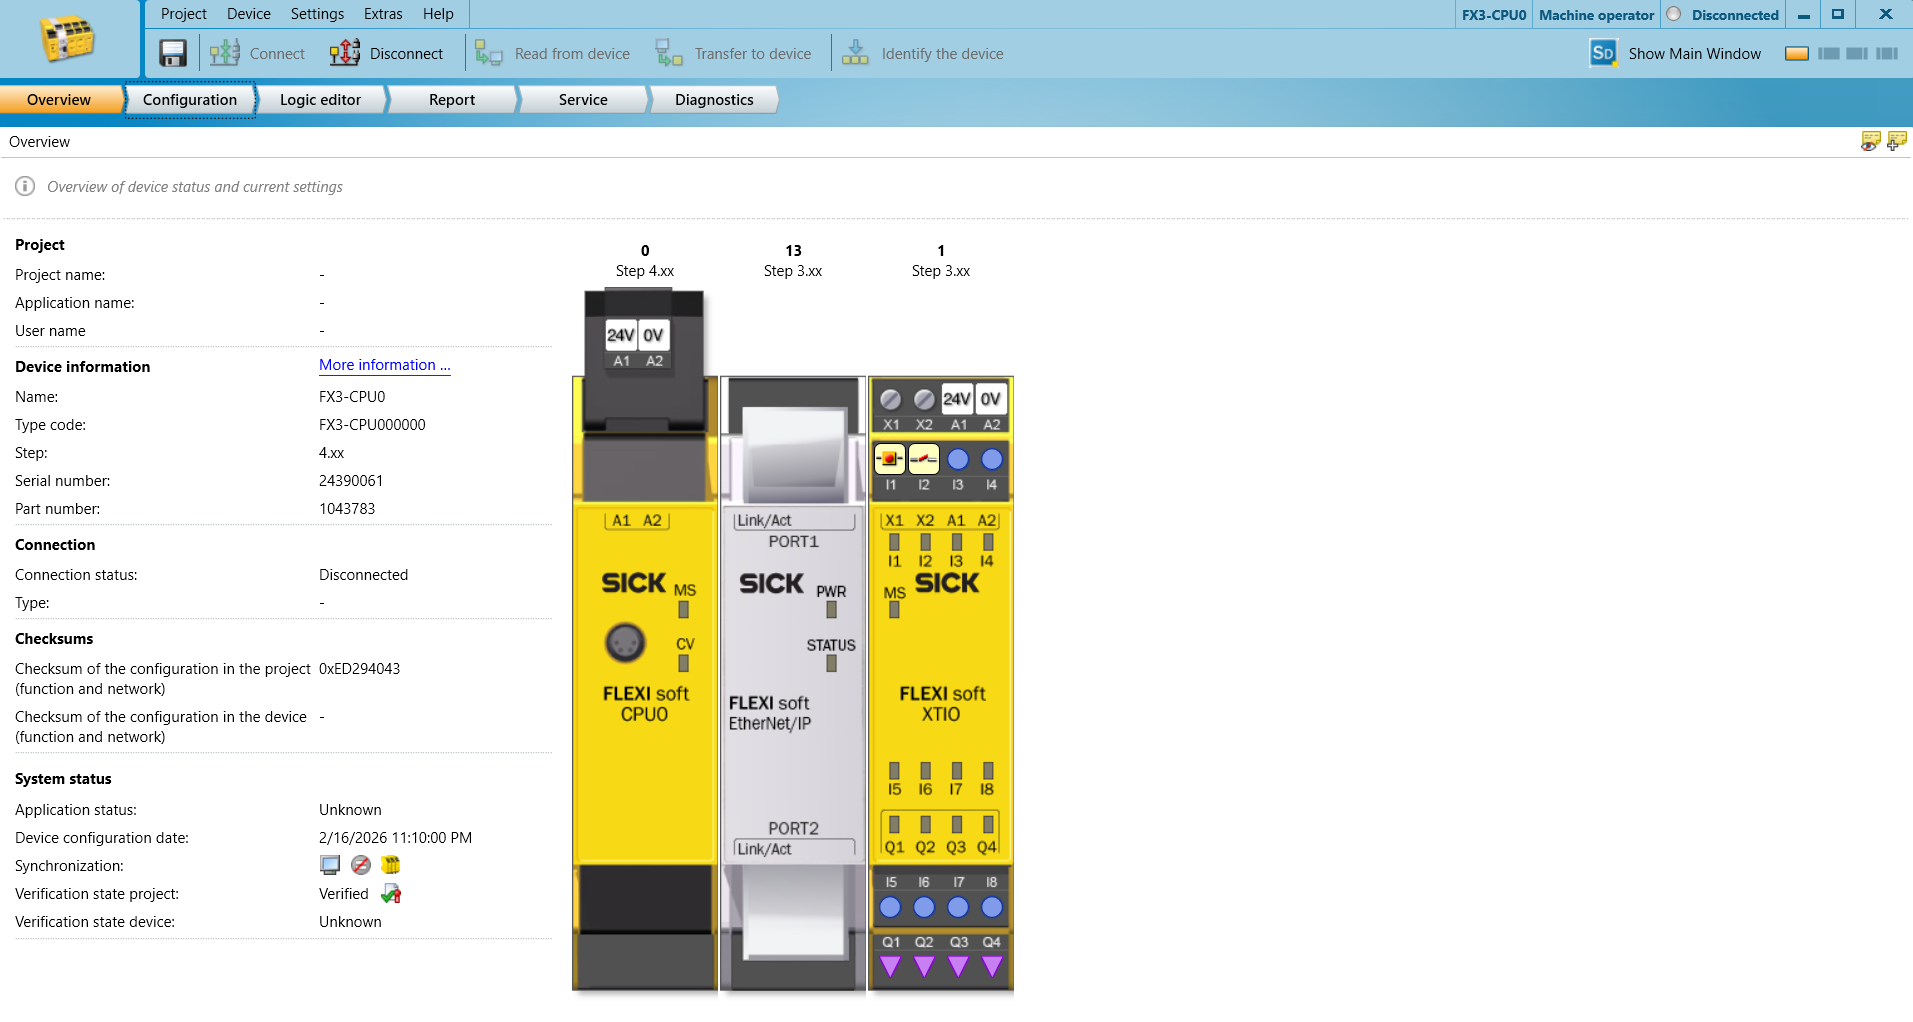
Konfigurieren Sie Ihre Sicherheits-SPS
Netzwerkkonfiguration:
Legen Sie auf der Registerkarte „Konfiguration“ des GENT-Gateways Ihre IP-Adresse und Ihr Standard-Gateway fest.
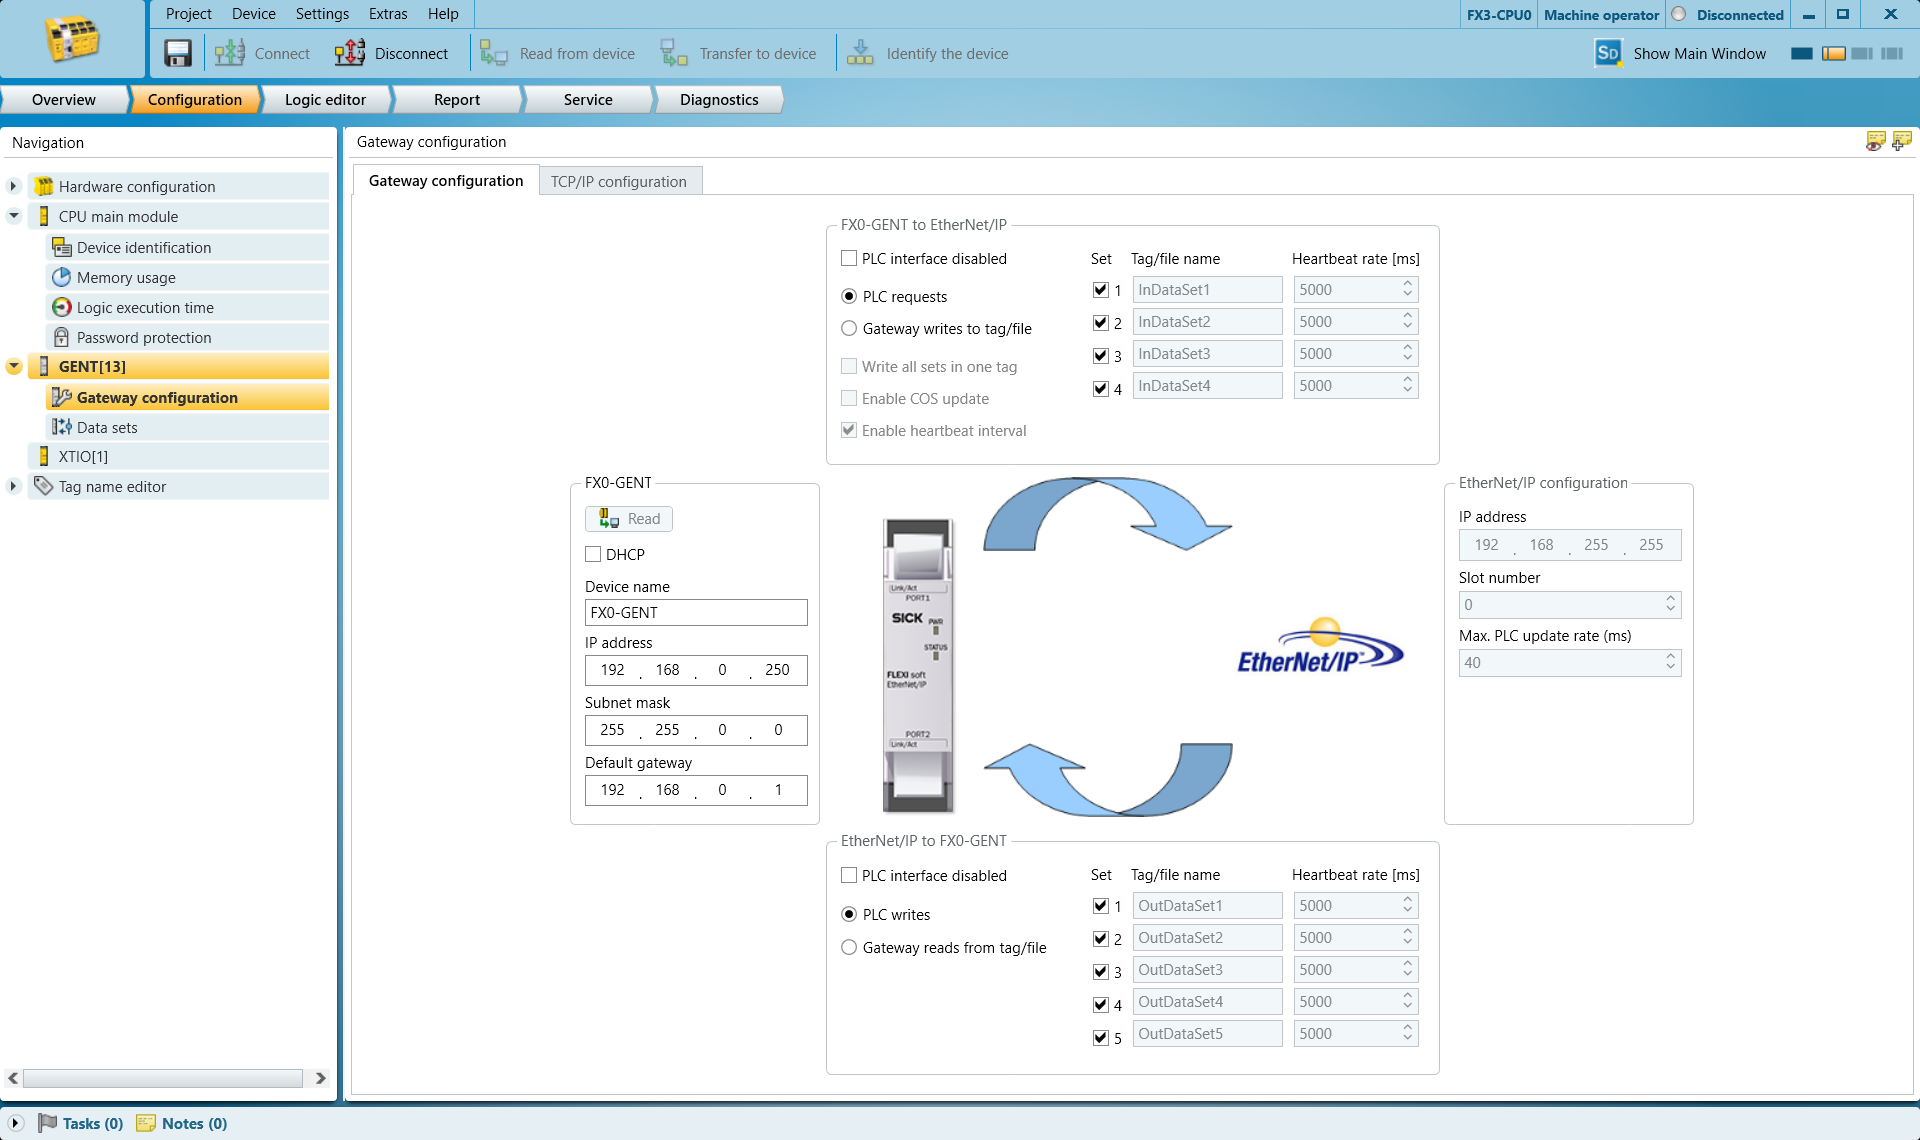
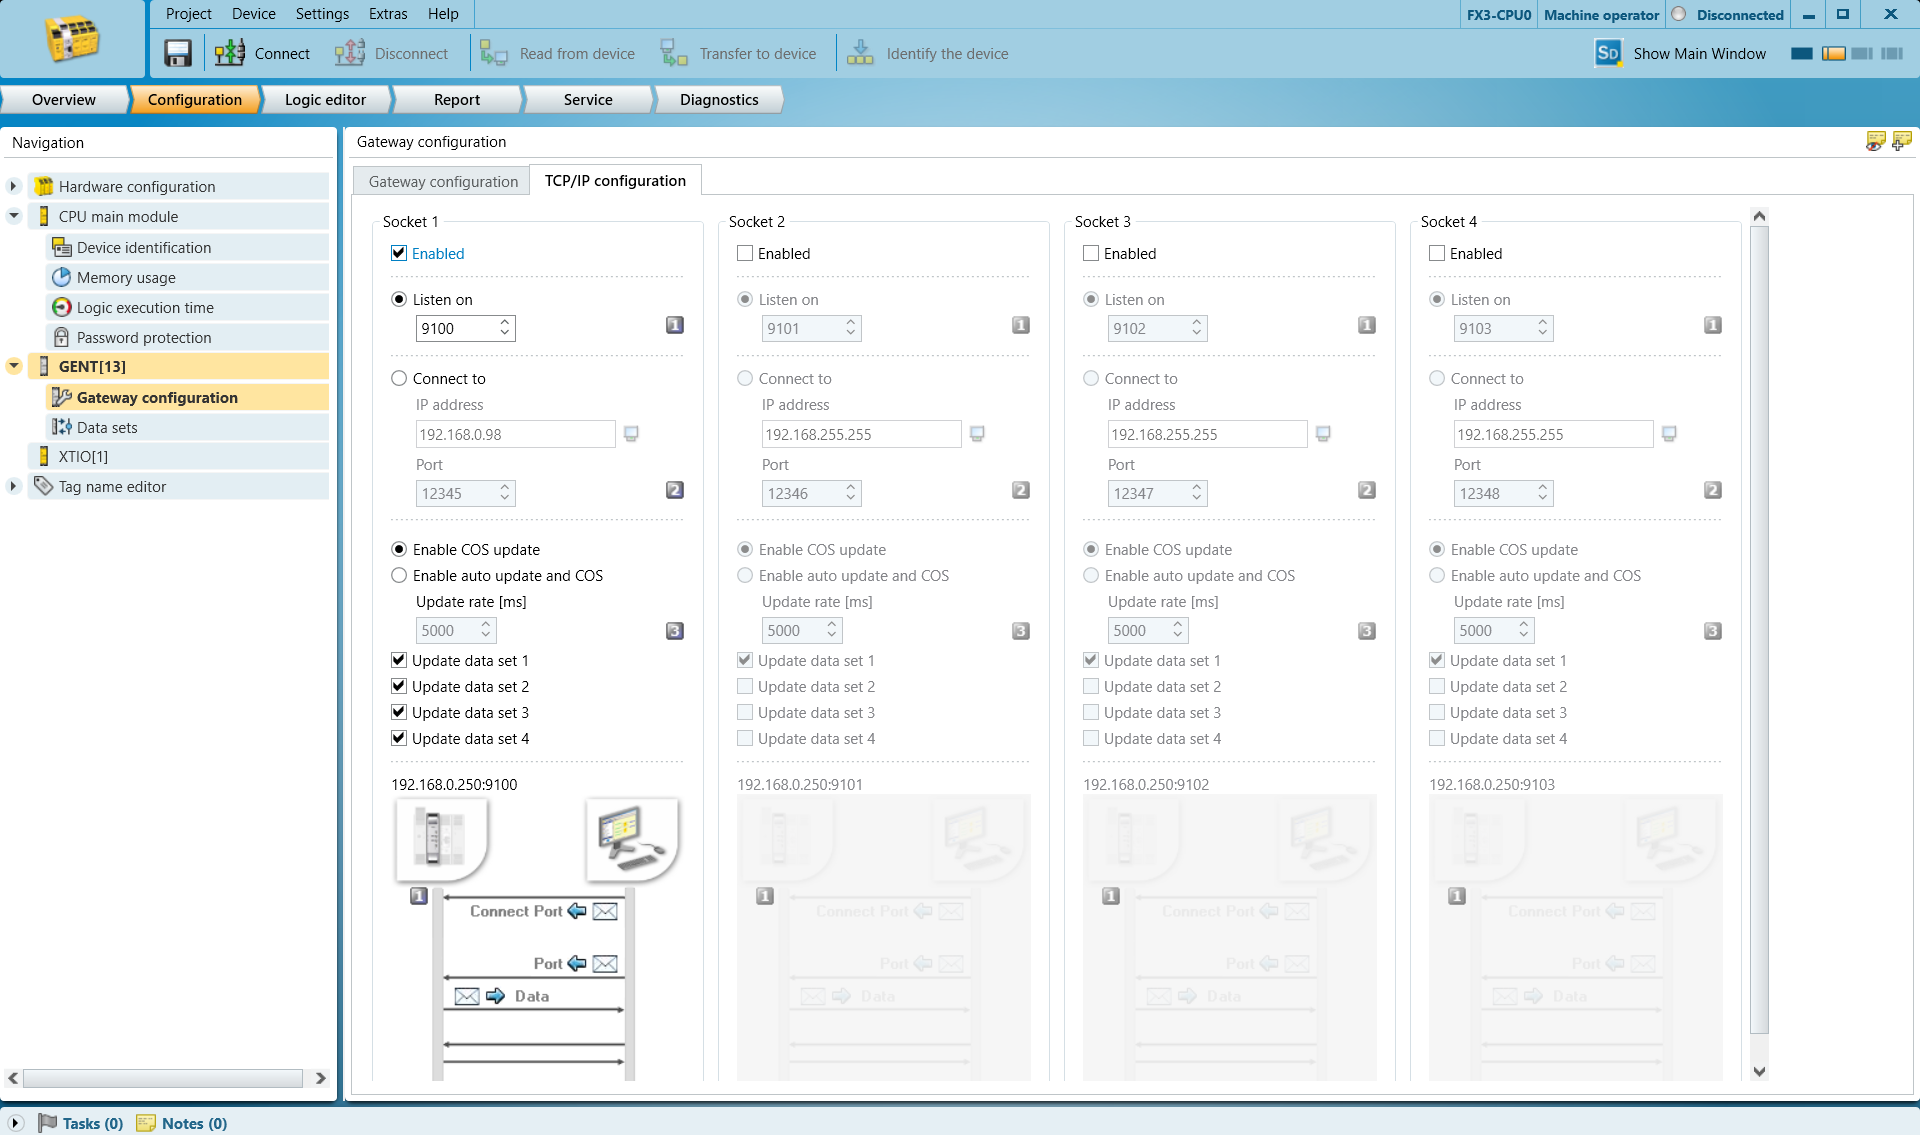
Rufen Sie die Registerkarte „TCP/IP-Konfiguration“ auf, aktivieren Sie „Listen On“ und legen Sie eine Portnummer Ihrer Wahl fest. Der Standardwert 9100 ist in den meisten Fällen geeignet.
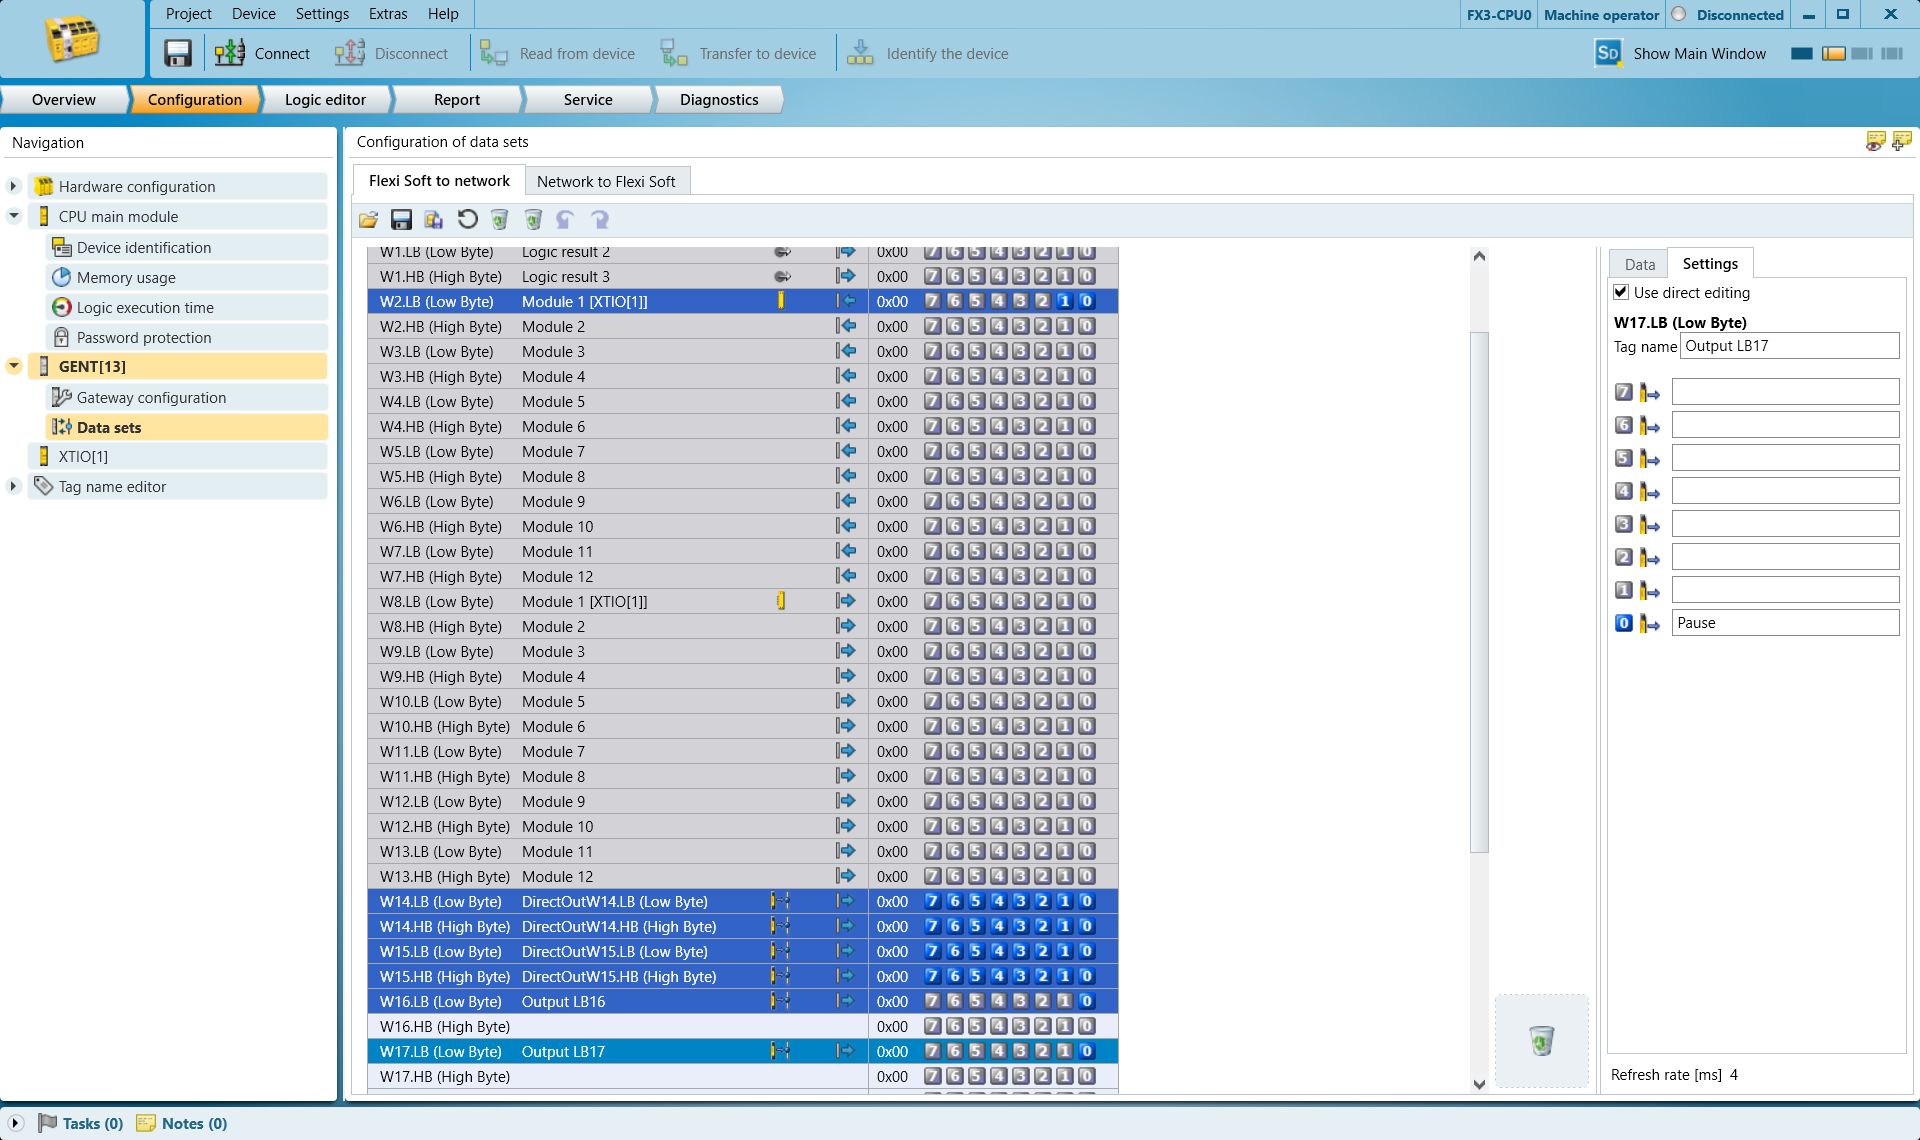
Rufen Sie „Datensätze“ auf und wählen Sie die Ausgabebytes aus, die zum Auslösen von STOP und PAUSE verwendet werden sollen.
Harp Überwacht Bit 0 des von Ihnen gewählten Bytes. Das Byte wird dabei als boolescher Wert behandelt. Wählen Sie keine anderen Bits aus, da diese nicht funktionieren.
In diesem Beispiel verwenden wir:
Byte 16 (niedrigstwertiges Byte) für STOP
Byte 17 (niedrigstwertiges Byte) für PAUSE
Wählen Sie die Zeile W16.LB (niedrigstwertiges Byte) aus und beachten Sie rechts bei Bit 0, dass Sie diese mit „STOP“ benennen können
Mit diesem Label können Sie die Elemente Ihres Programms später identifizieren.
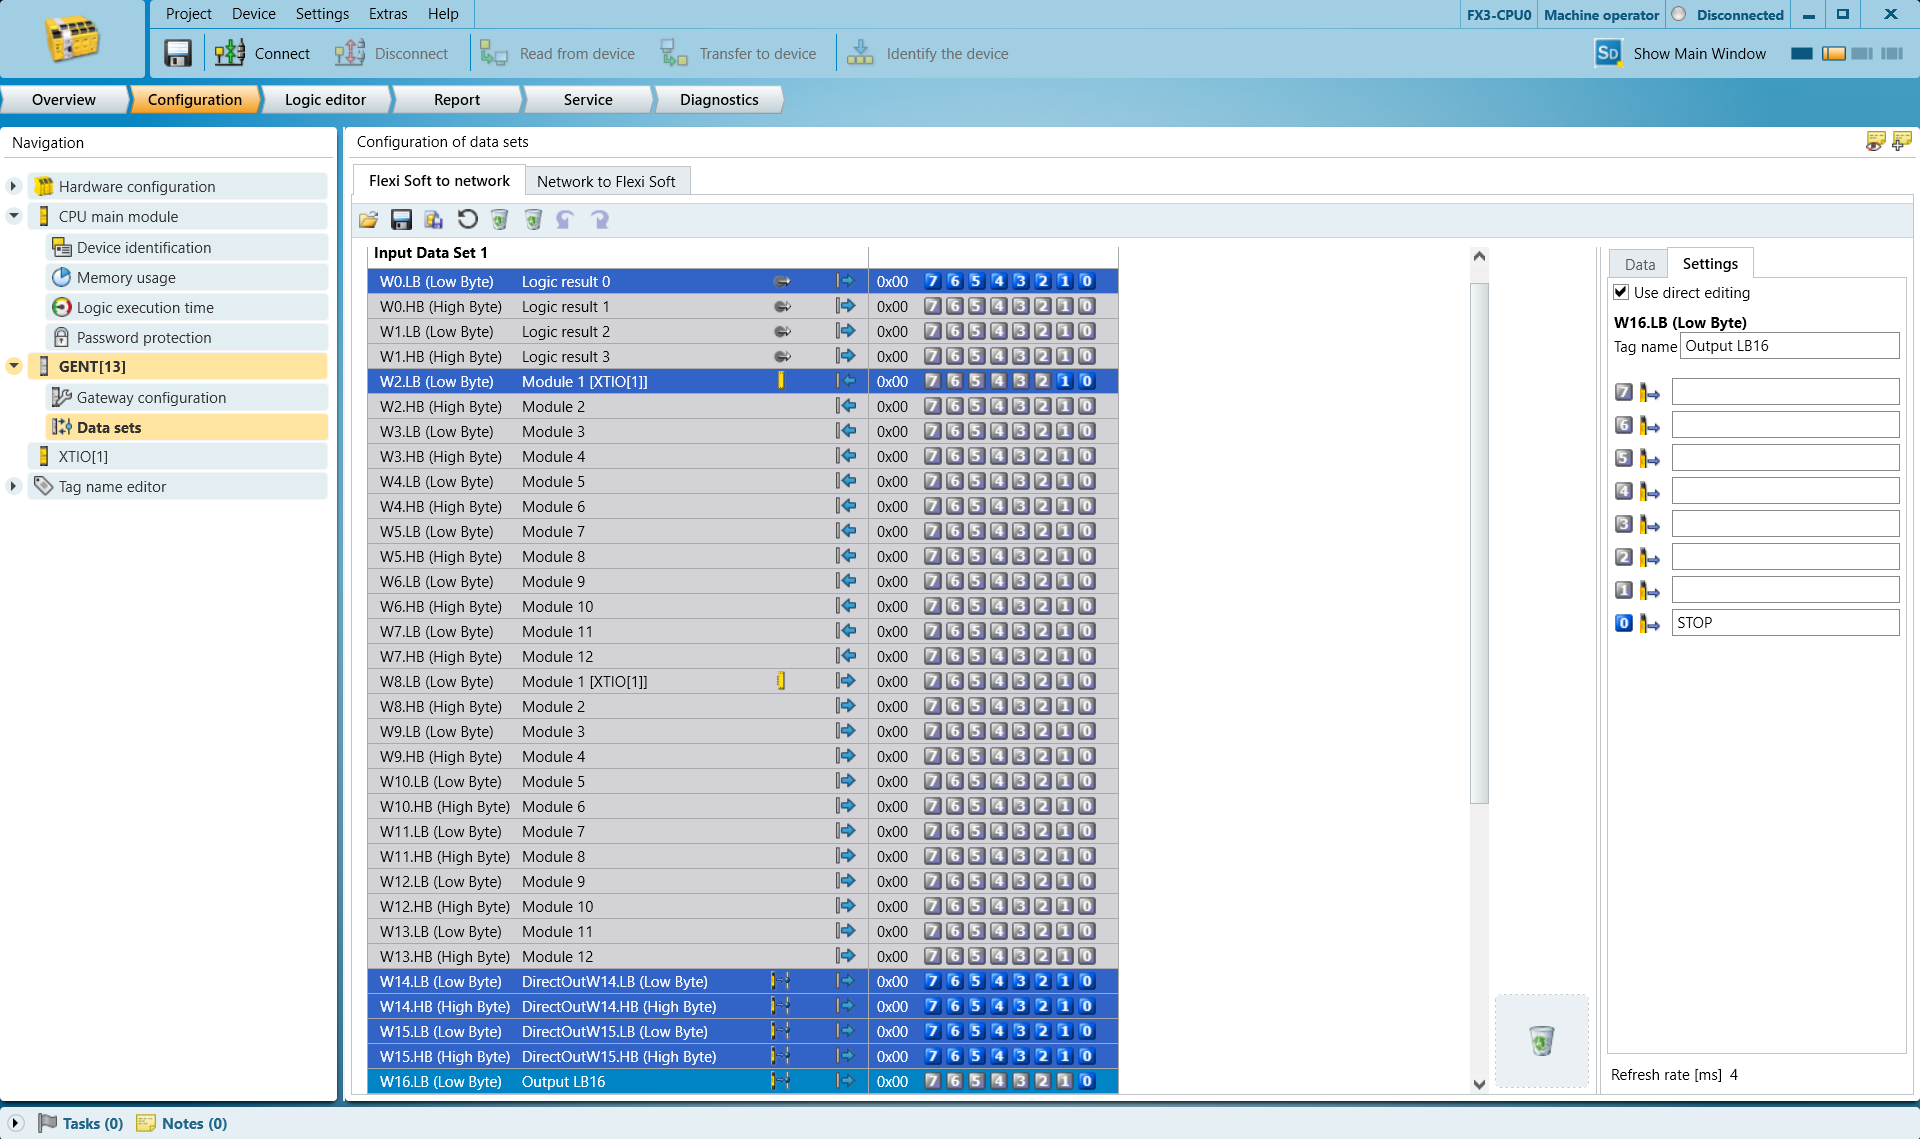
Wählen Sie die Zeile W17.LB (niedrigstwertiges Byte) aus und beachten Sie rechts bei Bit 0, dass Sie es benennen können PAUSE
Programmierung
HARP Es wird erwartet, dass die konfigurierten Bytes „STOP“ und „PAUSE“ den HIGH-Zustand aufweisen, wenn sich das System im normalen Betriebszustand befindet.
Diese Überwachungslogik ermöglicht es „ HARP “, vor dem Start des Roboterbetriebs zu überprüfen, ob die Sicherheitssteuerung angeschlossen ist und einen gültigen Betriebszustand meldet. Wenn die Kommunikation mit der Sicherheitssteuerung unterbrochen wird, betrachtet „ HARP “ die überwachten Sicherheitssignale als nicht verfügbar und verhindert den Betrieb, bis die Kommunikation wiederhergestellt ist und die konfigurierten Bytes wieder den erwarteten HIGH-Zustand annehmen.
Im folgenden Beispiel wird Folgendes verwendet:
- Ein normalerweise offener Drucktaster (N.O.) zur Darstellung einer Vorrichtung wie beispielsweise eines Türschalters oder eines Lichtgitters. Dieser Eingang ist mit dem Signal verbunden PAUSE à
17.LB. - Ein normalerweise geschlossener Not-Aus-Kontakt (N.F.) mit dem Signal verbunden STOP à
16.LB.
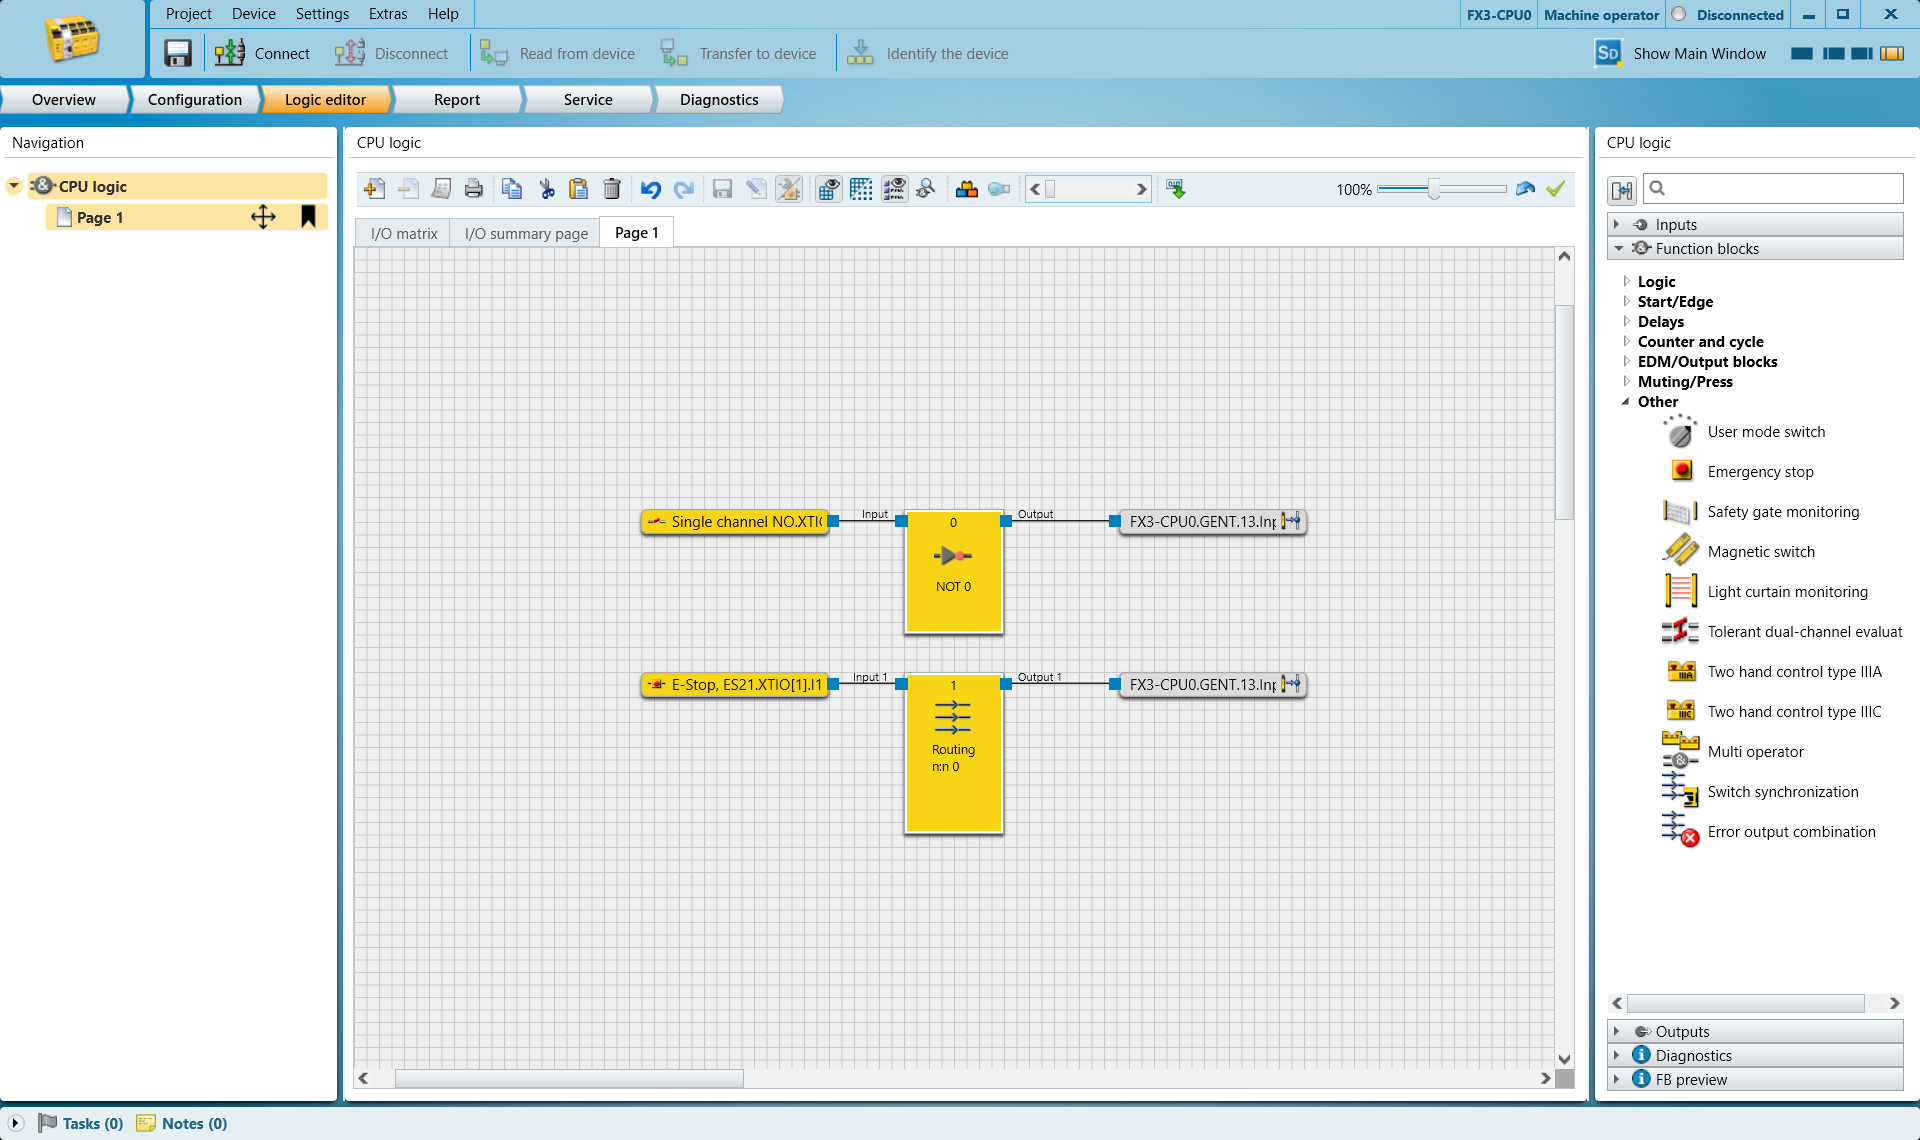
Wenn der N.O.-Eingang aktiviert ist, unterbricht „ HARP “ die Fernsteuerung, bis der Eingang wieder freigegeben wird und das Signal PAUSE à 17.LB kehrt in den erwarteten HIGH-Zustand zurück.
Wirdder Not-Aus ausgelöst, beendet „ HARP “ die aktive Sitzung und verhindert die Fortsetzung des Betriebs. Sobald der Not-Aus-Zustand aufgehoben ist, muss das System zurückgesetzt werden, bevor der Betrieb wieder aufgenommen werden kann.
Passen Sie die SPS-Logik so an, dass sie den Anforderungen Ihrer Anwendung und Ihrer Sicherheitsarchitektur entspricht. Bei Bedarf können mehrere Sicherheitsgeräte in einem einzigen überwachten Tag zusammengefasst werden.
Die SPS-Logik muss zudem in geeigneter Weise in die integrierten Sicherheitsfunktionen des Roboterherstellers eingebunden werden.
Sobald das Sicherheitsprogramm konfiguriert und validiert ist, übertragen Sie es über die Schaltfläche „Transfer to Device“ auf die SPS und fahren Sie dann mit dem nächsten Schritt fort.
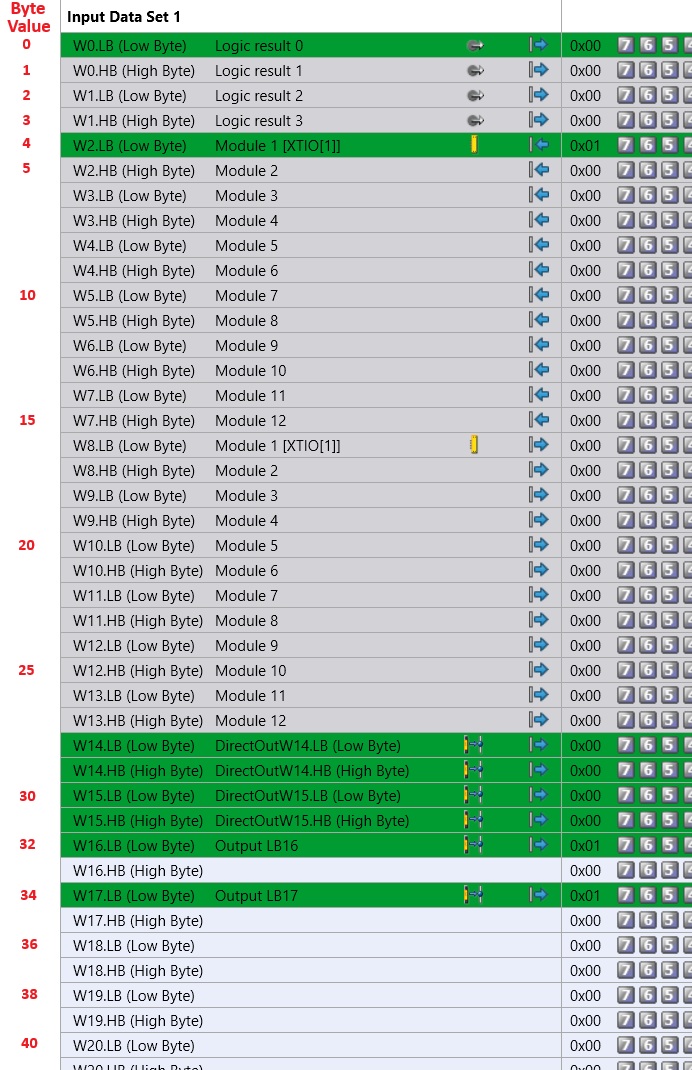
Ordnen Sie die von Ihnen ausgewählten Bytes dem entsprechenden Byte-Wert in der folgenden Tabelle zu.
Projektkonfiguration HARP
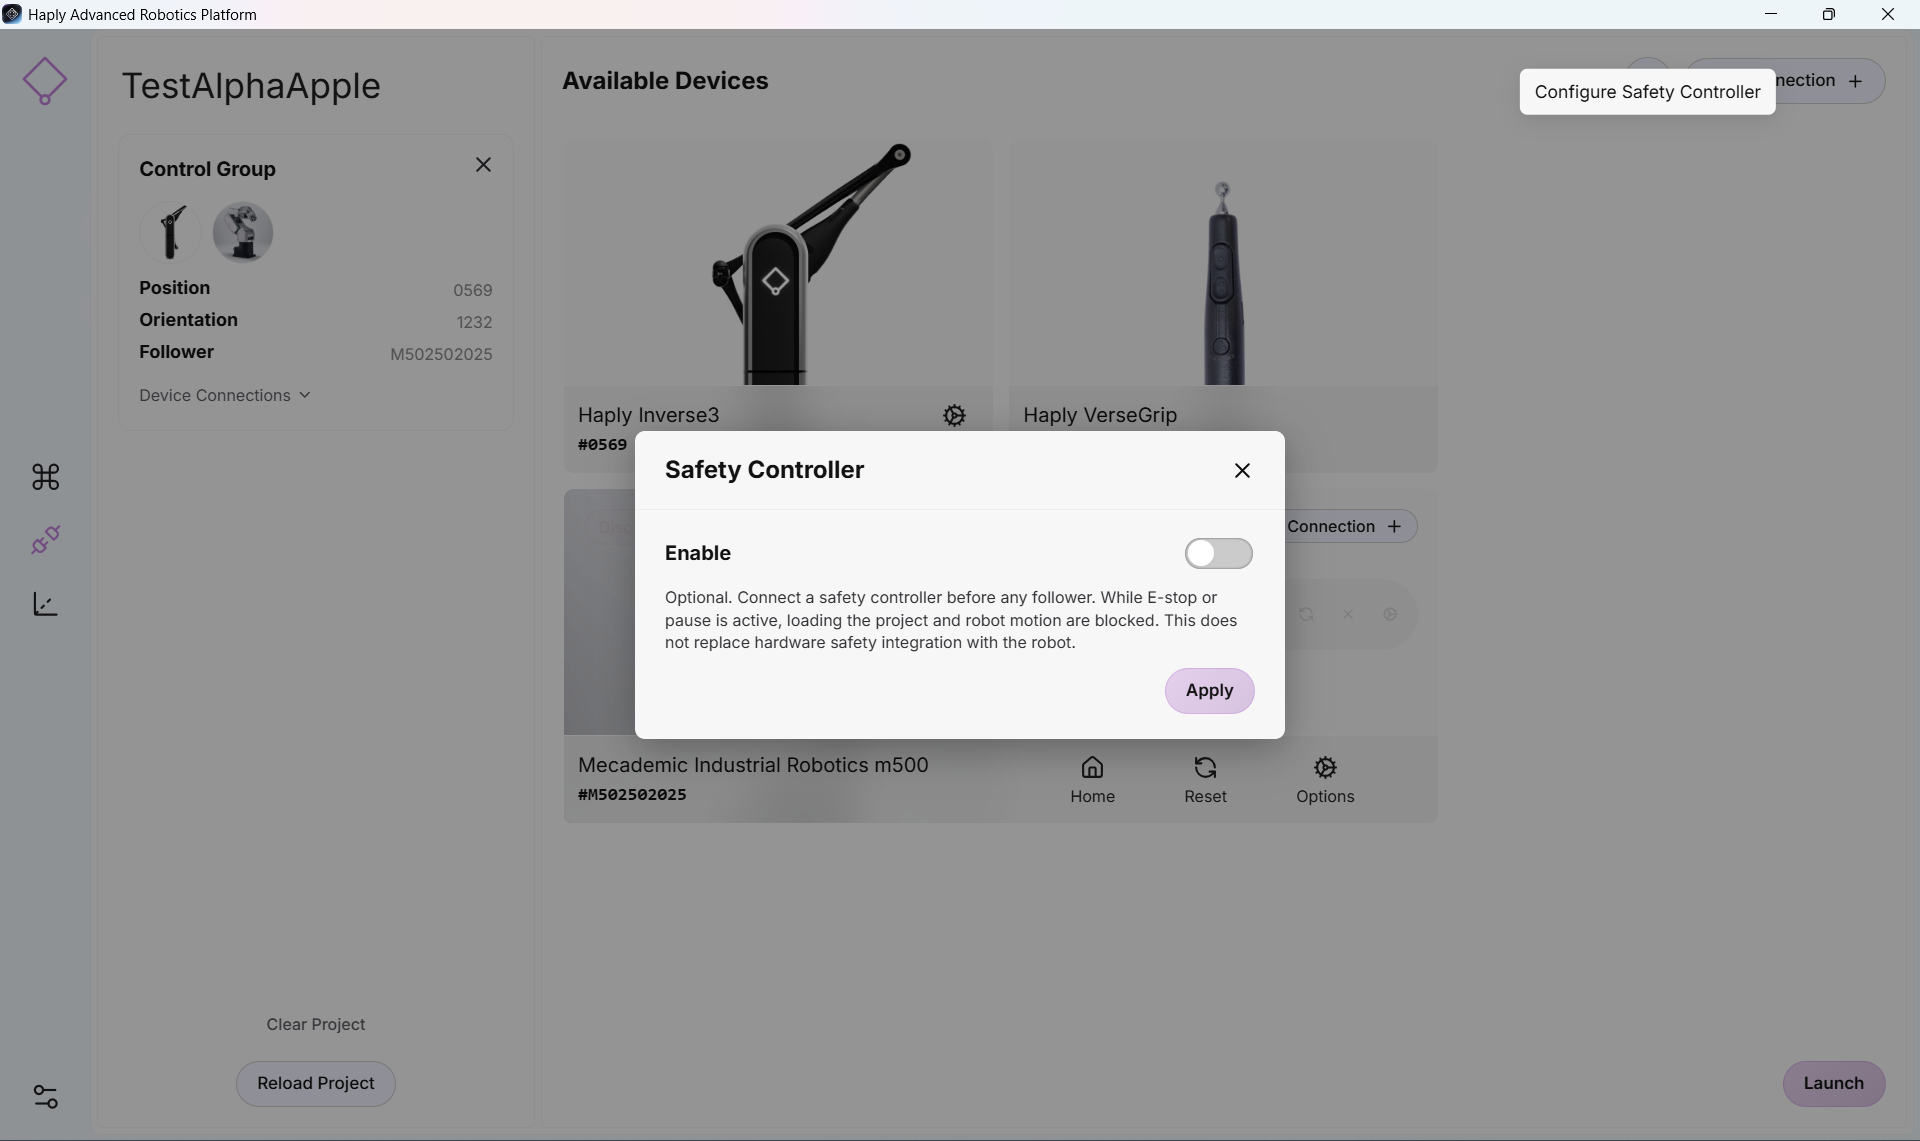
- Rufen Sie in einem bestehenden „ HARP “-Projekt den Anmeldebildschirm auf und klicken Sie auf das Schild-Symbol neben der Schaltfläche „Verbindung hinzufügen“.
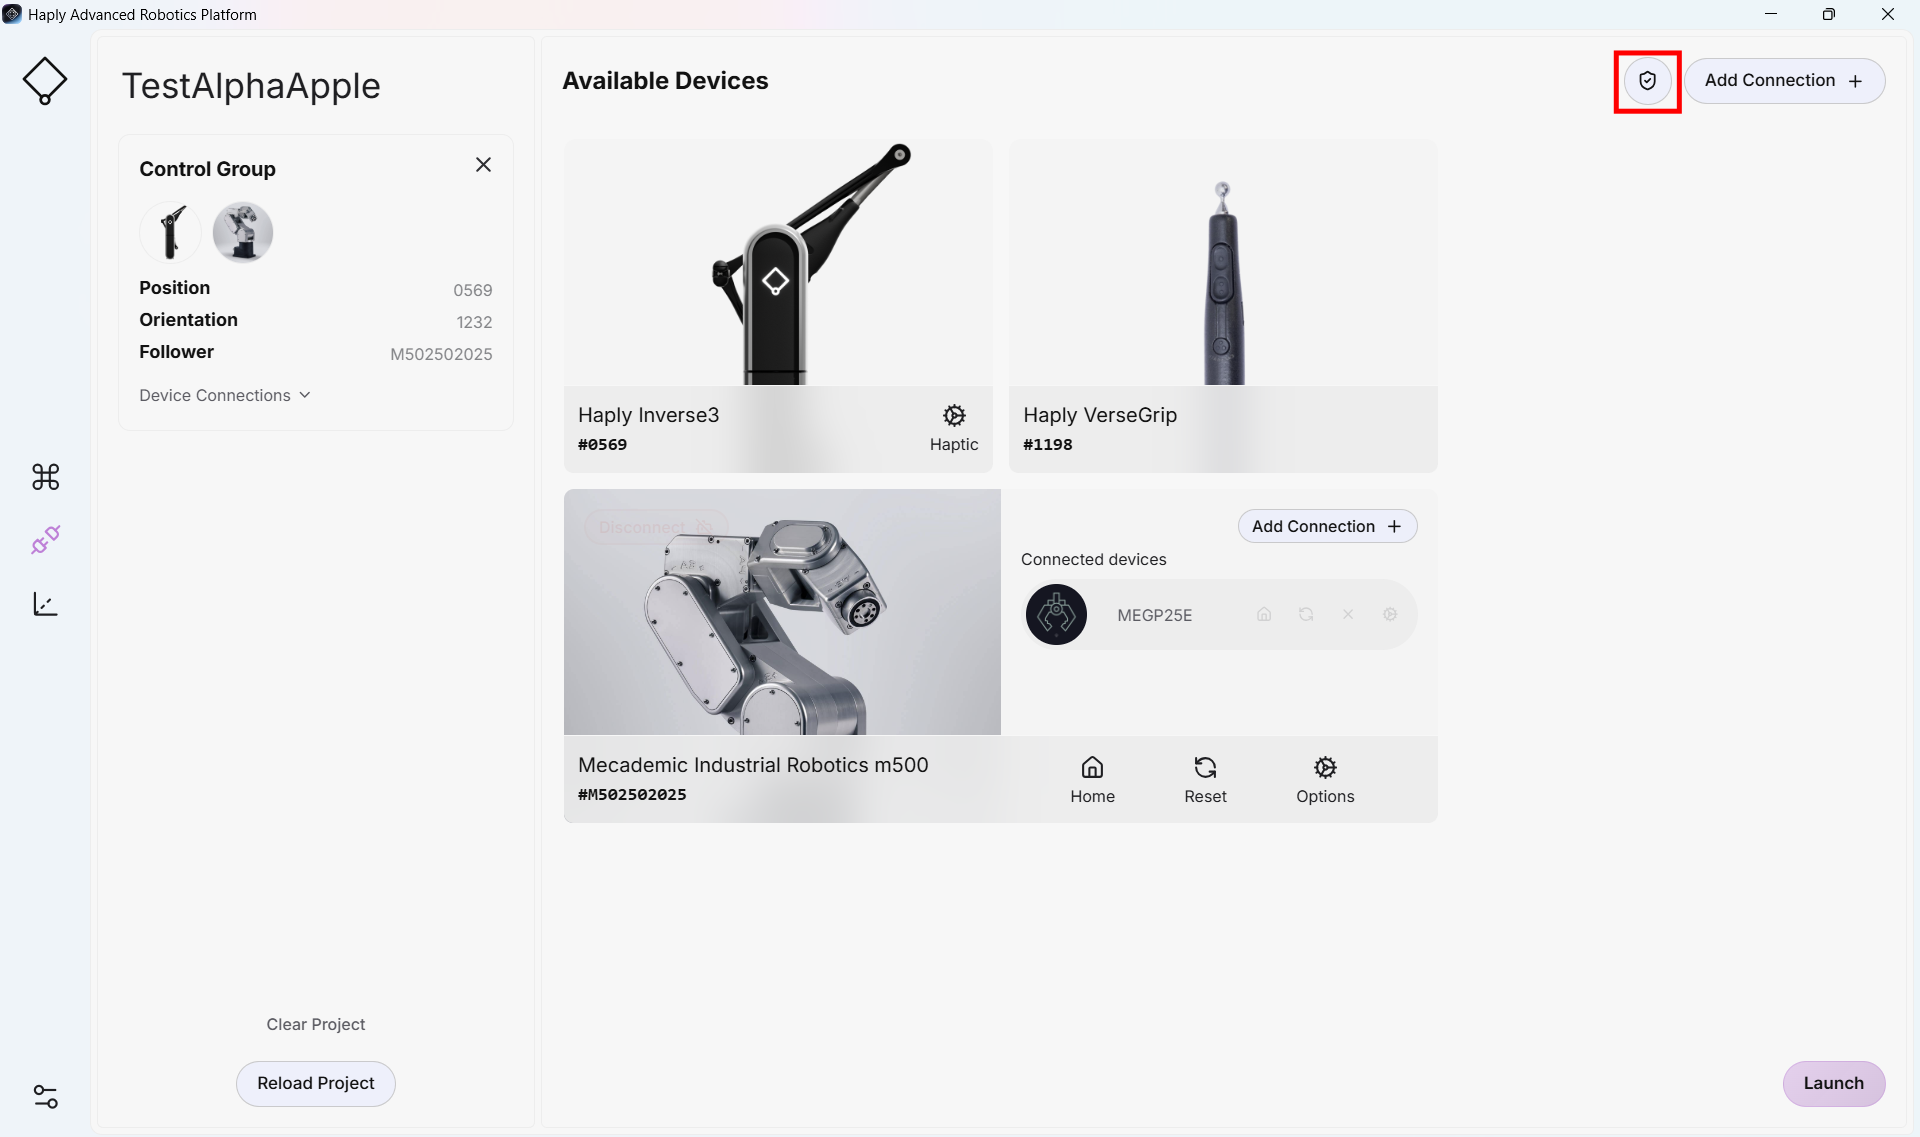
- Schalten Sie den Schalter des Sicherheitsreglers ein
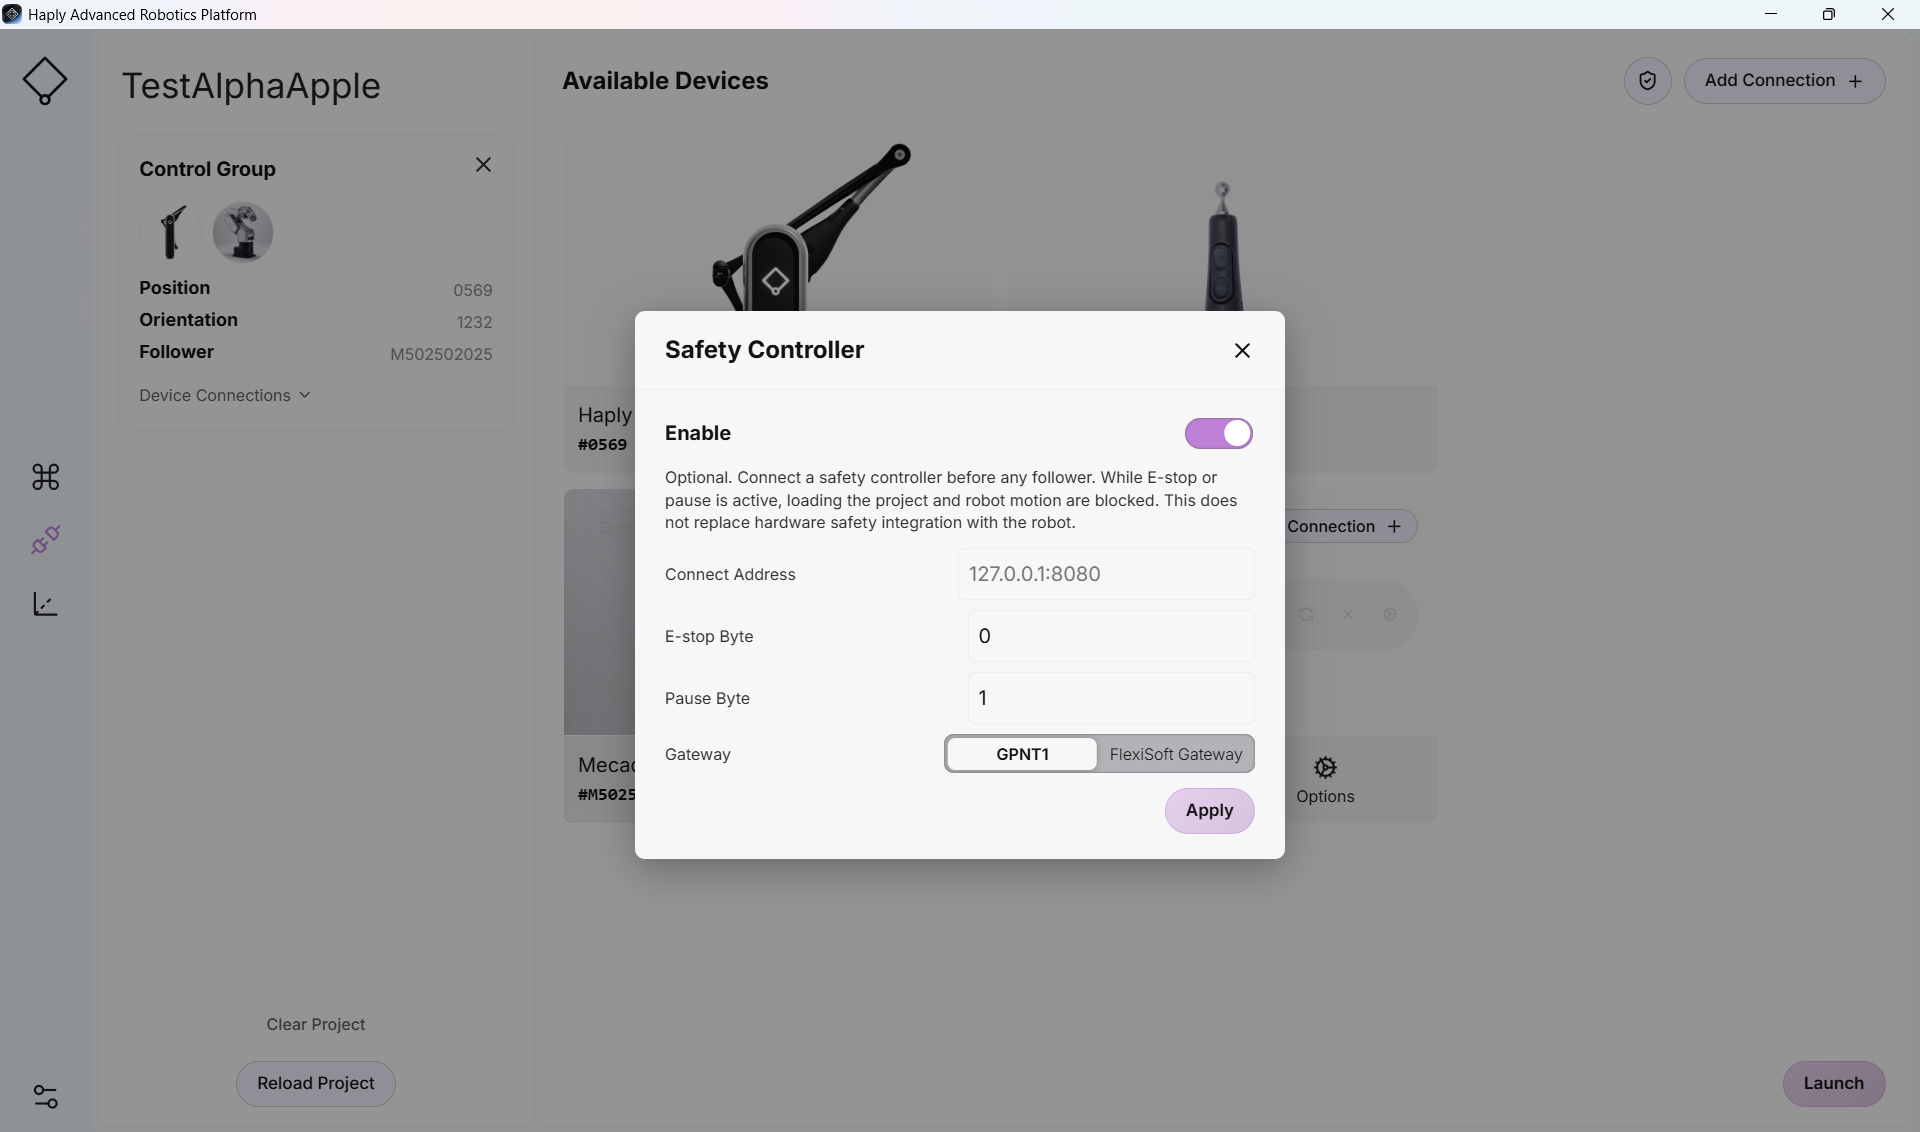
- Sie haben nun Zugriff auf die Konfigurationseinstellungen Ihres Sicherheitscontrollers
-
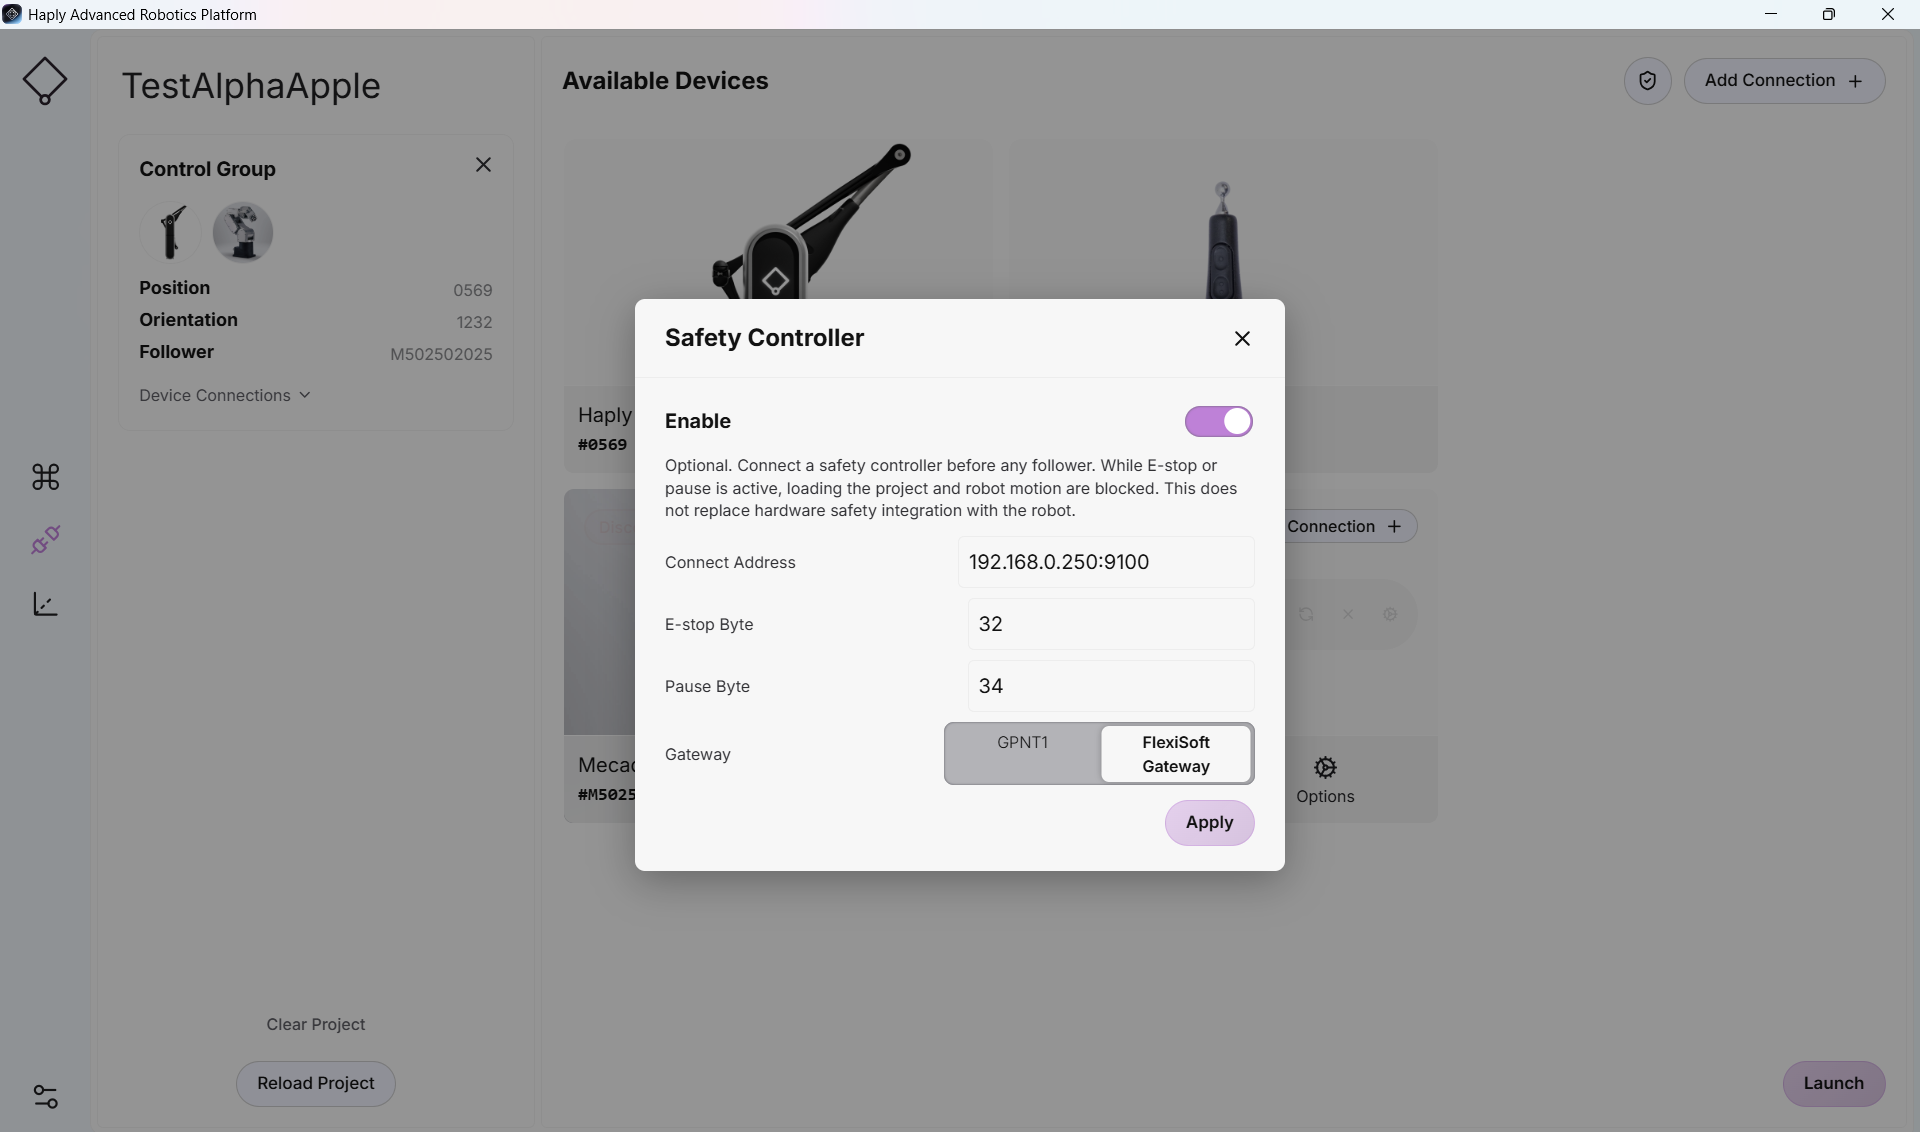
Übernehmen Sie die oben ausgewählte IP-Adresse und die Byte-Nummern. Geben Sie diese in die Felder des Formulars ein.
Wenn Sie einen FlexiSoft-Controller verwenden, wählen Sie den FlexiSoft-Schalter aus. GPNT wird für Flexi-Compact verwendet.
- Wenn alle Anschlüsse korrekt vorgenommen wurden, können Sie den Steuerbildschirm problemlos nutzen.
Wenn Sie den Anmeldebildschirm nicht verlassen können oder wenn der Bedienbildschirm die Bewegung des Roboters nicht zulässt: Stellen Sie sicher, dass keine Notabschaltvorrichtung die Ausgänge auslöst. Stellen Sie sicher, dass das Gerät verkabelt und mit Strom versorgt ist und dass die Frontanzeige einen ordnungsgemäßen Betrieb anzeigt.