SICK-Sicherheitssteuerung
FlexiSoft-Sicherheitssteuerung
Sicherheitssteuerungen werden in der industriellen Automatisierung häufig eingesetzt, um die Interaktionen zwischen Maschinen, Anlagen und Personal zu steuern.
In diesem Abschnitt wird die Integration der SICK FlexiSoft-Sicherheitssteuerung mit HARP. Nach dem Anschluss kann die Sicherheitssteuerung externe Sicherheitseinrichtungen überwachen und ihren aktuellen Sicherheitsstatus in Echtzeit an „ HARP “ übermitteln.
Dadurch kann „ HARP “ auf der Grundlage der von der Sicherheitssteuerung empfangenen Signale angemessen auf sicherheitsrelevante Ereignisse reagieren, wie beispielsweise Pausen- oder Stoppbefehle.
Begriffsbestand
-
SPS – Speichersteuerung: Eine Steuerung, die zur Ausführung von Automatisierungs- und Steuerungslogik dient.
-
IP-Adresse (
connect_addr): Die statische IP-Adresse, die der Sicherheitssteuerung oder dem Kommunikationsgateway zugewiesen wurde. Eine statische IP-Adresse ist erforderlich, um eine dauerhafte Verbindung zu HARP aufrechtzuerhalten. Vermeiden Sie die Verwendung von DHCP, da sich die zugewiesene IP-Adresse nach einem Neustart ändern kann. -
Standard-Gateway (
gateway): Die vom lokalen Netzwerk verwendete Gateway-Adresse. Häufige Beispiele hierfür sind192.168.0.1und10.0.0.1, je nach Netzwerkkonfiguration. -
STOP-Byte (
estop_byte): Das konfigurierte Byte, das von „ HARP “ zur Überwachung eines Vollstopps oder eines Not-Aus-Zustands verwendet wird. -
PAUSE-Byte (
pause_byte): Das konfigurierte Byte, das von „ HARP “ zur Überwachung einer vorübergehenden Prozessunterbrechung verwendet wird. Bei Auslösung unterbricht „ HARP “ die Fernsteuerung auf ähnliche Weise wie beim Lösen der Kupplung am Leitgerät.
Download – Safety Designer
SICK bietet „Safety Designer“ an, eine Softwareanwendung zur Konfiguration und Programmierung der unterstützten SICK-Sicherheitssteuerungen.
Safety Designer bietet eine grafische Benutzeroberfläche für:
- Erstellen und Verteilen von Sicherheitslogik
- Überprüfung und Unterzeichnung von Sicherheitsprogrammen
- Überwachung und Fehlerbehebung der Sicherheitskonfiguration
- Konfiguration der Kommunikation mit der Sicherheitssteuerung
- Übertragung von Sicherheitsprogrammen an die Steuerung
Ausführliche Anleitungen zur Installation und Verwendung von Safety Designer finden Sie in der offiziellen SICK-Dokumentation und in den Support-Ressourcen.
Beispiel-Hardware
Die für diesen Beispielaufbau erforderliche Hardware:
- FlexiSoft CPU – FX3-CPU000000
- FLexiSoft-Systemstecker – FX3-MPL000001
- FlexiSoft-Programmierkabel – DSL-8U04G02M025KM1
- FlexiSoft Ethernet/IP-Modul – FX0-GENT00000
- FlexiSoft XTIO – FX3-XTIO84002
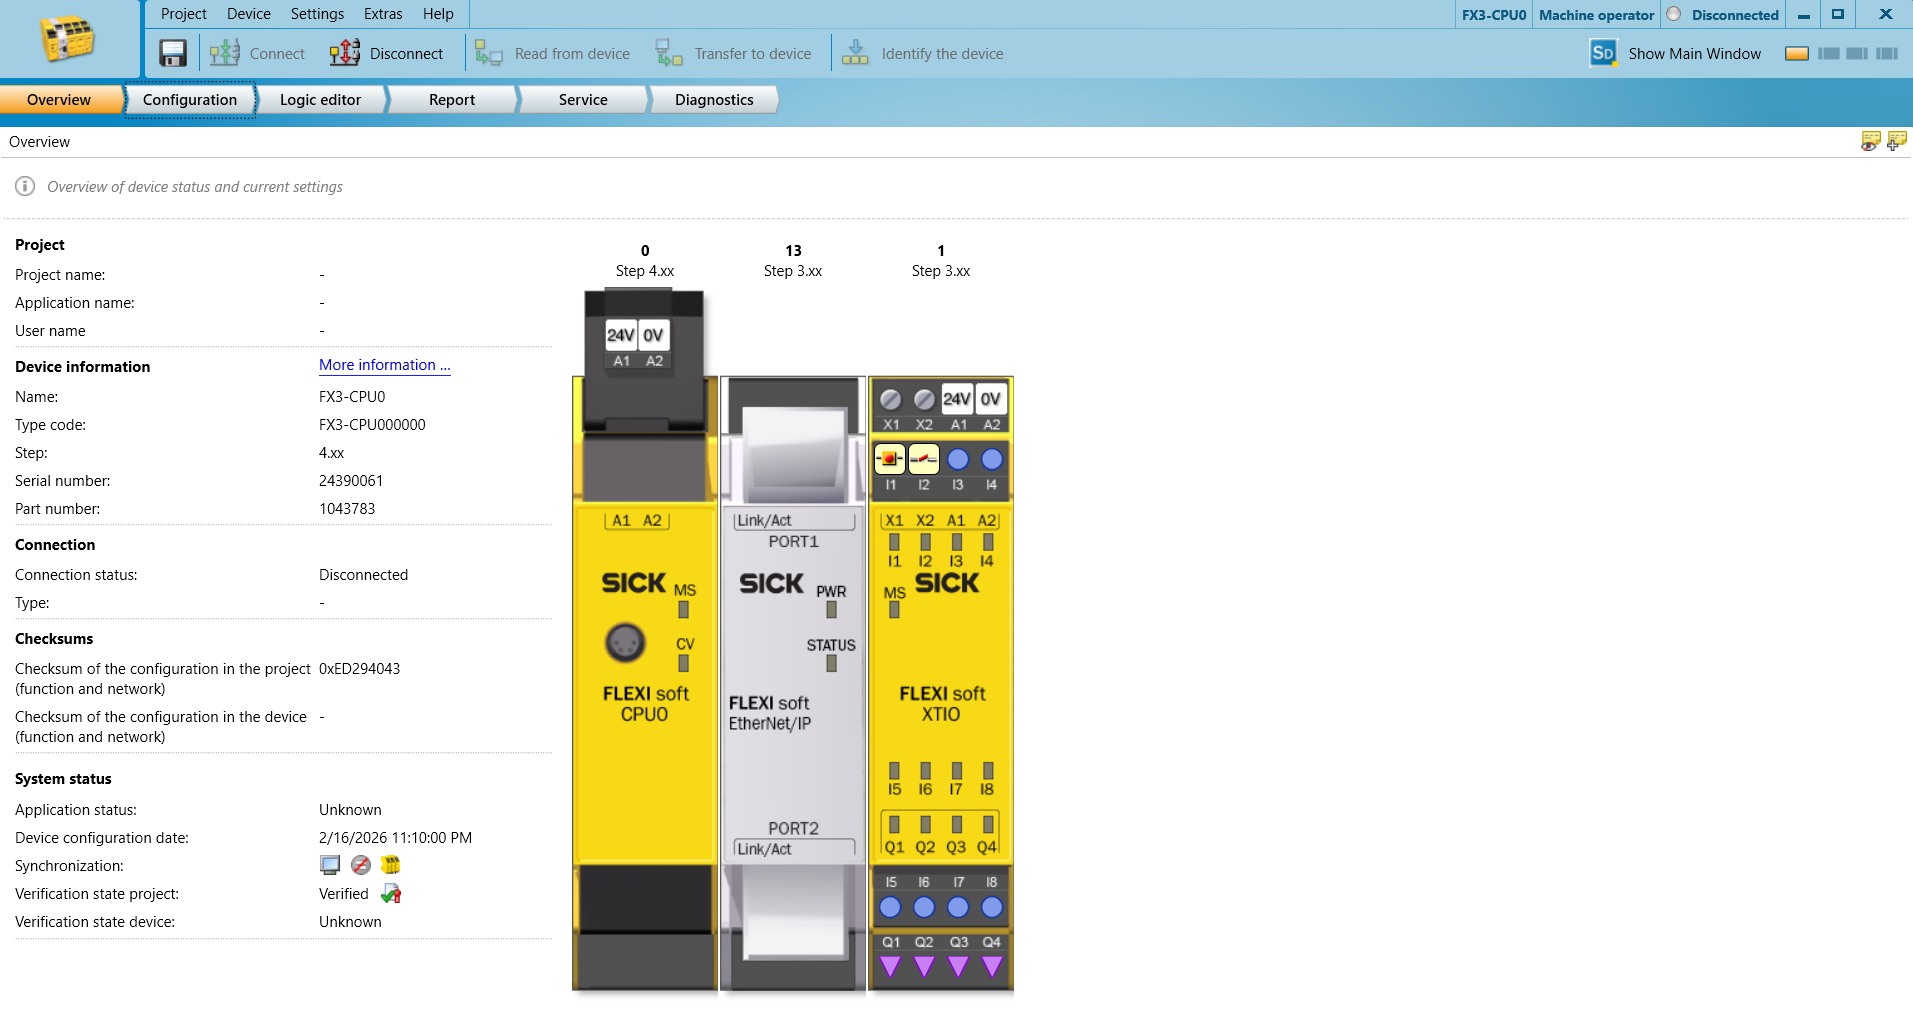
Richten Sie Ihre Sicherheits-SPS ein
Netzwerkeinrichtung:
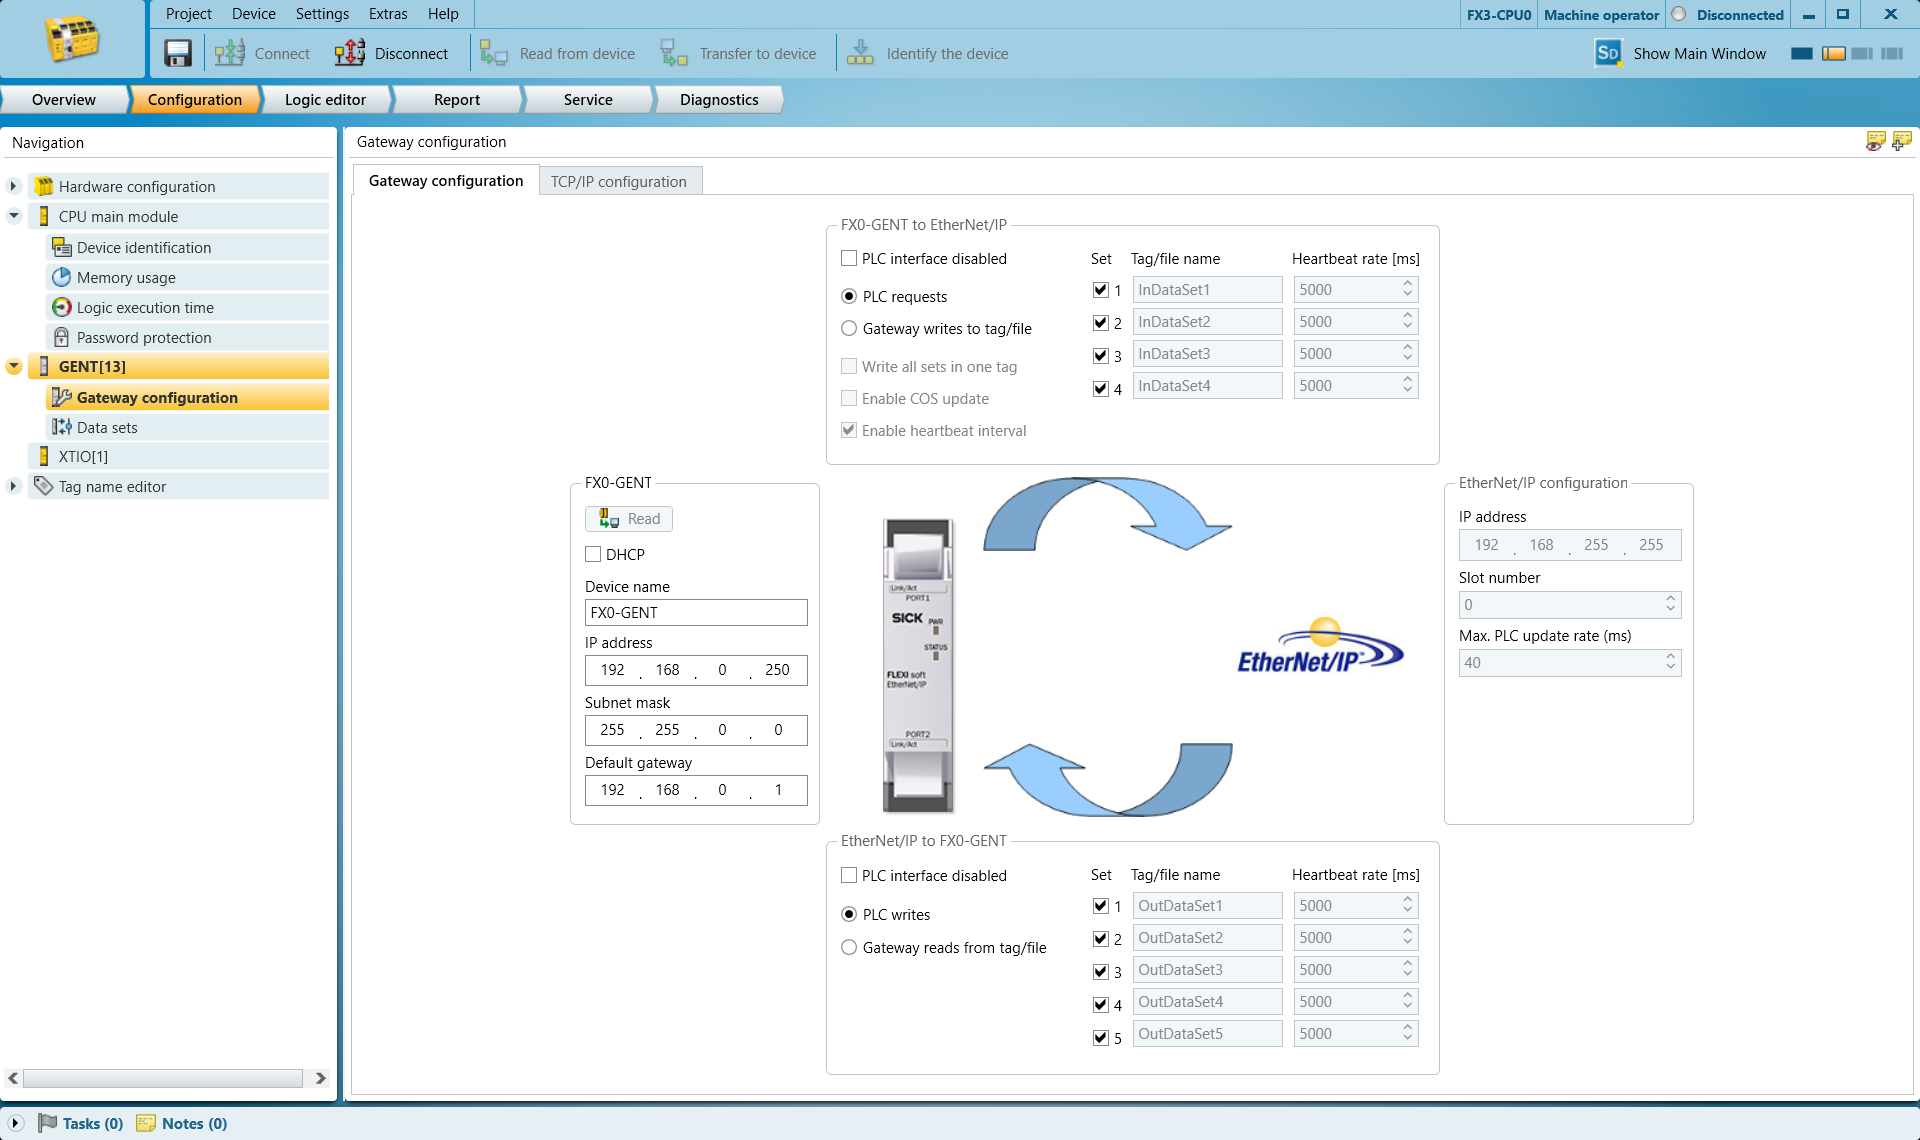
Richten Sie auf der Registerkarte „GENT-Gateway-Konfiguration“ Ihre IP-Adresse und das Standard-Gateway ein.
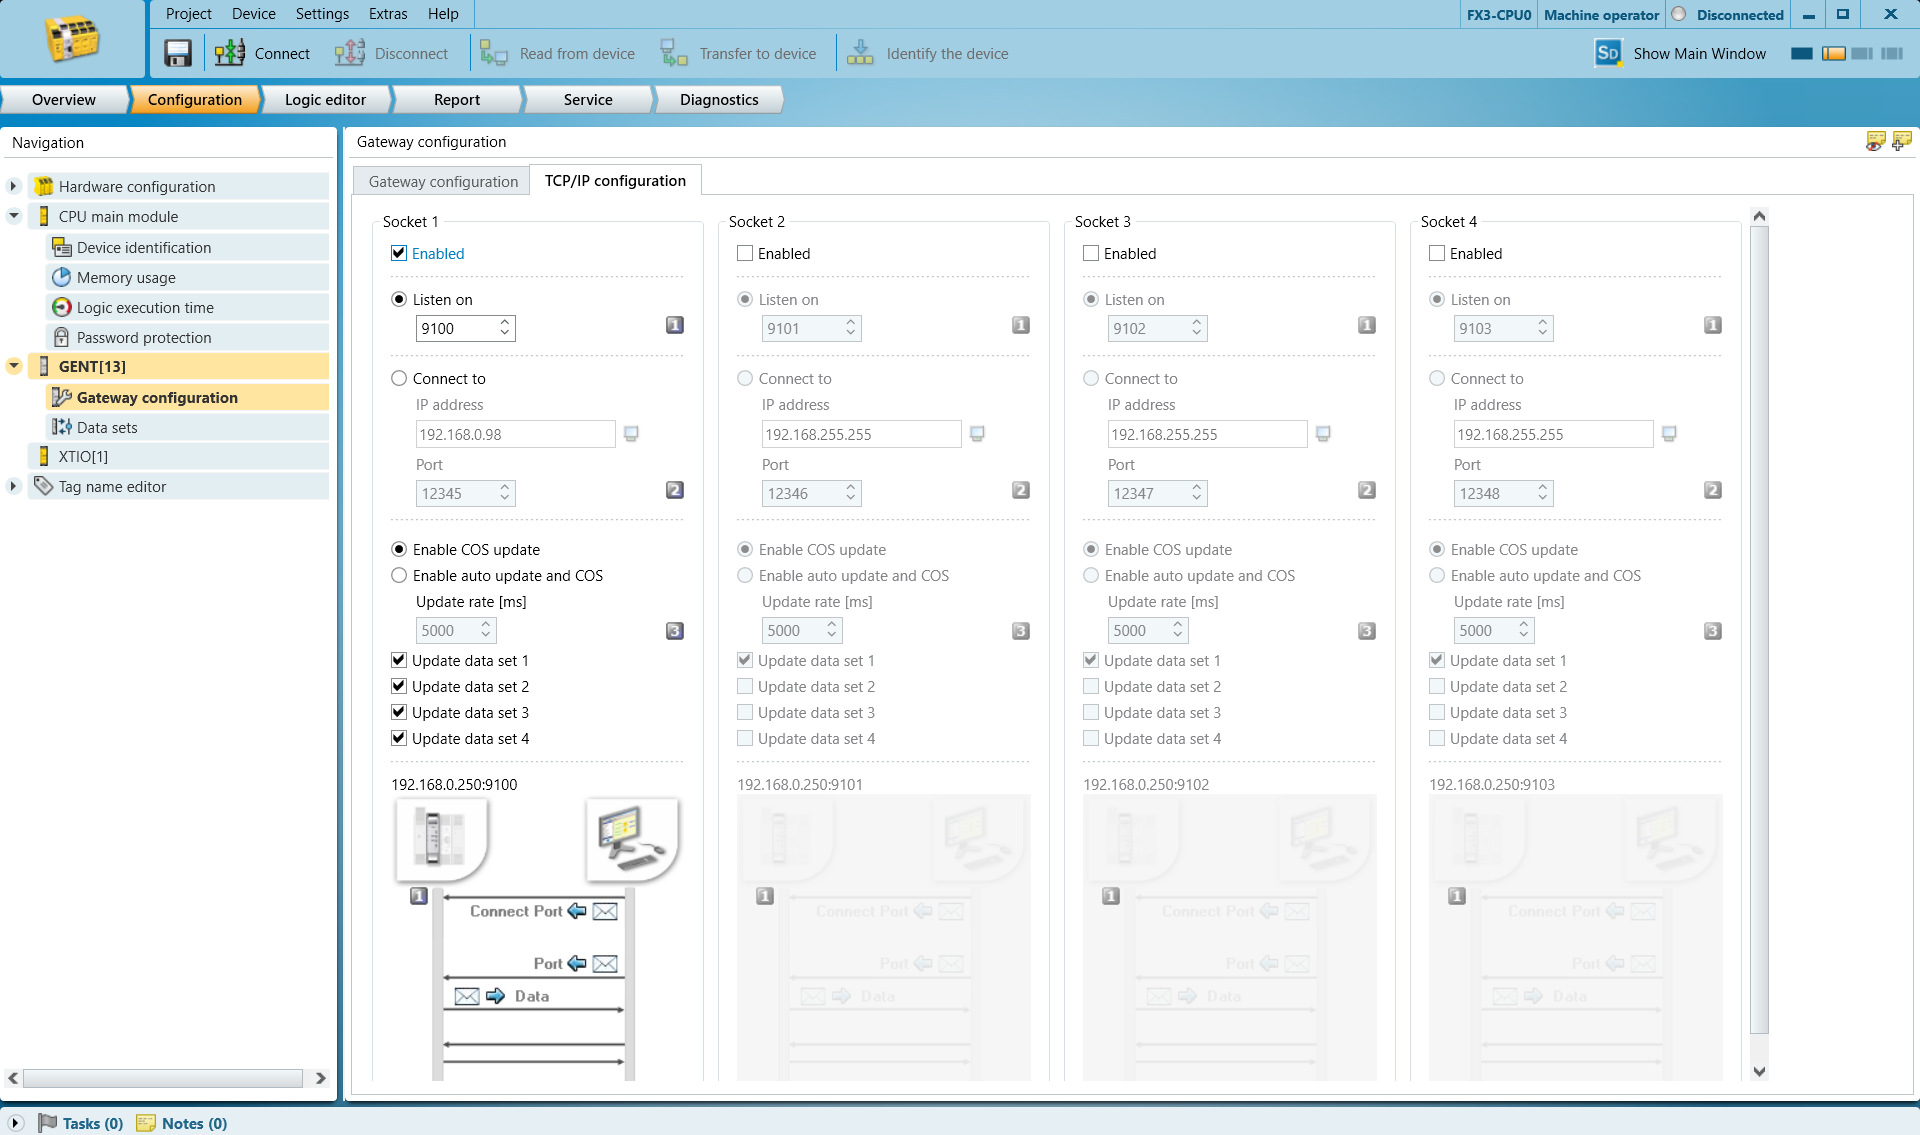
Wechseln Sie zur Registerkarte „TCP/IP-Konfiguration“, aktivieren Sie die Option „Listen On“ und geben Sie die gewünschte Portnummer ein. Die Standardnummer 9100 ist in den meisten Fällen ausreichend.
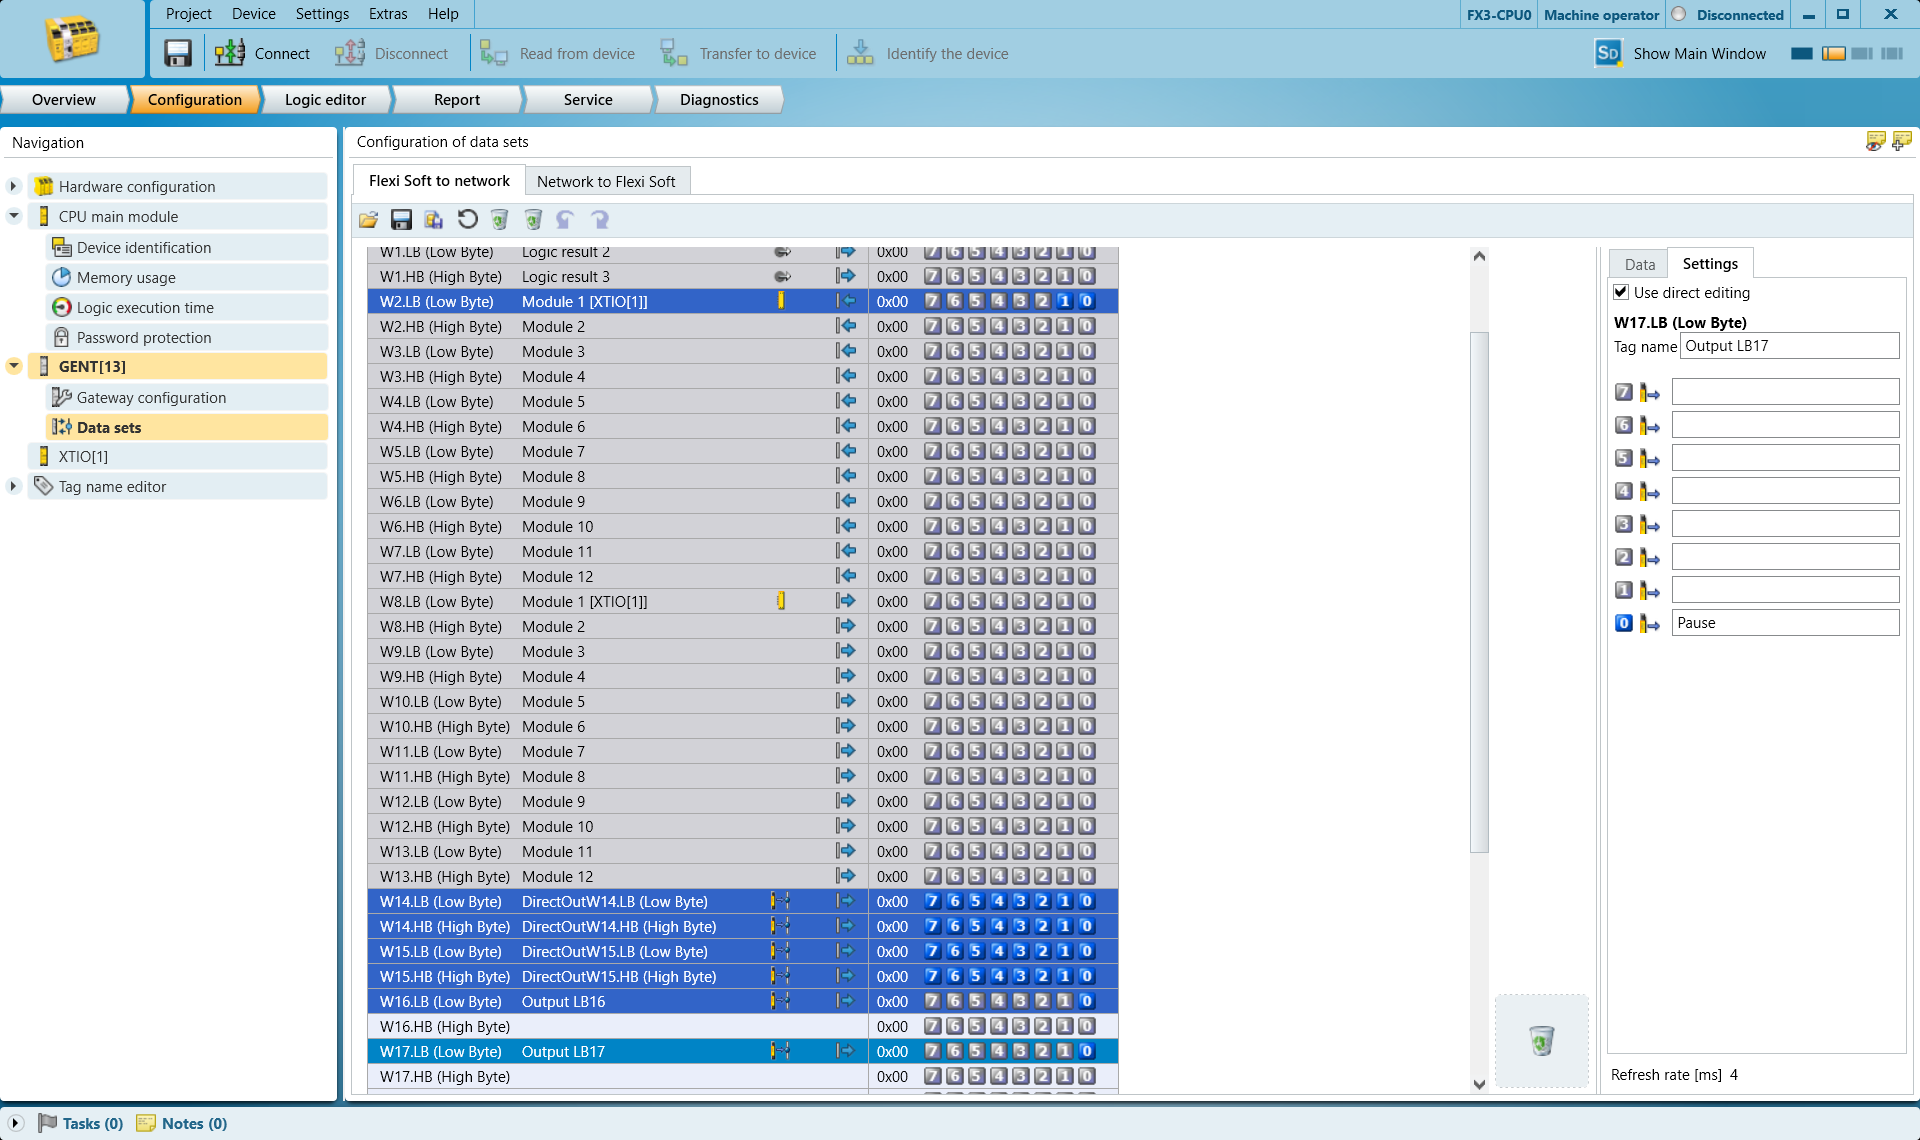
Gehen Sie zu „Datensätze“ und legen Sie fest, welche Ausgangsbytes Sie zum Auslösen von STOP und PAUSE verwenden möchten.
Harp Überwacht Bit 0 des von Ihnen gewählten Bytes. Das Byte wird dabei wie ein boolescher Wert behandelt. Wählen Sie keine anderen Bits aus, da diese nicht funktionieren.
Hier verwenden wir:
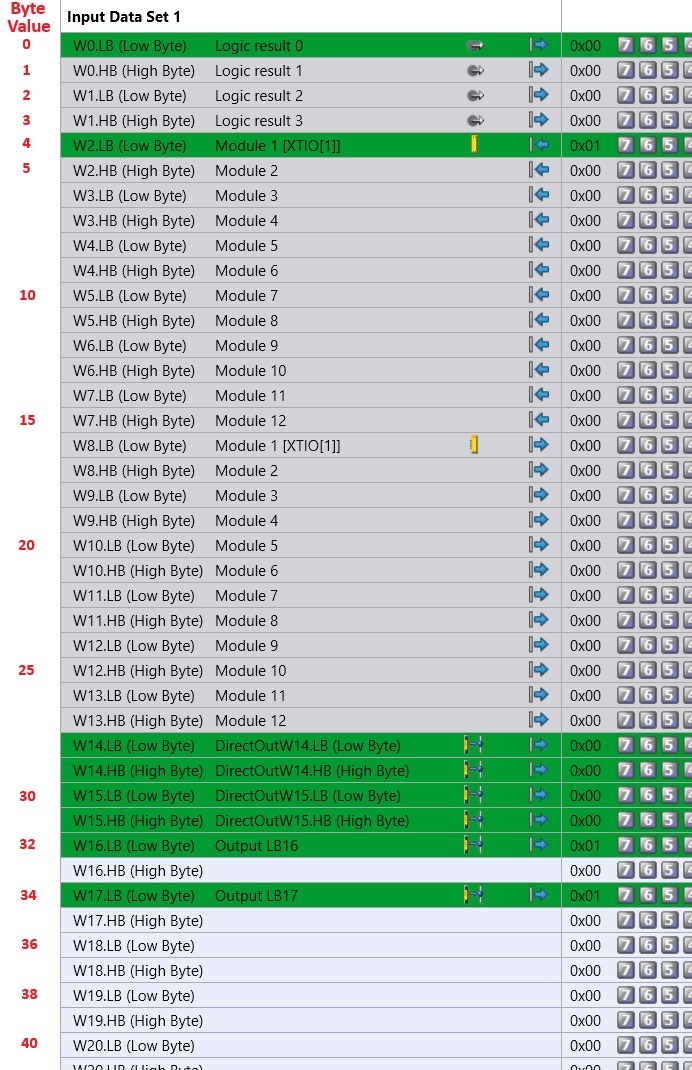
Byte 16 (Low-Byte) für STOP
Byte 17 (Low-Byte) für PAUSE
Wählen Sie die Zeile W16.LB (Low-Byte) aus und beachten Sie, dass Sie rechts bei Bit 0 den Namen „STOP“ vergeben können
Diese Kennzeichnung dient dazu, die Elemente in Ihrem Programm später leichter identifizieren zu können.
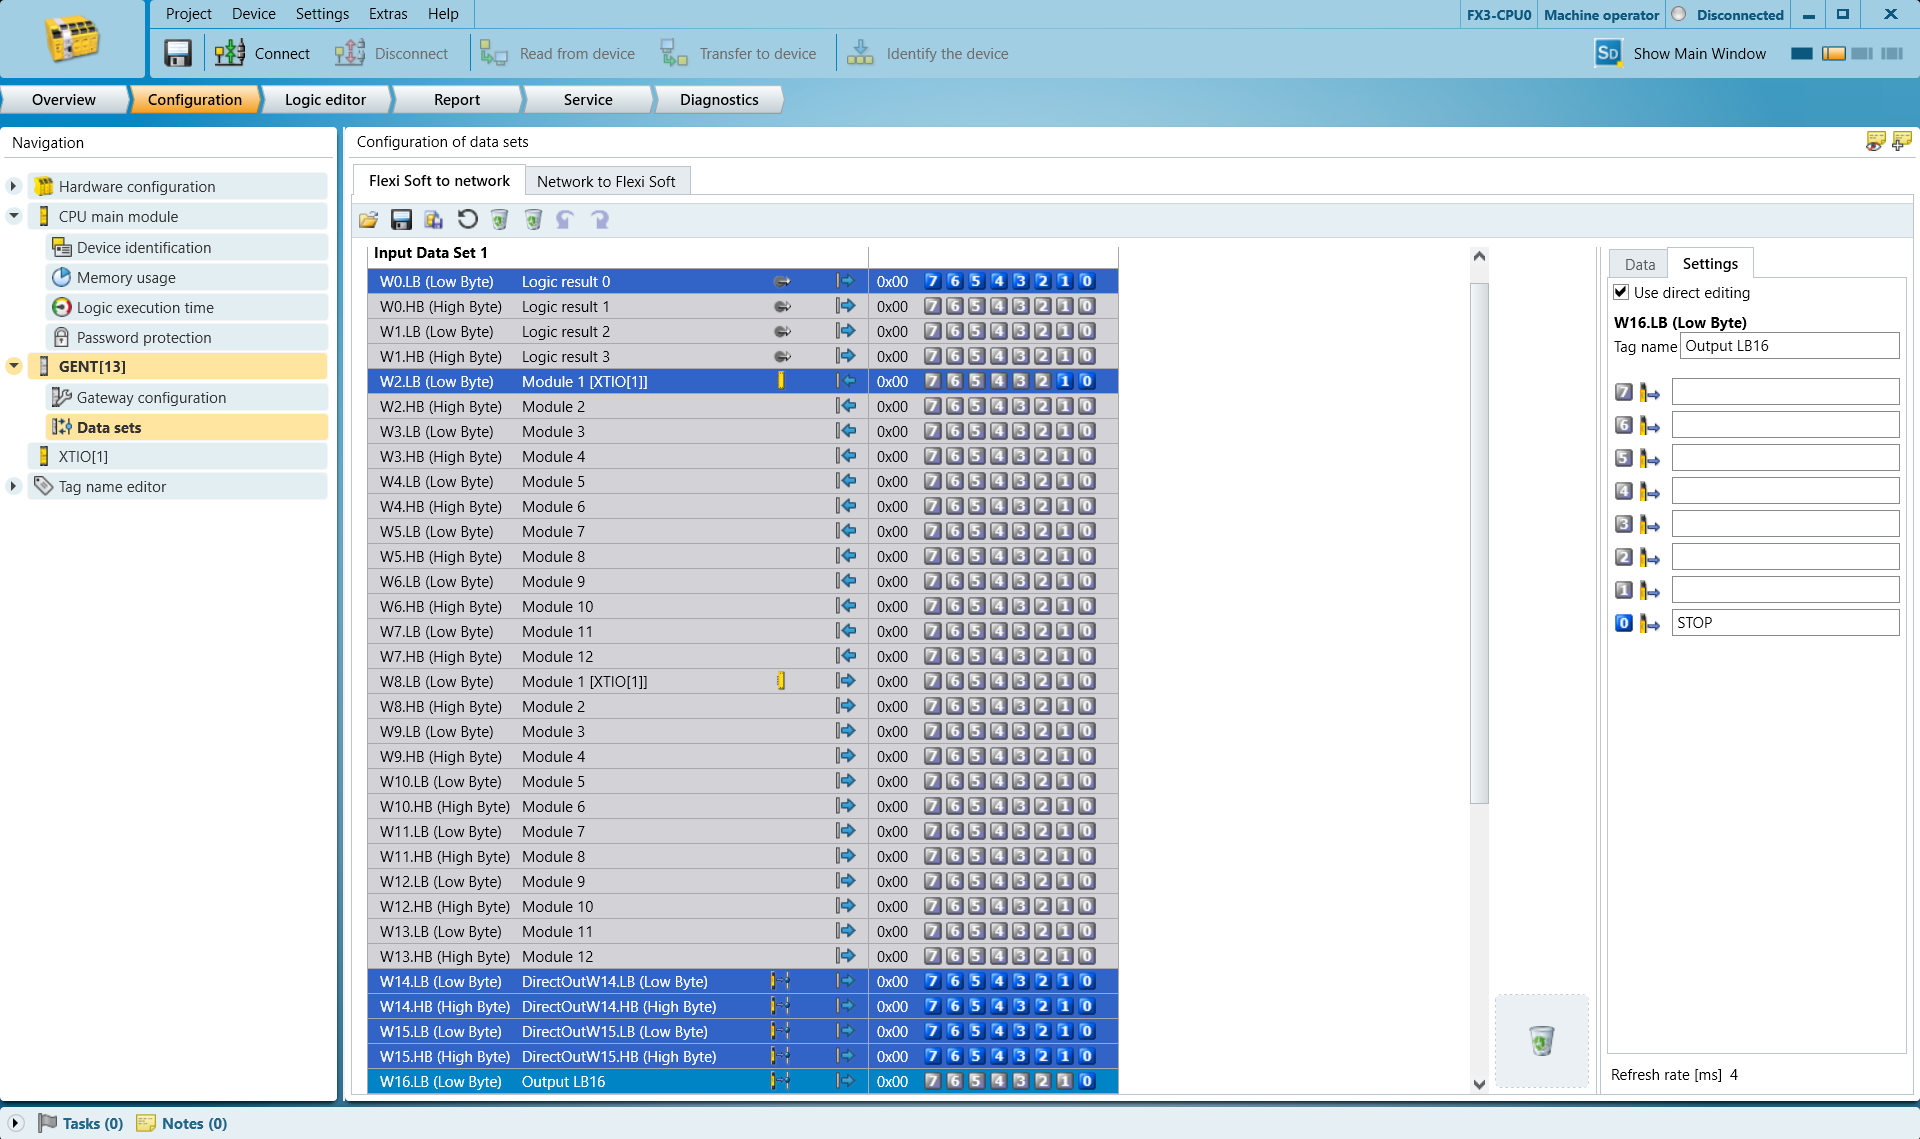
Wählen Sie die Zeile W17.LB (Low-Byte) aus und beachten Sie, dass Sie rechts bei Bit 0 einen Namen vergeben können PAUSE
Programmierung
HARP erwartet, dass die konfigurierten STOP- und PAUSE-B ytes den HIGH-Pegel aufweisen, wenn sich das System im normalen Bereitschaftszustand befindet.
Diese Überwachungslogik ermöglicht es „ HARP “, vor Beginn des Roboterbetriebs zu überprüfen, ob die Sicherheitssteuerung angeschlossen ist und einen gültigen Betriebszustand meldet. Wenn die Kommunikation mit der Sicherheitssteuerung unterbrochen wird, behandelt „ HARP “ die überwachten Sicherheitssignale als nicht verfügbar und verhindert den Betrieb, bis die Kommunikation wiederhergestellt ist und die konfigurierten Bytes wieder den erwarteten HIGH-Zustand annehmen.
Im folgenden Beispiel wird Folgendes verwendet:
- Ein normalerweise offener (N.O.) Drucktaste zur Darstellung eines Geräts wie beispielsweise eines Türschalters oder eines Lichtvorhangs. Dieser Eingang ist mit dem PAUSE Signal bei
17.LB. - Ein normalerweise geschlossener (N.C.) Not-Aus-Kontakt, angeschlossen an den STOP Signal bei
16.LB.
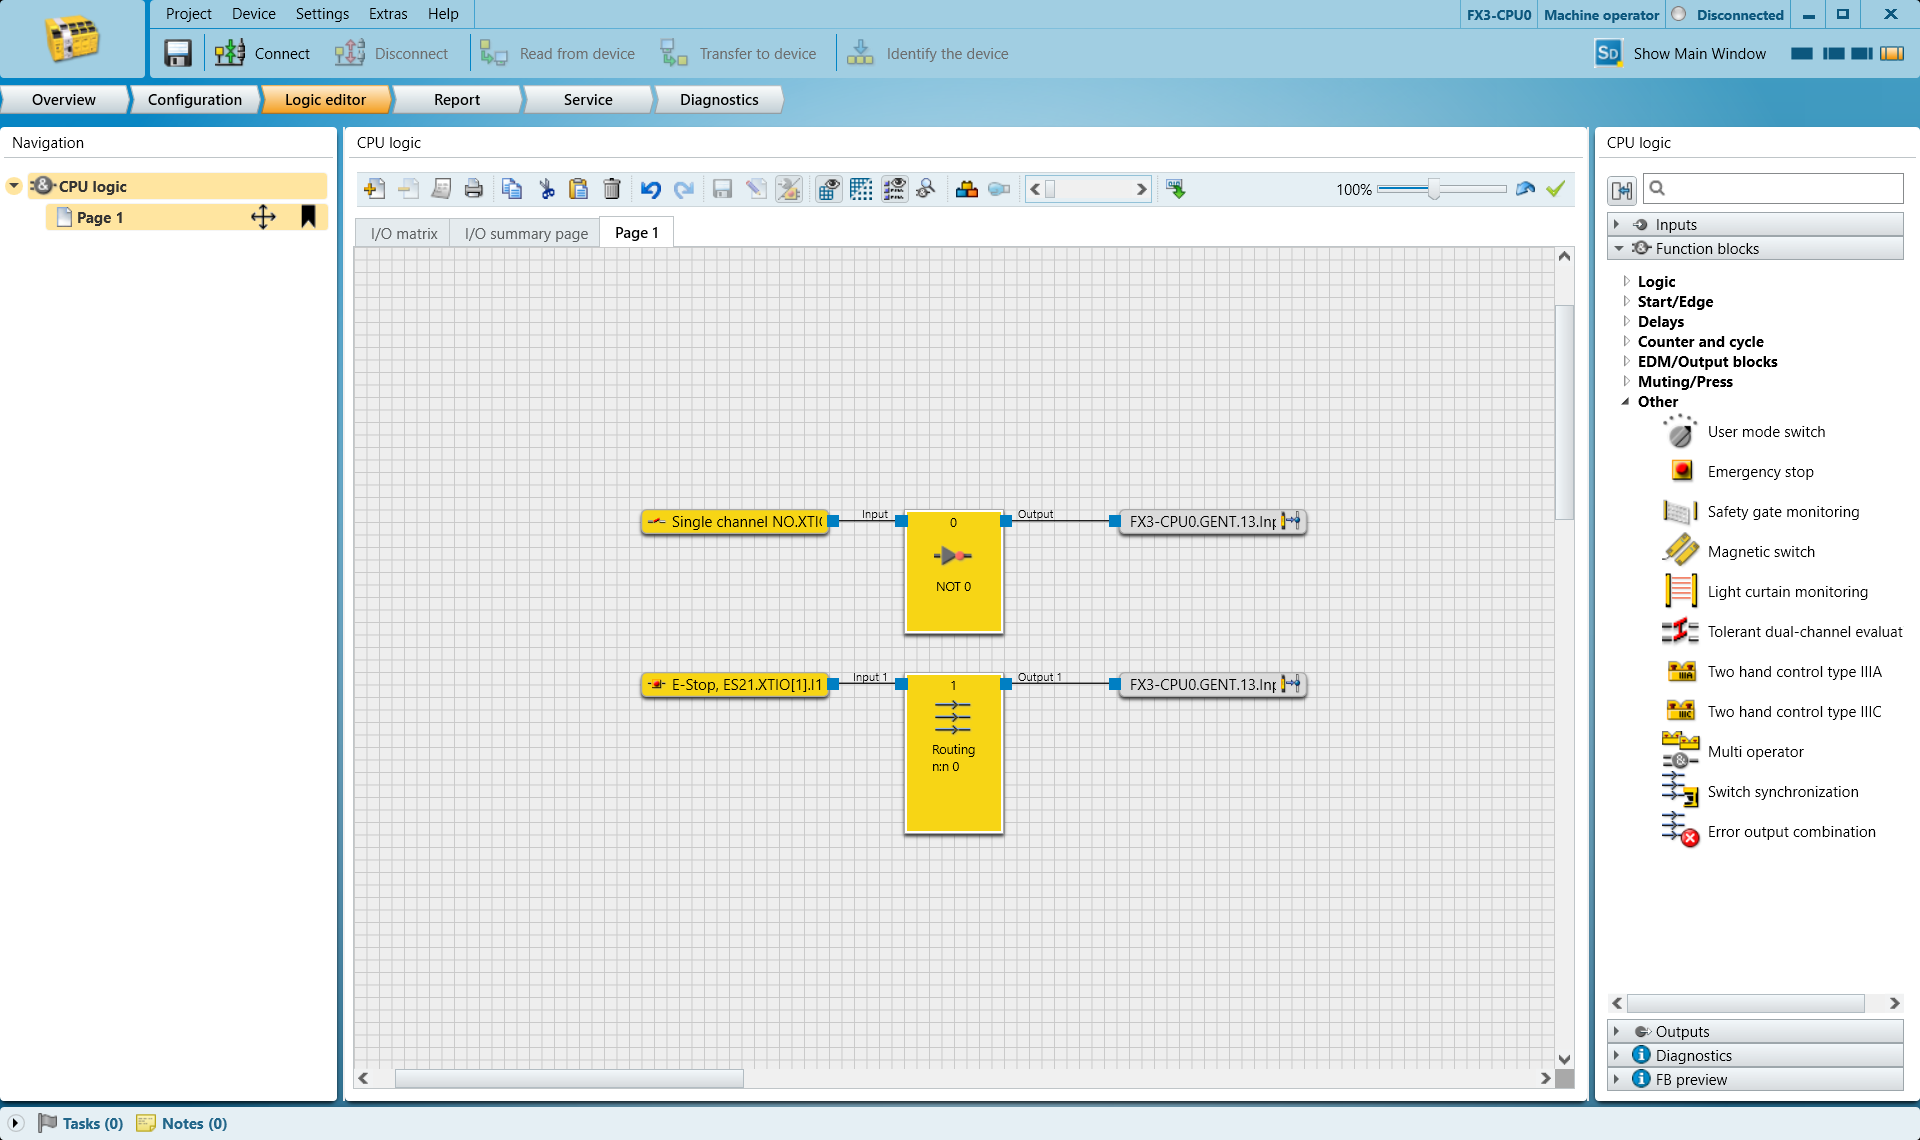
Wird der N.O.-Eingang ausgelöst, unterbricht „ HARP “ die Fernsteuerung, bis der Eingang wieder freigegeben wird und die PAUSE Signal bei 17.LB kehrt in den erwarteten HIGH-Zustand zurück.
Wird der Not-Aus-Schalter betätigt, beendet „ HARP “ die aktive Sitzung und verhindert die Fortsetzung des Betriebs. Sobald der Not-Aus-Zustand behoben ist, muss das System zurückgesetzt werden, bevor der Betrieb wieder aufgenommen werden kann.
Passen Sie die SPS-Logik an die Anforderungen Ihrer Anwendung und Ihrer Sicherheitsarchitektur an. Bei Bedarf können mehrere Sicherheitseinrichtungen zu einem einzigen überwachten Tag zusammengefasst werden.
Die SPS-Logik sollte zudem entsprechend in die integrierten Sicherheitsfunktionen des Roboterherstellers eingebunden werden.
Sobald das Sicherheitsprogramm konfiguriert und validiert wurde, übertragen Sie es über die Schaltfläche „Auf Gerät übertragen “ auf die SPS und fahren Sie dann mit dem nächsten Schritt fort.
Ordnen Sie die von Ihnen ausgewählten Bytes und die ihnen entsprechenden Byte-Werte in der folgenden Tabelle zu.
HARP Projekteinrichtung
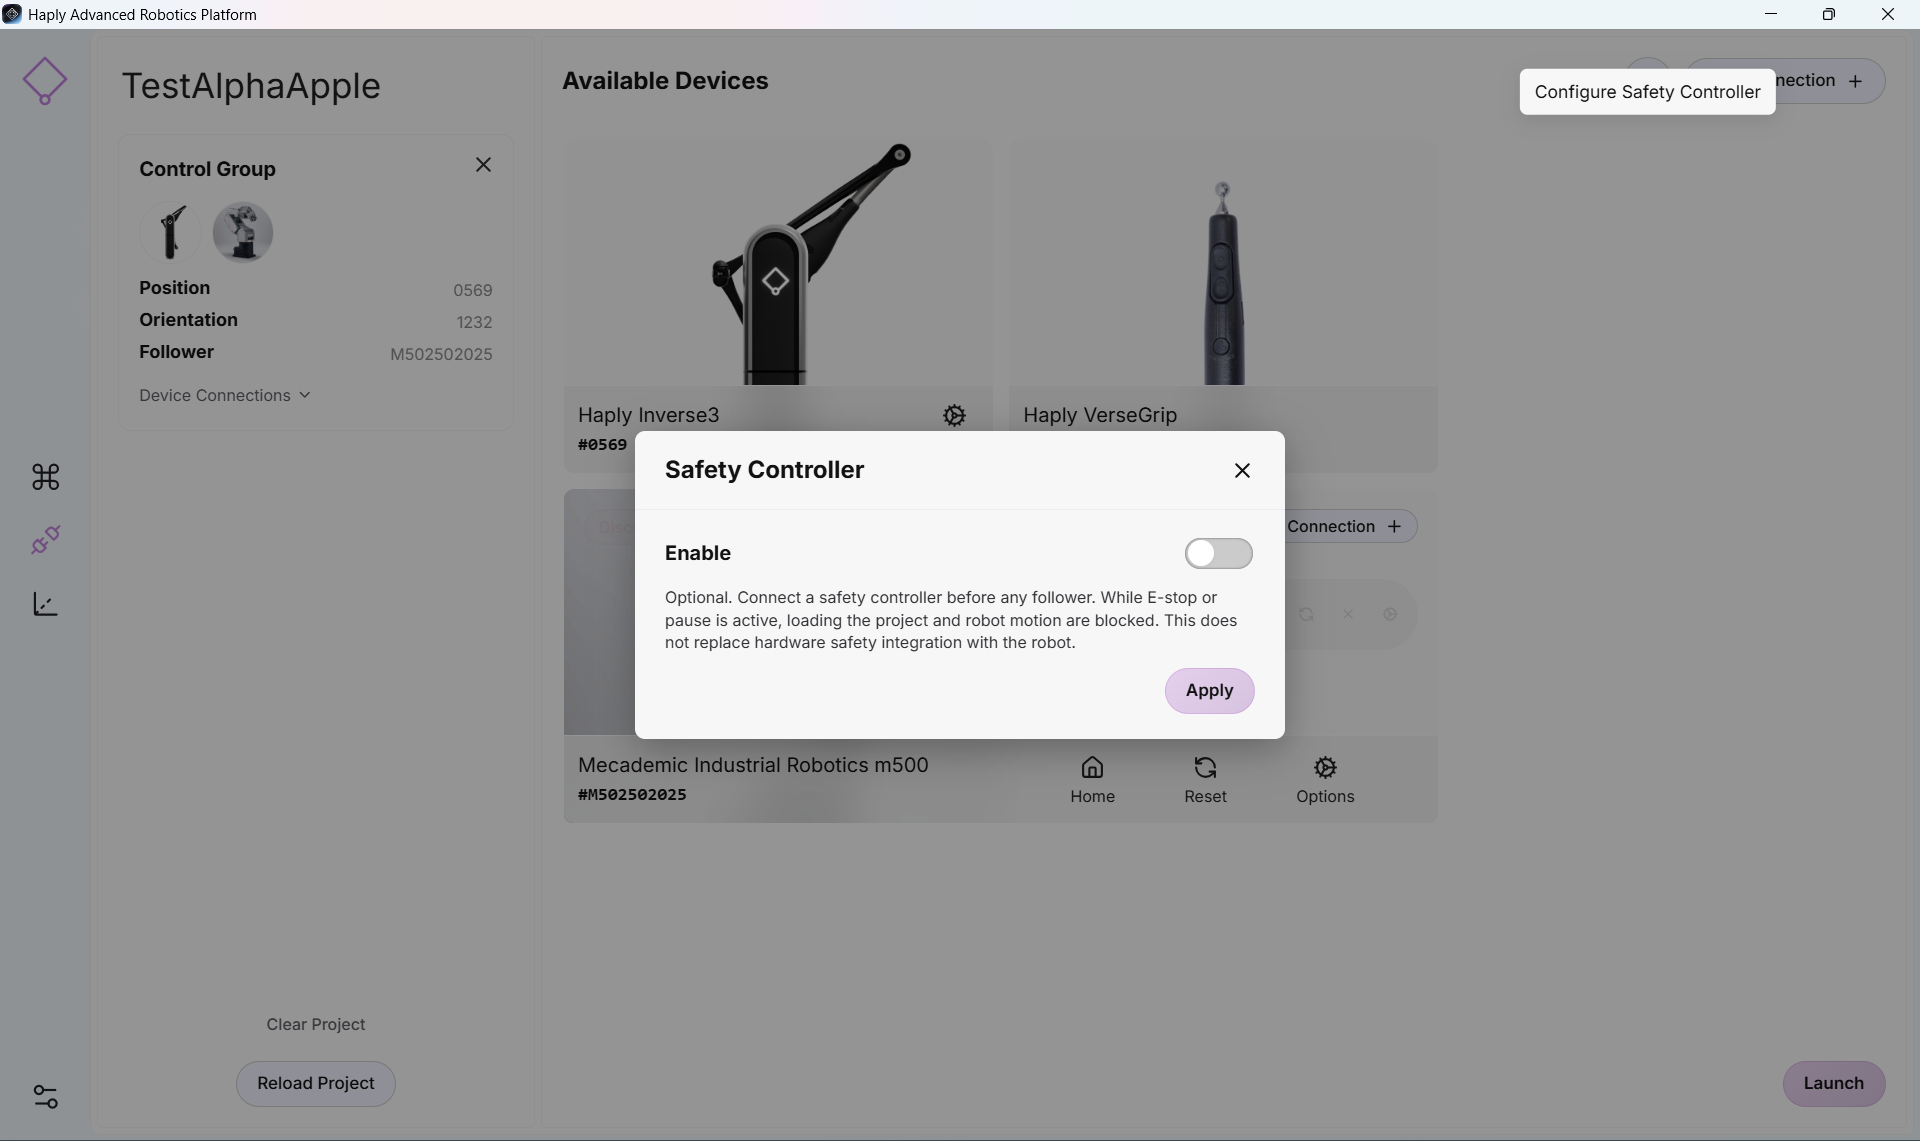
- Navigieren Sie in einem bestehenden „ HARP “-Projekt zum Verbindungsbildschirm und klicken Sie auf das Schild-Symbol neben der Schaltfläche „Verbindung hinzufügen“.
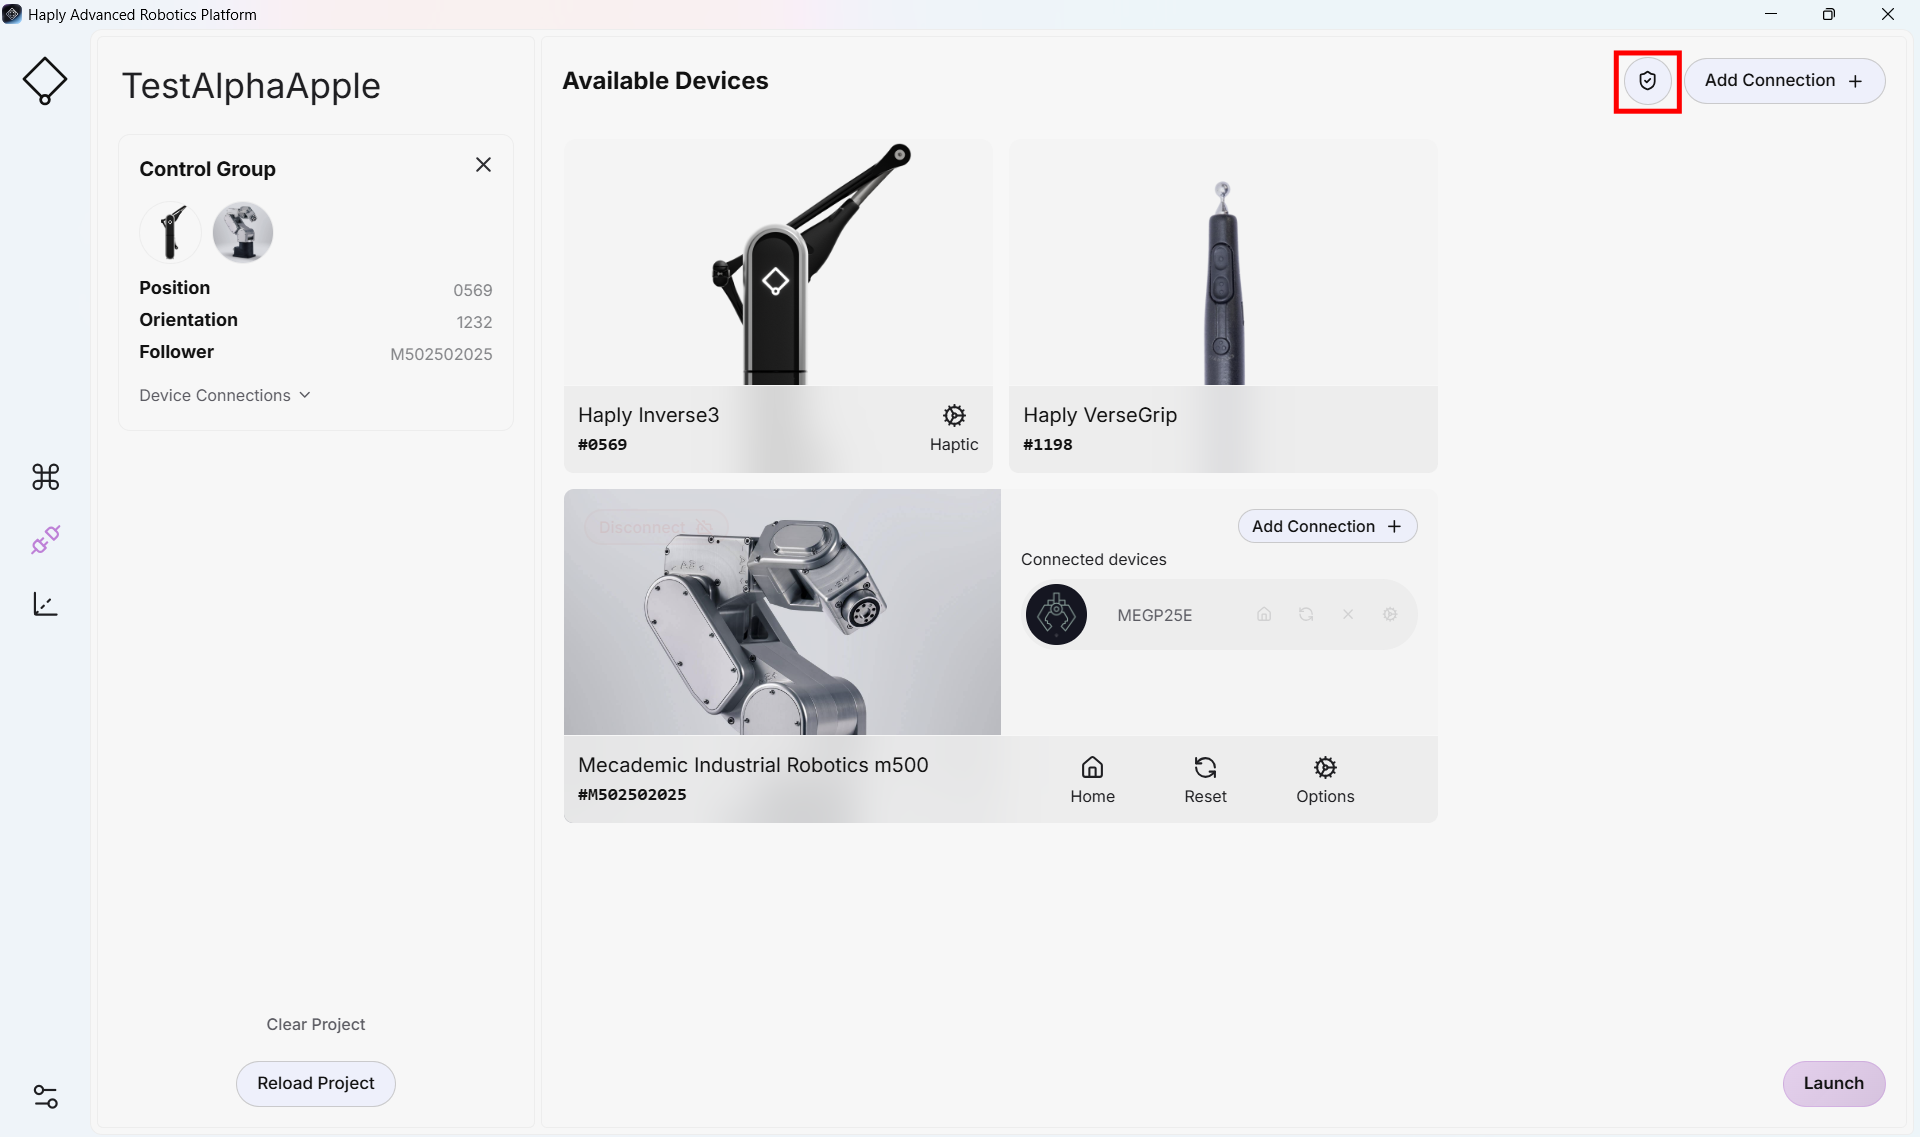
- Schalten Sie den Schalter „Sicherheitssteuerung“ ein
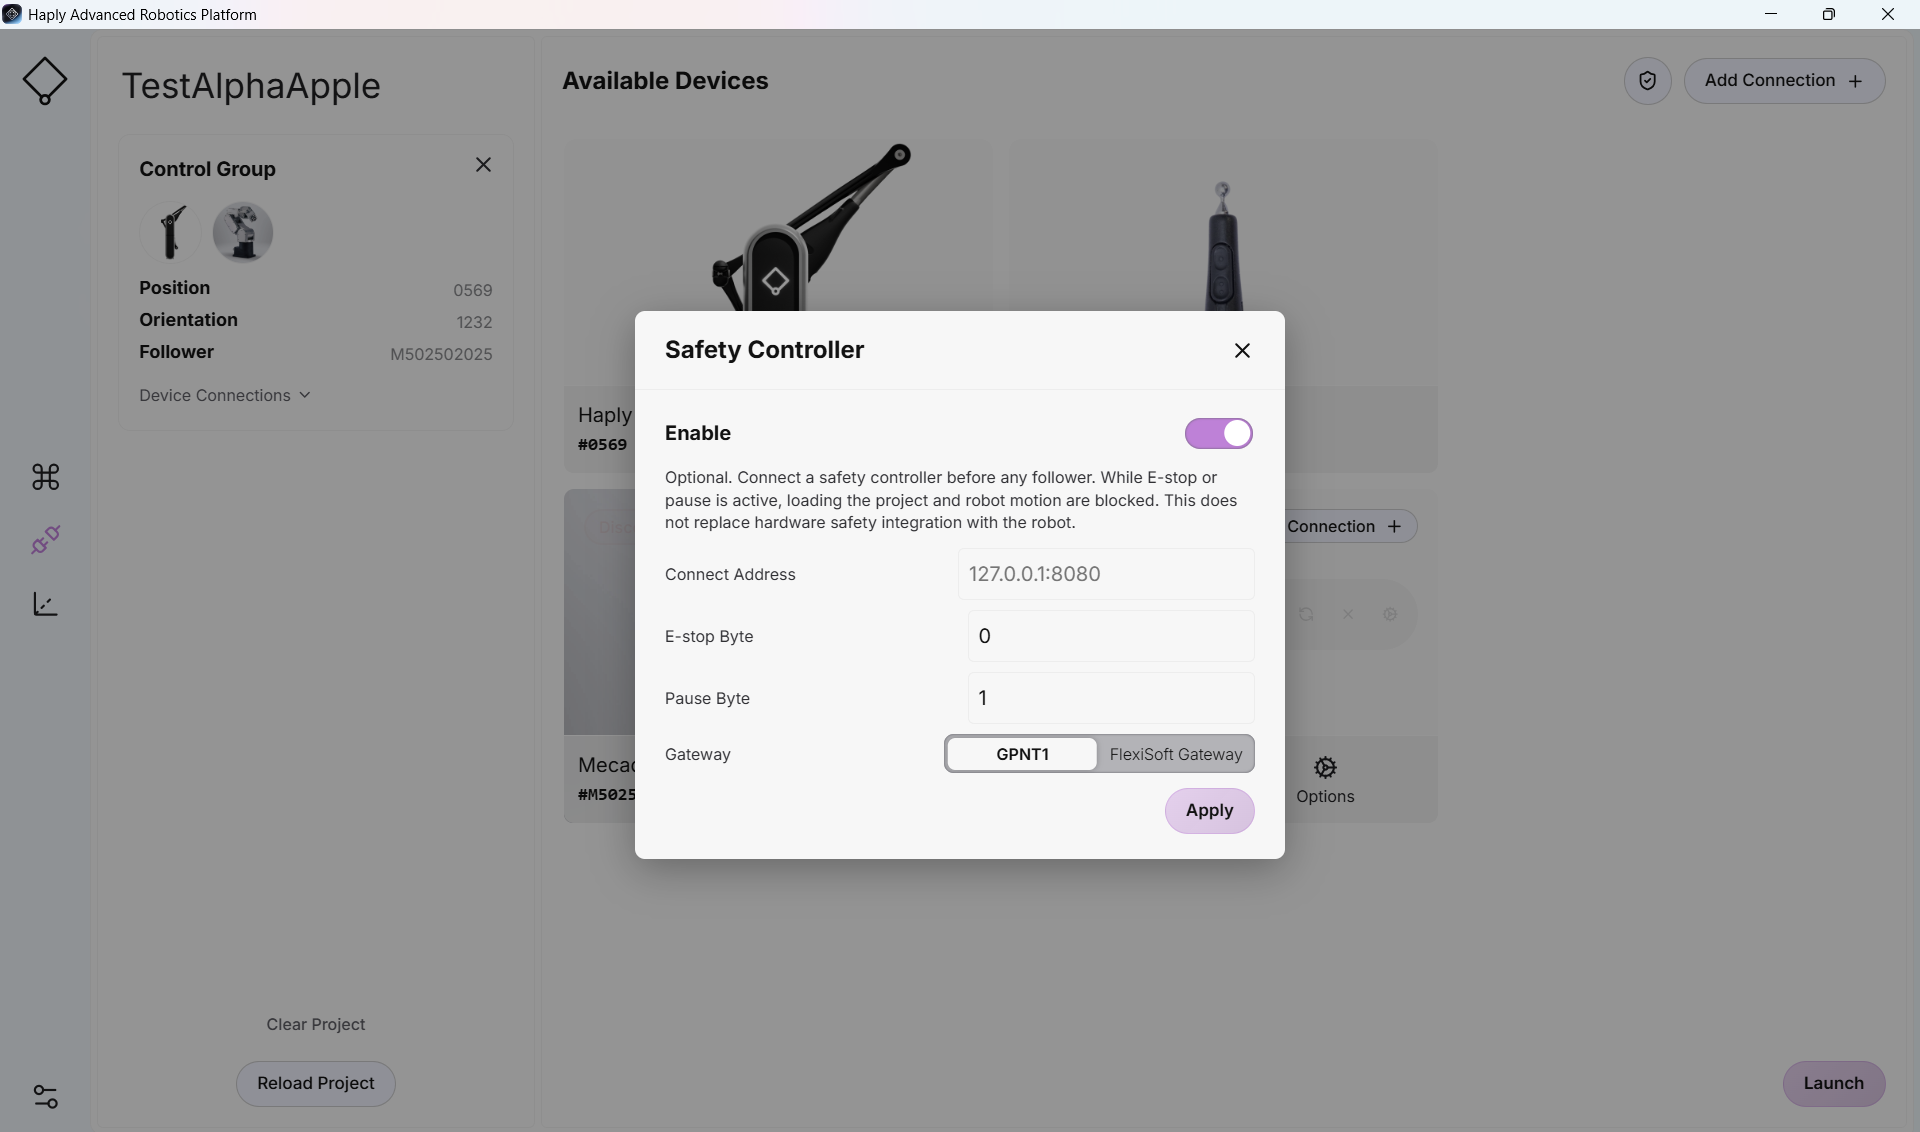
- Sie haben nun Zugriff auf die Konfigurationseinstellungen Ihrer Sicherheitssteuerung
-
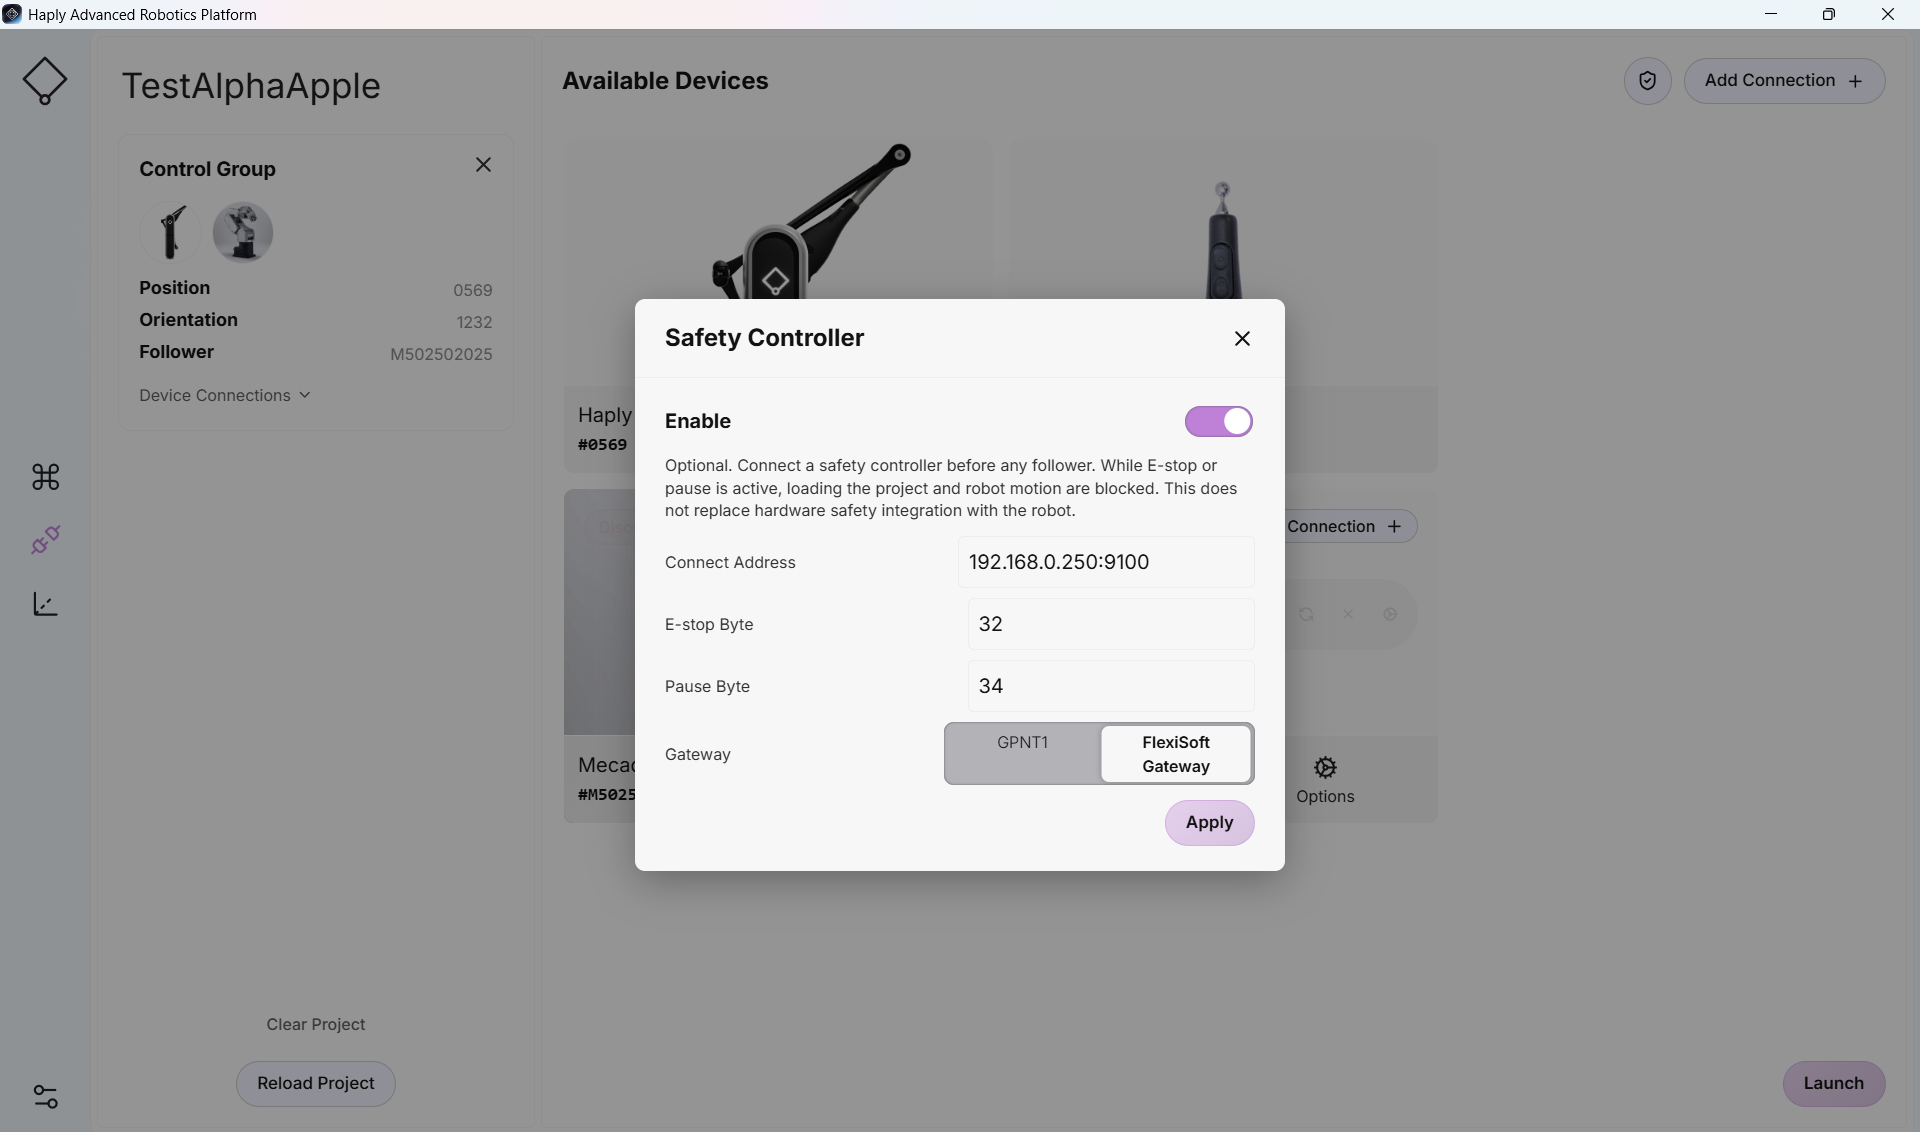
Übernehmen Sie die oben ausgewählte IP-Adresse und die Byte-Nummern. Tragen Sie diese in die entsprechenden Felder des Formulars ein.
Wenn Sie einen FlexiSoft-Controller verwenden, wählen Sie die Option „FlexiSoft“. GPNT wird für Flexi-Compact verwendet.
- Wenn alle Anschlüsse korrekt vorgenommen wurden, können Sie den Steuerungsbildschirm problemlos nutzen.
Falls Sie nicht über den Verbindungsbildschirm hinauskommen oder der Steuerungsbildschirm keine Roboterbewegungen zulässt, stellen Sie sicher, dass keine Notfallvorrichtungen die Ausgänge auslösen. Vergewissern Sie sich, dass das Gerät fest verkabelt und eingeschaltet ist und auf der Frontplatte funktionsfähig erscheint.