Einführung
Im HARPstellt der Arbeitsbereich die 3D-Betriebsumgebung des Roboters dar, einschließlich seines zulässigen Bewegungsbereichs und der in der Szene definierten Objekte oder Sperrbereiche. Man kann sich dies als virtuelle Darstellung der physischen Arbeitsumgebung des Roboters vorstellen.
Jedes unterstützte Robotermodell verfügt über eine Standardkonfiguration des Arbeitsraums, die auf seinen Betriebsparametern basiert. Zu den Standardkonfigurationen können auch Bewegungsgrenzen wie maximale Geschwindigkeit und Beschleunigung gehören.
Wenn ein Projekt geöffnet ist, können Sie auf der Seite „Arbeitsbereich“ Folgendes tun:
- Konfigurieren Sie die Position und Ausrichtung des Roboters innerhalb der Szene.
- Legen Sie die Ausrichtung des Inverse3 relativ zum Roboter.
- Schränken Sie den Arbeitsbereich des Roboters ein, indem Sie die minimalen und maximalen Grenzwerte für X, Y und Z festlegen.
- Fügen Sie virtuelle Sperrzonen hinzu, beispielsweise Kästchen oder Kugeln, die Bereiche definieren, die der Roboter nicht betreten darf.
Alle Arbeitsbereichskonfigurationen werden als Teil des Projekts gespeichert.
Arbeitsbereich während der Fernsteuerung
Die Arbeitsbereichskonfiguration wird während der Teleoperation aktiv genutzt. Die Bewegung des Inverse3 werden innerhalb der Grenzen des konfigurierten Arbeitsraums auf den Folgeroboter abgebildet.
Wenn sich die angeordnete Roboterbewegung einer Arbeitsbereichsgrenze oder einer Sperrzone nähert, verhindert „ HARP “ weitere Bewegungen in diese Richtung. Über die „ Inverse3 “ wird zudem haptisches Kraftrückmeldesignal übertragen, sodass der Bediener eine virtuelle Grenze oder „Wand“ spürt, sobald sich der Roboter der festgelegten Grenze nähert.
Die Arbeitsraumgrenzen werden im Rahmen der Bewegungssteuerungs- und Sicherheitslogik von „ HARP “ angewendet und wirken zusammen mit anderen konfigurierten Schutzmechanismen, einschließlich der kraftbasierten Überwachung, sofern diese verfügbar ist.
Bezugssystem des Arbeitsbereichs
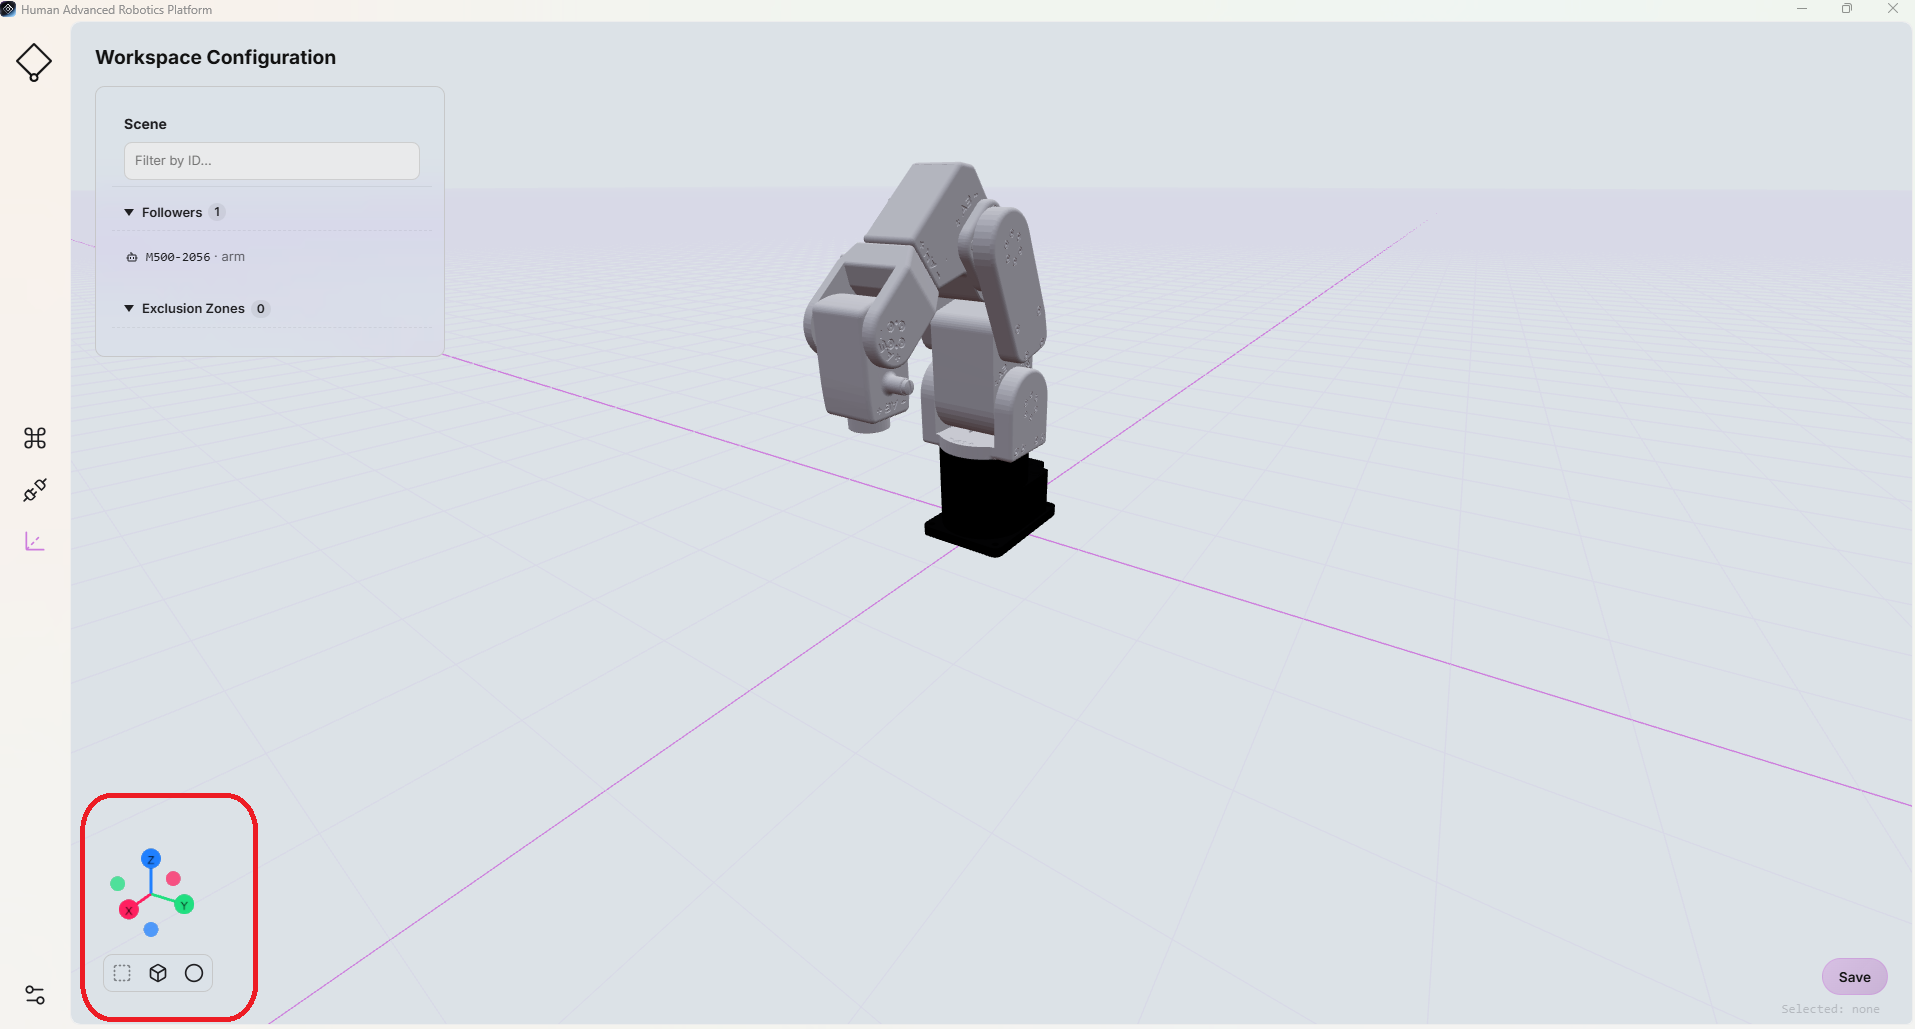
Das Koordinatensystem des Arbeitsbereichs wird durch das 3D-Bezugssystem dargestellt, das in der unteren linken Ecke der Seite „Arbeitsbereich“ angezeigt wird.
Die Achsen werden durchgehend mit den folgenden Farben dargestellt:
- Rot: X-Achse
- Grün: Y-Achse
- Blau: Z-Achse