Roboter-Einstellungen
HARP ist als modulare Steuerungsplattform konzipiert, die die Integration mit verschiedenen Roboterarmen über roboterspezifische Plugins unterstützt.
Jedes Robotermodell verfügt über eigene kinematische Parameter, Bewegungsgrenzen, Werkzeugdefinitionen und Sicherheitskonfigurationen. Roboterspezifische Einstellungs- und Kalibrierungsparameter werden weiterhin vom Roboterhersteller festgelegt und nicht direkt über „ HARP “ konfiguriert.
HARP bietet jedoch Zugriff auf ausgewählte Roboterparameter, die direkt über die Benutzeroberfläche geändert werden können. Die unterstützten Änderungen werden an den Roboter gesendet, ohne dass der Benutzer das native Konfigurationsportal des Roboters oder das Teach-Pendant öffnen muss.
Mecademic Meca500
Wenn ein Meca500-Roboter angeschlossen ist, klicken Sie auf die Schaltfläche „Optionen“, um auf die konfigurierbaren Parameter zuzugreifen, die vom Plugin „ HARP “ unterstützt werden.
Das Meca500-Plugin wurde auf der Grundlage der öffentlich zugänglichen Spezifikationen des Herstellers entwickelt und soll Meca500-Anwendern eine sofort einsatzbereite Integration ermöglichen.
Roboter-Einstellungen
Die im Folgenden beschriebenen Parameter stammen aus der offiziellen Mecademic-Dokumentation. Ausführlichere Informationen finden Sie in den offiziellen Ressourcen von Mecademic.
SetCollisionCfg
Dieser Befehl legt den Schweregrad für die Kollisionsüberwachung fest (Roboterglieder, Werkzeugkugel und MPM500-Modul).
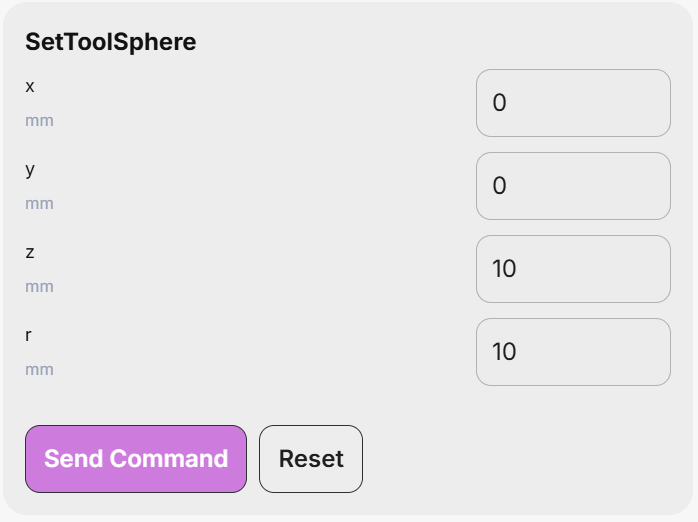
SetToolSphere
Dieser Befehl definiert eine Kugel, die im Flansch-Bezugssystem (FRF) fixiert ist. Kollisionen zwischen dieser Kugel und den Robotergelenken sowie mit der Außenseite eines mit dem Befehl „SetWorkZoneLimits“ festgelegten Begrenzungsraums können dann gemäß den Einstellungen der Be fehle „SetWorkZoneCfg“ und „SetCollisionCfg“ überwacht werden.
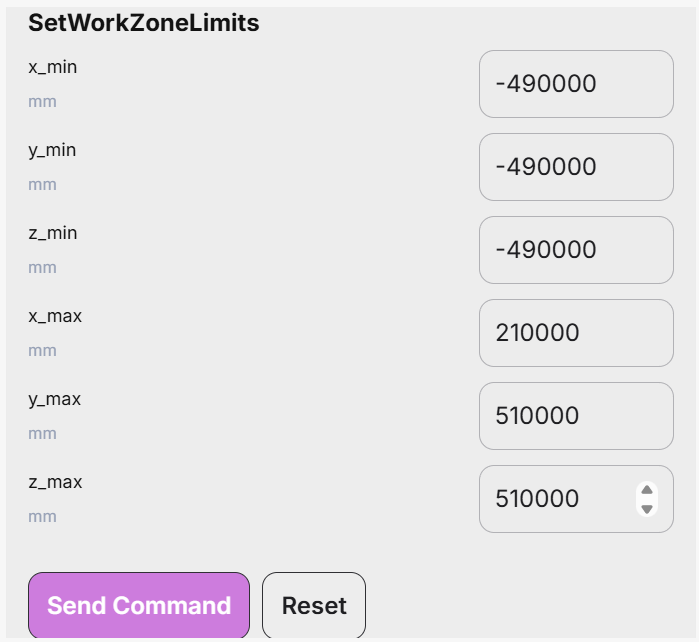
SetWorkZoneLimits
Dieser Befehl definiert einen Begrenzungsrahmen (einen Quader), dessen Seiten parallel zu den Achsen des Basisreferenzrahmens (BRF) verlaufen. Die Argumente des Befehls sind die Koordinaten von zwei diagonal gegenüberliegenden Ecken, die als „Minimal“- und „Maximal“-Ecken bezeichnet werden, wobei jede Koordinate der Minimal-Ecke kleiner ist als die entsprechende Koordinate der Maximal-Ecke.
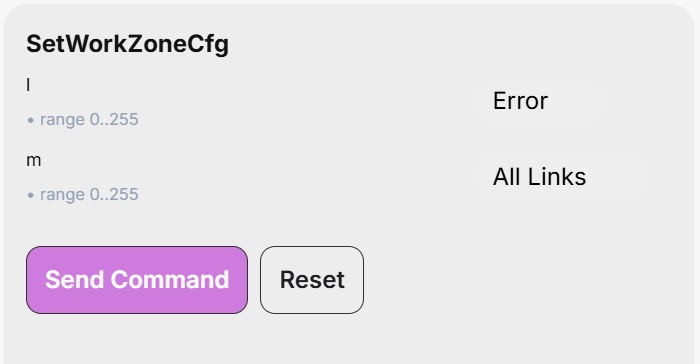
SetWorkZoneCfg
Dieser Befehl legt den „Ereignisschweregrad“ für die Überwachung der Arbeitszonengrenzen und die zu prüfenden Roboterteile fest.
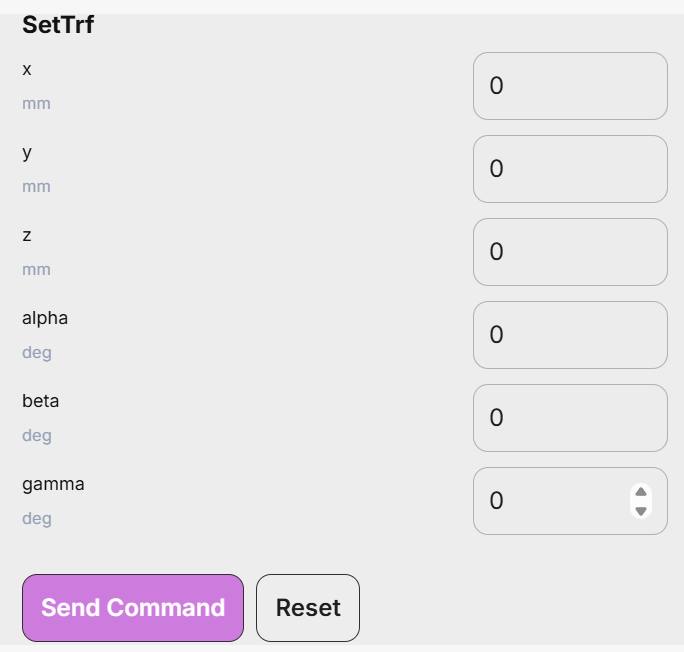
SetTrf
Dieser Befehl legt die Position des TRF relativ zum FRF fest. Beachten Sie, dass dieser Befehl den Roboter vollständig zum Stillstand bringt, auch wenn die Bewegungsüberblendung aktiviert ist.
SetAutoConf
Dieser Befehl aktiviert oder deaktiviert die automatische Auswahl der Positionskonfiguration, die bei den Befehlen „MovePose“ und „MoveLin*“ berücksichtigt wird. Diese automatische Auswahl ermöglicht es dem Controller in Verbindung mit der Auswahl der Drehkonfiguration, den der Zielposition „am nächsten liegenden“ Gelenksatz auszuwählen.
Bei MoveLin*-Befehlen ermöglicht die Aktivierung der automatischen Auswahl der Haltungs-Konfiguration zwar eine Änderung der Konfiguration, jedoch nur, wenn der Pfad zufällig genau durch eine Singularität am Handgelenk oder an der Schulter verläuft.
SetAutoConfTurn
Dieser Befehl aktiviert bzw. deaktiviert die automatische Drehauswahl für das letzte Gelenk des Roboters. Er wirkt sich auf den Befehl „MovePose“ und alle „MoveLin*“-Befehle aus. Wenn die automatische Drehauswahl aktiviert ist und ein „MovePose“-Befehl ausgeführt wird, nimmt das letzte Gelenk immer den kürzesten Weg und dreht sich um nicht mehr als 180°. Bei einem MoveLin*-Befehl ermöglicht die Aktivierung der automatischen Drehauswahl hingegen lediglich die Änderung der Drehkonfiguration entlang der linearen Bewegung.