Hardwarekonfigurationen
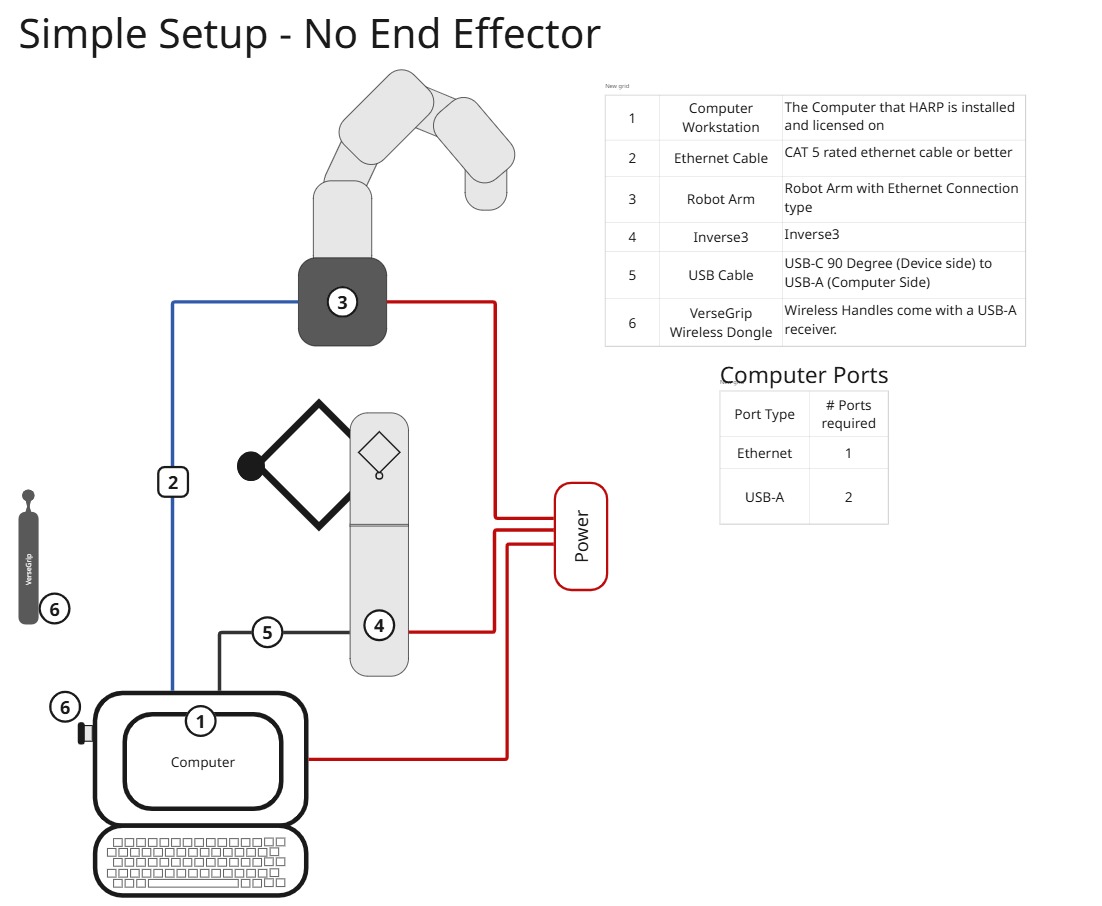
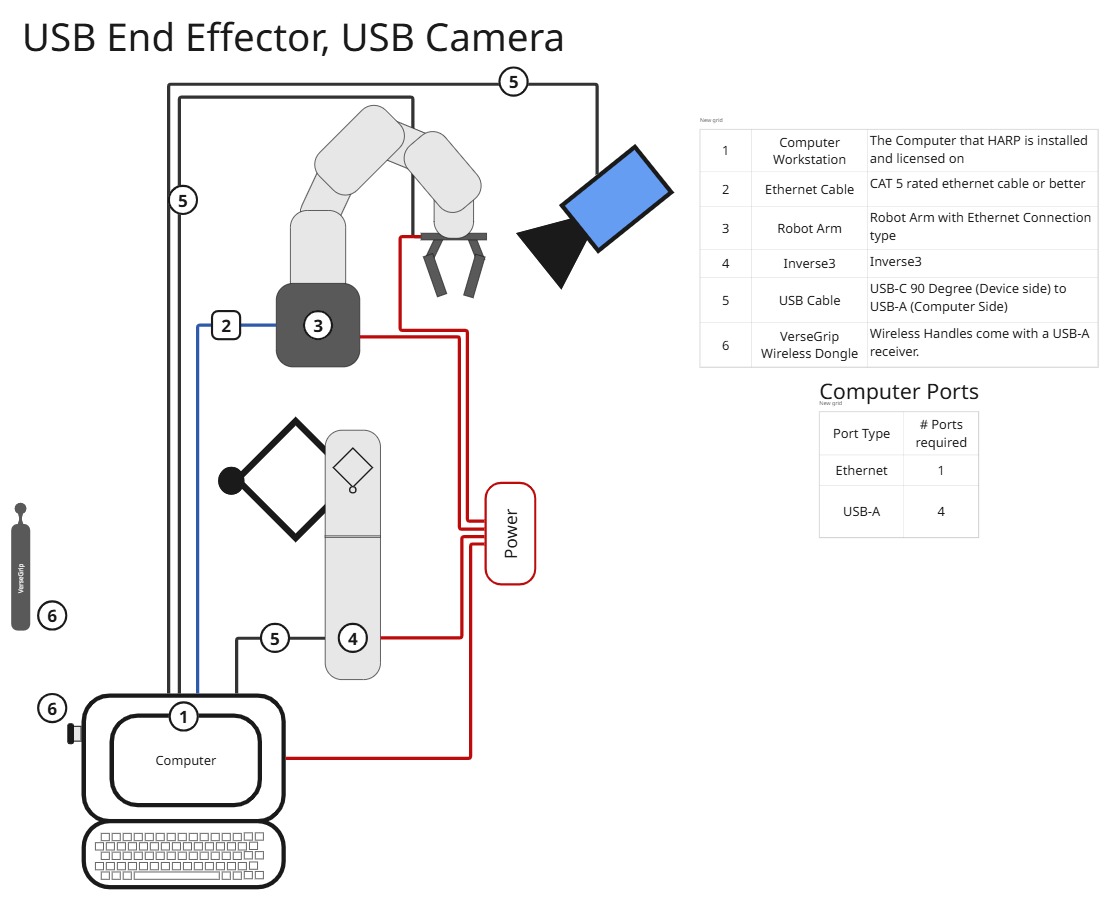
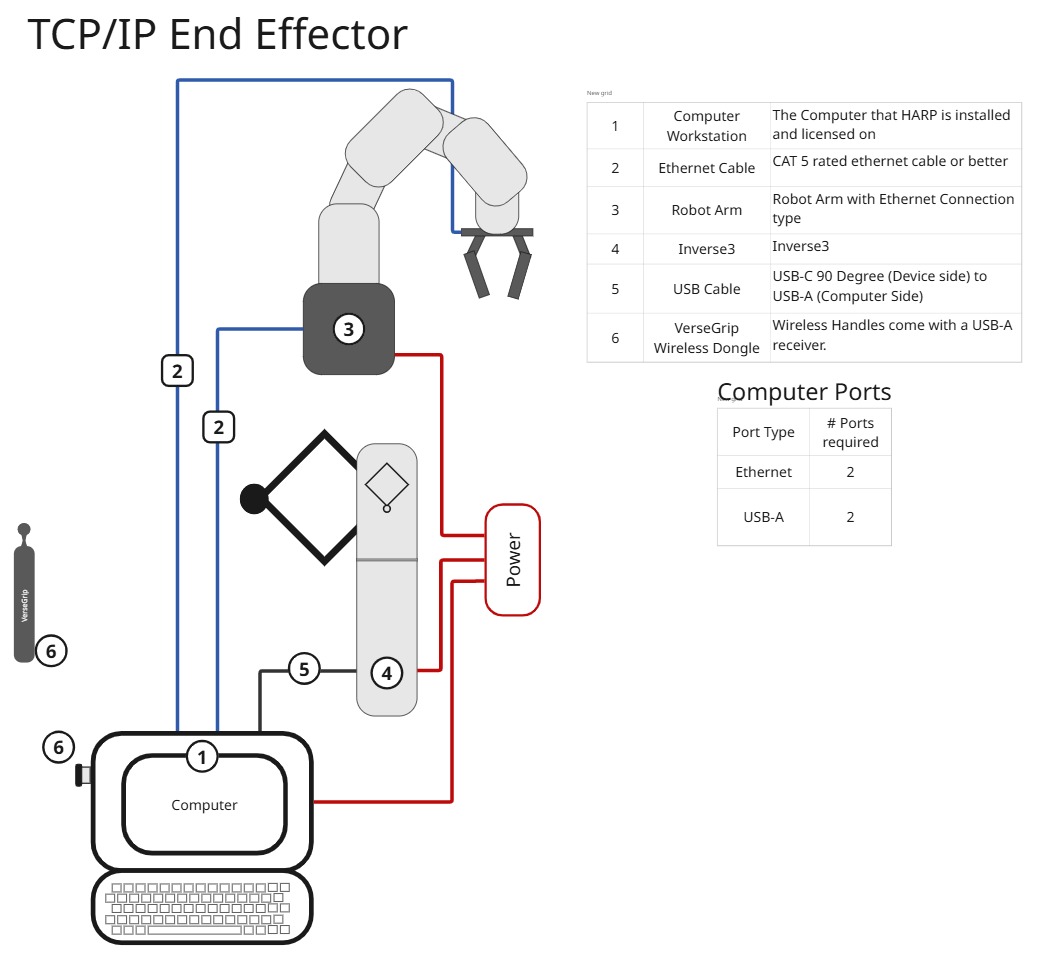
Dieser Abschnitt enthält Beispiele für Hardware-Layouts, die dabei helfen sollen, gängige Konfigurationen des „ HARP “-Systems zu veranschaulichen.
Diese Beispiele veranschaulichen verschiedene praktische Kombinationen aus Führungsgeräten, Folgerobotern, Endeffektoren und unterstützender Hardware. Nutzen Sie sie als Orientierung beim Aufbau Ihres eigenen Systems, wobei Sie berücksichtigen sollten, dass die genaue Konfiguration je nach Anwendung und angeschlossener Hardware variieren kann.
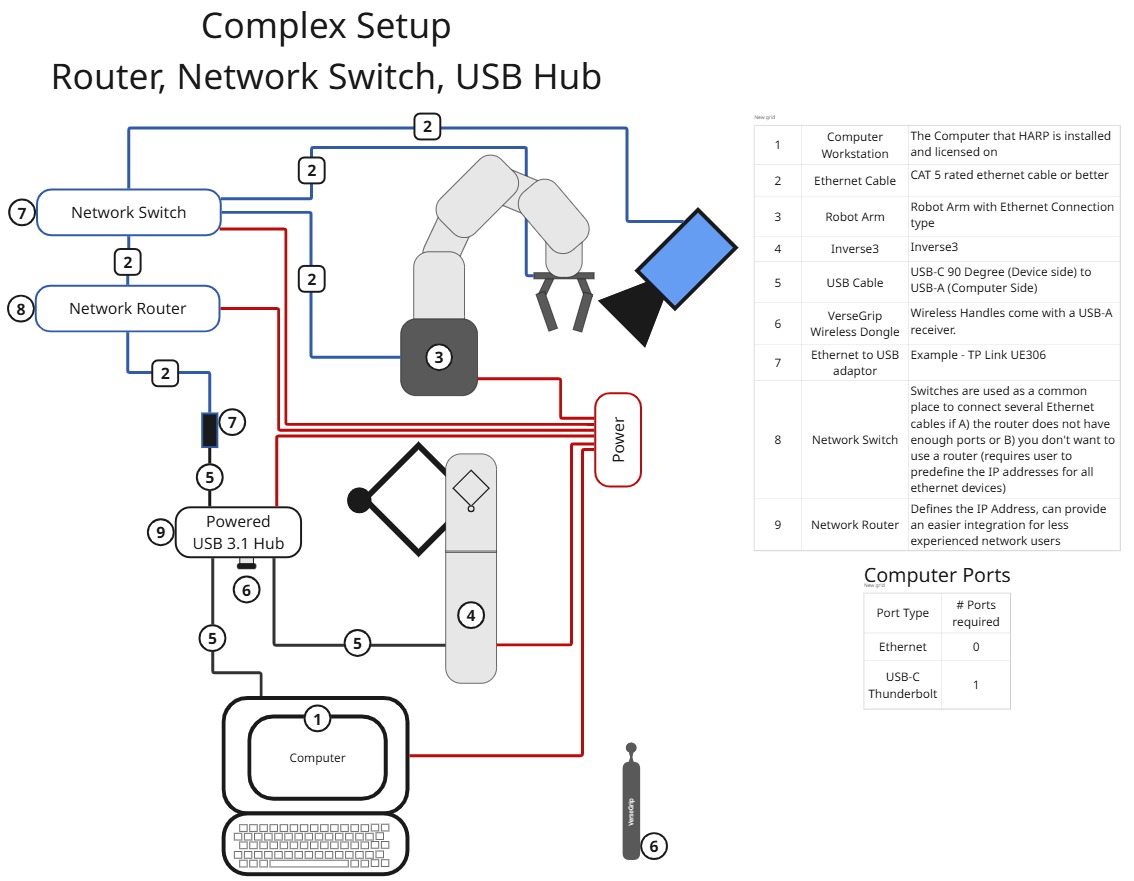
Falls Ihr Computer nicht über genügend freie USB-Anschlüsse verfügt, können Sie einen kompatiblen USB-Hub verwenden, um die Haptic Leader-Geräte anzuschließen.
Um eine zuverlässige Kommunikation und eine einwandfreie Force-Feedback-Leistung zu gewährleisten, verwenden Sie einen USB 3.1- oder Thunderbolt-konformen Hub mit ausreichender Datenbandbreite.
Nicht alle USB-Hubs eignen sich für die haptische Echtzeitkommunikation. Einige Hubs können den Datendurchsatz einschränken, Kommunikationsprobleme verursachen oder die Leistung beeinträchtigen, wenn mehrere Geräte angeschlossen sind.
Für optimale Ergebnisse:
- Verwenden Sie einen seriösen, gut bewerteten USB-3.1- oder Thunderbolt-Hub.
- Vermeiden Sie kostengünstige Hubs, die möglicherweise nur über begrenzte Bandbreiten- oder Stromversorgungskapazitäten verfügen.
- Sollten Probleme mit der Kommunikation oder dem Force-Feedback auftreten, testen Sie die Geräte über eine direkte Verbindung zum Computer oder über einen anderen Hub.
Haply Robotics hat generell eine bessere Kompatibilität mit etablierten Herstellern wie Lenovo, Anker, ORICO und Cable Matters festgestellt, wobei die Kompatibilität je nach Hub-Modell variieren kann.