Arbeitsbereichsbegrenzung
In HARP definiert der Arbeitsbereichsgrenzwert eine virtuelle 3D-Grenze, innerhalb derer sichder TCP des Robotersbewegen muss.Der Grenzwertwirdauf der Seite „Workspace“festgelegt, indemdie Minimal- und Maximalwerte für dieX-,Y-undZ-Achsein Metern angegeben werden.
Während des Fernbetriebs verlangsamt HARP die Geschwindigkeit, sobald sich der Roboter der Kistenkante nähert, und gleitet sozusagen entlang dieser Kante, um nicht darüber hinauszufahren. Gleichzeitig wirkt eine Gegenkraft auf Inverse3, sodass der Bediener das Gefühl hat, auf eine Wand zu stoßen.
Die Arbeitsbereichsbegrenzung kann verwendet werden, um zu verhindern, dass der Roboter in Bereiche vordringt, die zwar physisch erreichbar sind, in denen er jedoch nicht arbeiten soll. Dazu gehören beispielsweise folgende Bereiche:
- unter der Arbeitsfläche
- außerhalb der Grenzen der Roboterzelle
- in der Nähe von Maschinen oder anderen Hindernissen
- Richtung der Bediener und der Bereiche mit Zugangsbeschränkungen
Die festgelegte Arbeitsbereichsgrenze gilt ausschließlich für den TCP des Roboters und bedeutet nicht, dass eine Kollisionsprüfung für den gesamten Arm durchgeführt wird.
Arbeitsbereichsgrenzen sind softwaremäßig definierte Einschränkungen innerhalb von HARP. Sie dienen als Ergänzung zu den im Roboter integrierten Sicherheitsfunktionen, dem Sicherheitscontroller, dem Not-Aus-Schalter oder anderen erforderlichen Sicherheitssystemen und ersetzen diese nicht.
Befolgen Sie die folgenden Schritte, um die Grenzen des Arbeitsbereichs des Roboters festzulegen.
- Öffnen Siedie Workspace-Seite in HARP.
- Suchen Sie das Fenster „Arbeitsbereichskonfiguration“.
- Wählen Sie aus der Objektliste auf der linken Seite den angeschlossenen Roboter aus.
- Auf der Seite „Arbeitsbereichskonfiguration“legen Sie auf der rechten Seite die Mindest- und Höchstwerte für dieX-,Y-undZ-Achsein Metern fest.
- Speichern Sie das Projekt, um die aktualisierte Arbeitsbereichskonfiguration beizubehalten.
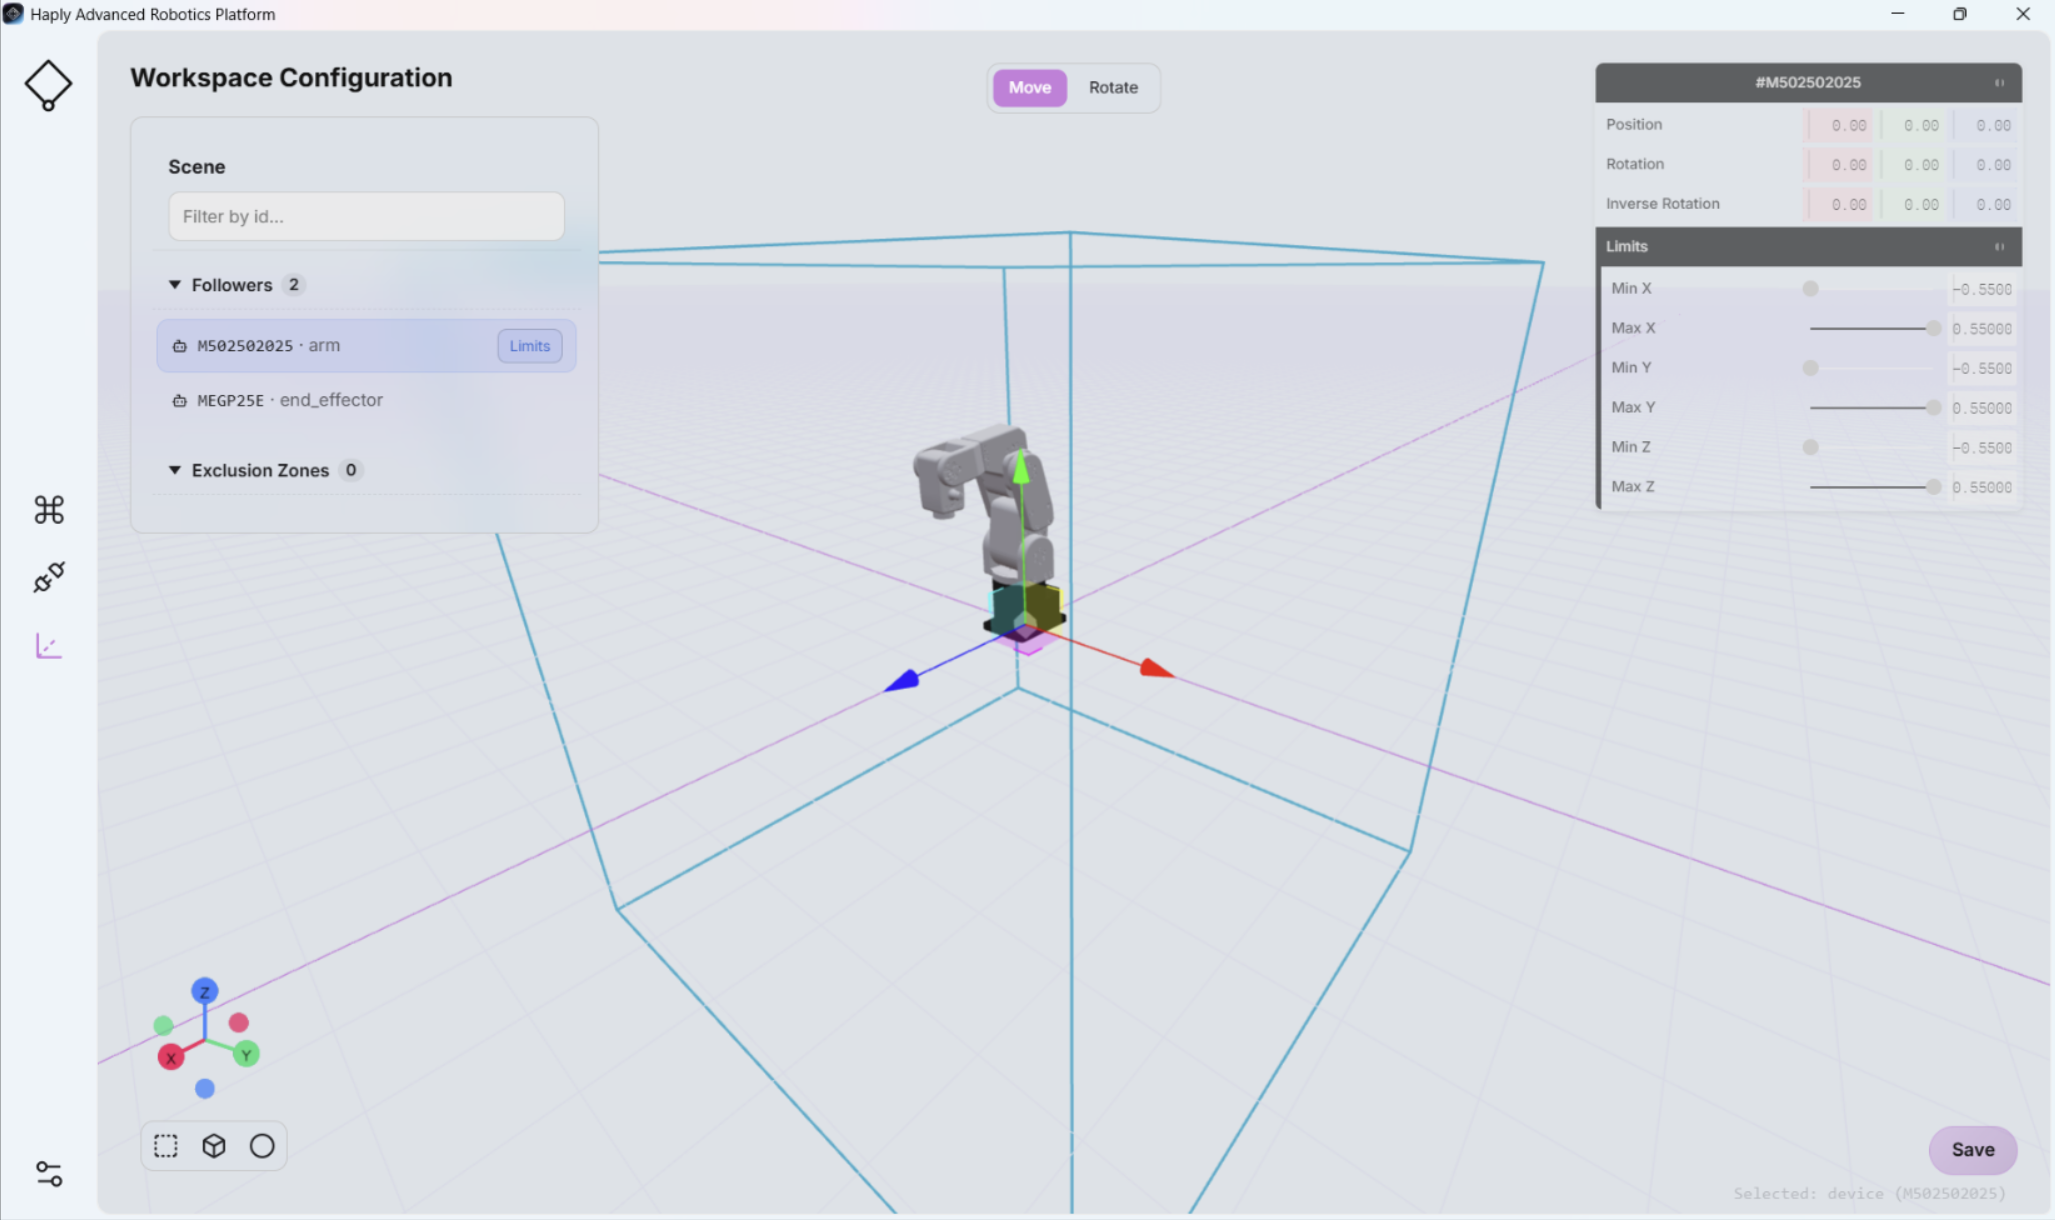
Die Arbeitsbereichskonfiguration ist direktmit der „Scene View“ imCommandCenter-Fensterverknüpft (siehe„Scene View“). Änderungen an der Arbeitsbereichskonfiguration werden in der „Scene View“ übernommen.
Durch falsch eingestellte Arbeitsbereichsgrenzen oder Ausschlusszonen besteht die Gefahr, dass der Roboter unbeabsichtigt in gefährliche Bereiche gelangt.
Überprüfen Sie vor dem regulären Betrieb alle Arbeitsbereichsgrenzen und Sperrzonen bei niedriger Geschwindigkeit und vergewissern Sie sich, dass sich der Roboter im Umfeld von Personen, Geräten und anderen Hindernissen wie vorgesehen verhält.
Im Fall von Mecademic-Robotern wendet das HARP-Plugineinen zusätzlichen Spielraum von 1 cmauf die in HARP festgelegten Arbeitsbereichsgrenzen an und übermittelt die daraus resultierenden Grenzen an den Mecademic-Controller. Dadurch werden zusätzliche Arbeitsbereichsbeschränkungen auf Controllerebene bereitgestellt, für den Fall, dass das virtuelle Arbeitsbereichsgrenzen-System von HARP nicht verfügbar ist.