Ausgeschlossene Zone
Die Ausschlusszonenin HARP sind virtuelle Sperrbereiche, die innerhalb des 3D-Arbeitsraums des Roboters definiert werden. Während des Fernbetriebs wird verhindert, dassder TCP des Robotersin diese festgelegten Bereiche eindringt.
Ausschlusszonen können verwendet werden, um physische Objekte innerhalb einer Roboterzelle oder Bereiche mit Zugangsbeschränkungen darzustellen. Dazu gehören beispielsweise folgende Fälle:
- Vorrichtung
- Monitor
- Maschinen in der Nähe
- Arbeitsfläche
- Bereich für Bediener oder Mitarbeiter
Ausschlusszonen werdenauf der Workspace-Seiteerstellt und konfiguriert. Auf dieser Seite können Sie die Position der einzelnen Zonen festlegen und deren Größe an den gewünschten physischen Bereich anpassen.
Im Gegensatz zu den Arbeitsbereichsgrenzen, die den TCP des Roboters innerhalb des definierten Arbeitsbereichs halten, verhindern Ausschlusszonen, dass der TCP in bestimmte Bereiche innerhalb dieses Arbeitsbereichs gelangt.
Wenn sich der Roboter während des Fernbetriebs einer Sperrzone nähert, schränkt HARP die Bewegung des Roboters ein und verhindert so das Eindringen in die Zone. Selbst wenn der Bediener den Roboter weiter in Richtung der Grenze bewegt, kann sich dieser entlang der Oberfläche der Sperrzone fortbewegen, wobeiInverse3erhält der Bediener über haptisches Feedback eine Rückmeldung, sodass er das virtuelle Hindernis wahrnehmen kann.
Die Überprüfung der Ausschlusszone erfolgt nicht anhand des gesamten Roboterarms, sondernauf Basis des TCP des Roboters. Berücksichtigen Sie daher bei der Definition der Ausschlusszone, einen angemessenen Sicherheitsabstand um physische Objekte herum vorzusehen.
Die Ausschlusszone muss den physikalischen Arbeitsbereich genau abbilden. Da ihre Position in Bezug auf das Koordinatensystem des Roboters und des Arbeitsbereichs definiert wird, kann es vorkommen, dass die virtuelle Szene nicht mehr mit der physikalischen Umgebung übereinstimmt, wenn die Lage des Roboters, die Anordnung der Zone oder deren Abmessungen fehlerhaft sind.
Bitte überprüfen Sie vor dem regulären Betrieb unbedingt bei niedriger Geschwindigkeit die Sperrzone.
Einstellung der Ausschlusszone
Ausschlusszonen sind virtuelle Objekte, die dem Arbeitsbereich hinzugefügt werden können, um zu verhindern, dassder TCP des Robotersin einen Bereich gelangt, der von physischen Objekten eingenommen wird.
HARP unterstützt derzeit die folgenden zwei Arten von Ausschlusszonenformen.
- Würfel
- Sphäre
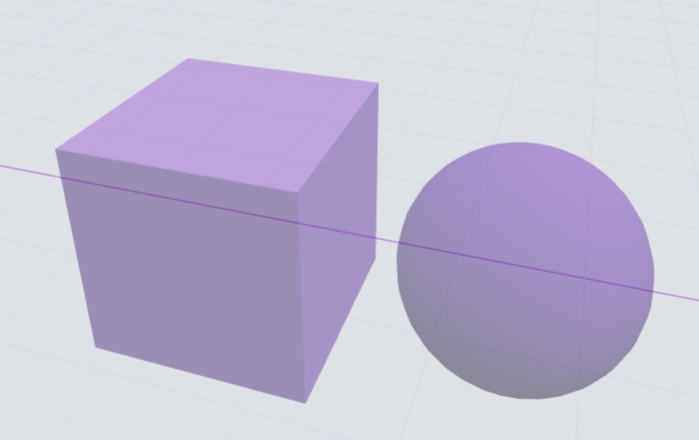
Um eine Ausschlusszone hinzuzufügen, gehen Sie wie folgt vor:
- Arbeitsbereichin der linken unteren Ecke der SeiteWürfeloderSphäreKlicken Sie auf eines der Symbole.
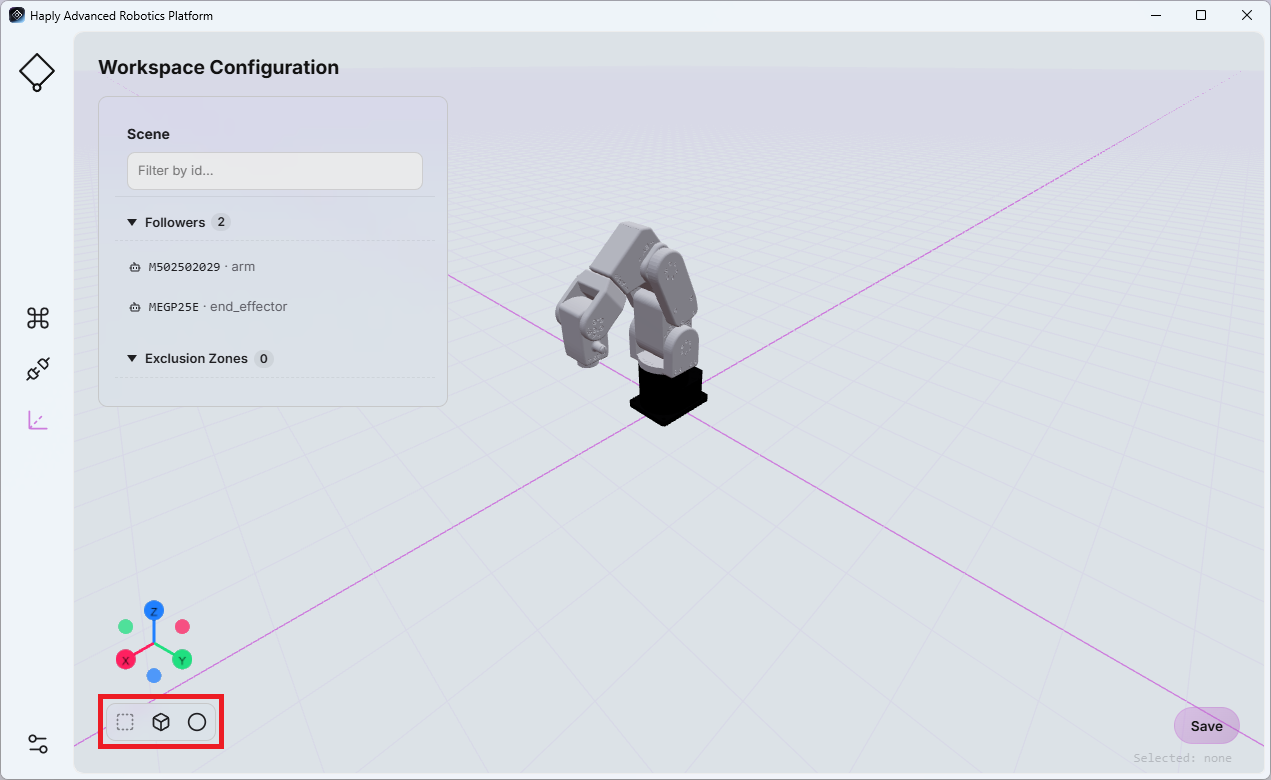
- Die neu erstellte Ausschlusszone wird in der Objektliste angezeigt.
- Wenn Sie eine Ausschlusszone auswählen, werden auf der rechten Seite der Seite die konfigurierbaren Eigenschaften angezeigt.
Die verfügbaren Parameter hängen von der gewählten Form ab.
- Würfel: Position, Breite, Tiefe, Höhe (in Metern)
- Kugel: Position und Radius (in Metern)
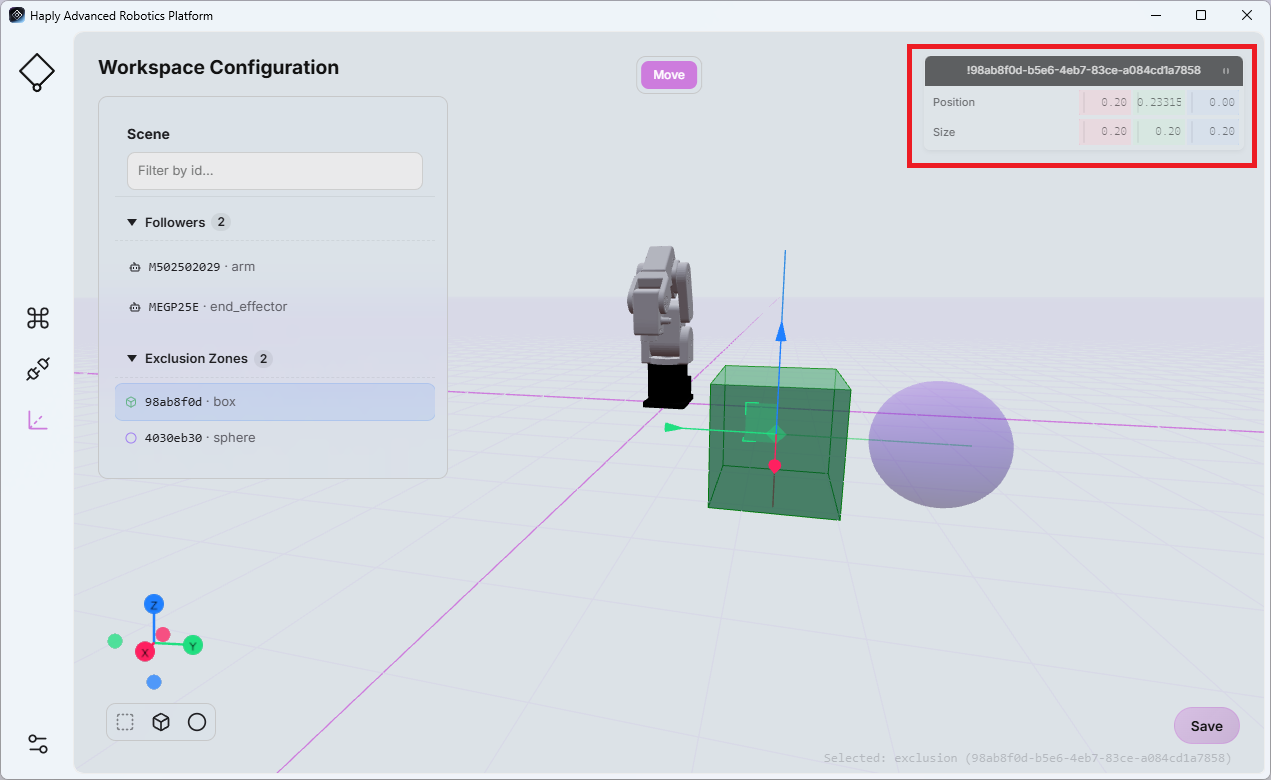
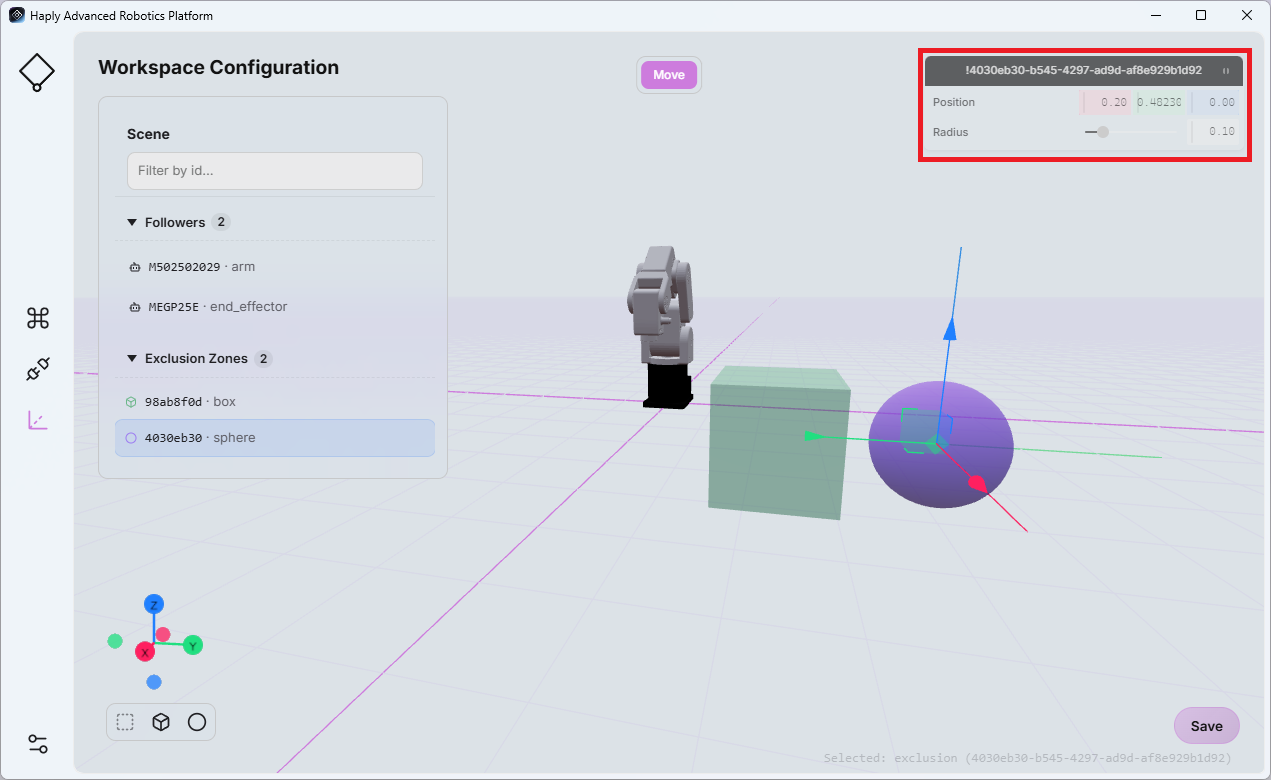
Passen Sie die Werte bei Bedarf so an, dass sie den entsprechenden physischen Objekten oder Sperrbereichen entsprechen.
Bitte klicken Sie auf„Speichern“, bevor Sie die Seite verlassen, um die Änderungen zu speichern.
Die Arbeitsbereichskonfiguration ist direktmit der „Scene View“ imCommandCenter-Fensterverknüpft (siehe„Scene View“). Änderungen an der Arbeitsbereichskonfiguration werden in der „Scene View“ übernommen.
Kollisionen bei der Wiedergabe
Während der Wiedergabe der aufgezeichneten Roboterbewegungen gleicht HARP die geplante Bahn des Endeffektors mit den im aktuellen Arbeitsbereich definierten Ausschlusszonen ab.
Insbesondere die aufgezeichneten (.hrpr) Dies ist besonders wichtig, wenn Dateien zwischen Projekten oder Benutzern ausgetauscht werden, da sich die Arbeitsbereichskonfiguration möglicherweise von der Umgebung unterscheidet, in der die ursprüngliche Aufzeichnung erstellt wurde.
Vor und während der Wiedergabe liest HARP die Ausführungsdatei vor und ermittelt, ob die zukünftige Bahn des Endeffektors eine der festgelegten Ausschlusszonen kreuzt.
Fall 1 – Kollision vor Beginn der Wiedergabe:
Wenn HARP feststellt, dass der Weg zwischen der aktuellen Position des Roboters und dem Startpunkt der aufgezeichneten Bewegung eine Sperrzone kreuzt, wird die Wiedergabe nicht gestartet. Es wird eine Fehlermeldung angezeigt, die darauf hinweist, dass die Sperrzone den erforderlichen Weg versperrt.
Fall 2 – Kollision während der Wiedergabe:
Wenn HARP während der laufenden Wiedergabe feststellt, dass ein Abschnitt der aufgezeichneten Flugbahn, der als Nächstes durchlaufen wird, eine Ausschlusszone kreuzt, wird die Wiedergabe angehalten und es wird eine Fehlermeldung angezeigt, die darauf hinweist, dass die Ausschlusszone die aufgezeichnete Flugbahn versperrt.
Die Kollisionsprüfung bei der Wiedergabe erfolgt auf der Grundlage der im aktuellen HARP-Arbeitsbereich festgelegten Ausschlusszonen. Vergewissern Sie sich vor der Ausführung der aufgezeichneten Aktionen unbedingt, dass der virtuelle Arbeitsbereich die physische Umgebung korrekt abbildet.