Kommandozentrale
Während des Telebetriebs ist der „Command“-Bildschirm der wichtigste Arbeitsbereich vonHARP . Dieser Bildschirm enthält mehrere Bereiche, in denen Echtzeitdaten von Leader und Follower, Systemprotokolle, Überwachungsdaten, Bewegungssteuerung sowie Aufzeichnungs- und Wiedergabefunktionen angezeigt werden.
HARP Die Hauptoberfläche verfügt über ein Layout mit andockbaren Fenstern. Die Fenster lassen sich per Drag & Drop neu anordnen, sodass Sie einen Arbeitsbereich erstellen können, der Ihrem bevorzugten Arbeitsablauf entspricht.
Wenn Sie ein Projekt speichern, wird auch das aktuelle Panel-Layout mitgespeichert. Außerdem können Sie benutzerdefinierte Panel-Profile erstellen und speichern, um für verschiedene Aufgaben oder Betriebsmodi unterschiedliche Oberflächenlayouts beizubehalten.
Das folgende Bild zeigt die wichtigsten Bereiche des gesamtenCommand-Fensters. Die einzelnen Abschnitte werden in den folgenden Unterabschnitten näher erläutert.
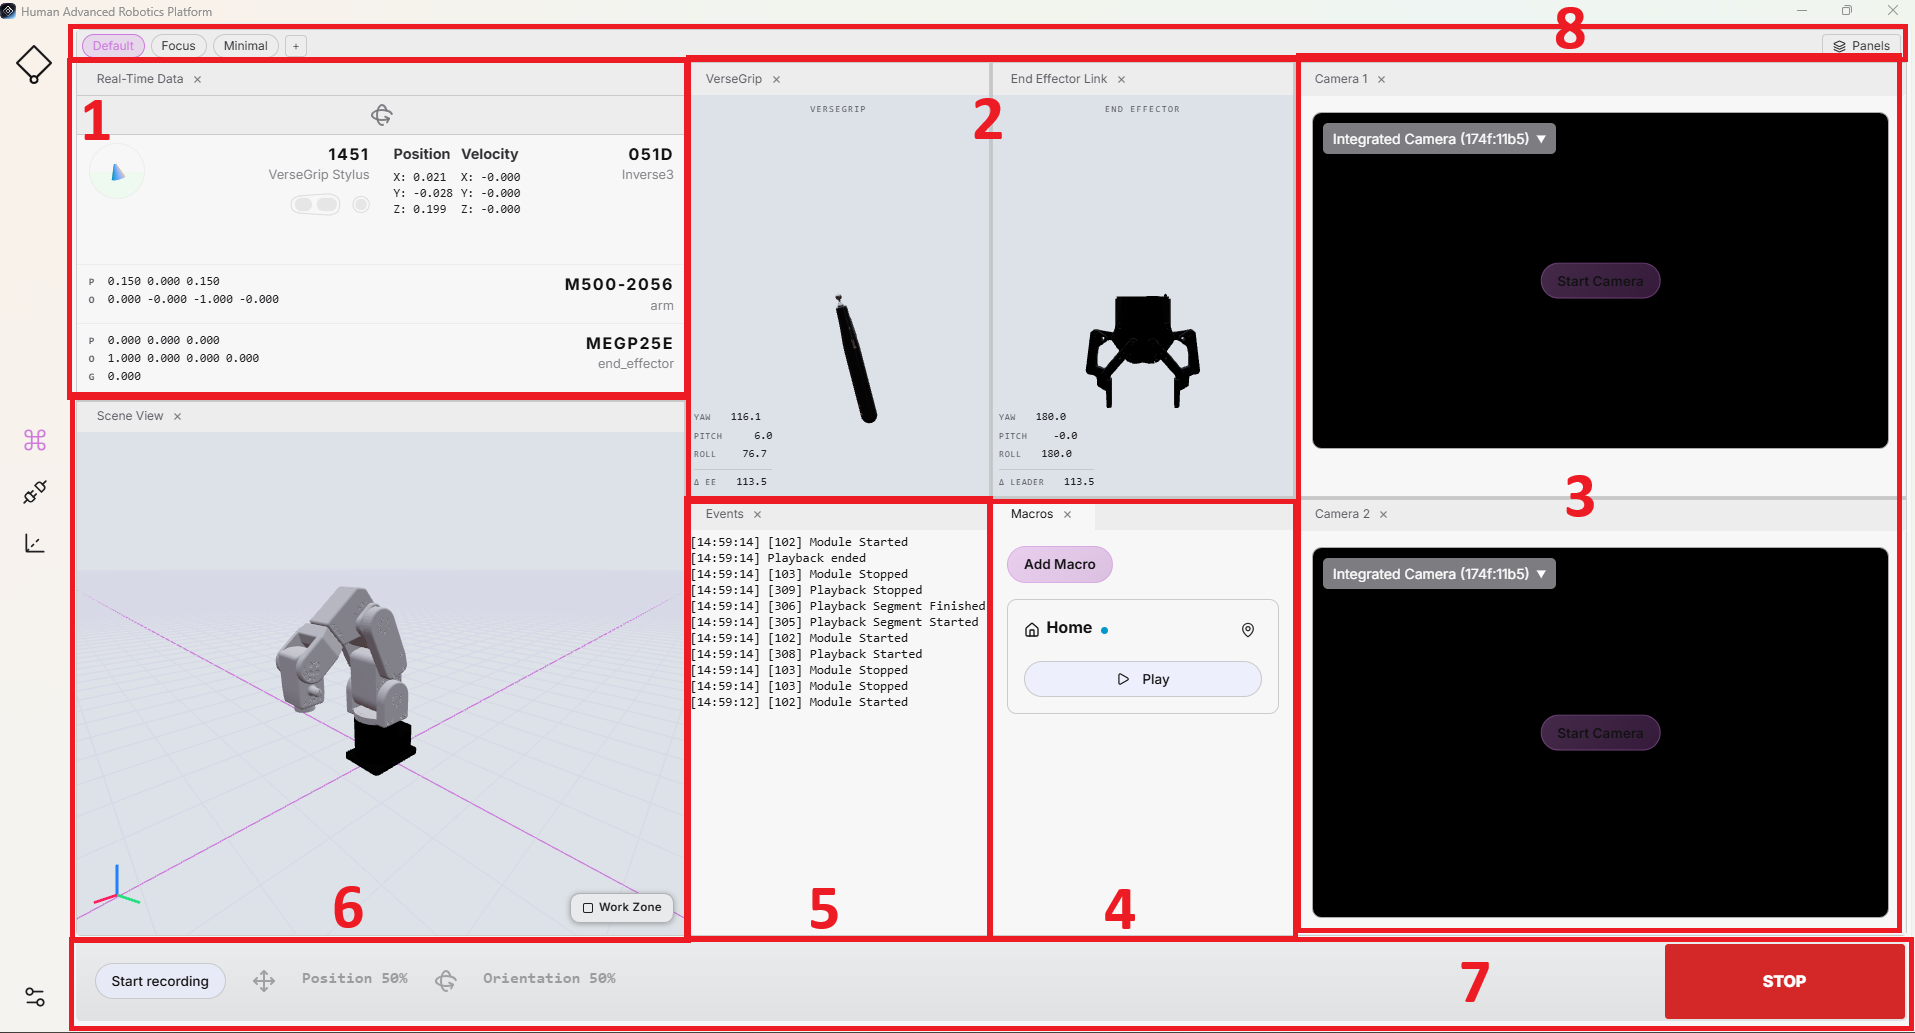
1. Echtzeitdaten
Auf diesem Bildschirm werden Echtzeitdaten sowohl vom Leader-Gerät als auch vom Follower-Gerät angezeigt. Zu den angezeigten Informationen gehören die Lage und der Akkustatus von VerseGrip oder Ruko, die TCP-Lage des Roboterarms sowie die angeschlossenen Greifer.
Von den Geräten des Leiters und des Folgers aus haben Sie jederzeit Zugriff auf die wichtigsten Daten und Statusinformationen der Fernsteuerung. In diesem Fenster können Sie außerdem überprüfen, obdie Orientierungssteuerung aktiviert ist und ob die Kupplung derzeit betätigt ist.
2. VerseGrip/Ruko und End-Effektor-Verbindung
In diesen beiden Fenstern wird die Position vonVerseGrip oder Ruko in 3D dargestellt und gleichzeitig der Status der Lage-Steuerung des Endeffektors des Followers angezeigt.
Um eine einheitliche Darstellung auf verschiedenen Folger-Geräten zu gewährleisten, wird die Lageregelung durch ein allgemeines Greifermodell dargestellt. Sobald die Lageregelung aktiviert wird, ändert sich die Farbe der Anzeige, wodurch der aktuelle Zustand deutlich erkennbar ist.
In der Leader-Ansicht lassen sich die Bewegungen des angezeigten Leaders mit den entsprechenden Bewegungen des Roboters vergleichen, was auch zur Überprüfung der Kalibrierung des Geräts beiträgt.
3. Kamera
Für Überwachungszwecke können maximal zwei Kameraströme aktiviert werden.
Dieses Bedienfeld unterstützt externe USB-Kameras und RTSP-Kamerastreams. Jede Kamera kann während des Betriebs jederzeit aktiviert oder deaktiviert werden.
Das Kamerabild lässt sich bei Bedarf durch Spiegeln oder Drehen des Videostreams anpassen. Außerdem kann der Stream in ein separates Fenster ausgeblendet werden, das sich maximieren oder auf einem anderen Monitor anzeigen lässt.
4. Makro
In diesem Fenster werden alle verfügbaren Makros angezeigt. Jedes Makro kann eine einzelne Aufzeichnung oder eine Abfolge mehrerer Aufzeichnungen enthalten, die direkt über den Befehlsbildschirm abgespielt werden können.
Sie können dem Projekt eine unbegrenzte Anzahl von Makros hinzufügen. Die Vorgehensweise zum Aufzeichnen wird unter 7. Befehlsleiste erläutert. Um die aufgezeichnete Aktion auszuführen, klicken Sie auf die Wiedergabetaste des Makros.
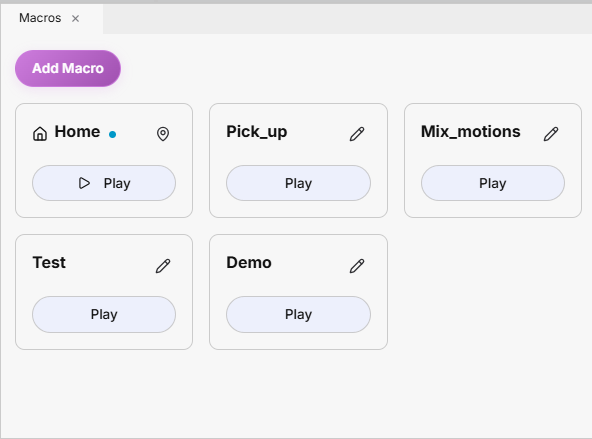
Folgende Vorgänge können mit Makros ausgeführt werden:
- Wenn Sie auf das Makro klicken, können Sie die Funktionen„Bearbeiten“ oder „Löschen“ ausführen. Mit„Bearbeiten“ können Sie den Namen des Makros ändern oder die zugehörige Aufzeichnung ersetzen.
- Wenn Sie auf „Makro hinzufügen“ klicken, können Sie eine neue Makro-Schaltfläche erstellen. Das Makro wird zusammen mit dem Projekt gespeichert und steht Ihnen beim nächsten Öffnen des Projekts wieder zur Verfügung.
- Wenn Sie auf die Schaltfläche „Play“ des Makros klicken, wird vor der Ausführung ein Bestätigungsdialogfeld angezeigt, wodurch unbeabsichtigte Bewegungen des Roboters verhindert werden können.
Der Arbeitsablauf für die Aufzeichnung und Wiedergabe wirdunter„Aufzeichnung“und„Wiedergabe“ausführlich erläutert.
Konfigurierbare Ausgangsposition
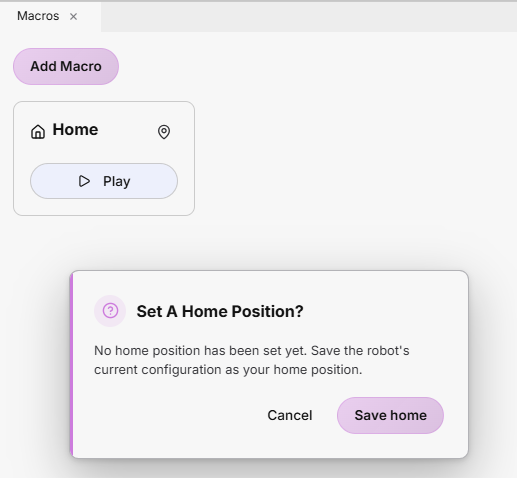
Standardmäßig ist imMakro-Fenster ein Makro mit dem Namen „Home“ vorhanden. Dieses Makro ist zunächst leer und kann konfiguriert werden.
Um die Ausgangsposition zu definieren, bewegen Sie den Roboter entweder per Fernsteuerung an die gewünschte Position oder in diein den Roboterparameternbeschriebene Standard-Ausgangsposition. Wählen Sie eine sichere Position, die für den jeweiligen Einsatzzweck und den Arbeitsbereich geeignet ist.
Wenn Sie im Makro „Home“ zum ersten Mal auf „Play“ klicken, wird ein Dialogfeld angezeigt, in dem Sie aufgefordert werden, die Startposition festzulegen. Wenn Sie auf„Save Home“ klicken, wird die aktuelle Position des Roboters als zukünftige Startposition gespeichert.
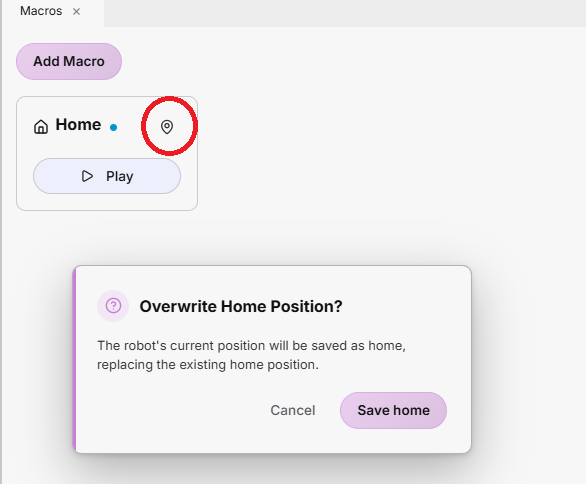
Um die Ausgangsposition nachträglich zu ändern, klicken Sie auf das Symbol in der oberen rechten Ecke des Makros und überschreiben Sie die bestehenden Einstellungen mit der neuen Roboterposition.
Konfliktvermeidung
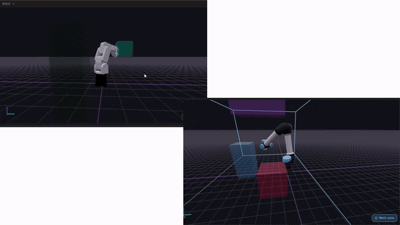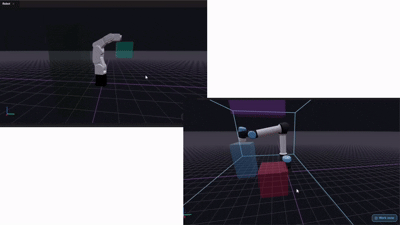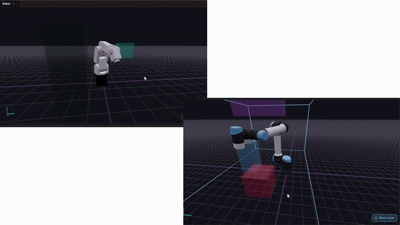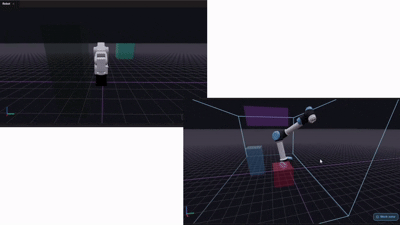
Um die Sicherheit beim Manövrieren zur voreingestellten „Home Pose“ zu erhöhen, enthält „HARP “ einen automatischen Kollisionsvermeidungs-Pfadplaner, der die im Arbeitsbereich definierten Sperrzonen berücksichtigt.
Wenn der Benutzer das „Home“-Makro ausführt, berechnet „HARP “ eine Route von der aktuellen Position des Roboters zur voreingestellten „Home Pose“ und umgeht dabei die definierten Sperrbereiche. Die berechnete Bewegungsroute wird an den Roboter gesendet und ausgeführt.
Startseite Bei jeder Ausführung einer Makro-Funktion wird die Route neu berechnet. Dadurch kann „HARP “ Änderungen an den Arbeitsbereichseinstellungen berücksichtigen und auf der Grundlage der aktuellen Position des Roboters sowie der neuesten Szenendefinition eine neue Kollisionsvermeidungsroute generieren.
5. Veranstaltungen
In diesem Bereich werden die Aktivitäten der Sitzung, Systemereignisse und Warnungen im Überblick angezeigt. Die Ereignisse sind prägnant und übersichtlich gestaltet, sodass Sie wichtige Veränderungen im Betrieb schnell erkennen können.
Ereignisse werden unabhängig von den detaillierten Laufzeitprotokollen aufgezeichnet. Wenn Sie Fehlerbehebungsmaßnahmen durchführen oder detailliertere Diagnoseinformationen benötigen, können Sie die Laufzeitprotokolle von „HARP “ an folgender Stelle einsehen:C:\Users\<username>\AppData\Local\HARP\logs
6. Szenenansicht
In diesem Fenster können Sie eine 3D-Darstellung des Arbeitsraums einsehen, einschließlich des Roboters, der Begrenzungen des Arbeitsbereichs sowie der festgelegten Kollisions- oder Sperrbereiche.
Wenn Sie eine Arbeitsbereichsszene gemäß den im Arbeitsbereichbeschriebenen Schritten erstellen, werden auch die festgelegten Objekte und Begrenzungen in diesem Fenster angezeigt. Diese Anzeige ist direkt mit den aktuellen Arbeitsbereichseinstellungen verknüpft.
Standardmäßig werden der Roboter und die als Kollisionsobjekte definierten Objekte angezeigt. Die Anzeigedes Arbeitsbereichs kann über die Schaltfläche in der rechten unteren Ecke des Fensters ein- oder ausgeblendet werden.
In der linken unteren Ecke des Fensters wird das Referenzkoordinatensystem angezeigt:
- Rot: X-Achse
- Grün: Y-Achse
- Blau: Z-Achse
7. Befehlsleiste
Über die Befehlsleiste haben Sie schnellen Zugriff auf wichtige Fernsteuerungsfunktionen wie Bewegungsskalierung,Achsenverriegelung, Bewegungsaufzeichnung sowie das Anhalten und Zurücksetzen der Sitzung.
- Stopp: Der große rote Knopf auf der rechten Seite der Befehlsleiste. Wenn Sie ihn drücken, werden alle laufenden Fernsteuerungs- und Bewegungsvorgänge sofort gestoppt.
Auch durch Drücken der Esc-Taste auf der Tastatur wird „Stop“ ausgeführt.
-
Skalierung: Legt fest, wie stark sich die Follower im Verhältnis zu den Bewegungen des Leaders bewegen. Der Skalierungswert lässt sich über den Schieberegler anpassen.
- 100 %: Wenn sich der Anführer 5 cm bewegt, → bewegt sich auch der Anhänger 5 cm.
- 50 %: Wenn sich der Anführer 5 cm bewegt, → bewegt sich der Anhänger 2,5 cm
Die Skalierung von Parallelverschiebung und Ausrichtung kann jeweils unabhängig voneinander angepasst werden.

Wenn Sie einen neuen Roboter oder ein neues Werkzeug zum ersten Mal bedienen, beginnen Sie bitte mit einer niedrigen Bewegungsskala und erhöhen Sie den Wert schrittweise, sobald Sie sich an das System gewöhnt haben.
-
Achsenarretierung: Während des Fernbetriebs können einzelne Translations- oder Rotationsachsen des Roboters arretiert werden.
- Durch Drücken der Tasten X,Yoder Z wird die Verriegelung bzw. Entriegelung der entsprechenden Translationsachse umgeschaltet.
- Durch Drücken von Umschalt + X,Umschalt + Yoder Umschalt + Z wird die Sperre der entsprechenden Drehachse aktiviert bzw. deaktiviert.

- Aufnahme starten: Die Bewegungsdaten der Figur werden nun mit einer Frequenz von 100 Hz erfasst. Sobald die Aufzeichnung abgeschlossen ist, Aufnahme beenden Klicken Sie hier, um den Vorgang zu beenden und die aufgezeichnete Bewegung in das Projekt zu
raw/wird im Ordner gespeichert. Die aufgezeichnete Bewegung wird.hrprwird in diesem Dateiformat gespeichert.

- Alle Achsen bei Fokusverlust sperren: Aus Sicherheitsgründen kann „HARP “ alle Achsen des Roboters automatisch sperren, sobald das Fenster „HARP “ den Fokus des Betriebssystems verliert. Verliert das Fenster während des Fernbetriebs den Fokus, wird die Bewegungssteuerung angehalten, und der Fernbetrieb bleibt deaktiviert, bis die erforderlichen Bedingungen wiederhergestellt sind.

8. Paneelprofile
Auf dem Hauptbildschirm „Command“ wird dasStandardlayout verwendet. In diesem Layout werden alle konfigurierten Bereiche angezeigt.
HARP Darüber hinaus stehen folgende vordefinierte Layouts zur Verfügung:
- Fokus: Es wird ausschließlich die Visualisierung des Arbeitsbereichs des Roboters angezeigt.
- Minimal: Der Arbeitsbereich des Roboters wird visualisiert und zusammen mit dem Events-Fenster angezeigt.
Sie können auch ein benutzerdefiniertes Layout erstellen, indem Sie auf die Schaltfläche „+“ klicken und einen Namen für das neue Layout eingeben.