Kommandozentrale
Die Befehlsoberfläche ist der zentrale Arbeitsbereich während der Fernsteuerung von „ HARP “. Sie umfasst mehrere Fenster zur Anzeige von Echtzeitdaten des Master- und Slave-Systems, Systemprotokollen, Überwachungsinformationen, Bewegungssteuerung sowie Aufzeichnungs- und Wiedergabefunktionen.
Die Benutzeroberfläche von „ HARP “ verfügt über ein Layout mit andockbaren Fenstern. Sie können die Fenster per Drag & Drop neu anordnen, um einen Arbeitsbereich zu erstellen, der Ihrem bevorzugten Arbeitsablauf entspricht.
Beim Speichern eines Projekts wird das aktuelle Layout der Bedienfelder zusammen mit dem Projekt gespeichert. Sie können außerdem benutzerdefinierte Bedienfeldkonfigurationen erstellen und speichern, um für verschiedene Aufgaben oder Betriebsmodi unterschiedliche Oberflächenlayouts zu verwenden.
Die folgende Abbildung zeigt die wichtigsten Bereiche der vollständigen Command-Oberfläche. Die einzelnen Bereiche werden in den folgenden Unterabschnitten näher erläutert.
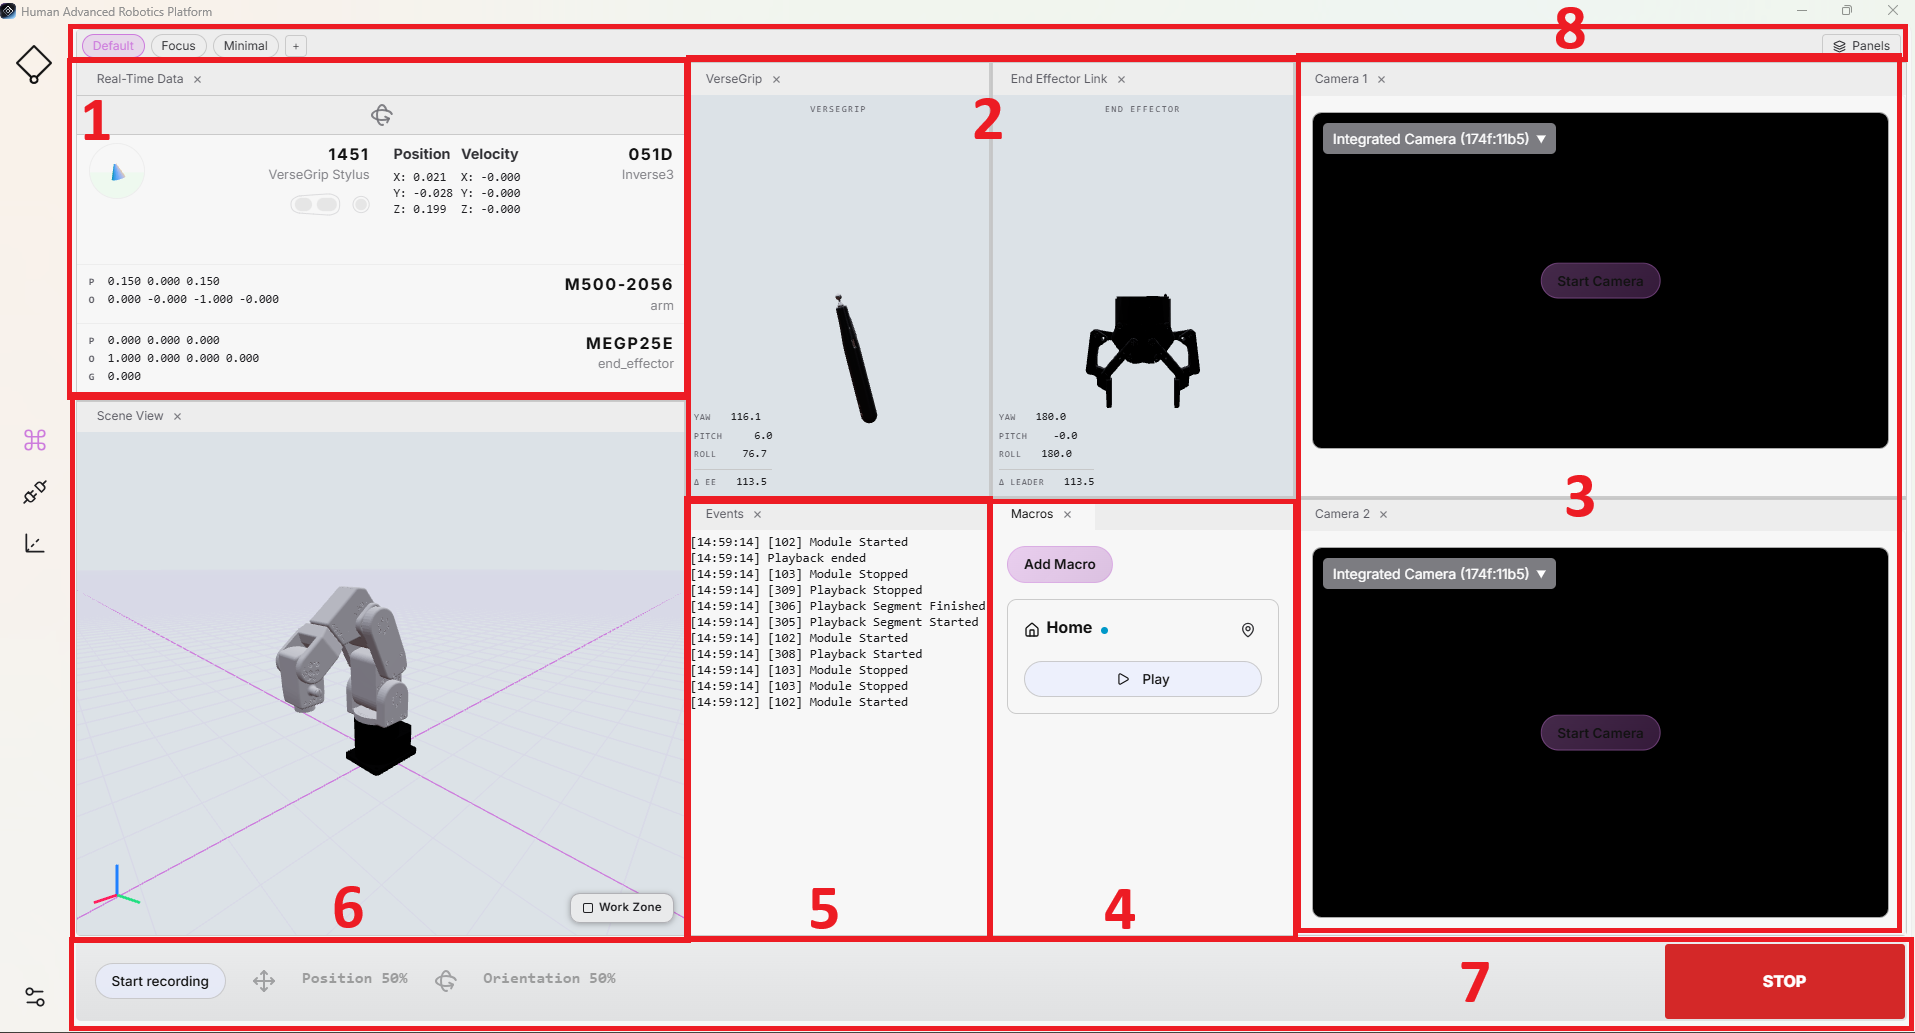
1. Echtzeitdaten
Dieses Bedienfeld zeigt Echtzeitdaten der Master- und Slave-Geräte an, darunter die Position und Ausrichtung sowie den Akkustatus von VerseGrip oder Ruko, die TCP-Position und -Ausrichtung des Roboters sowie die angeschlossenen Greifer.
Es liefert kontinuierlich wichtige Fernsteuerungsdaten und Statusinformationen der Master- und Slave-Geräte. Auf diesem Panel wird außerdem angezeigt, ob die Lageregelung aktiviert ist und ob die Kupplung derzeit eingekuppelt ist.
2. VerseGrip/Ruko und Verbindungsstange zum Endantrieb
Diese beiden Anzeigen stellen die Position von VerseGrip oder Ruko dreidimensional dar und zeigen den Status der Lage-Steuerung des Endaktuators an.
Um eine einheitliche Visualisierung auf den verschiedenen Endgeräten zu gewährleisten, wird die Lagesteuerung durchgängig anhand eines generischen Greifermodells dargestellt. Bei aktivierter Lagesteuerung ändert sich die Farbe der Visualisierung, um den aktuellen Status deutlich anzuzeigen.
Die Visualisierung auf der Master-Seite kann zudem bei der Überprüfung der Gerätekalibrierung helfen: Der Benutzer kann die auf der Master-Seite angezeigten Bewegungen mit den entsprechenden Roboterbewegungen vergleichen.
3. Kamera
Benutzer können bis zu zwei Videostreams von Kameras für die Überwachung aktivieren.
Dieses Panel unterstützt externe USB-Kameras sowie RTSP-Kamerastreams. Jede Kamera kann während des Betriebs jederzeit aktiviert oder deaktiviert werden.
Der Videostream kann je nach Bedarf gespiegelt oder gedreht werden, um das Kamerabild anzupassen. Der Videostream kann auch in einem separaten Fenster angezeigt werden, um ihn im Vollbildmodus darzustellen oder auf einem anderen Bildschirm zu betrachten.
4. 宏
In diesem Fenster werden alle verfügbaren Makros angezeigt. Jedes Makro kann eine einzelne Aufzeichnung oder eine Reihe von Aufzeichnungen enthalten und direkt in der Command-Oberfläche wiedergegeben werden.
Die Anzahl der Makros, die einem Projekt hinzugefügt werden können, ist unbegrenzt. Der Aufzeichnungsprozess wurde bereits unter 7. Befehlsleiste erläutert. Um eine aufgezeichnete Bewegung auszuführen, klicken Sie auf die Schaltfläche „Wiedergabe“ des Makros.
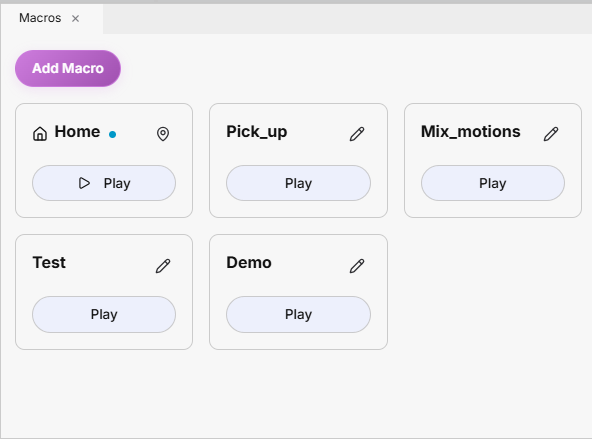
Zu den verfügbaren Makrooperationen gehören:
- Klicken Sie auf das Makro, um es zu bearbeiten oder zu löschen. Beim Bearbeiten können Sie den Namen des Makros ändern oder die zugehörige Aufzeichnung ersetzen.
- Klicken Sie auf „Makro hinzufügen“, um eine neue Makro-Schaltfläche zu erstellen. Das Makro wird zusammen mit dem Projekt gespeichert und steht beim nächsten Öffnen des Projekts zur Verfügung.
- Wenn Sie auf die Schaltfläche „Ausführen“ des Makros klicken, erscheint vor der Ausführung eine Bestätigungsmeldung, um unbeabsichtigte Bewegungen des Roboters zu verhindern.
Die Arbeitsabläufe für die Aufzeichnung und die Wiedergabe werden jeweils unter „Aufzeichnung“ und „Wiedergabe“ ausführlich beschrieben.
Konfigurierbare Home-Position und -Orientierung
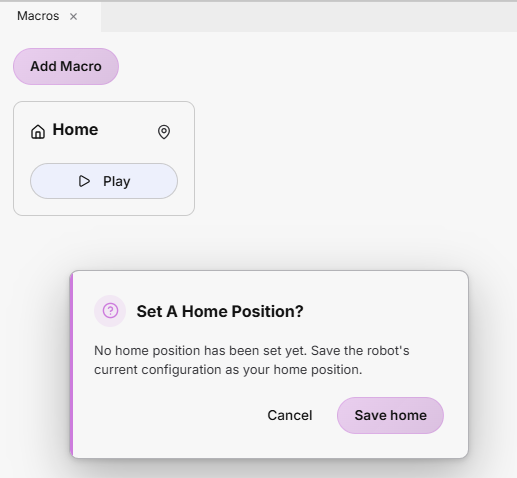
Standardmäßig steht imMakro-Fenster ein Makro namens „Home“ zur Verfügung. Dieses Makro ist zunächst leer und kann konfiguriert werden.
Um die Home-Position zu definieren, bewegen Sie den Roboter per Fernsteuerung an die gewünschte Position oder in die in den Roboterparametern beschriebene Standard-Home-Position. Wählen Sie einen Standort, der für Ihre Anwendung und Ihren Arbeitsbereich geeignet und sicher ist.
Wenn Sie zum ersten Mal auf „Play“ im Makro „Home“ klicken, erscheint ein Dialogfeld, in dem Sie aufgefordert werden, die Home-Position zu konfigurieren. Klicken Sie auf „Save Home“, um die aktuelle Position und Ausrichtung des Roboters als Home-Position für die spätere Verwendung zu speichern.
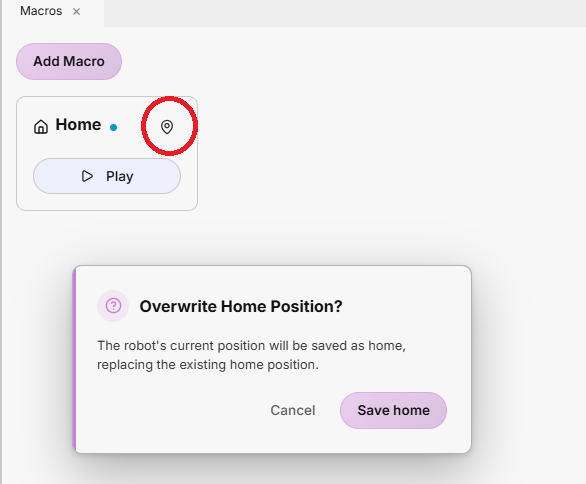
Wenn Sie anschließend die Home-Position ändern möchten, klicken Sie bitte auf das Symbol in der oberen rechten Ecke des Makros und überschreiben Sie die aktuelle Konfiguration mit der neuen Roboterposition.
Kollisionsvermeidung
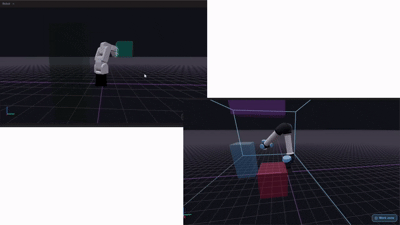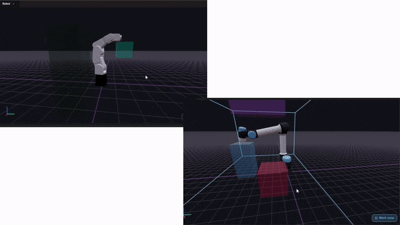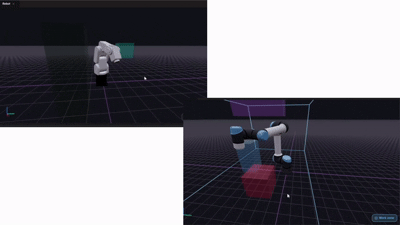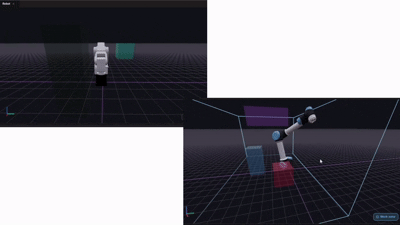
Um eine sicherere Bewegung beim Anfahren der konfigurierten Home-Position zu gewährleisten, verfügt „HARP “ über einen integrierten Pathplaner zur automatischen Kollisionsvermeidung, der die im Arbeitsraum definierten Sperrzonen berücksichtigt.
Wenn der Benutzer das „Home“-Makro aktiviert, berechnet „HARP “ die Bahn von der aktuellen Position und Ausrichtung des Roboters zur konfigurierten „Home“-Position und -Ausrichtung und umgeht dabei die definierten Sperrzonen. Die berechnete Bewegungsbahn wird anschließend an den Roboter gesendet, der sie ausführt.
Bei jeder Aktivierung des „Home“-Makros wird die Bahn neu berechnet. Dadurch kann „ HARP “ Änderungen an der Arbeitsbereichskonfiguration berücksichtigen und auf der Grundlage der aktuellen Position und Ausrichtung des Roboters sowie der neuesten Szenendefinition eine neue Kollisionsvermeidungsbahn generieren.
5. Vorfall
Dieses Dashboard fasst Sitzungsaktivitäten, Systemereignisse und Warnmeldungen in Echtzeit zusammen. Die Ereignisinformationen sind bewusst prägnant gehalten, damit der Benutzer wichtige Veränderungen während des Betriebs schnell erfassen kann.
Die Vorfälle sind von den detaillierten Laufzeitprotokollen getrennt. Wenn Sie Fehler beheben oder detailliertere Diagnoseinformationen abrufen möchten, finden Sie die Laufzeitprotokolle von „ HARP “ an folgender Stelle:C:\Users\<username>\AppData\Local\HARP\logs
6. Szenenansicht
Dieses Fenster visualisiert den Arbeitsbereich in 3D, einschließlich des Roboters, der Arbeitsbereichsgrenzen sowie der konfigurierten Kollisions- oder Sperrzonen.
Nachdem Sie eine Arbeitsbereichsszene gemäß den Anweisungen im Arbeitsbereich erstellt haben, werden die konfigurierten Objekte und Begrenzungen ebenfalls in diesem Fenster angezeigt. Diese Visualisierung steht in direktem Zusammenhang mit der aktuellen Arbeitsbereichskonfiguration.
Standardmäßig werden der Roboter und die konfigurierten Kollisionsobjekte angezeigt. Über die Schaltfläche in der unteren rechten Ecke des Fensters können Sie die Visualisierung des Arbeitsbereichs ein- oder ausblenden.
In der unteren linken Ecke des Bildschirms wird das Referenzkoordinatensystem angezeigt:
- Rot: X-Achse
- Grün: Y-Achse
- Blau: Z-Achse
7. Befehlszeile
Die Befehlsleiste bietet schnellen Zugriff auf wichtige Fernsteuerungsfunktionen, darunter Bewegungszoom,Achsenarretierung, Bewegungsaufzeichnung sowie die Funktionen „Sitzung beenden“ und „Zurücksetzen“.
- Stopp: Der große rote Knopf rechts neben der Befehlsleiste dient dazu, die gerade laufende Fernsteuerung sowie alle bewegungsbezogenen Interaktionen sofort zu beenden.
Durch Drücken der Esc-Taste auf der Tastatur können Sie „Stop“ebenfalls aktivieren.
-
Skalierung: Legt fest, um wie viel sich die Nebenansicht relativ zur Hauptansicht verschiebt. Der Skalierungswert lässt sich mit dem Schieberegler einstellen.
- 100 %: Hauptseite bewegt sich 5 cm → Nebenseite bewegt sich 5 cm
- 50 %: Hauptseite bewegt sich um 5 cm → Nebenseite bewegt sich um 2,5 cm
Verschiebung und Skalierung sowie Lage und Skalierung können jeweils separat eingestellt werden.

Wenn Sie einen neuen Roboter oder ein neues Werkzeug zum ersten Mal bedienen, sollten Sie zunächst mit einer niedrigen Bewegungsskala beginnen und diese schrittweise erhöhen, sobald Sie sich besser mit dem System vertraut gemacht haben.
-
Achsenverriegelung: Ermöglicht es, während der Fernsteuerung die Translations- oder Rotationsachsen des Roboters einzeln zu verriegeln.
- Drücken Sie X,Y oder Z, um die entsprechende Verschiebungsachse zu sperren oder zu entsperren.
- Drücken Sie Umschalt + X,Umschalt + Y oder Umschalt + Z, um die entsprechende Drehachse zu sperren oder zu entsperren.

- Aufnahme starten: Beginnen Sie mit der Erfassung der Bewegungsdaten am Ende mit einer Frequenz von 100 Hz. Klicken Sie nach Abschluss der Aufzeichnung auf Aufnahme beenden Beenden Sie den Vorgang und speichern Sie die aufgezeichnete Bewegung im Projekt unter
raw/im Ordner. Die aufgezeichneten Übungen werden in.hrprSpeicherung im Dateiformat.

- Alle Achsen bei Fokusverlust sperren: Aus Sicherheitsgründen kann „HARP “ automatisch alle Achsen des Roboters sperren, wenn das Fenster „ HARP “ den Fokus des Betriebssystems verliert. Wenn der Fokus während der Fernsteuerung verloren geht, wird die Bewegungssteuerung angehalten, und die Fernsteuerung bleibt deaktiviert, bis die erforderlichen Bedingungen wiederhergestellt sind.

8. Konfiguration der Bedienfelder
Die Befehlsoberfläche verwendet das Standardlayout, in dem alle konfigurierten Bedienfelder angezeigt werden.
HARP Außerdem sind folgende weitere vordefinierte Layouts enthalten:
- Fokus: Es wird ausschließlich die Visualisierung des Arbeitsraums des Roboters angezeigt.
- Minimal: Zeigt eine Visualisierung des Arbeitsraums des Roboters sowie das Ereignisfenster an.
Sie können auch auf die Schaltfläche „+“ klicken und einen Namen für das neue Layout eingeben, um ein benutzerdefiniertes Layout zu erstellen.