Einführung
In HARP stellt der Arbeitsraum die dreidimensionale Betriebsumgebung des Roboters dar, einschließlich seines zulässigen Bewegungsbereichs sowie der in der Szene definierten Objekte oder Sperrbereiche. Sie können ihn als virtuelle Darstellung der tatsächlichen Arbeitsumgebung des Roboters verstehen.
Für jedes unterstützte Robotermodell wird entsprechend seinen Betriebsparametern eine Standardkonfiguration des Arbeitsraums bereitgestellt. Die Standardkonfiguration kann auch Bewegungsbeschränkungen enthalten, wie beispielsweise die maximale Geschwindigkeit und die maximale Beschleunigung.
Nach dem Öffnen des Projekts können Sie aufder Arbeitsbereichsseite:
- Konfigurieren Sie die Position und Ausrichtung des Roboters in der Szene.
- Definition Inverse3 Richtung relativ zum Roboter.
- Der Bewegungsbereich des Roboters wird durch die Festlegung der Minimal- und Maximalwerte für X,Y und Z begrenzt.
- Fügen Sie virtuelle Sperrbereichehinzu, z . B. Quaderoder Kugeln, um Bereiche zu definieren, die der Roboter nicht betreten darf.
Alle Arbeitsbereichskonfigurationen werden als Teil des Projekts gespeichert.
Arbeitsbereich während der Fernsteuerung
Während der Fernsteuerung wird die Arbeitsraumkonfiguration automatisch verwendet.Inverse3 Die Bewegungen werden innerhalb der Grenzen des konfigurierten Arbeitsraums auf den Slave-Roboter abgebildet.
Wenn sich die vom Befehl gesteuerte Roboterbewegung den Grenzen des Arbeitsraums oder einem Sperrbereich nähert, begrenzt „HARP “ die weitere Bewegung in diese Richtung. Gleichzeitig wird über „ Inverse3 “ eine taktile Rückmeldung erzeugt, sodass der Bediener eine virtuelle Grenze oder „Wand“ spürt, wenn sich der Roboter den konfigurierten Begrenzungen nähert.
Arbeitsraumgrenzen werden als Teil der Bewegungssteuerung und Sicherheitslogik von „ HARP “ angewendet und arbeiten mit anderen konfigurierten Schutzmechanismen zusammen, einschließlich einer kraftbasierten Überwachung, sofern diese verfügbar ist.
Referenzkoordinatensystem des Arbeitsraums
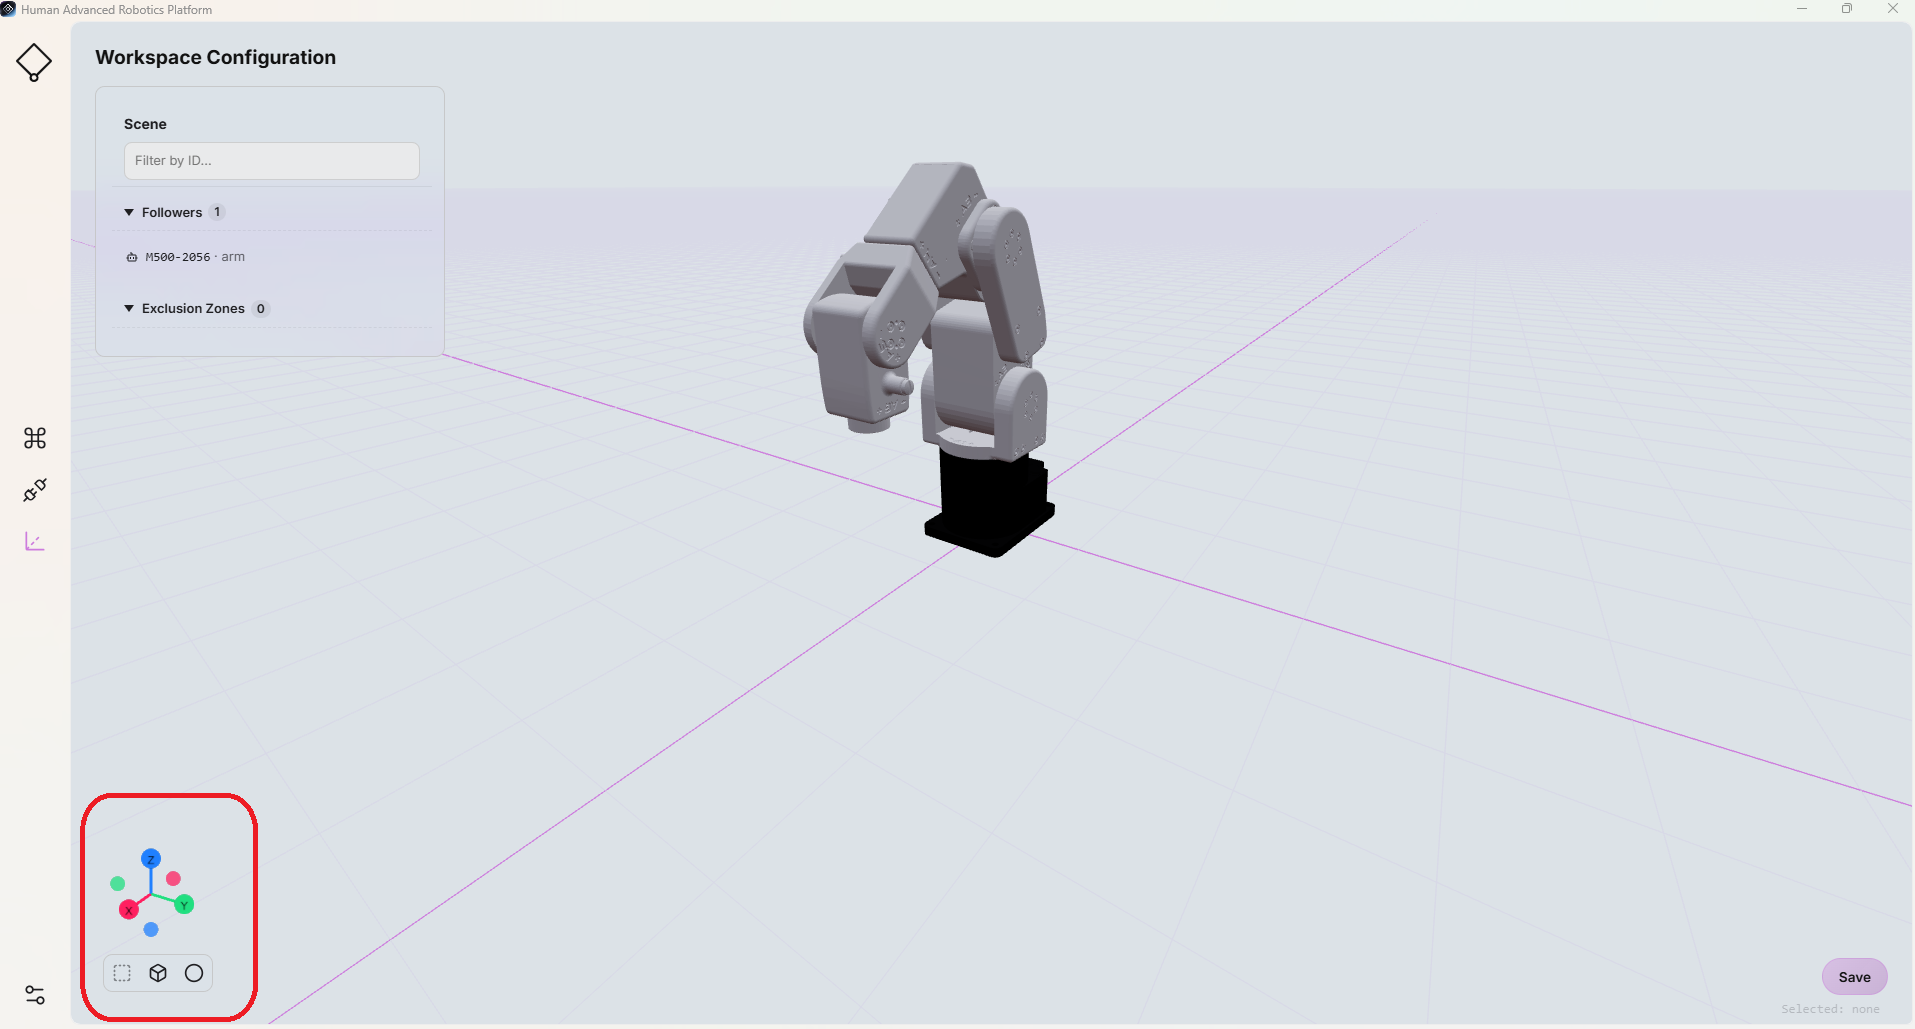
Das Koordinatensystem des Arbeitsraums wird durch das dreidimensionale Referenzkoordinatensystem dargestellt, das in der unteren linken Ecke der Seite „Arbeitsraum“ angezeigt wird.
Die einzelnen Koordinatenachsen werden einheitlich mit den folgenden Farben dargestellt:
- Rot: X-Achse
- Grün: Y-Achse
- Blau: Z-Achse