Roboter-Einstellungen
HARP Sie wurde alsmodulareSteuerungsplattform konzipiert, diedurchroboterspezifische Plug-ins die Integration mit einer Vielzahl von Roboterarmen ermöglicht.
Jedes Robotermodell verfügt über eigene kinematische Parameter, Bewegungsbeschränkungen, Werkzeugdefinitionen und Sicherheitskonfigurationen. Die Feinabstimmungs- und Kalibrierungsparameter für bestimmte Roboter werden weiterhin vom Roboterhersteller festgelegt und können nicht direkt über HARP konfiguriert werden.
HARP bietet jedoch Zugriff auf bestimmte Roboterparameter, die direkt über die Benutzeroberfläche geändert werden können. Die vorgenommenen Änderungen werden direkt an den Roboter gesendet, ohne dass der Benutzer das native Konfigurationsportal oder den Programmierhandheld des Roboters öffnen muss.
Mecademic Meca500
Nachdem Sie den Meca500-Roboter angeschlossen haben, klicken Sie auf die Schaltfläche „Optionen“, um auf die konfigurierbaren Parameter des Plug-ins „ HARP “ zuzugreifen.
Das Meca500-Plugin wurde auf der Grundlage der vom Hersteller veröffentlichten Spezifikationen entwickelt und soll Meca500-Anwendern eine sofort einsatzbereite Integration ermöglichen.
Roboter-Einstellungen
Die folgenden Erläuterungen zu den Parametern stammen aus der offiziellen Mecademic-Dokumentation. Weitere Informationen finden Sie in den offiziellen Mecademic-Ressourcen.
SetCollisionCfg
Dieser Befehl dient zur Festlegung der Schweregrade für Kollisionsüberwachungsereignisse (gilt für Roboter-Gelenke, Werkzeugkugeln und MPM500-Module).
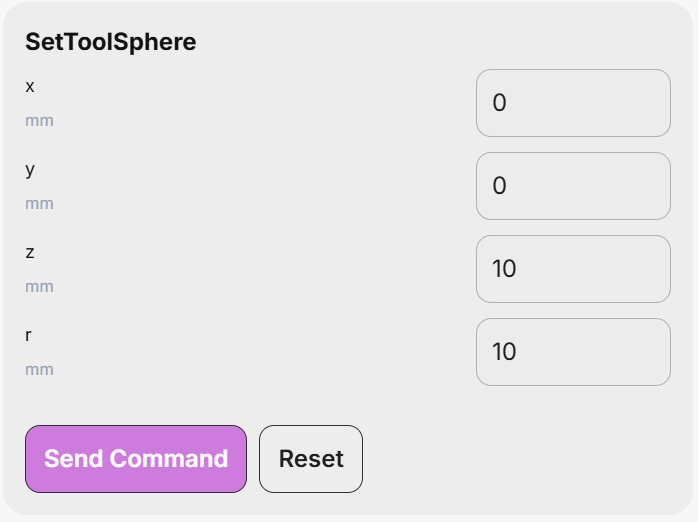
SetToolSphere
Dieser Befehl definiert eine Kugel, die im Flansch-Referenzkoordinatensystem (FRF) fixiert ist. Anschließend können anhand der Definitionen der Befehle „SetWorkZoneCfg“ und „SetCollisionCfg“ Kollisionen zwischen dieser Kugel und den Roboterlenkern überwacht werden sowie Situationen, in denen die Kugel außerhalb des mit dem Befehl „SetWorkZoneLimits“ festgelegten Begrenzungsrahmens liegt.
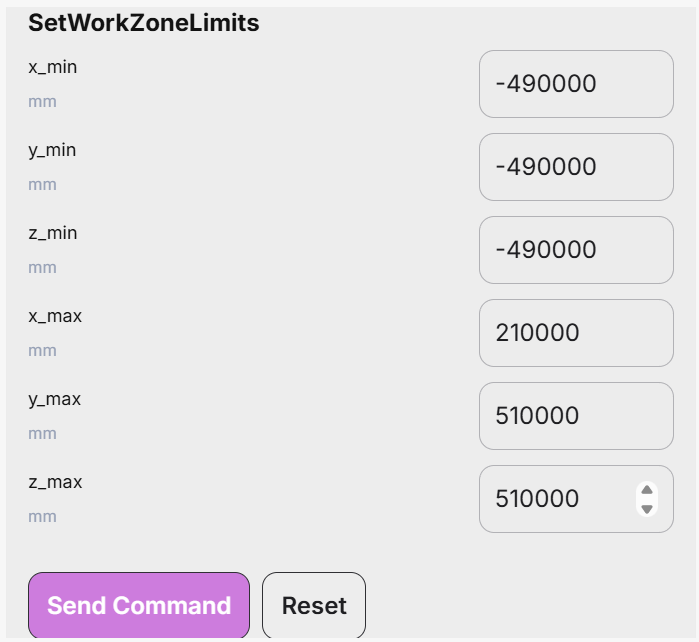
SetWorkZoneLimits
Dieser Befehl definiert einen Begrenzungsrahmen (Quader), dessen Seiten parallel zu den Koordinatenachsen des Basisreferenzkoordinatensystems (BRF) verlaufen. Als Parameter für den Befehl dienen die Koordinaten von zwei diagonalen Eckpunkten, die als „minimaler“ bzw. „maximaler“ Eckpunkt bezeichnet werden, wobei jede Koordinate des minimalen Eckpunkts kleiner ist als die entsprechende Koordinate des maximalen Eckpunkts.
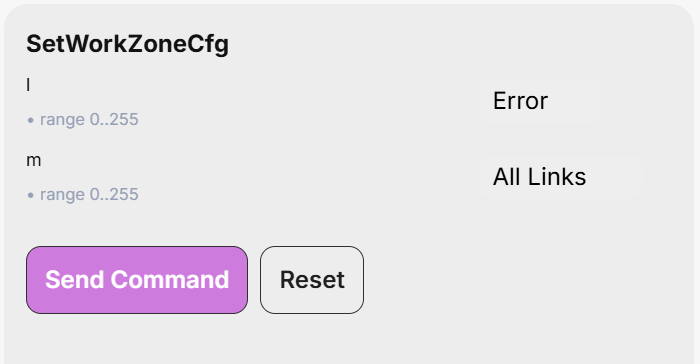
SetWorkZoneCfg
Dieser Befehl dient dazu, den „Schweregrad der Ereignisse“ für die Überwachung der Arbeitsbereichsgrenzen sowie die zu prüfenden Roboterkomponenten festzulegen.
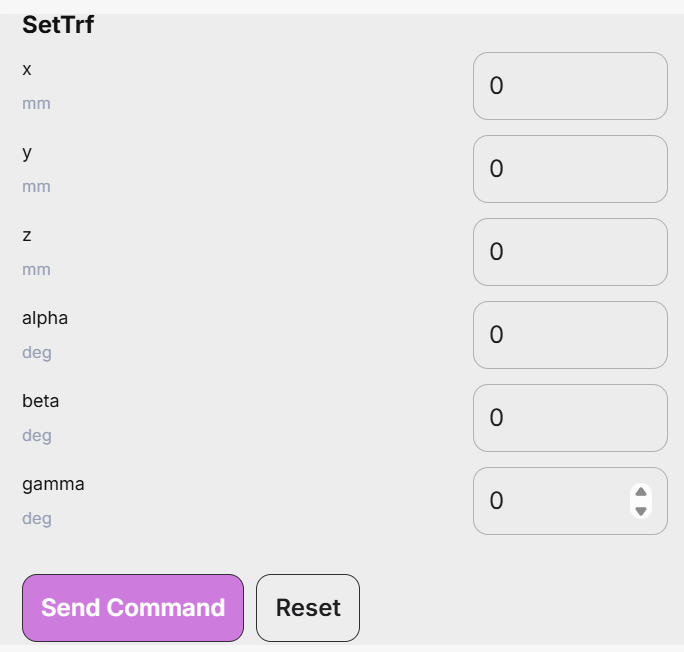
SetTrf
Dieser Befehl definiert die Lage des TRF relativ zum FRF. Bitte beachten Sie, dass die Ausführung dieses Befehls den Roboter vollständig zum Stillstand bringt, selbst wenn „Blending“ (Trajektorienübergang) aktiviert ist.
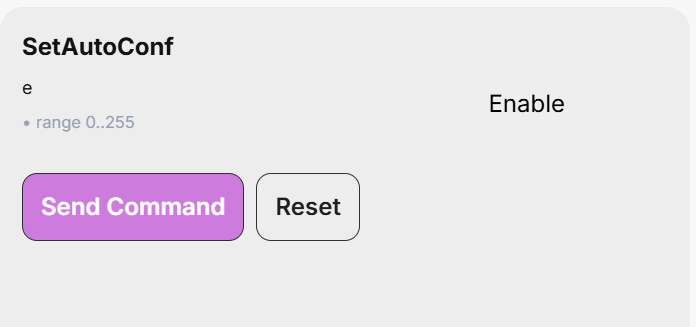
SetAutoConf
Dieser Befehl dient zum Aktivieren oder Deaktivieren der automatischen Auswahl der Pose-Konfiguration, deren Wirkung sich in den Befehlen „MovePose“ und „MoveLin*“ zeigt. In Kombination mit der Auswahl der Steuerungskonfiguration ermöglicht diese automatische Auswahl dem Controller, die „nächstgelegene“ Gelenkgruppe auszuwählen, die der Zielpose entspricht.
Bei MoveLin*-Befehlen erfolgt nach Aktivierung der automatischen Konfigurationsauswahl ein Konfigurationswechsel nur dann, wenn die Bewegungsbahn genau durch die Singularität des Handgelenks oder der Schulter verläuft.
SetAutoConfTurn
Dieser Befehl dient zum Aktivieren oder Deaktivieren der automatischen Richtungsauswahl für die Endgelenke des Roboters. Er wirkt sich auf den Befehl „MovePose“ sowie auf alle „MoveLin*“-Befehle aus. Wenn die automatische Richtungsauswahl aktiviert ist und der Befehl „MovePose“ ausgeführt wird, wählen die Endgelenke stets den kürzesten Weg, wobei der Drehwinkel 180° nicht überschreiten darf. Bei den „MoveLin*“-Befehlen erlaubt die aktivierte automatische Richtungsauswahl lediglich den Wechsel der Richtungskonfiguration während einer geradlinigen Bewegung.