Hardware-Konfiguration
Dieser Abschnitt enthält Beispiele für Hardware-Layouts, die Ihnen einen anschaulichen Überblick über gängige Systemkonfigurationen von „ HARP “ vermitteln sollen.
Diese Beispiele veranschaulichen verschiedene praktische Kombinationen aus Master-Gerät (Leader), Follower-Roboter, End-Effektor und zugehöriger Hardware. Sie können diese als Orientierung beim Aufbau Ihres eigenen Systems nutzen, beachten Sie jedoch, dass die konkrete Konfiguration je nach Anwendungsszenario und angeschlossener Hardware variieren kann.
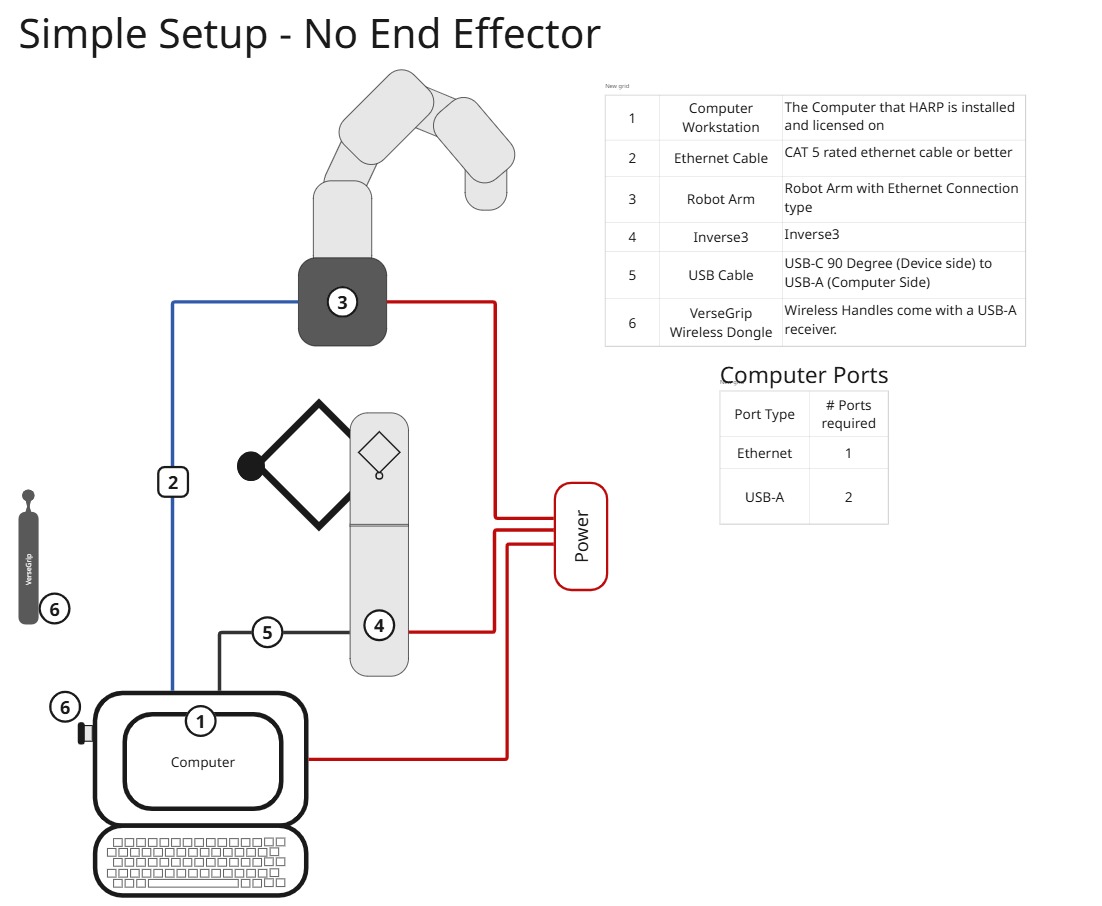
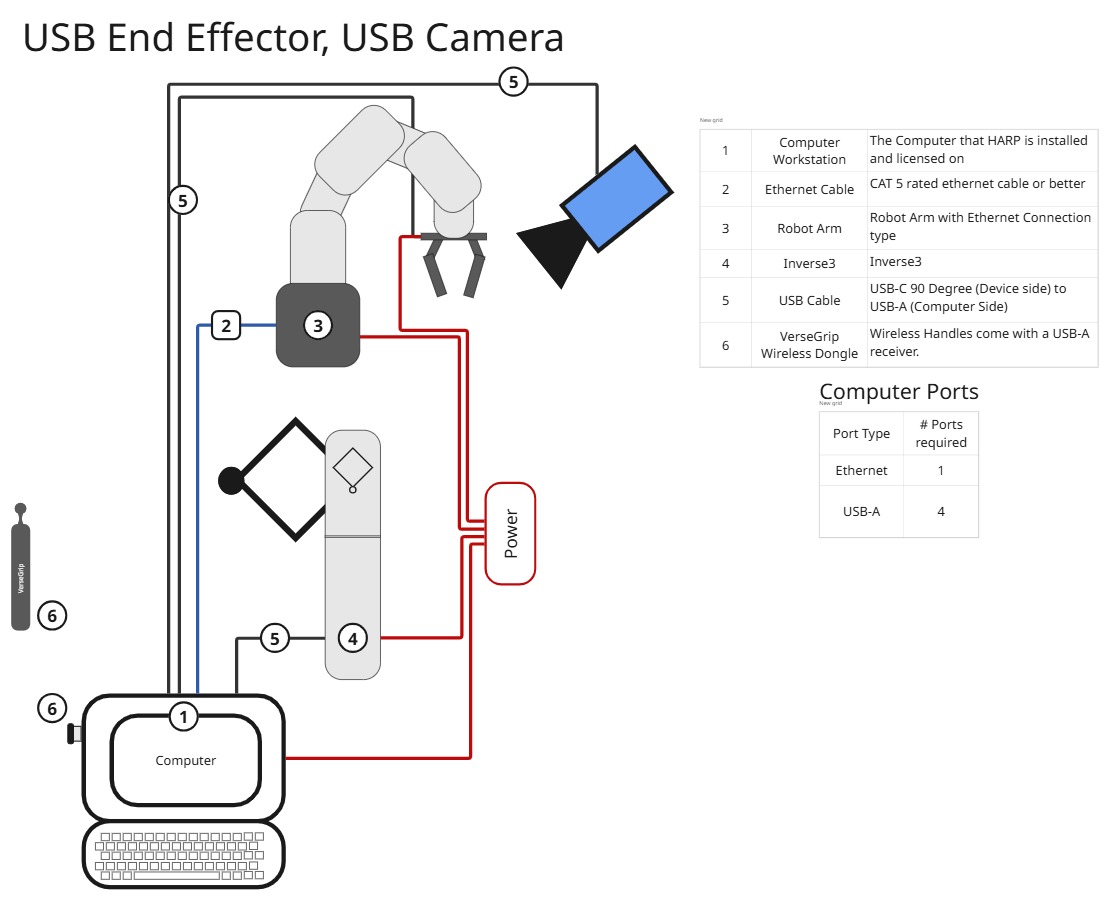
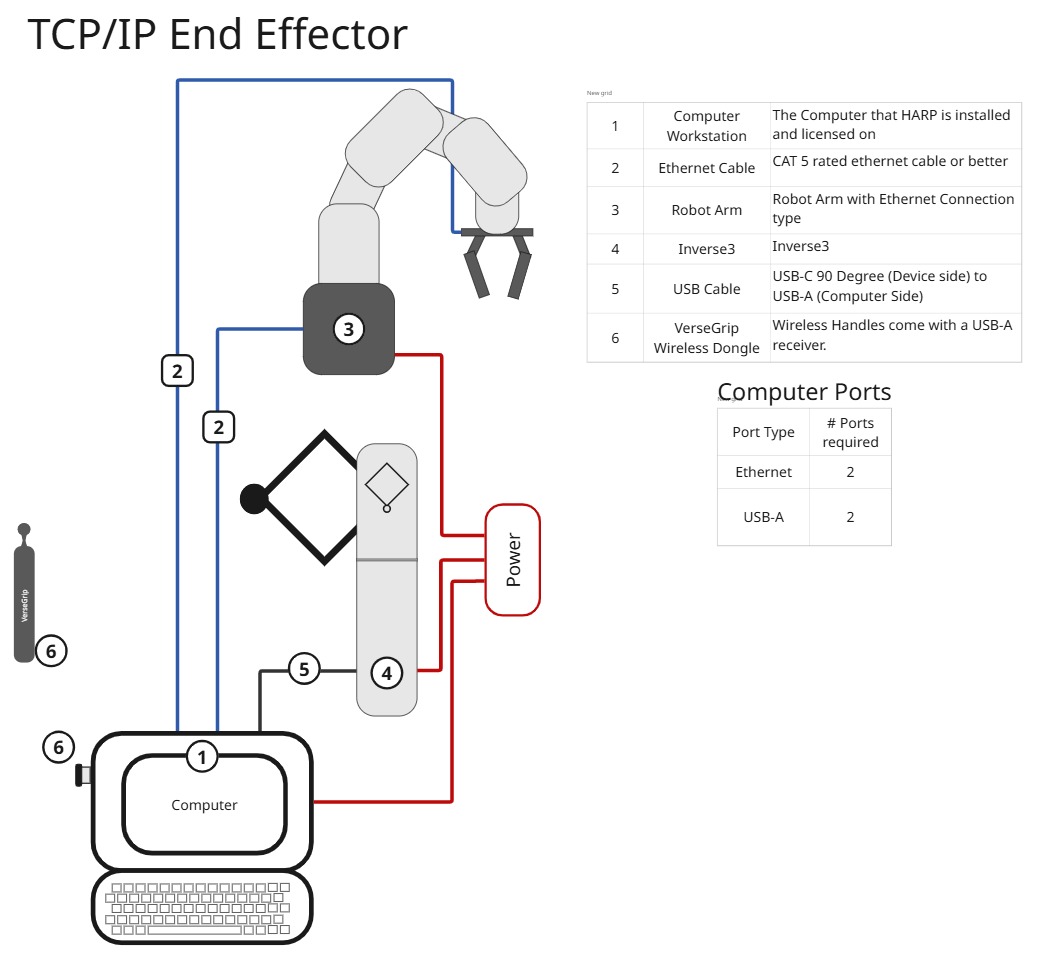
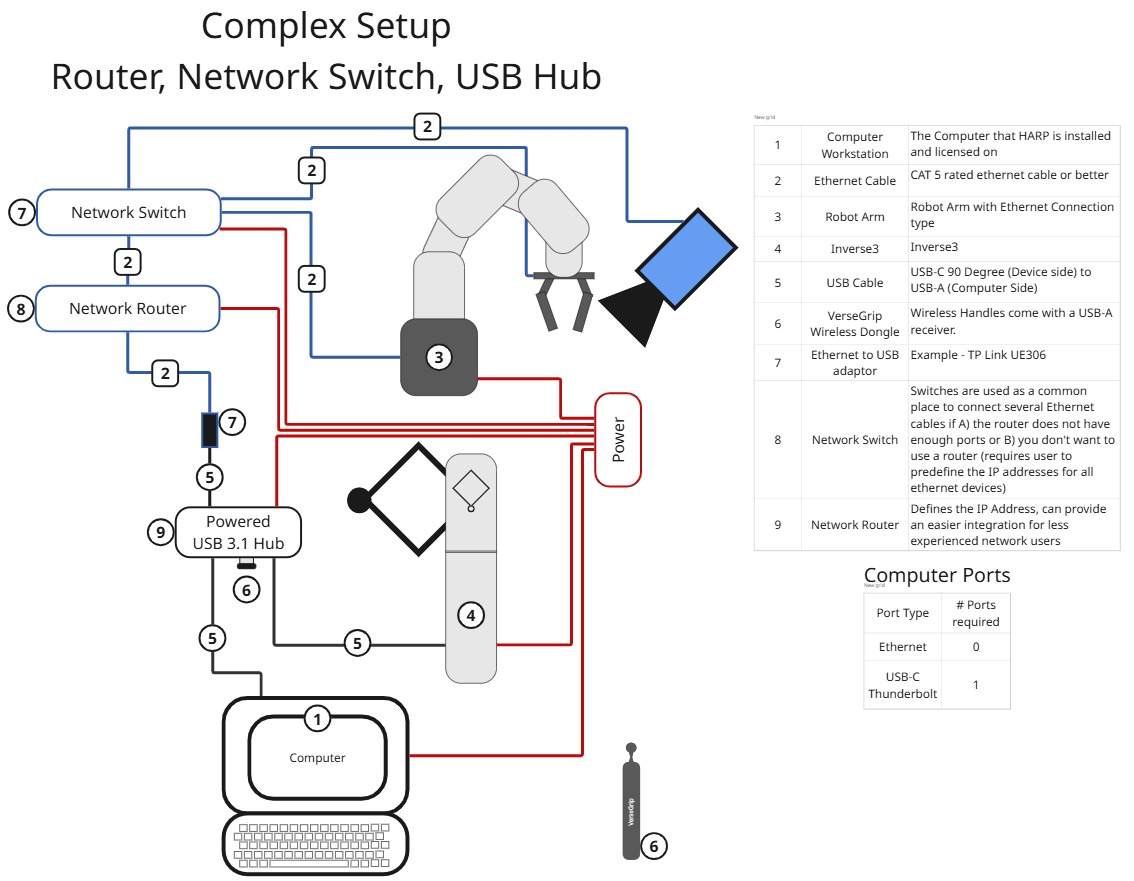
Falls Ihr Computer nicht über genügend freie USB-Anschlüsse verfügt, können Sie einen kompatiblen USB-Hub verwenden, um das Haptic Leader-Gerät anzuschließen.
Um eine zuverlässige Kommunikation und eine einwandfreie Kraftrückmeldung zu gewährleisten, verwenden Sie bitte einen Hub mit ausreichender Datenbandbreite, der den USB 3.1- oder Thunderbolt-Spezifikationen entspricht.
Nicht alle USB-Hubs eignen sich für die Echtzeit-Haptikkommunikation. Einige Hubs können den Datendurchsatz einschränken, Kommunikationsprobleme verursachen oder die Leistung beeinträchtigen, wenn mehrere Geräte angeschlossen sind.
Um optimale Ergebnisse zu erzielen:
- Bitte verwenden Sie einen USB-3.1- oder Thunderbolt-Hub eines renommierten Herstellers, dessen Spezifikationen den Anforderungen entsprechen.
- Vermeiden Sie den Einsatz von billigen Hubs, deren Bandbreite oder Stromversorgungskapazität möglicherweise begrenzt ist.
- Sollten Probleme mit der Kommunikation oder der Kraftrückmeldung auftreten, versuchen Sie bitte, das Gerät direkt an den Computer anzuschließen, oder testen Sie es mit einem anderen Hub.
Haply Robotics ist in der Regel gut mit Produkten etablierter Hersteller wie Lenovo, Anker, ORICO und Cable Matters kompatibel, allerdings kann die Kompatibilität zwischen verschiedenen Hub-Modellen variieren.