Hardware-Konfiguration
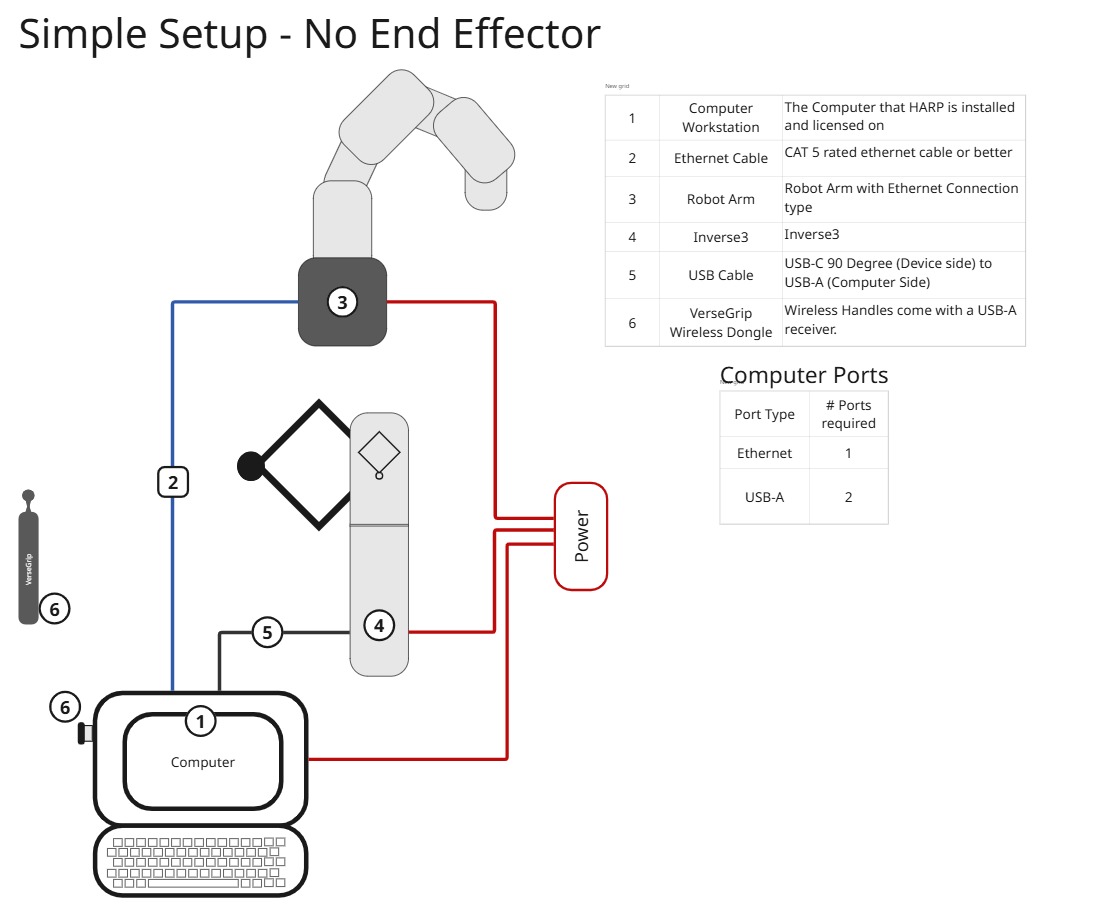
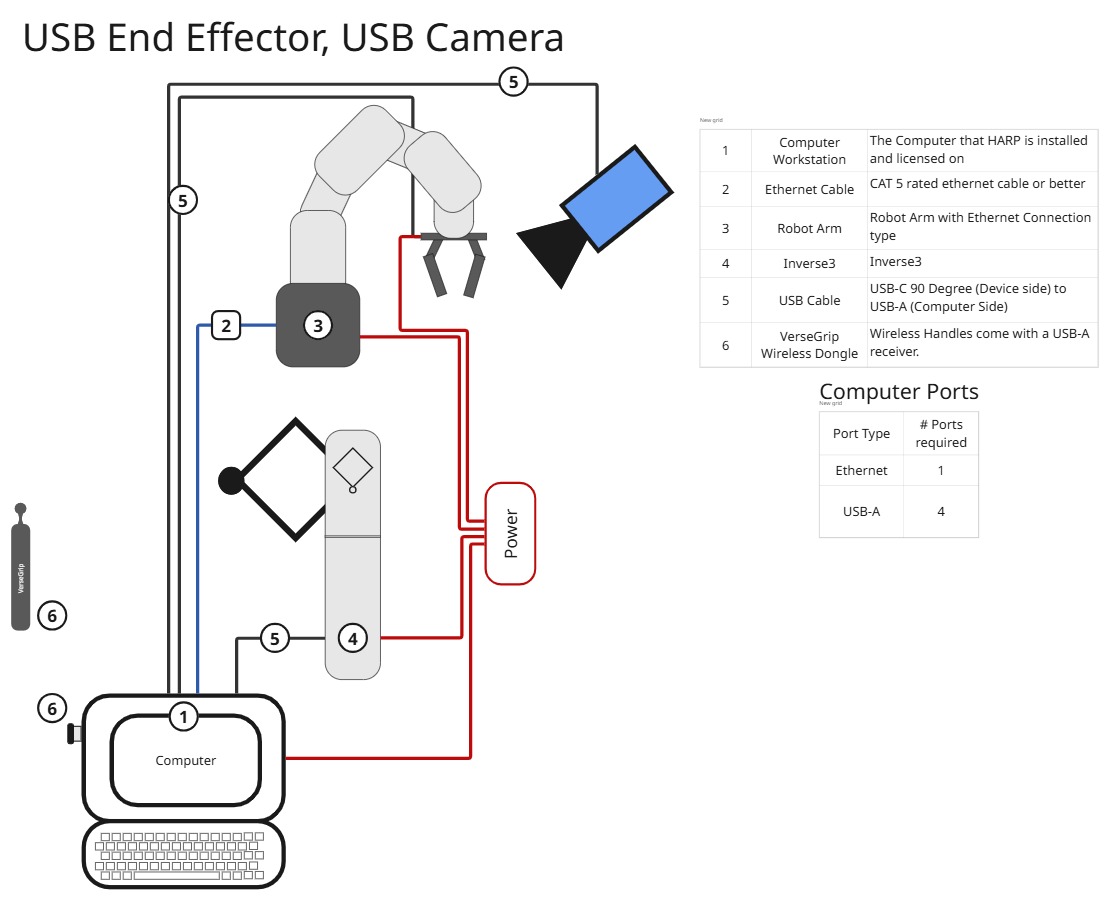
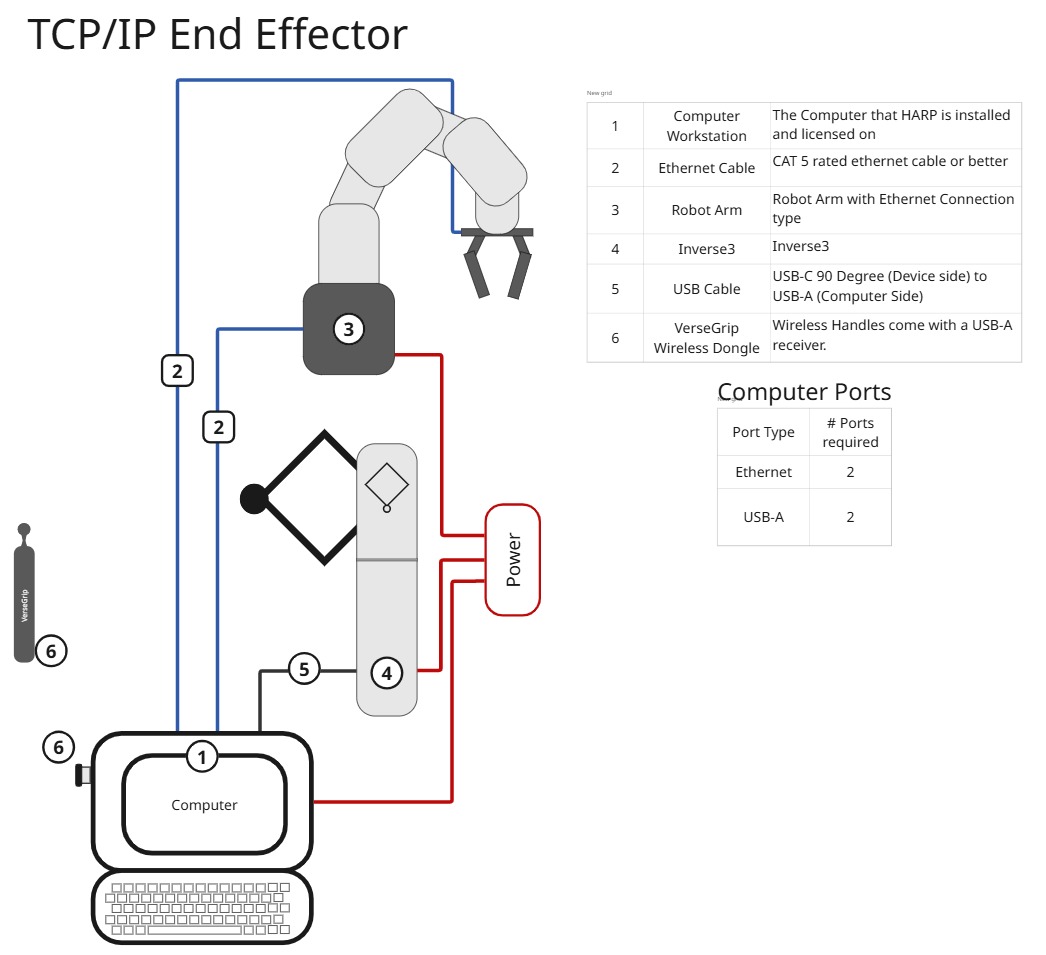
In diesem Abschnitt werden Beispiele für die Hardwareanordnung vorgestellt, um Ihnen einen visuellen Überblick über die typische Konfiguration des „ HARP “-Systems zu vermitteln.
Diese Beispiele veranschaulichen verschiedene praktische Kombinationen aus Führungsgerät, Folgeroboter, Endeffektor und Zusatzhardware. Nutzen Sie sie als Anhaltspunkt bei der Einrichtung Ihres eigenen Systems, beachten Sie jedoch, dass die genaue Konfiguration je nach Anwendungsbereich und der verwendeten Hardware variieren kann.
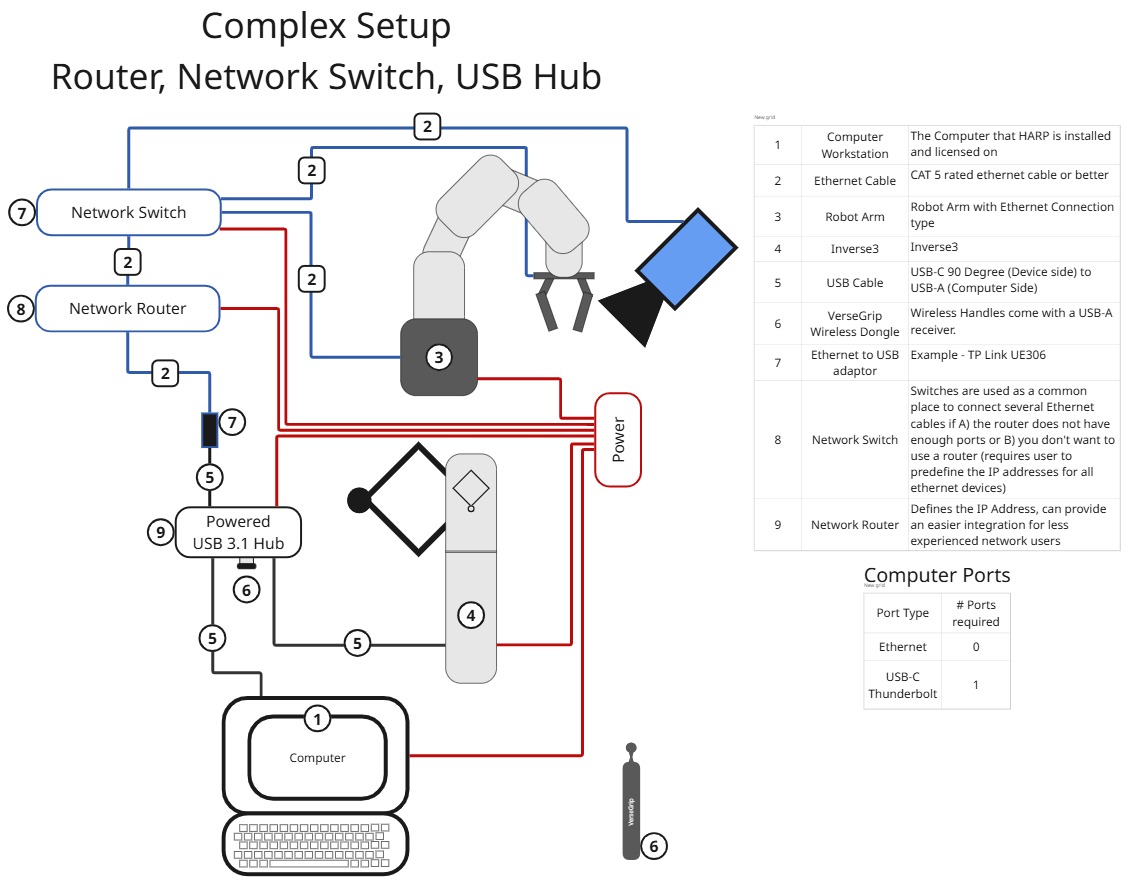
Sollten am Computer nicht genügend USB-Anschlüsse zur Verfügung stehen, können Sie das Haptic Leader-Gerät über einen kompatiblen USB-Hub anschließen.
Um eine stabile Kommunikation und eine zuverlässige Kraftrückmeldung zu gewährleisten, verwenden Sie bitte einen USB 3.1- oder Thunderbolt-Hub mit ausreichender Datenbandbreite.
Nicht alle USB-Hubs eignen sich für die haptische Echtzeitkommunikation. Einige Hubs können den Datendurchsatz einschränken, Kommunikationsprobleme verursachen oder die Leistung beeinträchtigen, wenn mehrere Geräte angeschlossen sind.
Um optimale Ergebnisse zu erzielen:
- Verwenden Sie einen USB-3.1- oder Thunderbolt-Hub, der einen guten Ruf genießt und dessen Spezifikationen korrekt angegeben sind.
- Vermeiden Sie preisgünstige Hubs, deren Bandbreite oder Stromversorgung möglicherweise eingeschränkt ist.
- Sollten Probleme mit der Kommunikation oder der Leistungsrückmeldung auftreten, schließen Sie das Gerät direkt an den Computer an oder testen Sie es über einen anderen Hub.
Haply Robotics zeigte im Allgemeinen eine bessere Kompatibilität mit Hubs von bewährten Herstellern wie Lenovo, Anker, ORICO und Cable Matters. Die Kompatibilität kann jedoch je nach Hubs-Modell variieren.