Roboter-Einstellungen
HARP wurde als modulare Steuerungsplattformkonzipiert, die über roboterspezifische Plug-ins die Integration mit verschiedenen Roboterarmen unterstützt.
Jedes Robotermodell verfügt über eigene kinematische Parameter, Bewegungsbeschränkungen, Werkzeugdefinitionen und Sicherheitskonfigurationen. Die roboterspezifischen Einstellungs- und Kalibrierungsparameter werden weiterhin vom Roboterhersteller definiert und nicht direkt in HARP konfiguriert.
In HARP haben Sie jedoch Zugriff auf bestimmte Roboterparameter, die Sie direkt über die Benutzeroberfläche ändern können. Die unterstützten Änderungen werden direkt an den Roboter übertragen, ohne dass der Benutzer das Konfigurationsportal oder das Teaching-Pendant des Roboters öffnen muss.
Mecademic Meca500
Sobald der Meca500-Roboter verbunden ist, klicken Sie auf die Schaltfläche „Options“, um auf die konfigurierbaren Parameter zuzugreifen, die vom Plug-in „ HARP “ unterstützt werden.
Das Meca500-Plugin wurde auf der Grundlage der vom Hersteller veröffentlichten Spezifikationen entwickelt und soll Meca500-Anwendern eine nahtlose Benutzererfahrung bieten, die sofort einsatzbereit ist.
Roboter-Einstellungen
Die unten beschriebenen Parameter stammen aus der offiziellen Dokumentation von Mecademic. Weitere Informationen finden Sie in den offiziellen Unterlagen von Mecademic.
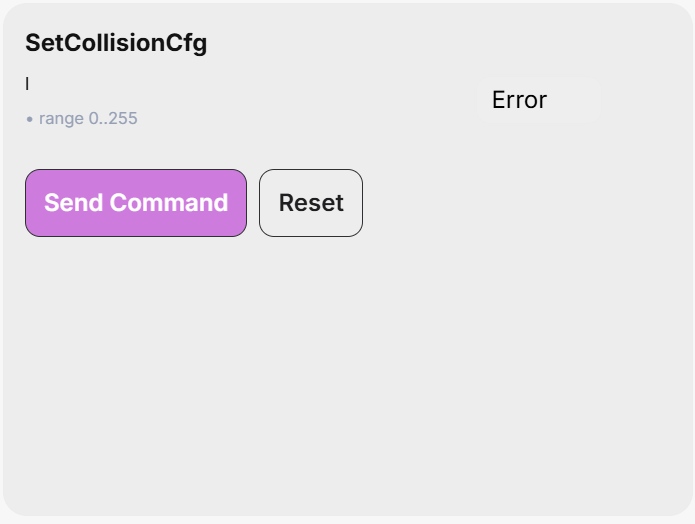
SetCollisionCfg
Dieser Befehl legt den Schweregrad von Ereignissen für die Kollisionsüberwachung (Roboterlink, Werkzeugkugel und MPM500-Modul) fest.
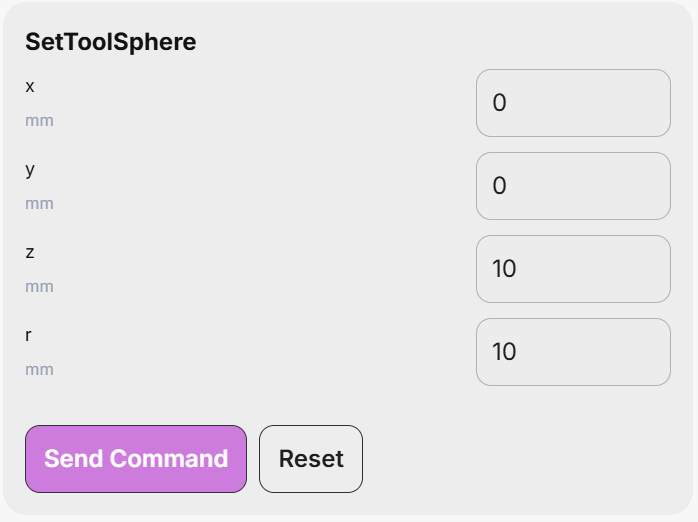
SetToolSphere
Dieser Befehl definiert eine Kugel, die am Flansch-Referenzrahmen (FRF) befestigt ist. Kollisionen zwischen dieser Kugel und den Robotergelenken sowie Bereiche außerhalb des mit dem Befehl „SetWorkZoneLimits“ festgelegten Begrenzungsrahmens können gemäß den mit den Befehlen „SetWorkZoneCfg“ und „SetCollisionCfg“ definierten Einstellungen überwacht werden.
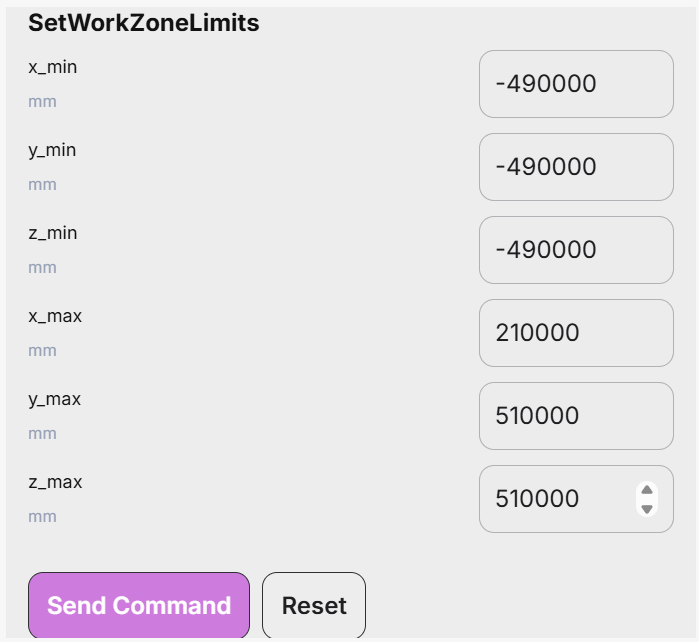
SetWorkZoneLimits
Dieser Befehl definiert einen Begrenzungsrahmen (Quader), dessen Flächen parallel zu den Achsen des Basisreferenzrahmens (BRF) verlaufen. Die Argumente dieses Befehls sind die Koordinaten zweier diagonal gegenüberliegender Eckpunkte, die als „Minimal“- und „Maximal“-Eckpunkt bezeichnet werden. Die jeweiligen Koordinaten des Minimal-Eckpunkts müssen kleiner sein als die entsprechenden Koordinaten des Maximal-Eckpunkts.
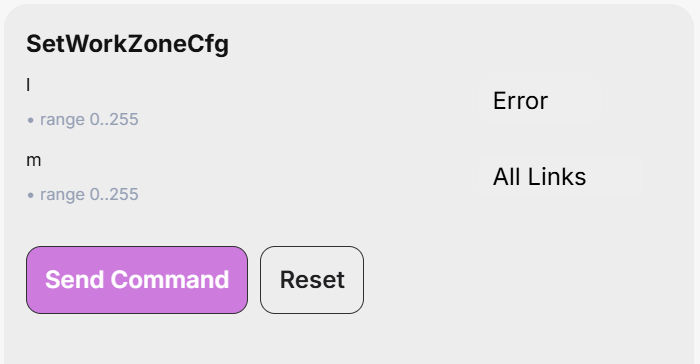
SetWorkZoneCfg
Dieser Befehl legt den „Ereignisschweregrad“ für Roboterkomponenten fest, bei denen die Überwachung und Überprüfung der Arbeitsbereichsgrenzen erforderlich ist.
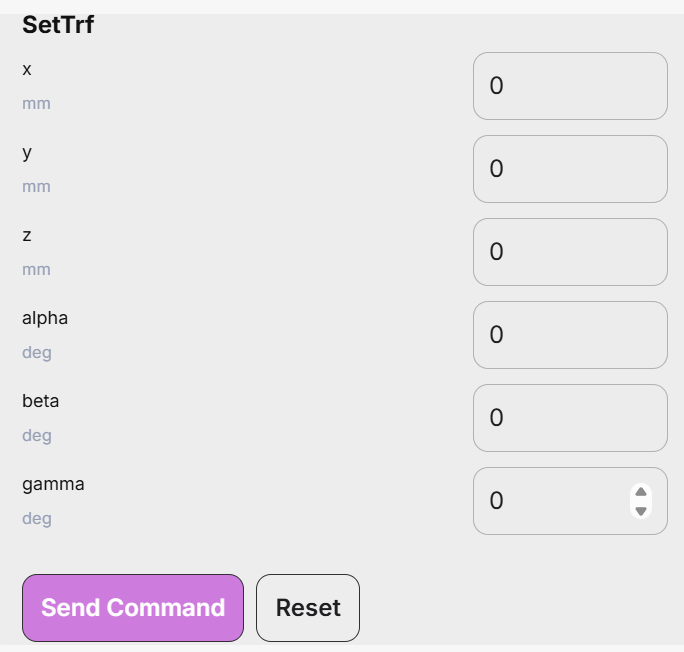
SetTrf
Dieser Befehl definiert die Lage des TRF auf Basis der FRF. Bitte beachten Sie, dass dieser Befehl den Roboter vollständig zum Stillstand bringt, auch wenn die Überblendung aktiviert ist.
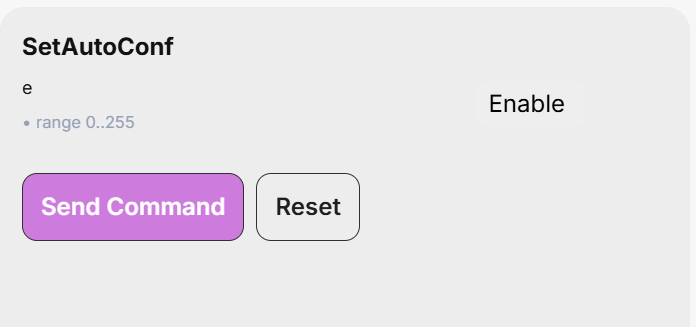
SetAutoConf
Dieser Befehl aktiviert oder deaktiviert die automatische Auswahl der Pose, die bei den Befehlen „MovePose“ und „MoveLin*“ überprüft wird. Diese automatische Auswahl funktioniert in Verbindung mit der Auswahl der Drehung, sodass der Controller den „nächstgelegenen“ Gelenksatz auswählen kann, der der Zielpose entspricht.
Beim Befehl „MoveLin*“ sind Konfigurationsänderungen nur dann möglich, wenn die Option „Automatische Positionskonfiguration“ aktiviert ist und der Pfad genau durch die Handgelenk- oder Schulter-Singularität verläuft.
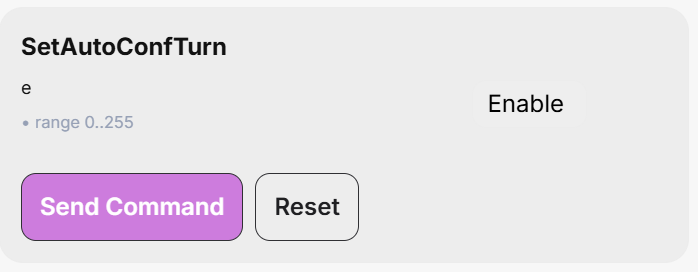
SetAutoConfTurn
Dieser Befehl aktiviert oder deaktiviert die automatische Drehauswahl für das letzte Gelenk des Roboters. Dieser Befehl wirkt sich auf den Befehl „MovePose“ sowie alle „MoveLin*“-Befehle aus. Wird der Befehl „MovePose“ bei aktivierter automatischer Drehauswahl ausgeführt, wählt das letzte Gelenk stets den kürzesten Weg und dreht sich dabei um höchstens 180°. Bei den „MoveLin*“-Befehlen hingegen ermöglicht die Aktivierung der automatischen Drehauswahl lediglich die Änderung der Drehkonfiguration während einer geradlinigen Bewegung.