Robotereinstellungen
HARP wurdeals modulare Steuerungsplattformkonzipiert, die über roboterspezifische Plug-ins die Integration mit mehreren Roboterarmen unterstützt.
Jedes Robotermodell verfügt über eigene kinematische Parameter, Bewegungsbeschränkungen, Werkzeugdefinitionen und Sicherheitseinstellungen. Die roboterspezifischen Abstimmungs- und Kalibrierungsparameter werden weiterhin vom Roboterhersteller definiert und können nicht direkt über HARP eingestellt werden.
Allerdings können Sie bei HARP auf bestimmte Roboterparameter zugreifen, die direkt über die Benutzeroberfläche geändert werden können. Die entsprechenden Änderungen werden an den Roboter übertragen, ohne dass der Benutzer das originale Konfigurationsportal oder das Teach-Pendant des Roboters öffnen muss.
Mecademic Meca500
Wenn Sie den Meca500-Roboteranschließen, können Sie auf die Schaltfläche„Optionen“klicken, um auf die vom HARP-Plugin unterstützten konfigurierbaren Parameter zuzugreifen.
Das Meca500-Plugin wurde auf der Grundlage der vom Hersteller veröffentlichten Spezifikationen entwickelt und soll Meca500-Anwendern eine sofort einsatzbereite Integrationslösung bieten.
Robotereinstellungen
Die im Folgenden erläuterten Parameter stammen aus der offiziellen Dokumentation von Mecademic. Weitere Informationen finden Sie in den offiziellen Ressourcen von Mecademic.
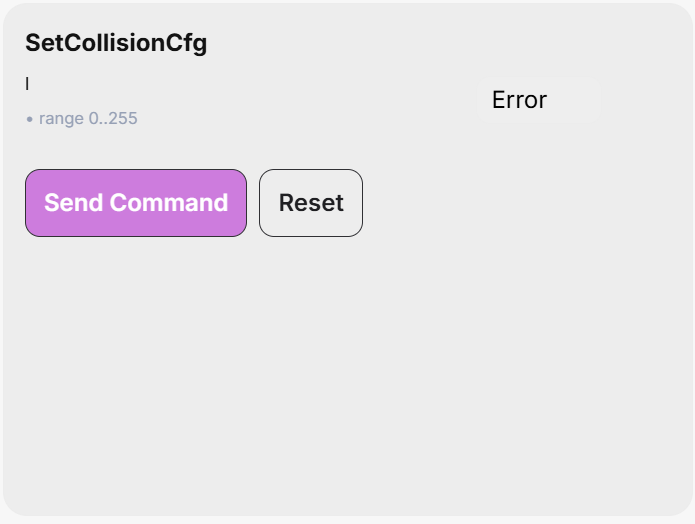
SetCollisionCfg
Dieser Befehl legt den Schweregrad von Ereignissen bei der Kollisionsüberwachung (Roboterverbindung, Werkzeugkugel, MPM500-Modul) fest.
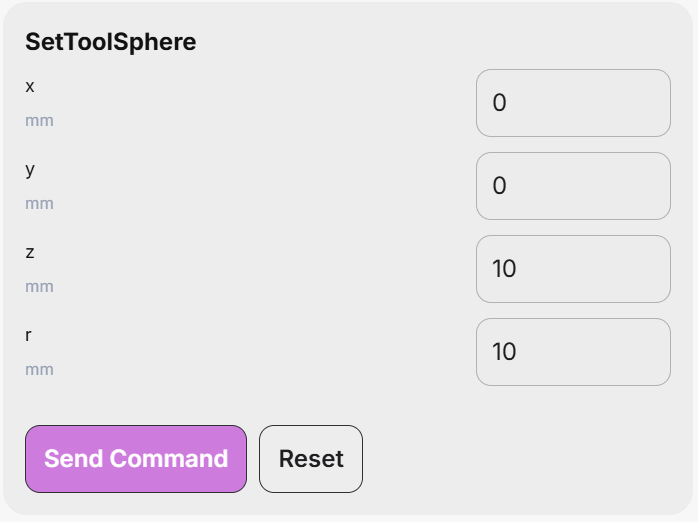
SetToolSphere
Dieser Befehl definiert eine Kugel, die am Flansch-Bezugssystem (FRF) befestigt ist. Anschließend können Kollisionen dieser Kugel mit den Roboterlenkern sowie Kollisionen außerhalb dermit dem Befehl „SetWorkZoneLimits“festgelegten Begrenzungsbox gemäß denmit den Befehlen „SetWorkZoneCfg“ und „SetCollisionCfg“definierten Einstellungen überwacht werden.
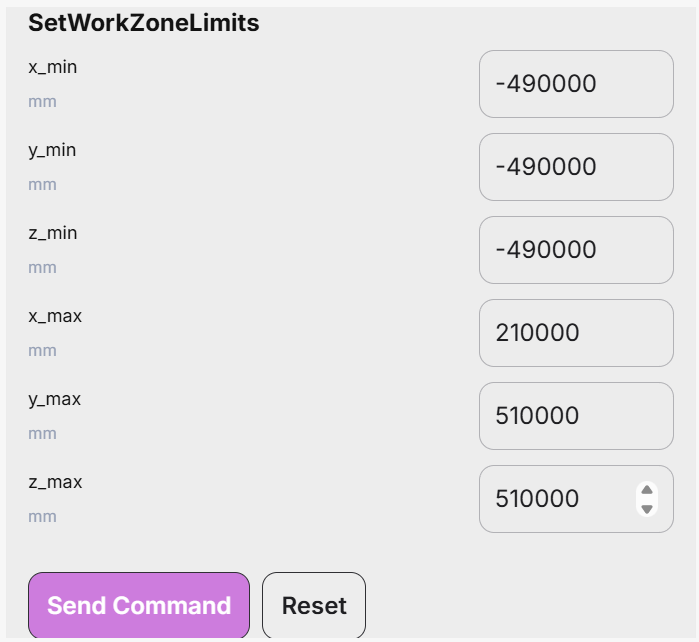
SetWorkZoneLimits
Dieser Befehl definiert die Begrenzungsbox eines Quader, dessen Kanten parallel zu den Achsen des Basisreferenzrahmens (BRF) verlaufen. Die Argumente des Befehls sind die Koordinaten von zwei diagonal gegenüberliegenden Ecken. Diese werden als „minimale“ und „maximale“ Ecke bezeichnet, wobei die Koordinaten der minimalen Ecke kleiner als die entsprechenden Koordinaten der maximalen Ecke sein müssen.
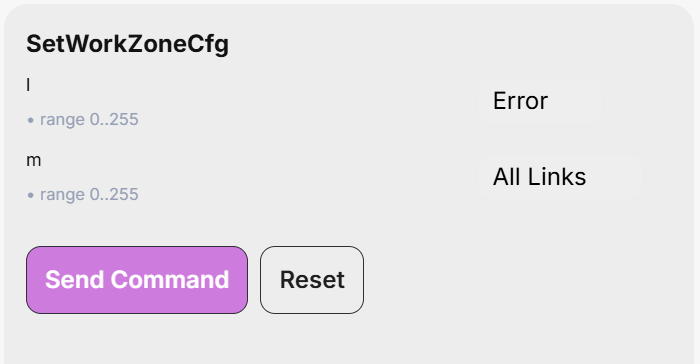
SetWorkZoneCfg
Dieser Befehl legt den „Ereignisschweregrad“ für Roboterkomponenten fest, bei denen die Überwachung und Überprüfung der Arbeitsbereichsgrenzen erforderlich ist.
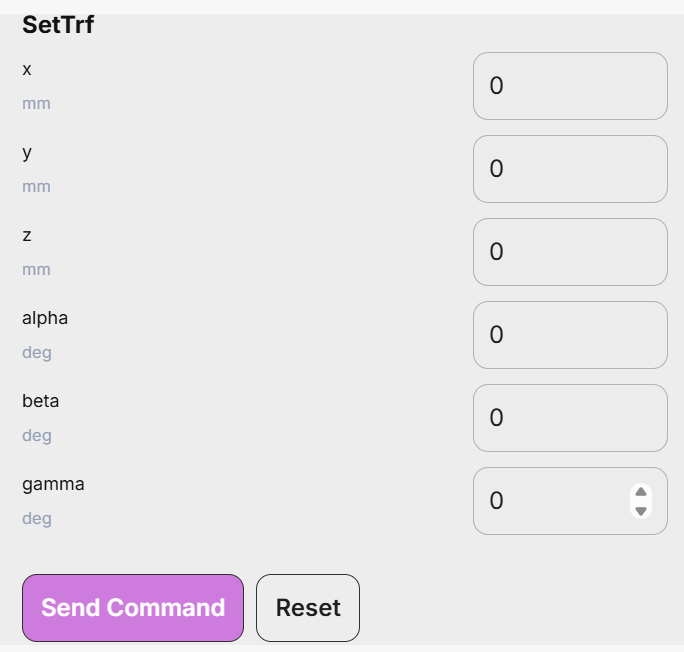
SetTrf
Dieser Befehl definiert die TRF-Haltung für die FRF. Bitte beachten Sie, dass der Roboter durch diesen Befehl auch dann vollständig zum Stillstand kommt, wenn das Blending aktiviert ist.
SetAutoConf
Dieser Befehl aktiviert oder deaktiviert die automatische Auswahl der Pose. Diese Auswahl wird bei den Befehlen„MovePose“ und„MoveLin*“ angewendet. In Kombination mit der Auswahl der Drehkonfiguration ermöglicht diese automatische Auswahl dem Controller, den „nächstgelegenen“ Gelenksatz auszuwählen, der der Zielpose entspricht.
Beim MoveLin*-Befehl ist eine Änderung der Konfiguration möglich, wenn die Option zur automatischen Positionskonfiguration aktiviert ist; dies gilt jedoch nur für den Fall, dass die Bahn zufällig genau durch einen Singularpunkt des Handgelenks oder der Schulter verläuft.
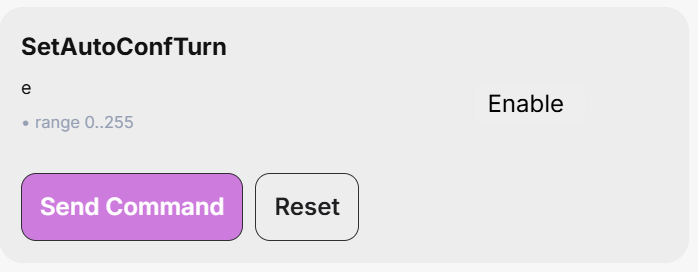
SetAutoConfTurn
Dieser Befehl aktiviert bzw. deaktiviert die automatische Drehungsauswahl für das Endgelenk des Roboters.Dies wirktsichauf den Befehl „MovePose“ sowie alle„MoveLin*“-Befehle aus.Wird der Befehl „MovePose“ bei aktivierterautomatischer Drehungsauswahlausgeführt, folgt das Endgelenk stets dem kürzesten Weg und dreht sich nicht um mehr als 180°. Bei den „MoveLin*“-Befehlen hingegen ermöglicht die Aktivierung der automatischen Drehungsauswahl lediglich eine Änderung der Drehkonfiguration entlang der geradlinigen Bewegung.