Fernsteuerung
Bei der Teleoperation handelt es sich um einen Betriebsmodus, bei dem die Bewegungen eines 3D -Lesegeräts in die Bewegungen eines Folgersumgewandelt werden, der den mit dem Roboterarm verbundenen Endeffektor umfasst.
Bitte überprüfen Sie vor dem Start folgende Punkte:
- Stellen Sie sicher, dass sich in der Roboterzelle und im umliegenden Arbeitsbereich keine Werkzeuge, Teile oder sonstigen Hindernisse aus früheren Arbeitsschritten befinden.
- Stellen Sie sicher, dass der Not-Aus-Schalter zugänglich ist und dass angemessene Geschwindigkeits- und Bewegungsbegrenzungen eingestellt sind.
- Stellen Sie sicher, dass dierichtige Steuerungsgruppezugeordnet ist. Siehe „Erstellen einer Steuerungsgruppe“.
- Vergewissern Sie sich, dass Sie sich im Befehlsbildschirm befinden. Siehe „Befehlszentrum“.
VerseGrip
Wie in der Abbildung unten zu sehen ist, verfügt der VerseGripüber drei Tasten. Die Funktionen der einzelnen Tasten im HARP werden im nächsten Abschnitt erläutert.
Allgemeine Informationen zu Einstellungen und zur Verwendung finden Sie unter „Erste Schritte mit dem VerseGrip Stylus“.
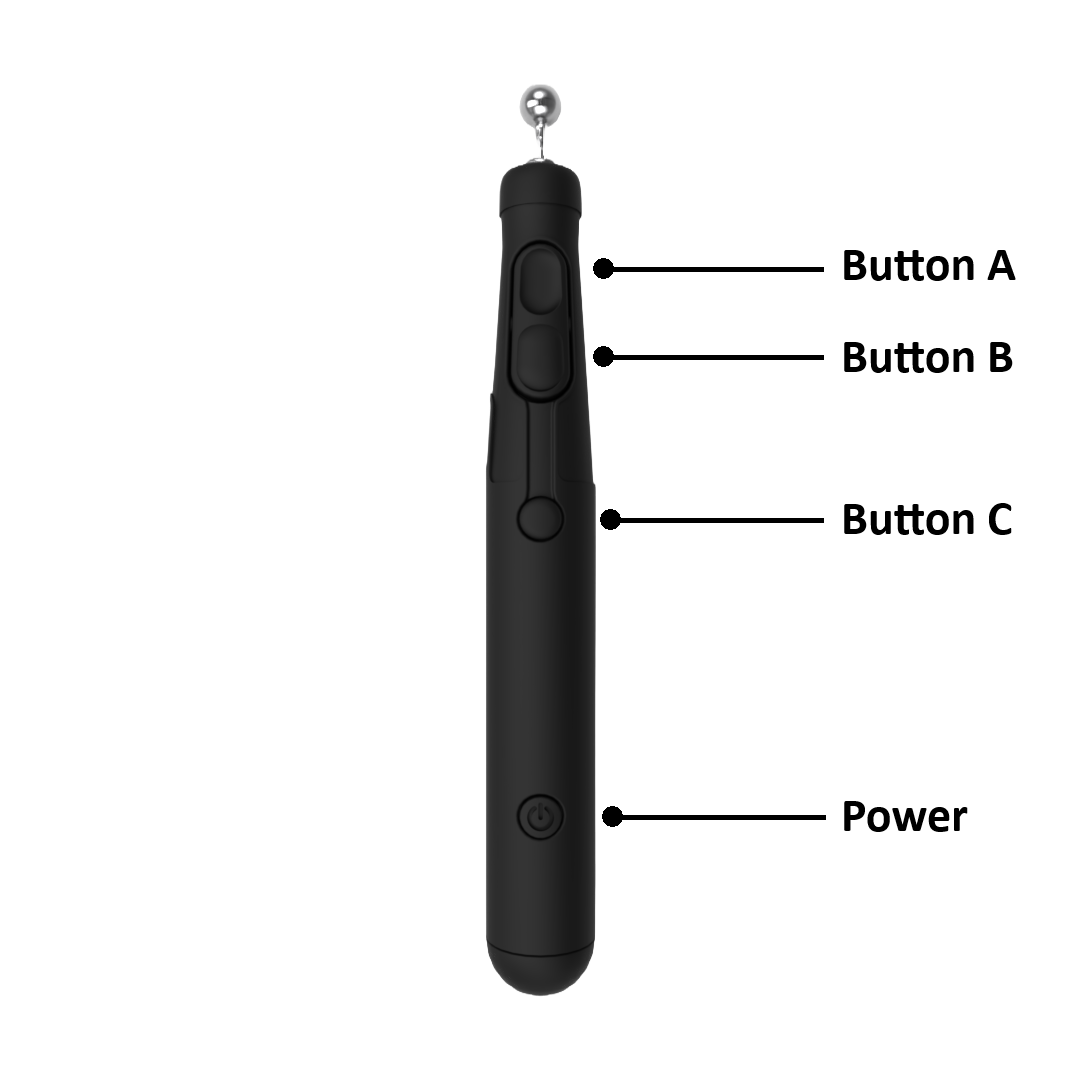
Taste A – Standardfunktion
- Kupplung (gedrückt halten): Wenn Sie die Taste gedrückt halten, wird die Follower-Funktion aktiviert. Sobald Sie die Taste loslassen, wird die Fernsteuerung beendet und der Roboter behält seine aktuelle Position bei.
- Wenn die Kupplung aktiviert und die Richtungssteuerung deaktiviert ist, werden nur die kartesischen Positionengesteuert. Richtungsänderungen von VerseGrip werden ignoriert.
Taste B – Steuerung der Richtung
- Richtungsumschaltung (Drücken): Aktiviert oder deaktiviert die Richtungssteuerung während der Fernsteuerung.
- Hinweis: Es werden ausschließlich kartesische Translationsbewegungen gesteuert. Der Roboter behält seine aktuelle Ausrichtung bei, während er den Positionsbewegungen des Leitroboters folgt.
- Ein: Solange die Kupplung aktiviert ist, folgt der Roboter sowohl der Positionals auch der Ausrichtungdes VerseGrip.
Taste C – Betätigung des Endeffektors
- Werkzeugbewegung (Drücken): Steuert den verbundenen End-Effektor entsprechend dem eingestellten Plugin.
- Greifer: Öffnet oder schließt den Greifer.
- Pumpen oder andere Hilfswerkzeuge: Die Werkzeuge werden entsprechend den im Plugin definierten Aktionen aktiviert oder deaktiviert.
So steuern Sie das Mecademic MPM500-Pneumatikmodul:
- Mit **Taste 3 (Korrekturtaste)** wird ein pneumatischer Ausgang geöffnet oder geschlossen.
- Mit den Tasten „O“ und „P“ auf der Tastatur können Sie beide Ausgänge gleichzeitig öffnen oder schließen.
Weitere Informationen finden Sie im MPM500-Modul.
Roku
Rukoverfügt über vier Tasten und ein Steuerrad zur Bedienung der unterstützten Roboter und Greifer.
Die Bedienung der Kupplung unterscheidet sich von der des VerseGrip. Um die Roboterbewegungen zu aktivieren, halten Sie bitte den Kupplungsknopf auf der Rückseite des Ruko gedrückt.
Folgende Steuerungsfunktionen stehen zur Verfügung:
- Auslöser: Kupplung für die Fernsteuerung
- Linke Taste: Öffnet den angeschlossenen Greifer vollständig.
- Rechte Taste: Schließt den angeschlossenen Greifer vollständig.
- Schaltfläche unten: Aktiviert oder deaktiviert die Richtungssteuerung.
- Rad: Bei unterstützenden Greifern wie denen von Robotiqkann das Rad verwendet werden, um den Greifer schrittweise zu öffnen oder zu schließen.
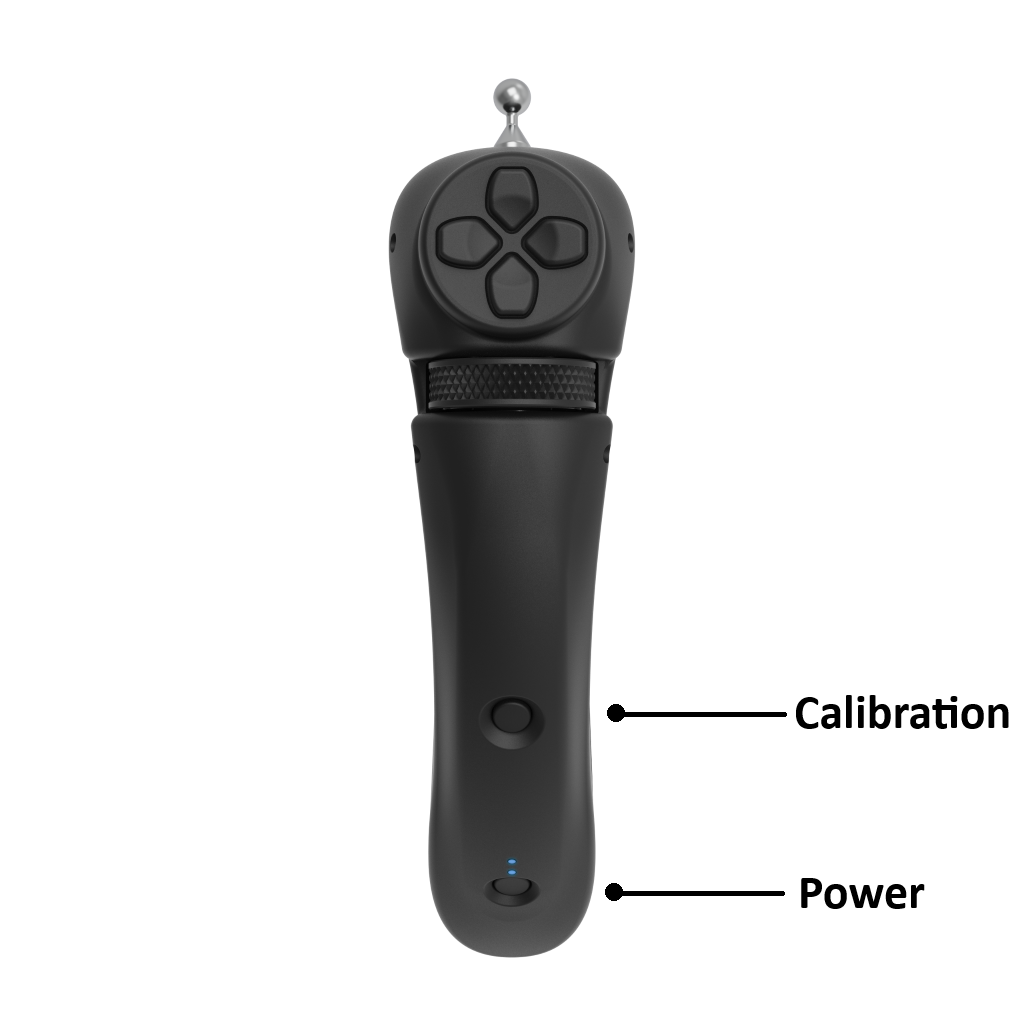
Um das Mecademic MPM500-Pneumatikmodulzu steuern, öffnen oder schließen Sie die einzelnen Pneumatikventile mithilfe der linken und rechten Taste.
Weitere Informationen finden Sie im MPM500-Modul.
Mecademic MPM500 Pneumatikmodul
Das Mecademic MPM500-Pneumatikmodulwird von „HARP “ Version 2.xunterstützt. Da sich die pneumatische Steuerung vom Betrieb eines Standardgreifers unterscheidet, weichen auch die Steuerungsabläufe bei der Verwendung von VerseGrip oder Rukodavon ab.
Ein Video, das anschaulich zeigt, wie man den MPM500 über HARP steuert, finden Sie unten.
Zeile zentrieren
Wenn der Leiterwährend der Fernsteuerung die Grenzen des physikalischen Aktionsradius erreicht:
- Lassen Sie die Kupplung los. Der Folgeroboter behält seine aktuelle Position bei.
- Verschieben Sie den Leseran eine bequemere Stelle innerhalb des Arbeitsbereichs.
- Bitte drücken Sie die Kupplung erneut. Die Fernsteuerung wird an der neuen Position des Lesegeräts fortgesetzt.
Achsenverriegelung
Bei bestimmten Teleoperationsaufgaben lassen sich der Betrieb vereinfachen und die Bewegungssteuerung verbessern, indem eine oder mehrere Achsen des Roboters arretiert werden. Bei HARP können Translations- und Rotationsachsen jeweils unabhängig voneinander arretiert werden.
- Drücken Sie die Taste X, Y oder Z, um die entsprechende Translationsachse zu sperren oder zu entsperren.
- Drücken Sie die Tasten „Umschalt + X“, „Umschalt + Y“ oder „Umschalt + Z“, um die jeweilige Drehachse zu sperren oder zu entsperren.
Sind beispielsweise die Translationsachsen X und Y gesperrt, kann sich der Roboter nur entlang der Z-Achsebewegen. Bewegungen entlang der X- und Y-Achse sind gesperrt.
Das gleiche Prinzip gilt auch für die Richtungssteuerung. Wird eine Drehachse arretiert, wird die Drehung um diese Achse verhindert, während Bewegungen um die übrigen, nicht arretierten Achsen weiterhin möglich sind.
Wenn die Achsenverriegelung aktiviert ist, erscheint in der Befehlsleisteeine farbige Anzeige, die die derzeit verriegelten Translations- oder Rotationsachsen anzeigt.

Vorgehensweise zum Ausschalten
HARP Schließen
- HARP Speichern Sie das Projekt mithilfe der Speicheraufforderung vor dem Beenden.
- Um die Anwendung zu beenden, klicken Sie auf das „X“in der oberen rechten Ecke des Fensters „ HARP “.
- HARP Bei Beendigung der Sitzung wird die Verbindung zu den verbundenen Robotern automatisch getrennt.
Inverse3 Ausschalten
- Wenn das Fenster „Geräte-Manager“ geöffnet ist, schließen Sie es bitte.
- Inverse3Trennen Sie das USB-C-Kabel.
- Ziehen Sie das Netzkabel von Inverse3 ab.
VerseGrip (kabellos) ausschalten
- Halten Sie die Ein-/Aus-Taste etwa 3 Sekunden lang gedrückt.
- Vergewissern Sie sich, dass die LED-Anzeige ausgeschaltet ist und nicht mehr blinkt.