Einschränkungen des Arbeitsbereichs
In HARP definieren die Arbeitsbereichsgrenzen die virtuellen 3D-Grenzen, innerhalb derer sich der TCPdes Roboters bewegen darf. Die Grenzen werden auf der Seite „Workspace“ durch Festlegen der Minimal- und Maximalwerte für die X-, Y- und Z-Achse in Metern konfiguriert.
Bei der Fernsteuerung sorgt HARP dafür, dass der Roboter seine Geschwindigkeit verringert, sobald er sich dem Rand der Kiste nähert, und dass er nicht über den Rand hinausfährt, sondern entlang des Randes gleitet. Gleichzeitig wird auf Inverse3 eine Gegenkraft ausgeübt, damit der Bediener die Wand spürt.
Arbeitsbereichsgrenzen können dazu dienen, den Roboter daran zu hindern, Bereiche zu betreten, die zwar physisch erreichbar sind, für den Betrieb jedoch nicht vorgesehen sind. Beispiele hierfür sind:
- unterhalb der Arbeitsfläche
- außerhalb der Grenzen der Roboterzelle
- in der Nähe von Geräten oder anderen Hindernissen
- Wegweiser für Mitarbeiter oder Sperrbereiche
Die festgelegten Arbeitsbereichsgrenzen gelten nur für den TCP des Roboters und stellen keine vollständige Kollisionsprüfung des gesamten Arms dar.
Arbeitsbereichsgrenzen sind softwaremäßig definierte Einschränkungen innerhalb von „ HARP “. Sie dienen nicht dazu, die im Roboter integrierten Sicherheitsfunktionen, den Sicherheitscontroller, den Not-Aus-Schalter oder andere erforderliche Sicherheitssysteme zu ersetzen, sondern diese zu ergänzen.
So legen Sie die Grenzen des Arbeitsbereichs des Roboters fest:
- Öffnen Sie die Seite „Workspace“ in HARP.
- Suchen Sie das Fenster „Arbeitsbereichskonfiguration “.
- Wählen Sie in der Objektliste auf der linken Seite den verbundenen Roboter aus.
- Konfigurieren Sie auf der Seite „Arbeitsbereichskonfiguration“ auf der rechten Seite die Mindest- und Höchstgrenzen für die X-, Y- und Z-Achse in Metern.
- Speichern Sie das Projekt, um die aktualisierte Arbeitsbereichskonfiguration beizubehalten.
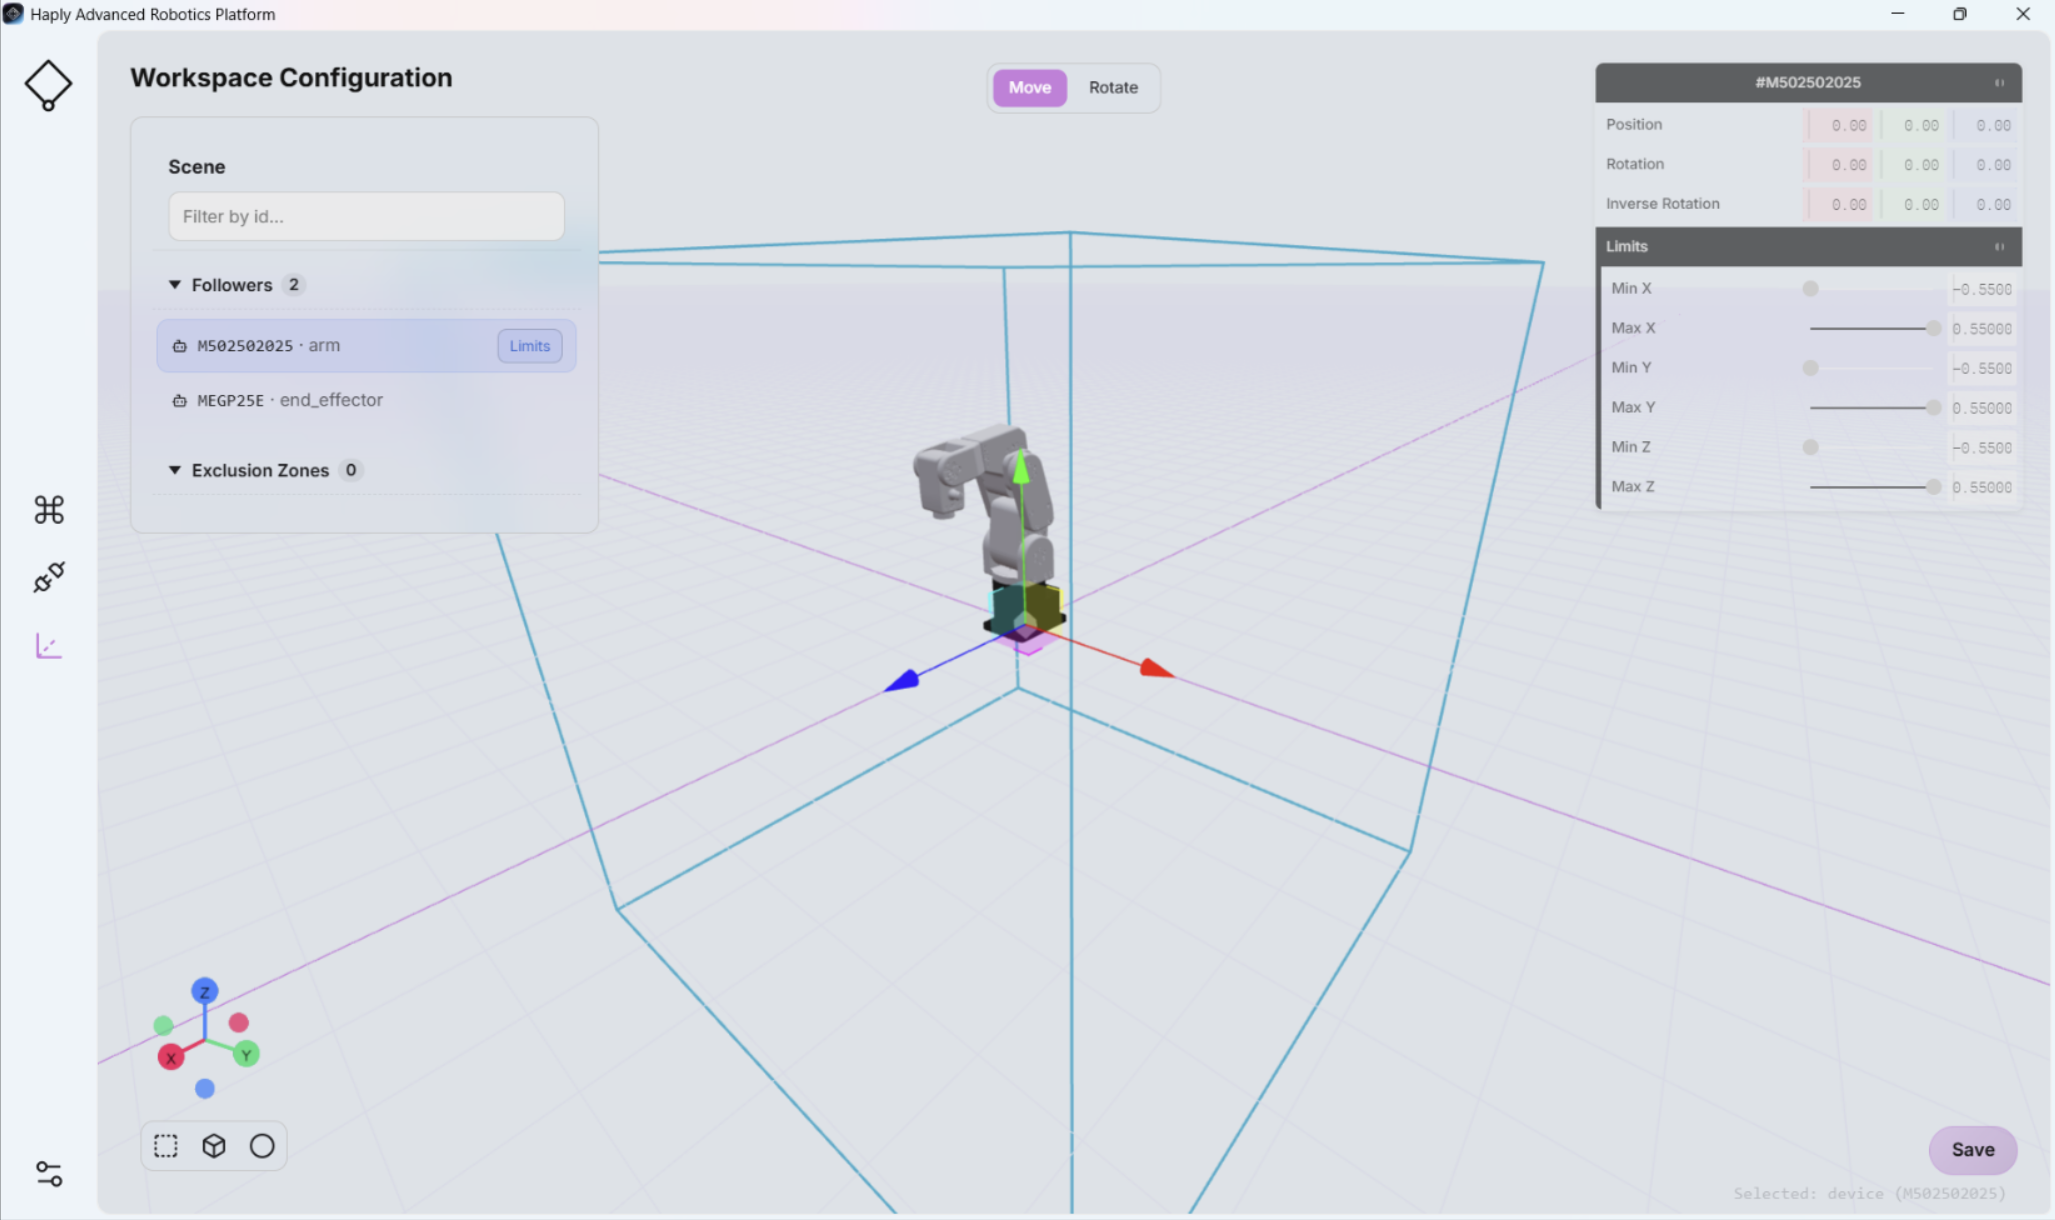
Die Arbeitsbereichskonfiguration ist direkt mit der Szenenansichtim Command Center-Fenster verknüpft (weitere Informationen finden Sie unter „Szenenansicht“ ). Alle an der Arbeitsbereichskonfiguration vorgenommenen Änderungen werden in der Szenenansicht übernommen.
Falsch definierte Arbeitsbereichsgrenzen oder Ausschlussbereiche können dazu führen, dass der Roboter in unbeabsichtigte oder gefährliche Bereiche gelangt.
Überprüfen Sie vor der Inbetriebnahme alle Arbeitsbereichsgrenzen und Sperrzonen physisch im verlangsamten Betriebsmodus und vergewissern Sie sich, dass sich der Roboter in der Nähe von Personen, Geräten und anderen Hindernissen wie erwartet verhält.
Bei Mecademic-Robotern fügt das Plugin „ HARP “ zusätzlich zu den in HARP konfigurierten Arbeitsraumgrenzen einen Spielraum von 1 cmhinzu und überträgt die resultierenden Grenzen an den Mecademic-Controller. Dadurch werden zusätzliche Arbeitsraumbeschränkungen auf Controllerebene bereitgestellt, falls das virtuelle Arbeitsraumgrenzen-System von HARP nicht verfügbar ist.