Arbeitsbereichsgrenzen
In „ HARP “ definiert eine Arbeitsbereichsgrenze eine virtuelle 3D-Begrenzung, innerhalb derer sich der TCP des Roboters aufhalten muss. Die Grenzen werden auf der Seite „Arbeitsbereich“ konfiguriert, indem Minimal- und Maximalwerte für die Achsen X, Y und Z in Metern festgelegt werden.
Während der Fernsteuerung verlangsamt HARP den Roboter, wenn er sich einer Kante des Quaders nähert, und lässt ihn anschließend entlang dieser Kante gleiten, anstatt sie zu überqueren. Gleichzeitig wird über Inverse3 ein Gegendruck ausgeübt, sodass der Bediener eine Wand spürt.
Arbeitsbereichsgrenzen können eingesetzt werden, um zu verhindern, dass der Roboter Bereiche betritt, die zwar physisch erreichbar sind, aber nicht für den Betrieb vorgesehen sind, zum Beispiel:
- Unterhalb einer Arbeitsfläche
- Außerhalb der Grenzen der Roboterzelle
- In der Nähe von Geräten oder anderen Hindernissen
- In Richtung eines Bedieners oder eines Sperrbereichs
Die konfigurierten Arbeitsbereichsgrenzen gelten ausschließlich für den TCP des Roboters und stellen keine Kollisionsprüfung des gesamten Arms dar.
Workspace-Grenzen sind softwaredefinierte Einschränkungen innerhalb von HARP. Sie sollen die integrierten Sicherheitsfunktionen des Roboters, die Sicherheitssteuerung, den Not-Aus oder andere erforderliche Sicherheitssysteme ergänzen, nicht jedoch ersetzen.
So konfigurieren Sie die Arbeitsbereichsgrenzen des Roboters:
- Öffnen Sie die Seite „Workspace“ unter HARP.
- Suchen Sie das Panel „Workspace Configuration“.
- Wählen Sie den verbundenen Roboter in der Objektliste auf der linken Seite aus.
- Legen Sie auf der rechten Seite der Seite „Workspace Configuration“ die Mindest- und Höchstwerte für die Achsen X, Y und Z in Metern fest.
- Speichern Sie das Projekt, um die aktualisierte Workspace-Konfiguration zu sichern.
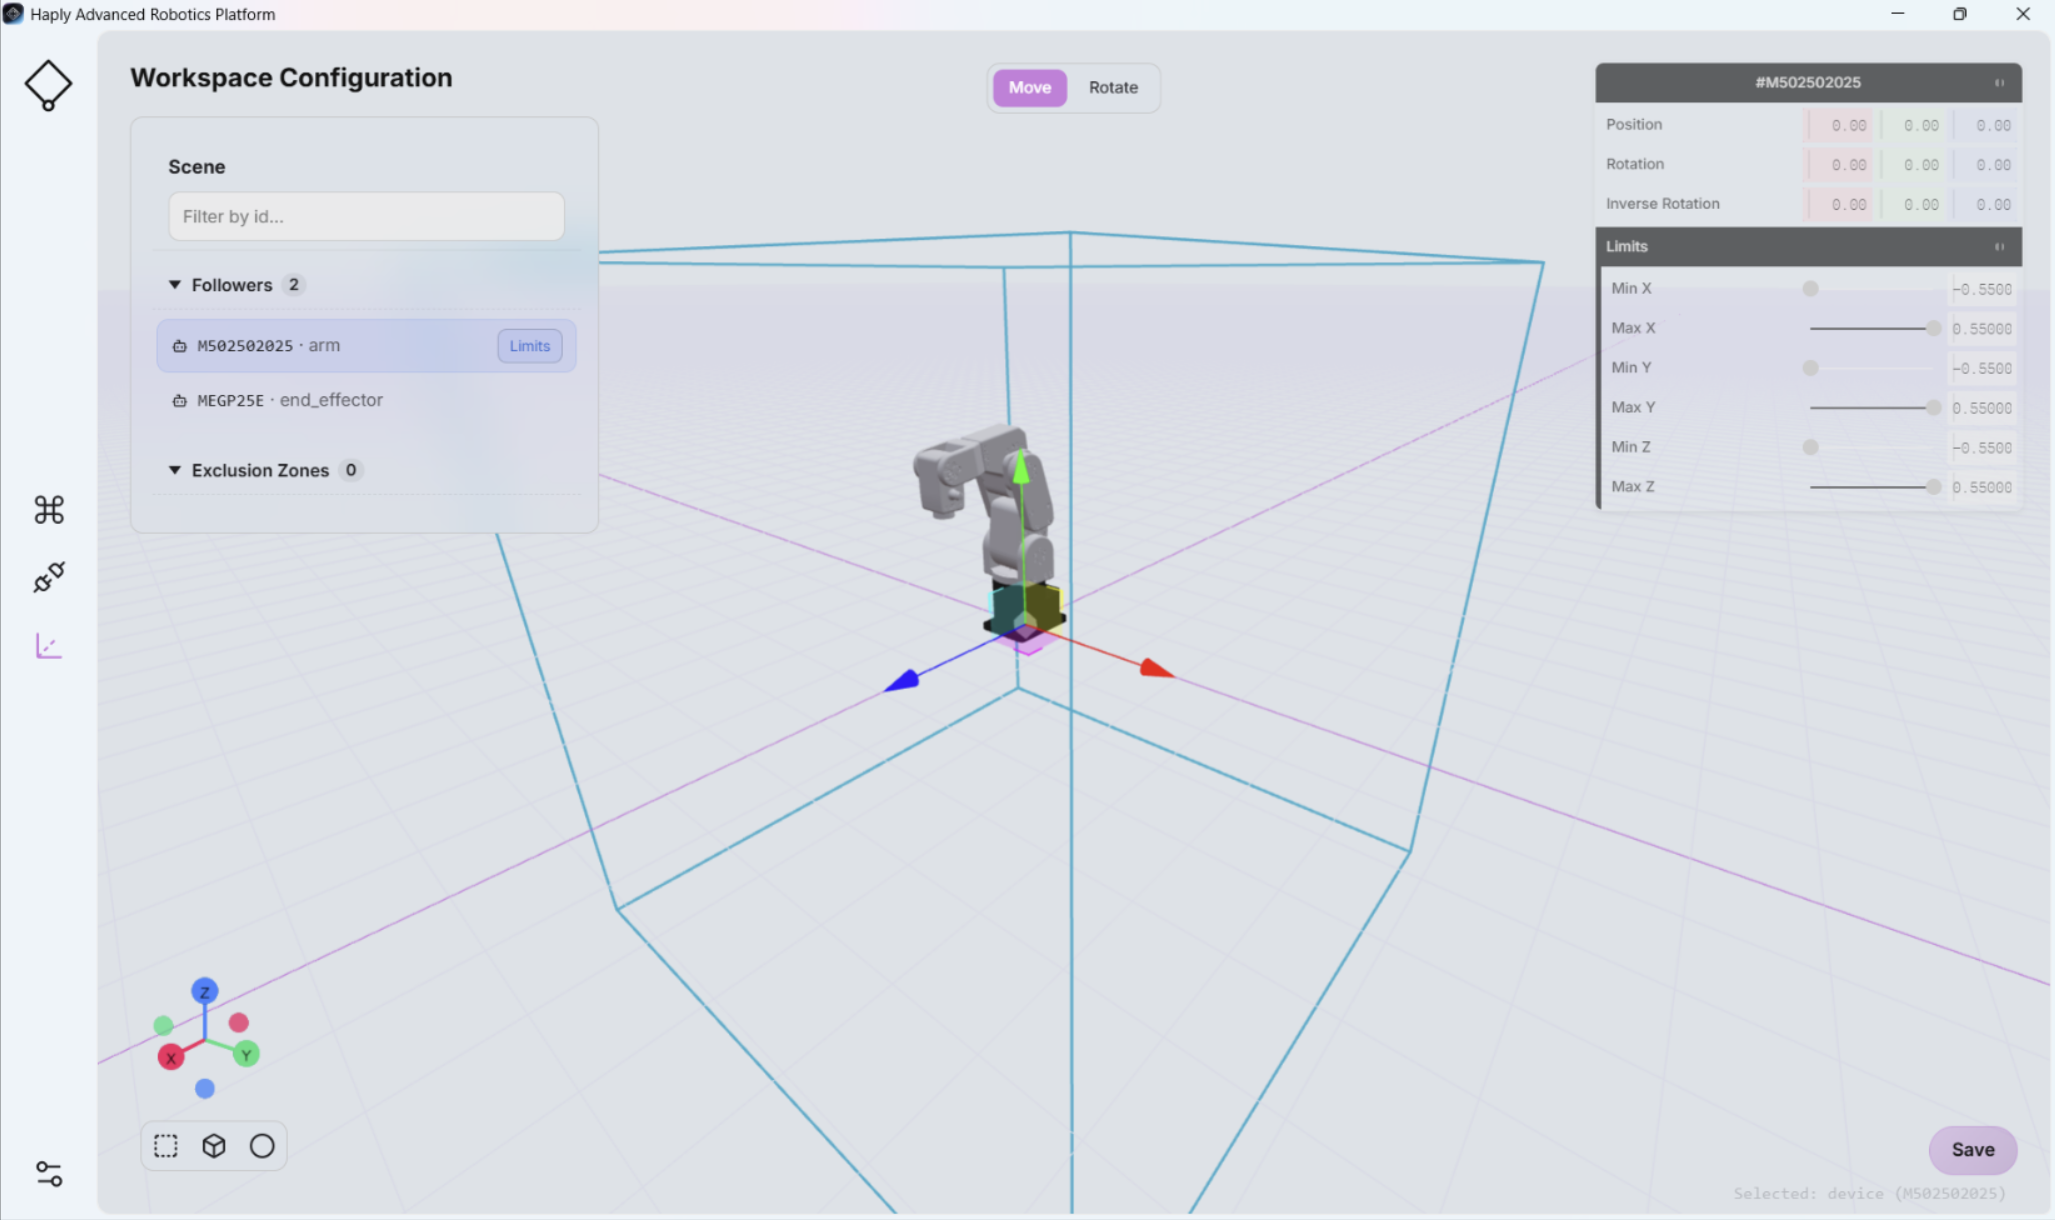
Die Workspace-Konfiguration ist direkt mit der Scene View im Bildschirm „Command Center“ verknüpft (siehe Scene View). Alle Änderungen an der Workspace-Konfiguration werden in der Scene View angezeigt.
Falsch konfigurierte Arbeitsbereichsgrenzen oder Sperrzonen können dazu führen, dass der Roboter in unbeabsichtigte oder gefährliche Bereiche gelangt.
Überprüfen Sie vor der regulären Inbetriebnahme alle Arbeitsbereichsgrenzen und Sperrzonen physisch bei reduzierter Geschwindigkeit und stellen Sie sicher, dass sich der Roboter in der Nähe von Personen, Geräten und anderen Hindernissen wie erwartet verhält.
Bei Mecademic-Robotern wendet das Plug-in „ HARP “ einen zusätzlichen Abstand von 1 cm auf die in „ HARP “ konfigurierten Arbeitsraumgrenzen an und sendet die daraus resultierenden Grenzen an die Mecademic-Steuerung. Dadurch gilt eine zusätzliche Beschränkung auf Steuerungsebene, falls das virtuelle Arbeitsraumgrenzen-System von „ HARP “ nicht verfügbar ist.