Inverse3-Parameter
Wenn Sie Haply Inverse3 auf die Schaltfläche „Optionen“ klicken, stehen Ihnen zwei gerätespezifische Einstellungen zur Verfügung, unabhängig von den angeschlossenen Folgegeräten.
Diese Einstellungen werden über den Dienst „ Haply “ bereitgestellt und können bei Bedarf aktiviert, deaktiviert oder angepasst werden.
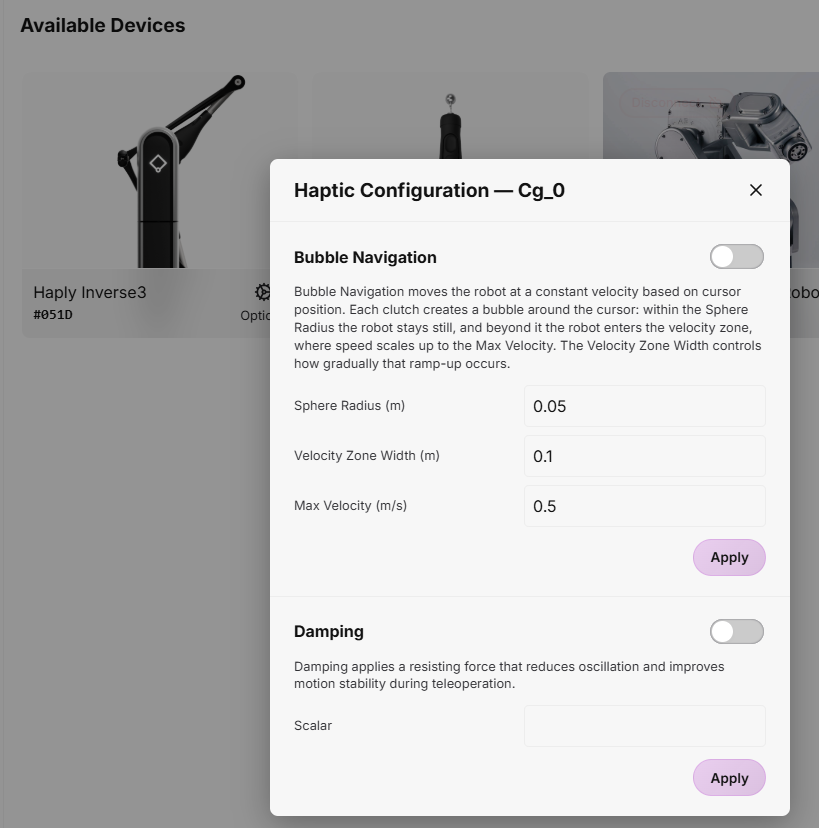
Bubble-Navigation
Mit der „Bubble Navigation“ können Sie den Reinigungsroboter durch einen Arbeitsbereich bewegen, der größer ist als die physische Reichweite von Inverse3, ohne die Kupplung wiederholt betätigen zu müssen.
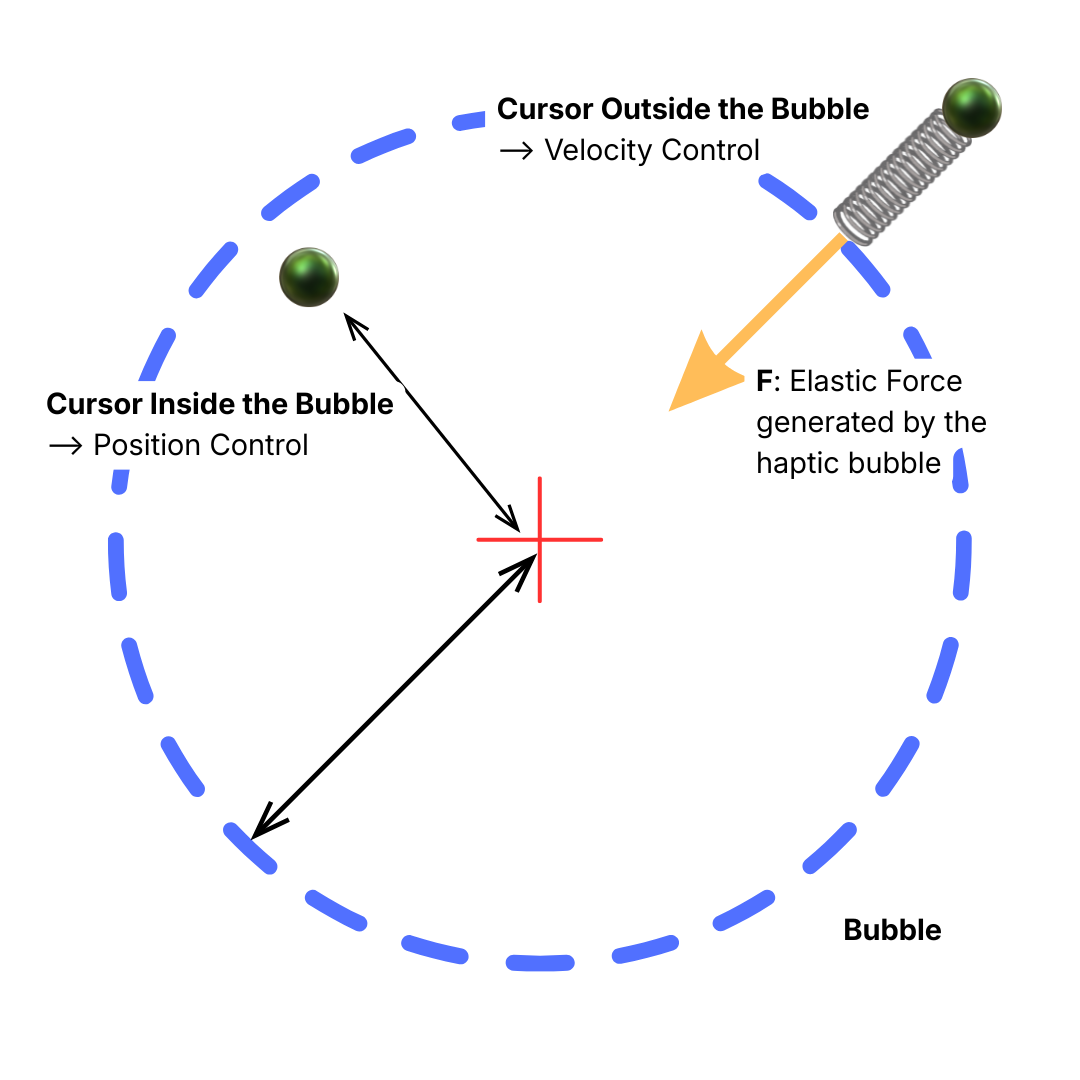
Die Funktion kombiniert zwei Steuerungsmodi rund um eine virtuelle Kugel, eine sogenannte „Bubble“, die auf die Ruheposition des Cursors zentriert ist:
- Innerhalb der Bubble: HARP wendet die Positionsregelung an. Der Folgeroboter folgt der Bewegung des Leader-Roboters entsprechend der konfigurierten Bewegungsskalierung und ermöglicht so eine präzise Steuerung für feine Manipulationsaufgaben.
- Außerhalb der Blase: HARP wechselt zur Geschwindigkeitsregelung. Der Folgeroboter bewegt sich kontinuierlich in Richtung der vom Leader ausgeführten Bewegung. Je weiter sich der Cursor über den Rand der Blase hinausbewegt, desto höher ist die vorgegebene Geschwindigkeit.
Die Grenze der Blase wird durch Inverse3 als elastischer haptischer Widerstand vermittelt, der mit zunehmendem Abstand des Cursors nach außen zunimmt. Eine steifere haptische Begrenzung an der äußeren Grenze des Navigationsbereichs verhindert weitere Bewegungen des Cursors.
Um die geschwindigkeitsbasierte Navigation zu beenden, bewegen Sie den Cursor zurück in die Blase. Der Folgeroboter unterbricht seine kontinuierliche Bewegung, und HARP kehrt zur Positionsregelung zurück.
Innerhalb von HARP können Sie folgende Parameter der Bubble-Navigation konfigurieren:
- Kugelradius (m): Legt den Radius des Positionsregelungsbereichs um die Ruheposition des Cursors fest.
- Breite der Geschwindigkeitszone (m): Legt die Breite des Geschwindigkeitsregelungsbereichs außerhalb der Bubble fest.
- Maximale Geschwindigkeit außerhalb der Blase (m/s): Legt die maximale Geschwindigkeit des Folgeroboters fest, wenn sich der Cursor im Geschwindigkeitsregelungsbereich befindet.
Dämpfung
Die Funktion „Damping“ übt eine widerstandsartige haptische Kraft aus, die der Bewegung entgegenwirkt. Sie trägt dazu bei, Schwingungen zu reduzieren und die Stabilität während der Teleoperation zu verbessern.
Die Dämpfungsstärke lässt sich über einen skalaren Wert von 1 bis maximal 25 einstellen. Eine Erhöhung dieses Werts verstärkt die Dämpfungswirkung und erzeugt eine stärkere Gegenkraft-Rückmeldung über Inverse3.