Sperrzonen
Eine Ausschlusszone in „ HARP “ definiert einen virtuellen Sperrbereich innerhalb des 3D-Arbeitsraums des Roboters. Während der Teleoperation wird verhindert, dass der TCP des Roboters in diese konfigurierten Bereiche eindringt.
Ausschlusszonen können verwendet werden, um physische Objekte oder Sperrbereiche innerhalb der Roboterzelle darzustellen, zum Beispiel:
- Spannvorrichtungen
- Monitore
- Angeschlossene Maschinen
- Arbeitsflächen
- Bereiche für Bediener oder Personal
Ausschlusszonen werden auf der Seite „Workspace“ erstellt und konfiguriert. Dort können Sie jede Zone positionieren und ihre Größe an den vorgesehenen physischen Bereich anpassen.
Im Gegensatz zu einer Arbeitsbereichsgrenze, die den TCP des Roboters innerhalb eines definierten Arbeitsvolumens hält, verhindert eine Sperrzone, dass der TCP in einen bestimmten Bereich innerhalb dieses Arbeitsbereichs eindringt.
Während der Teleoperation begrenzt HARP die Bewegung des Roboters, wenn er sich einer Sperrzone nähert, um ein Eindringen in die Zone zu verhindern. Bewegt der Bediener den Roboter weiterhin auf die Grenze zu, kann sich der Roboter entlang der Oberfläche der Sperrzone bewegen, während über Inverse3 haptisches Feedback ausgegeben wird, sodass der Bediener das virtuelle Hindernis spüren kann.
Die Überprüfung der Sperrzonen basiert auf dem TCP des Roboters, nicht auf dem gesamten Roboterarm. Berücksichtigen Sie daher bei der Definition von Sperrzonen einen angemessenen Abstand zu physischen Objekten.
Ausschlusszonen müssen den physischen Arbeitsraum exakt abbilden. Da ihre Position relativ zum Roboter und zum Arbeitsraum-Bezugssystem definiert wird, kann eine falsche Roboterposition, eine fehlerhafte Platzierung der Zone oder falsche Abmessungen der Zone dazu führen, dass die virtuelle Szene nicht mit der physischen Umgebung übereinstimmt.
Fahren Sie vor dem regulären Betrieb stets mit reduzierter Geschwindigkeit durch die Sperrzonen, um diese zu überprüfen.
Ausschlusszonen festlegen
Ausschlusszonen sind virtuelle Objekte, die dem Arbeitsbereich hinzugefügt werden können, um zu verhindern, dass der TCP des Roboters in Bereiche vordringt, die von physischen Objekten eingenommen werden.
HARP unterstützt derzeit zwei Arten von Sperrzonen:
- Würfel
- Sphäre
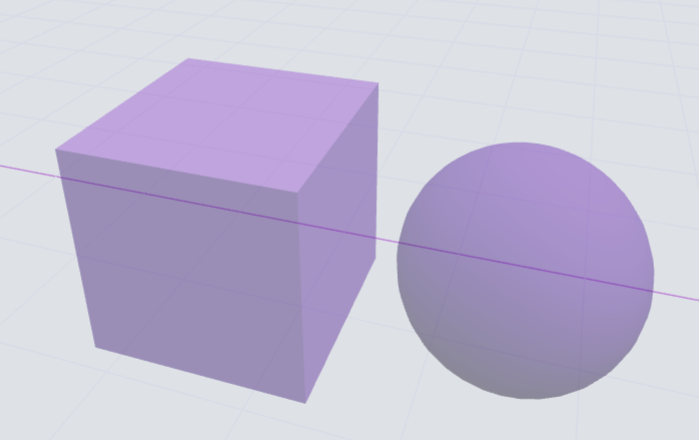
So fügen Sie eine Ausschlusszone hinzu:
- Klicken Sie in die untere linke Ecke der Seite Arbeitsbereich auf das Symbol Würfel oder Sphäre.
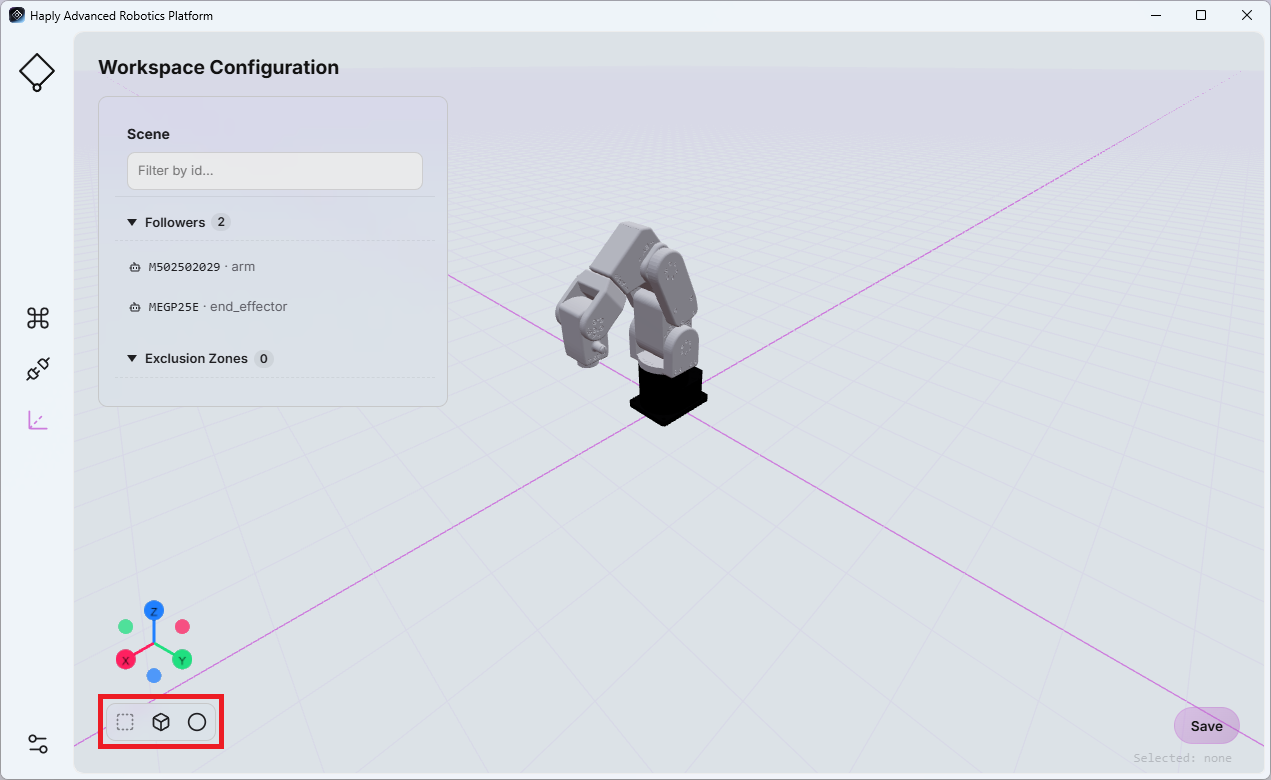
- Die neu erstellte Ausschlusszone wird in der Objektliste angezeigt.
- Wählen Sie die Ausschlusszone aus, um deren konfigurierbare Eigenschaften auf der rechten Seite der Seite anzuzeigen.
Die verfügbaren Parameter hängen von der gewählten Form ab:
- Würfel: Position, Breite, Tiefe und Höhe in Metern
- Kugel: Position und Radius in Metern
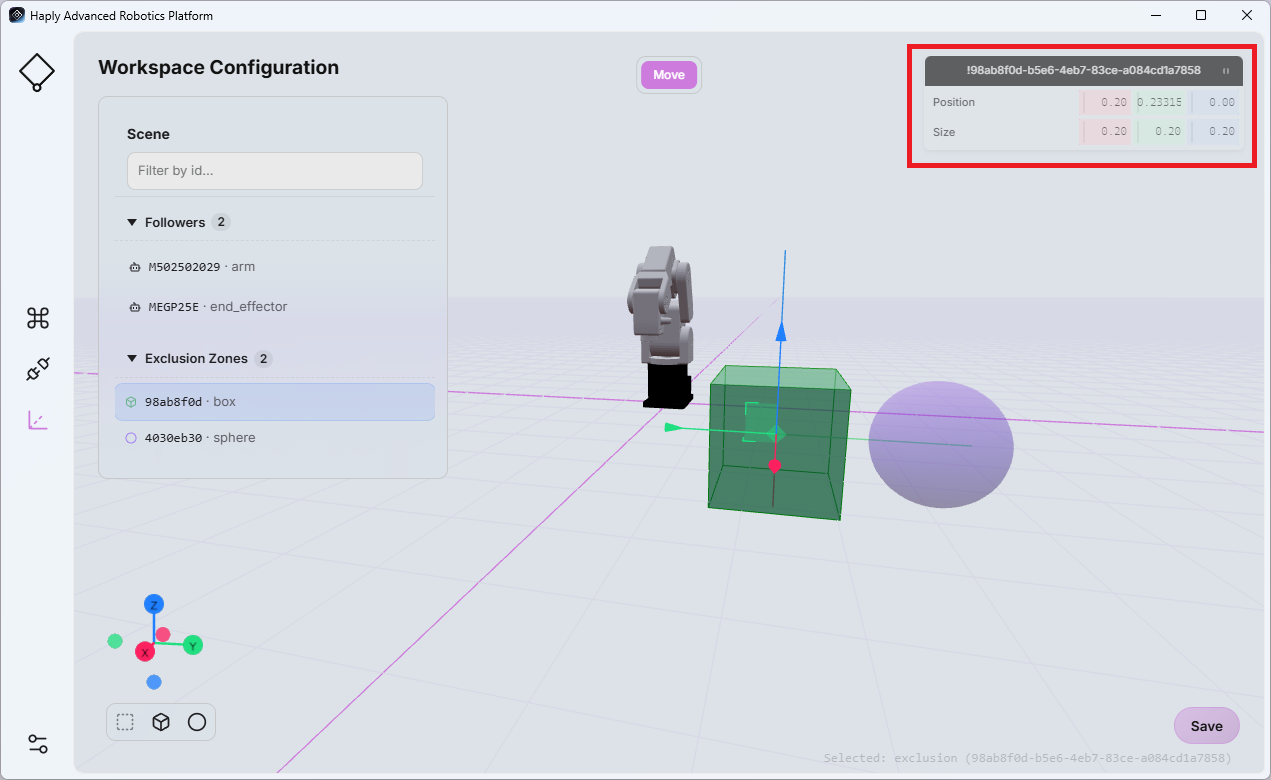
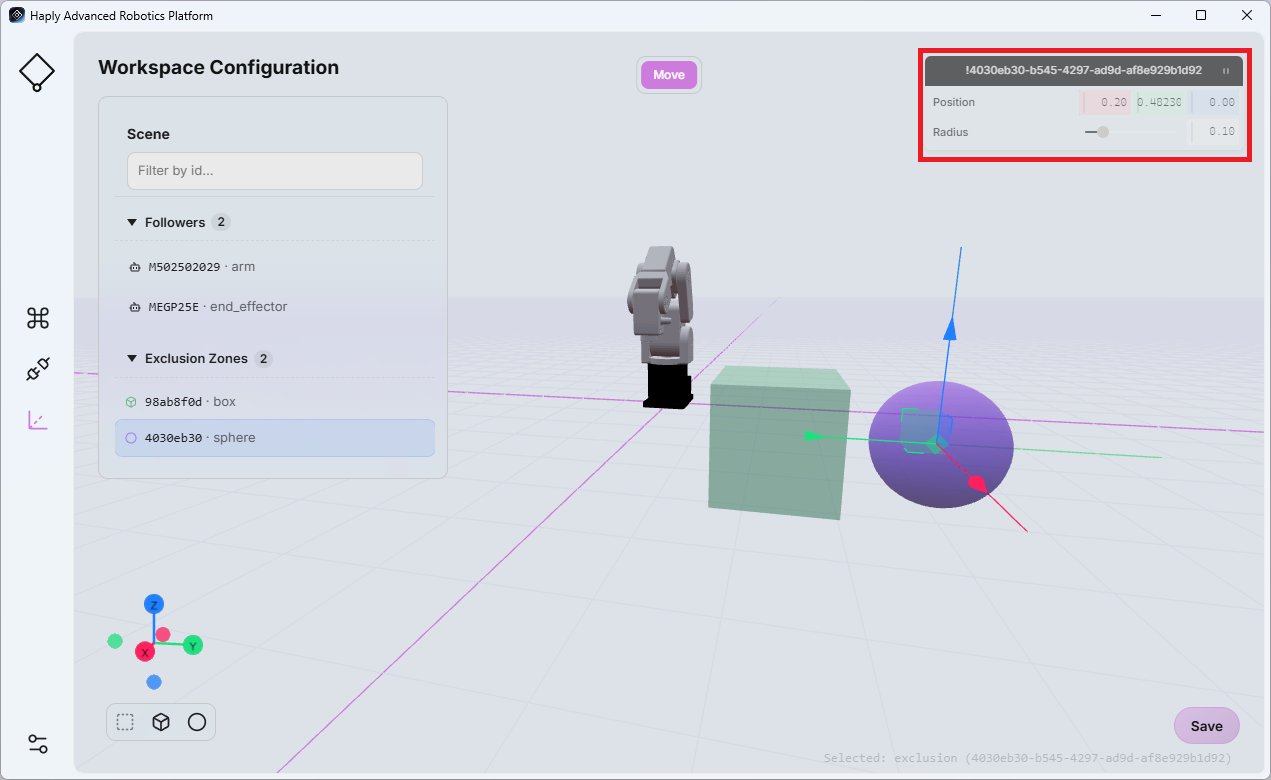
Passen Sie die Werte bei Bedarf so an, dass sie dem entsprechenden physischen Objekt oder Sperrbereich entsprechen.
Klicken Sie vor dem Verlassen der Seite auf „Speichern“, um Ihre Änderungen zu speichern.
Die Workspace-Konfiguration ist direkt mit der Scene View im Bildschirm „Command Center“ verknüpft (siehe Scene View). Alle Änderungen an der Workspace-Konfiguration werden in der Scene View übernommen.
Konflikt bei der Wiedergabe
Während der Wiedergabe einer aufgezeichneten Roboterbewegung prüft HARP den geplanten Pfad des Endeffektors anhand der im aktuellen Arbeitsbereich definierten Ausschlusszonen.
Dies ist besonders wichtig, wenn aufgezeichnete .hrpr-Dateien zwischen Projekten oder Benutzern geteilt werden, da die Workspace-Konfiguration von der Umgebung abweichen kann, in der die Bewegung ursprünglich aufgezeichnet wurde.
Vor und während der Wiedergabe liest „ HARP “ die Bewegungsdatei vor, um festzustellen, ob der bevorstehende Bewegungsweg des Endeffektors eine konfigurierte Ausschlusszone schneidet.
Fall 1 – Kollision vor Beginn der Wiedergabe:
Erkennt „ HARP “, dass der Pfad zwischen der aktuellen Position des Roboters und der Startposition der aufgezeichneten Bewegung eine Ausschlusszone schneidet, wird die Wiedergabe nicht gestartet. Eine Fehlermeldung weist darauf hin, dass eine Ausschlusszone den erforderlichen Pfad blockiert.
Fall 2 – Kollision während der Wiedergabe:
Erkennt HARP, dass ein bevorstehender Abschnitt der aufgezeichneten Trajektorie eine Sperrzone schneidet, während die Wiedergabe bereits läuft, wird die Wiedergabe gestoppt und eine Fehlermeldung zeigt an, dass eine Sperrzone den aufgezeichneten Pfad blockiert.
Die Kollisionsprüfung bei der Wiedergabe basiert auf den Ausschlusszonen, die im aktuellen Arbeitsbereich von „ HARP “ konfiguriert sind. Überprüfen Sie vor der Ausführung einer aufgezeichneten Bewegung stets, ob der virtuelle Arbeitsbereich die physische Umgebung korrekt abbildet.