Zutrittsverbot
HARP Der „Sperrbereich“ ist ein virtueller Sperrraum innerhalb des dreidimensionalen Arbeitsbereichs des Roboters. Während des Fernbetriebs wird dem Roboter TCP der Zugang zu diesen konfigurierten Bereichen untersagt.
Sperrbereiche können verwendet werden, um reale Objekte oder gesperrte Bereiche innerhalb der Roboter-Arbeitseinheit darzustellen, zum Beispiel:
- Spannvorrichtung
- Monitor
- Geräte in der Nähe
- Arbeitsplatte
- Bediener- oder Personalbereich
Sperrbereiche werden auf der Seite „Arbeitsbereich“ erstellt und konfiguriert. Auf dieser Seite können Sie jeden Bereich positionieren und seine Größe so anpassen, dass er mit dem vorgesehenen tatsächlichen Bereich übereinstimmt.
Im Gegensatz zu Arbeitsbereichsbeschränkungen, bei denen der Roboter TCP auf einen festgelegten Arbeitsraum beschränkt wird, verhindern Sperrbereiche, dass TCP bestimmte Bereiche innerhalb dieses Arbeitsraums betritt.
Wenn sich der Roboter während der Fernsteuerung einem Sperrbereich nähert, schränkt „HARP “ seine Bewegung ein, um zu verhindern, dass er diesen Bereich betritt. Wenn der Bediener sich weiter auf die Grenze zubewegt, kann sich der Roboter entlang der Oberfläche des Sperrbereichs bewegen und dabei durch Inverse3 haptisches Feedback dem Bediener ein virtuelles Hindernis spürbar macht.
Die Erkennung von Sperrbereichen basiert auf dem TCPdes Roboters undnicht auf dem gesamten Roboterarm. Berücksichtigen Sie daher bei der Definition von Sperrbereichen bitte einen angemessenen Sicherheitsabstand um die tatsächlichen Objekte herum.
Sperrbereiche müssen den tatsächlichen Arbeitsraum genau widerspiegeln. Da ihre Position relativ zum Referenzkoordinatensystem des Roboters und des Arbeitsbereichs definiert ist, kann es bei falschen Einstellungen der Roboterposition und -ausrichtung, der Bereichsposition oder der Bereichsabmessungen zu Abweichungen zwischen der virtuellen Szene und der tatsächlichen physikalischen Umgebung kommen.
Bitte überprüfen Sie die Sperrbereiche unbedingt bei reduzierter Geschwindigkeit, bevor Sie den Normalbetrieb aufnehmen.
Zugangsverbotsbereiche festlegen
Sperrbereiche sind virtuelle Objekte, die dem Arbeitsbereich hinzugefügt werden können, um zu verhindern, dass der Roboter mit seinem TCP in Bereiche vordringt, die von realen Objekten eingenommen werden.
HARP Derzeit werden zwei Formen von Sperrbereichen unterstützt:
- Würfel
- Kugel
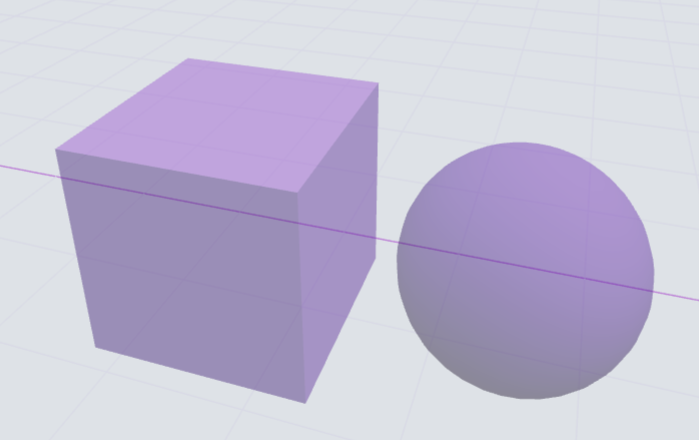
So fügen Sie einen Sperrbereich hinzu:
- in Arbeitsbereich Klicken Sie unten links auf der Seite auf Würfel oder Kugel Symbol.
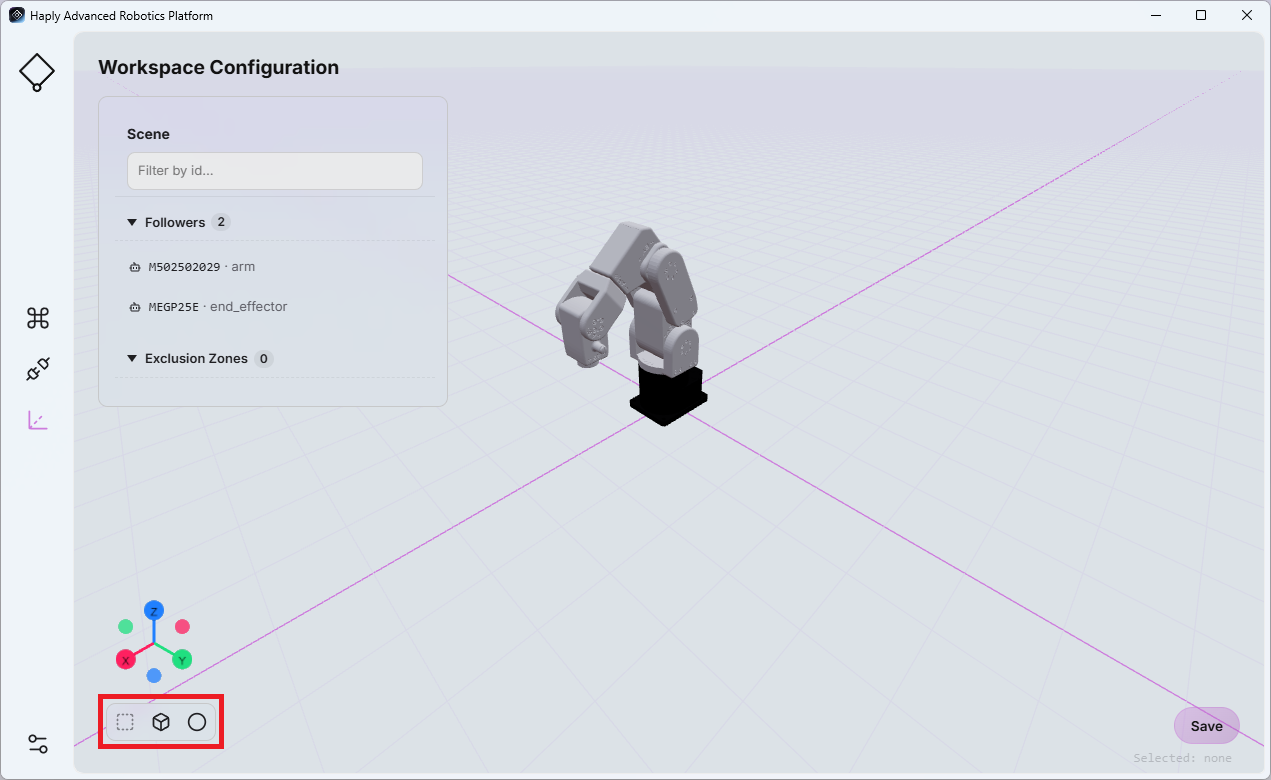
- Der neu erstellte Sperrbereich wird in der Objektliste angezeigt.
- Wählen Sie diesen Sperrbereich aus, um dessen konfigurierbare Eigenschaften auf der rechten Seite der Seite anzuzeigen.
Die verfügbaren Parameter hängen von der gewählten Form ab:
- Würfel: Position, Breite, Tiefe und Höhe, Einheit: Meter
- Kugel: Position und Radius, Einheit: Meter
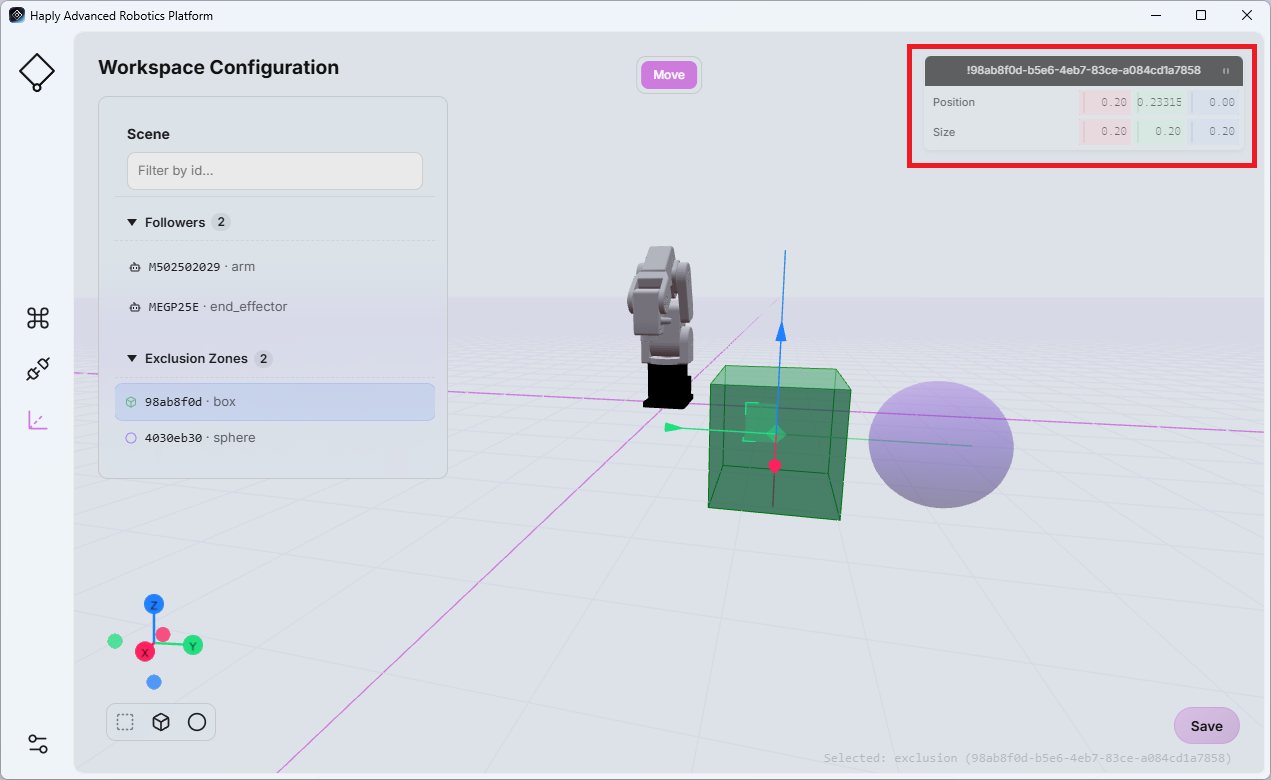
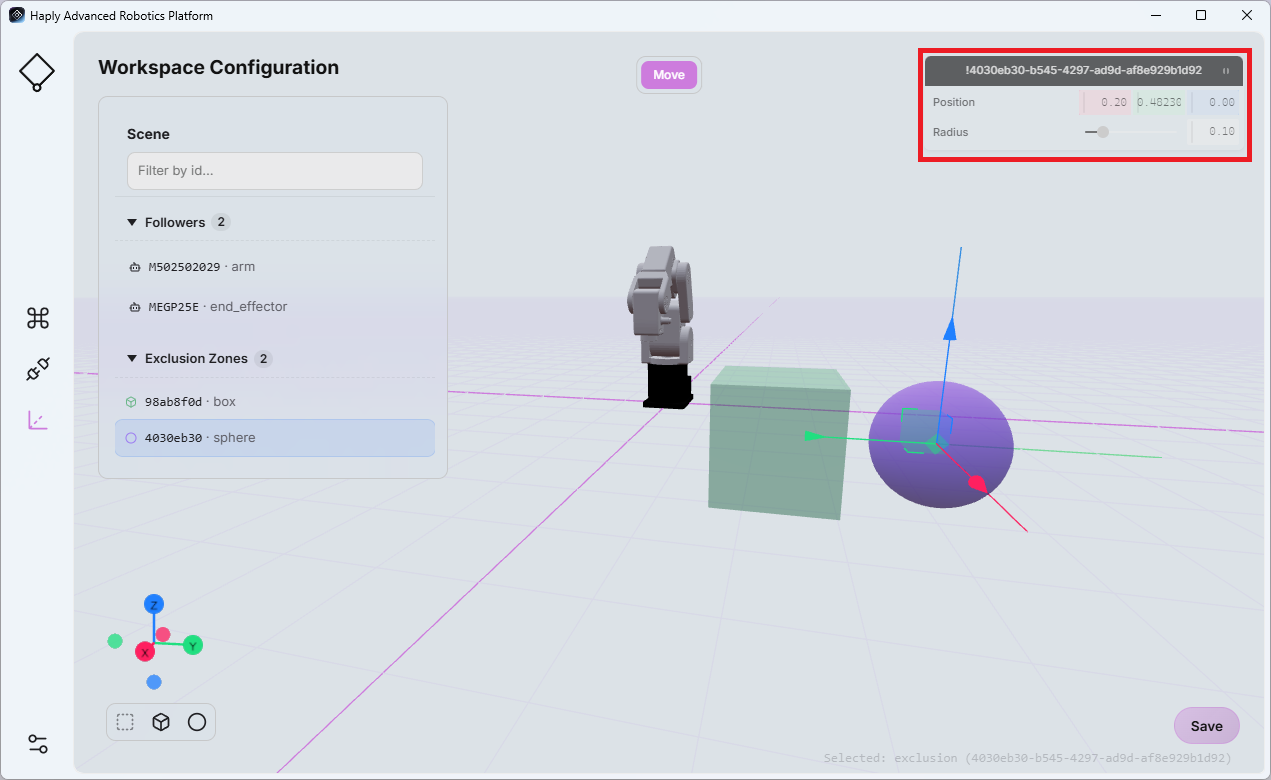
Passen Sie die Werte nach Bedarf so an, dass sie mit den entsprechenden realen Objekten oder den begrenzten Bereichen übereinstimmen.
Bevor Sie die Seite verlassen, klicken Sie bitte auf „Speichern“, um Ihre Änderungen zu speichern.
Die Arbeitsbereichskonfiguration steht in direktem Zusammenhang mit der Szenenansicht auf dem Bildschirm „Befehlszentrum“ (siehe Szenenansicht). Jede Änderung an der Arbeitsbereichskonfiguration wird in der Szenenansicht übernommen.
Unfallwiederholung
Bei der Wiedergabe einer aufgezeichneten Roboterbewegung vergleicht „HARP “ die geplante Bahn des Endeffektors mit den im aktuellen Arbeitsbereich definierten Sperrbereichen.
Wenn bereits aufgezeichnet wurde .hrpr Dies ist besonders wichtig, wenn Dateien zwischen Projekten oder Benutzern ausgetauscht werden, da sich die Konfiguration des Arbeitsbereichs möglicherweise von der Umgebung unterscheidet, in der die Bewegung ursprünglich aufgezeichnet wurde.
Vor und während der Wiedergabe liest „HARP “ die Bewegungsdatei vorab ein, um festzustellen, ob sich der bald auszuführende Weg des Endaktuators mit einem der konfigurierten Sperrbereiche überschneidet.
Fall 1 – Kollision vor Beginn der Wiedergabe:
Wenn „ HARP “ feststellt, dass sich der Weg zwischen der aktuellen Position des Roboters und dem Startpunkt der aufgezeichneten Bewegung mit einem Sperrbereich überschneidet, wird die Wiedergabe nicht gestartet. Eine Fehlermeldung weist darauf hin, dass der erforderliche Weg durch einen Sperrbereich blockiert ist.
Fall 2 – Kollision während der Wiedergabe:
Wenn während der laufenden WiedergabeHARP feststellt, dass sich der nachfolgende Abschnitt der aufgezeichneten Spur mit einem Sperrbereich überschneidet, wird die Wiedergabe angehalten und eine Fehlermeldung angezeigt, die darauf hinweist, dass der Sperrbereich die aufgezeichnete Bahn blockiert.
Die Kollisionserkennung bei der Wiedergabe basiert auf den Sperrbereichen, die im aktuellen Arbeitsbereich unter „ HARP “ konfiguriert sind. Bitte stellen Sie vor der Ausführung einer aufgezeichneten Bewegung unbedingt sicher, dass der virtuelle Arbeitsbereich die tatsächliche physische Umgebung genau widerspiegelt.